
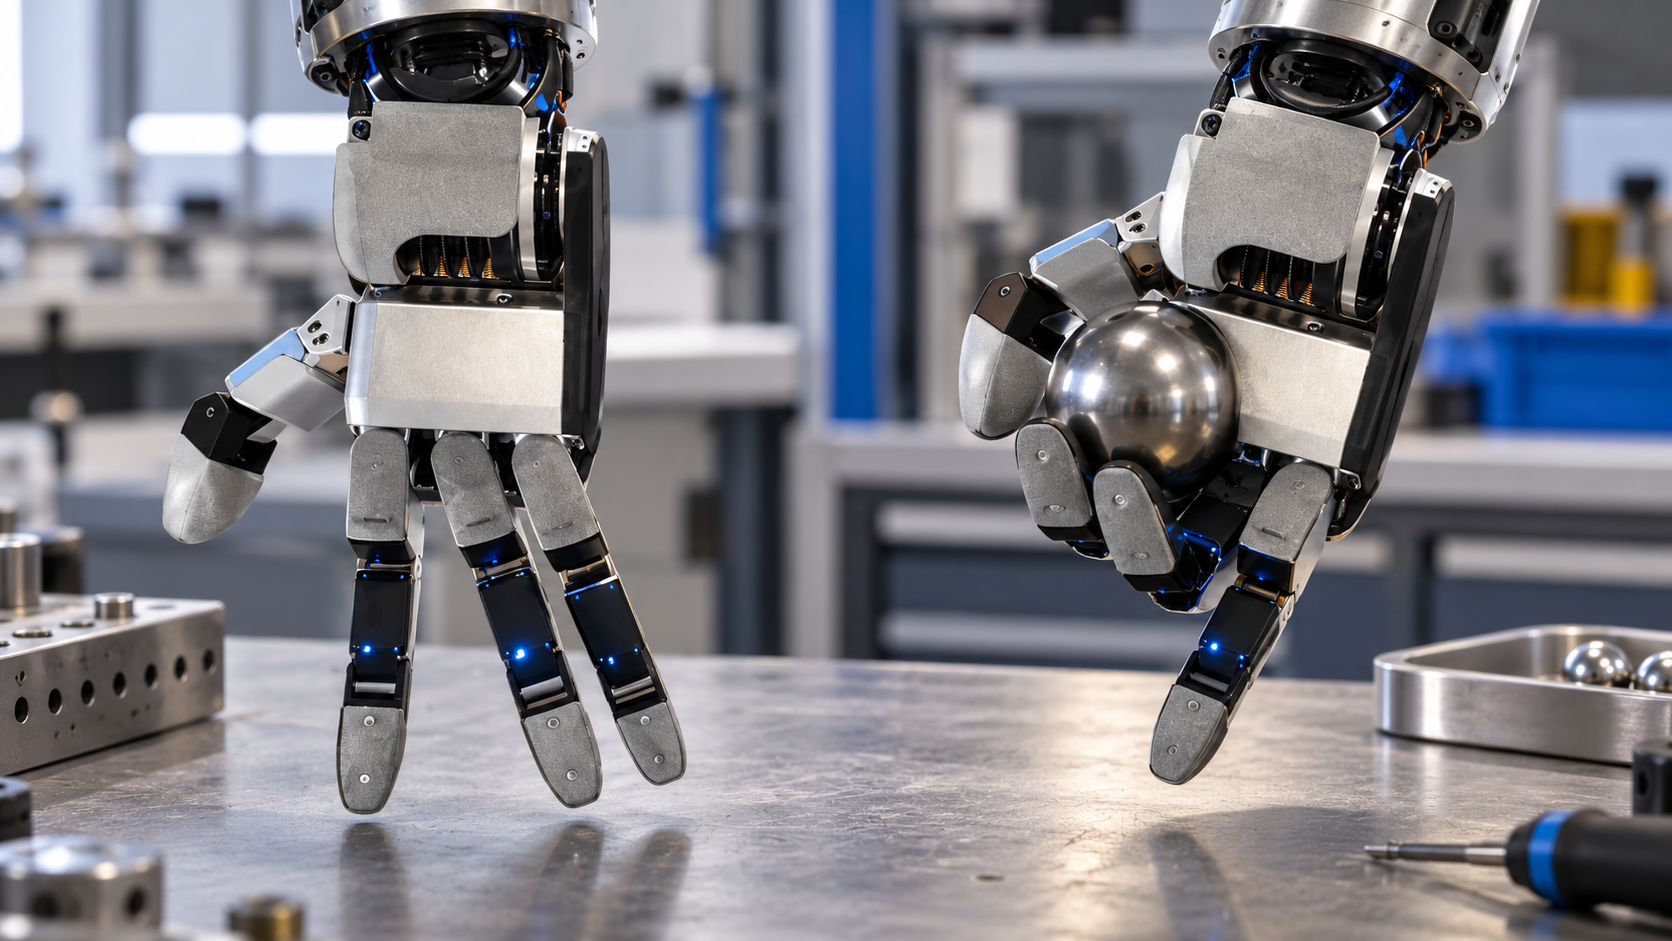
Referenzbasierte KI-Illustration der realen Atlas-Handkonstruktion. Szene und Kugelgriff sind erzeugt; kein Foto eines Tests und keine Darstellung der Optimus-Hand.
Atlas vs. Optimus lässt sich bei Roboterhänden nicht anhand der Fingerzahl entscheiden. Entscheidend sind sichere Griffe, kontrolliertes Umgreifen und zuverlässiges Verhalten bei Kontakt mit der Umgebung. Dieser Vergleich wertet Herstellerinformationen von Boston Dynamics, Tesla und Shadow Robot sowie die DeXtreme-Forschungsarbeit aus. Er trennt dokumentierte Konstruktionsmerkmale von Entwicklungszielen und schlägt Kriterien für praktische Vergleichstests vor.
In diesem Artikel
Vier Finger sind eine Designentscheidung
Boston Dynamics dokumentiert vier Finger und 13 Freiheitsgrade für die neue Atlas-Hand. Das erklärt die gewählte Bewegungsarchitektur, nicht automatisch ihre Leistung gegenüber jedem anderen System. Im Atlas-Grundlagenartikel erklären wir den Aufbau ausführlicher.
Optimus: Entwicklungsziel statt pauschaler Hand-Spezifikation
Tesla beschreibt Optimus als allgemein einsetzbaren, autonomen humanoiden Roboter für gefährliche, repetitive oder langweilige Aufgaben. Die untersuchte Übersichtsseite nennt jedoch keine detaillierte Hand-Spezifikation und keine mit Atlas vergleichbare Erfolgsquote. Deshalb übernimmt dieser Vergleich weder eine ungesicherte Freiheitsgradzahl noch eine bestimmte Antriebsarchitektur für alle Optimus-Generationen. Mehr Beweglichkeit wäre nur dann ein Vorteil, wenn die Steuerung sie zuverlässig nutzt. Weitere Informationen bündelt unser Optimus-Überblick.
Seilzüge sind nicht grundsätzlich schlechter
Eine Seilübertragung erlaubt es, Antriebe räumlich von den Fingern zu trennen. Konstruktion und Regelung müssen dafür unter anderem Elastizität, Reibung und Vorspannung berücksichtigen. Direkt angetriebene Gelenke haben andere Anforderungen an Masse und Bauraum. Welcher Ansatz passt, hängt von der Aufgabe ab.
Ein reales Gegenbeispiel zur pauschalen Ablehnung von Seilzügen ist die Shadow Dexterous Hand: Der Hersteller bietet eine seilzuggetriebene Forschungsplattform und Varianten mit unterschiedlicher Fingerzahl an. Daraus folgt keine Rangliste gegenüber Atlas oder Optimus, wohl aber: Die Antriebsart allein reicht als Qualitätsurteil nicht aus.
Warum Kugeln drehen mehr zeigt als Festhalten
Beim Drehen eines Gegenstands innerhalb der Hand wechseln die Kontaktpunkte, während das Objekt weiterhin gehalten werden muss. Ein gelungener Ablauf kann deshalb eine anspruchsvolle Teilfähigkeit zeigen. Er sagt jedoch noch nicht, ob derselbe Roboter einen Stecker einsetzt, ein Kabel führt oder eine Schicht ohne Eingriff arbeitet.
Die DeXtreme-Forschung von NVIDIA und Partnern untersucht den Transfer solcher Manipulationsfähigkeiten aus der Simulation auf reale Hardware. Simulationserfolg und zuverlässiger Einsatz sind dabei unterschiedliche Prüfungen.
Fünf Kriterien für einen fairen Vergleich
- Identische Aufgabe: Gleiches Objekt, gleiche Ausgangslage, gleiche erlaubte Hilfsmittel.
- Autonomie: Fernsteuerung, vorgegebene Abläufe und selbstständige Entscheidungen getrennt ausweisen.
- Erfolgsquote: Alle Versuche zählen, einschließlich Abbrüchen und menschlicher Hilfe.
- Zeit und Schäden: Dauer, heruntergefallene Teile und beschädigte Oberflächen erfassen.
- Betriebskosten: Wartung, Ersatzteile und Stillstand über einen längeren Zeitraum dokumentieren.
Das ist ein von Alpha Bionic vorgeschlagenes Vergleichsschema, keine durchgeführte Messreihe. Für einen Werkzeuggriff sollte beispielsweise auch geprüft werden, ob die Hand nach Betätigung des Schalters ihre Lage hält und bei einem verrutschten Griff sicher reagiert.
FAQ: Schlägt Atlas Tesla bereits?
Gibt es einen belegten Gesamtsieger?
Die hier ausgewerteten Primärquellen liefern keinen direkten Vergleich unter identischen Bedingungen. Eine höhere Zahl von Gelenken oder Fingern allein belegt deshalb keine Überlegenheit. Das ist eine Grenze der verfügbaren Vergleichsdaten, kein Nachweis für die Schwäche eines Systems.
Ist eine menschenähnliche Hand unnötig?
Nein. Sie kann für bestimmte Werkzeuge und menschliche Demonstrationsdaten sinnvoll sein. Zusätzliche Beweglichkeit muss sich aber im konkreten Einsatz auszahlen.
Worauf sollten Käufer achten?
Auf wiederholbare Aufgaben mit dokumentierter Autonomie und Wartung. Ein eindrucksvoller Griff ist ein Ausgangspunkt für weitere Prüfungen, keine Garantie für eine komplette Produktionsanwendung.
Boston Dynamics: Robot Hands for Modern AI and Real Work
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.