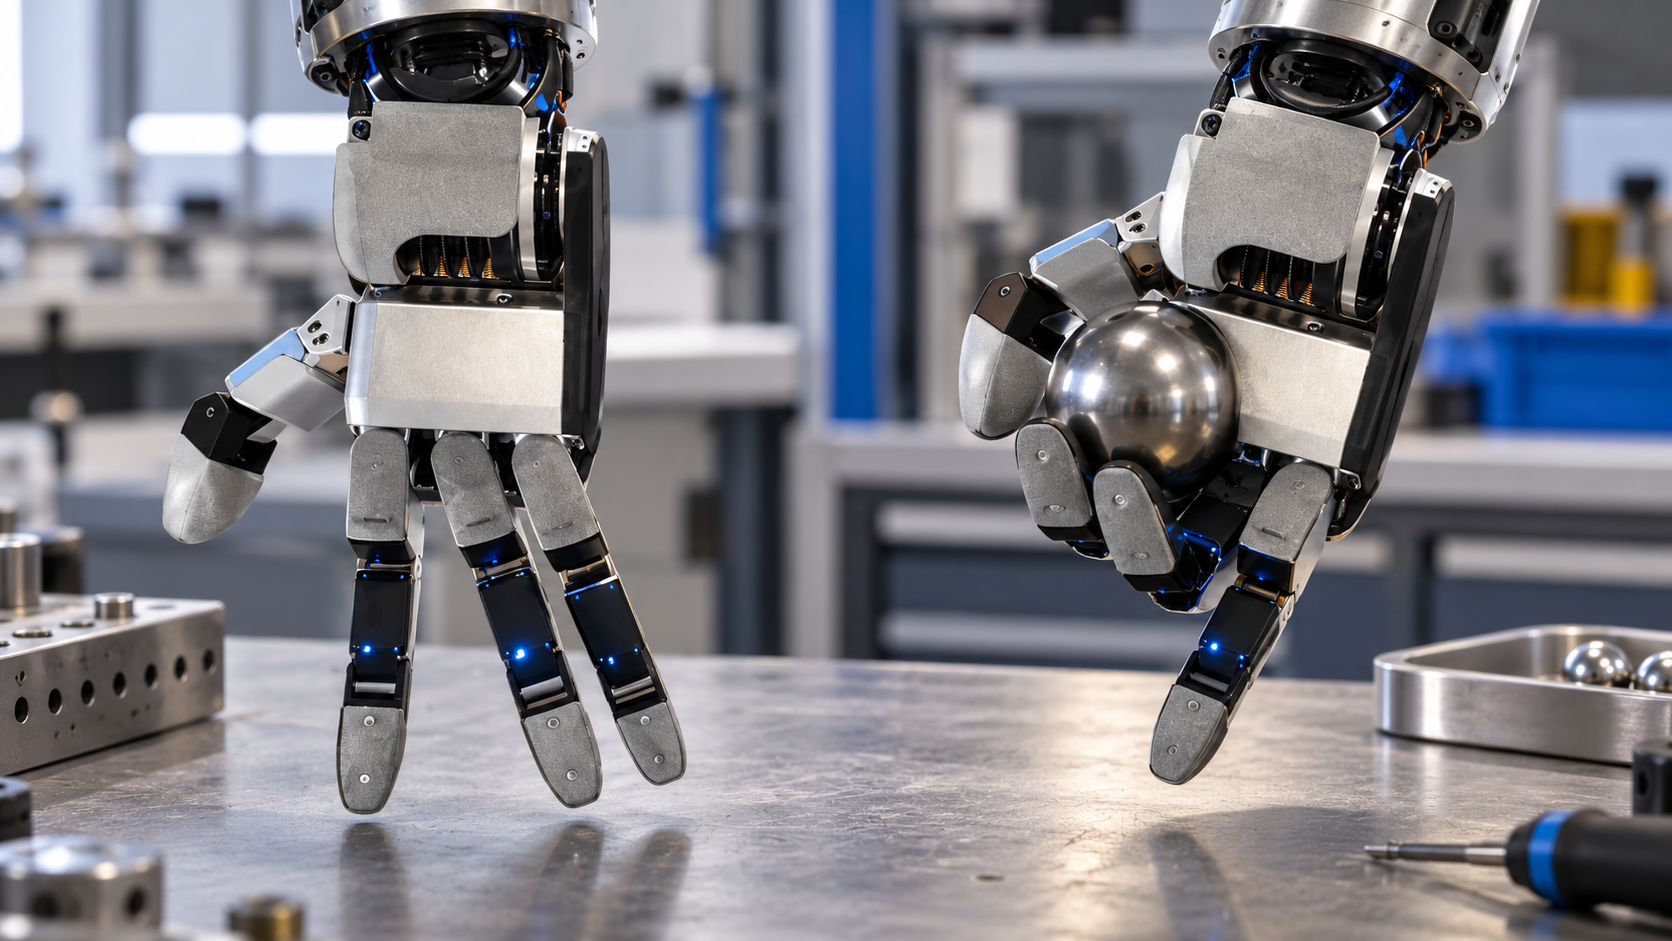
Illustration par IA fondée sur la véritable main Atlas. Décor et prise de la bille générés ; ni photo de test ni main Optimus.
Comparer Atlas et Optimus ne consiste pas à compter leurs doigts. La stabilité des prises, la réorientation et la gestion des contacts comptent davantage. Cet article analyse les informations de Boston Dynamics, Tesla et Shadow Robot ainsi que l’étude DeXtreme. Il distingue les caractéristiques documentées des objectifs de développement et propose une méthode d’évaluation pratique.
Dans cet article
Quatre doigts : un choix de conception
Boston Dynamics documente quatre doigts et 13 degrés de liberté. Ces chiffres décrivent une architecture, pas un classement universel. Notre article sur la main Atlas détaille cette conception.
Optimus : distinguer objectif et spécification
Tesla présente Optimus comme un humanoïde autonome polyvalent destiné aux tâches dangereuses, répétitives ou ennuyeuses. La page consultée ne fournit pas de fiche détaillée de la main ni de taux de réussite comparable à Atlas. Nous n’attribuons donc pas de nombre de degrés de liberté non vérifié ni une architecture unique à toutes les générations. La mobilité supplémentaire exige une commande fiable. Voir notre présentation d’Optimus.
Les tendons ne sont pas forcément inférieurs
Ils permettent d’éloigner les moteurs des doigts, mais imposent de gérer élasticité, frottement et tension. L’actionnement direct présente d’autres contraintes de masse et d’encombrement. La Shadow Dexterous Hand illustre une véritable plateforme de recherche à tendons. Le mécanisme seul ne suffit donc pas à juger la qualité.
Faire tourner une bille : une capacité partielle
Réorienter un objet dans la paume exige de changer les contacts sans le lâcher. Cela ne prouve pas que le robot puisse brancher un connecteur ou travailler seul pendant toute une équipe. Les travaux DeXtreme étudient le transfert de la manipulation depuis la simulation vers le matériel réel. La fiabilité industrielle reste une épreuve distincte.
Cinq critères de comparaison
- Mêmes objets et mêmes positions initiales.
- Téléopération et autonomie clairement distinguées.
- Tous les essais comptés, y compris les interventions humaines.
- Temps de cycle, chutes et dommages mesurés.
- Maintenance, pièces et immobilisation documentées.
Ce protocole est une proposition éditoriale d’Alpha Bionic, pas une expérience réalisée. Pour un outil à gâchette, il faudrait aussi contrôler la stabilité de la prise après activation.
Questions fréquentes
Existe-t-il un vainqueur démontré ?
Les sources primaires examinées ne fournissent pas de confrontation dans des conditions identiques. Le nombre de doigts ou d’articulations ne prouve donc pas une supériorité. Cette limite concerne les données comparatives, pas la valeur de chaque système.
Une main humaine est-elle un mauvais modèle ?
Non. Elle peut convenir aux outils et aux démonstrations humaines. Sa complexité doit toutefois apporter un bénéfice mesurable.
Que demander avant un achat ?
Des essais répétés avec autonomie, échecs et entretien explicités. Une prise réussie ne garantit pas une application industrielle complète.
Boston Dynamics: Robot Hands for Modern AI and Real Work
L’auteur Nico Nuss travaille depuis 2001 dans les domaines de l’informatique mobile et des logiciels d’automatisation. Sa longue expérience et son vif intérêt pour les technologies d’avenir nourrissent son travail sur la robotique et l’intelligence artificielle.