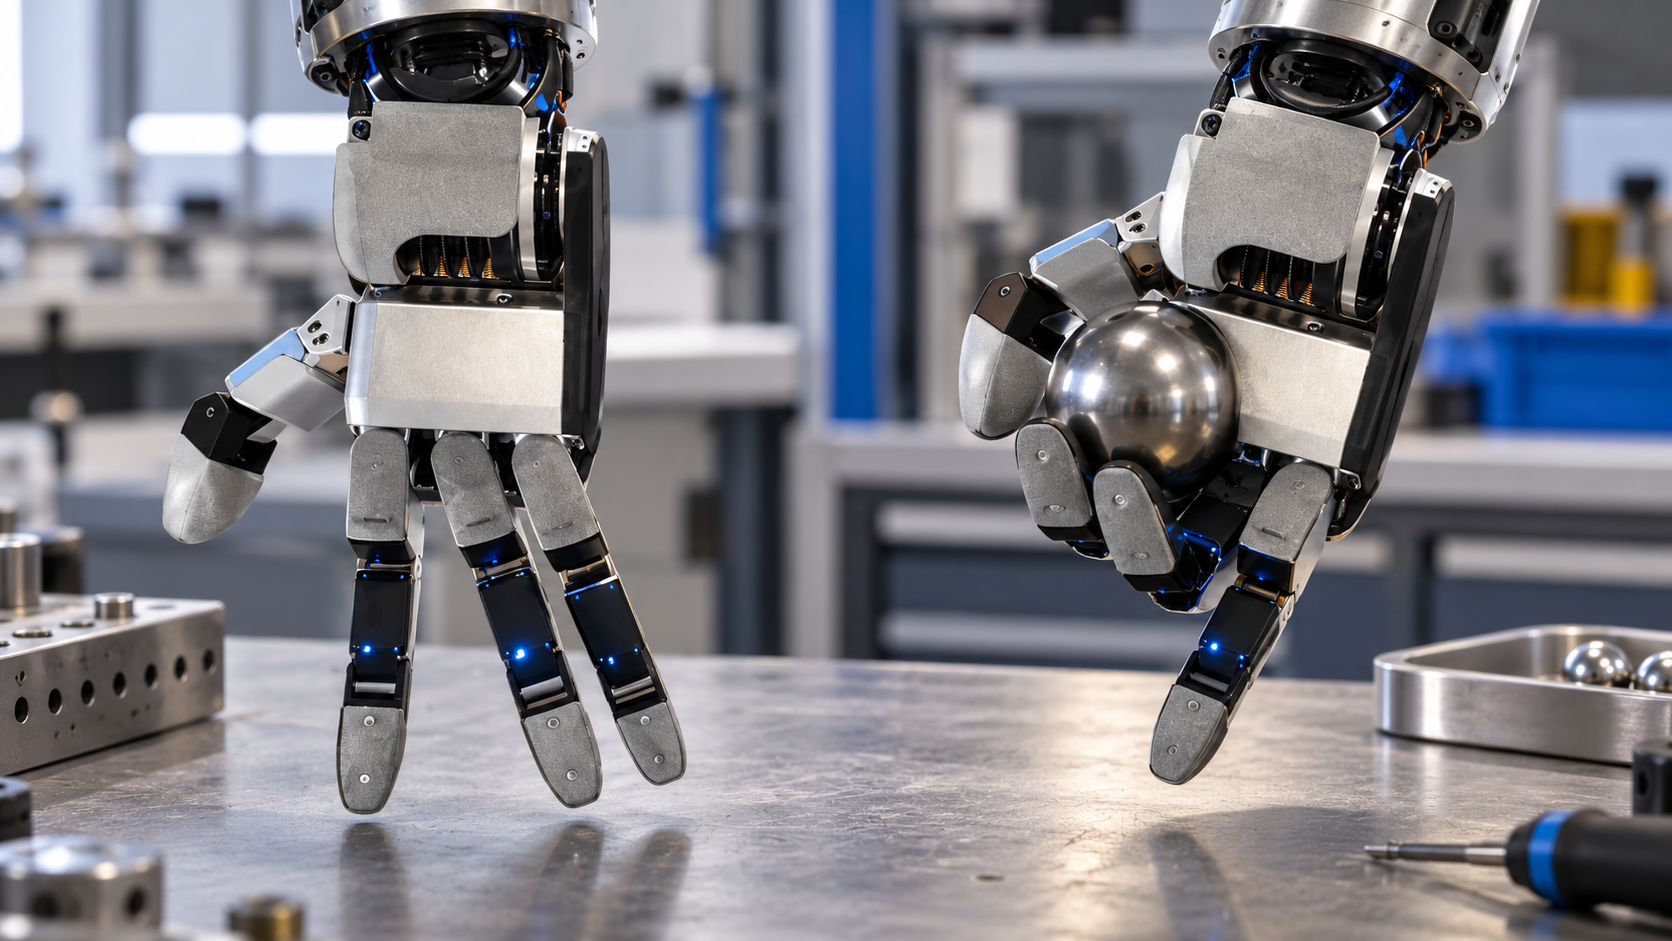
実際のAtlasハンド構造を参照したAIイラスト。背景と球を握る動作は生成表現であり、試験写真やOptimusの手ではありません。
AtlasとOptimusの優劣は指の数だけでは決まりません。安定した把持、手内での姿勢変更、接触への確実な対応が重要です。本記事はBoston Dynamics、Tesla、Shadow Robotのメーカー資料とDeXtreme研究を検討し、公表された設計と開発目標を区別して、実用的な評価基準を提案します。
In this article
4本指という設計判断
Boston Dynamicsは新しいAtlasハンドについて4本指、13自由度と説明しています。これは機構の情報であり、あらゆる作業での順位を示すものではありません。詳しくはAtlasハンドの解説をご覧ください。
Optimus:開発目標とハンド仕様を分けて考える
TeslaはOptimusを危険、反復的、退屈な作業を担う汎用自律型ヒューマノイドと位置づけています。今回確認した概要ページには、ハンドの詳細仕様やAtlasと比較できる成功率は掲載されていません。そのため、未確認の自由度や単一の駆動方式を全世代に当てはめません。可動性を増やしても、確実な制御が必要です。背景はOptimusの解説をご覧ください。
腱駆動が必ず劣るわけではない
腱を使うとモーターを指から離して配置できますが、弾性、摩擦、張力への対応が必要です。直接駆動には質量や実装空間の別の制約があります。実在する研究用のShadow Dexterous Handも腱駆動です。伝達方式だけで品質は判断できません。
手の中で球を回す意味
物体を落とさずに向きを変えるには、接触点を切り替える必要があります。これは重要な部分能力ですが、コネクターの挿入や一勤務分の自律作業を保証しません。DeXtreme研究はシミュレーションから実機への操作能力の転移を扱っています。現場の信頼性はさらに検証すべき課題です。
公平な比較に必要な5項目
- 同じ物体、初期位置、補助条件。
- 遠隔操作と自律制御の明確な区別。
- 失敗と人の介入を含む全試行の集計。
- 時間、落下、表面損傷の記録。
- 長期的な保守、交換部品、停止時間の記録。
これはAlpha Bionicの評価案で、実施済みの試験ではありません。工具ならトリガーを押した後も姿勢を維持できるか確認する必要があります。
よくある質問
総合的な勝者は証明されていますか?
今回調べた一次資料には、同じ条件で行った直接比較試験がありません。指や関節が多いことだけで優位性は証明できません。これは比較データの限界であり、どちらかの性能が低いという証拠ではありません。
人間に似た手は不要ですか?
いいえ。工具や人の実演データに適した場合がありますが、複雑さに見合う効果が必要です。
導入前に何を求めるべきですか?
自律性、失敗、保守を明らかにした反復試験です。1回の成功は生産用途全体の完成を意味しません。
Boston Dynamics: Robot Hands for Modern AI and Real Work
著者のNico Nussは、2001年からモバイルコンピューティングと自動化ソフトウェアに携わっています。長年の経験と未来技術への強い関心を生かし、ロボティクスと人工知能を中心に執筆・調査しています。