
Ein biohybrider Miniroboter der ETH Zürich kann sich mit lebendem Muskelgewebe vom Boden einer Laborschale abstoßen. Die Hochschule stellte die Arbeit am 22. Oktober 2026 vor; die zugrunde liegende Studie erschien bereits am 11. September in Nature Communications. Der Fortschritt liegt nicht in einem alltagstauglichen Laufroboter, sondern im gemeinsamen Entwurf von Muskel und weichem Gerüst. Diese Kombination erzeugte im Vergleich mit früheren Antrieben ähnlicher Muskelmenge einen bis zu elfmal größeren Bewegungsumfang.
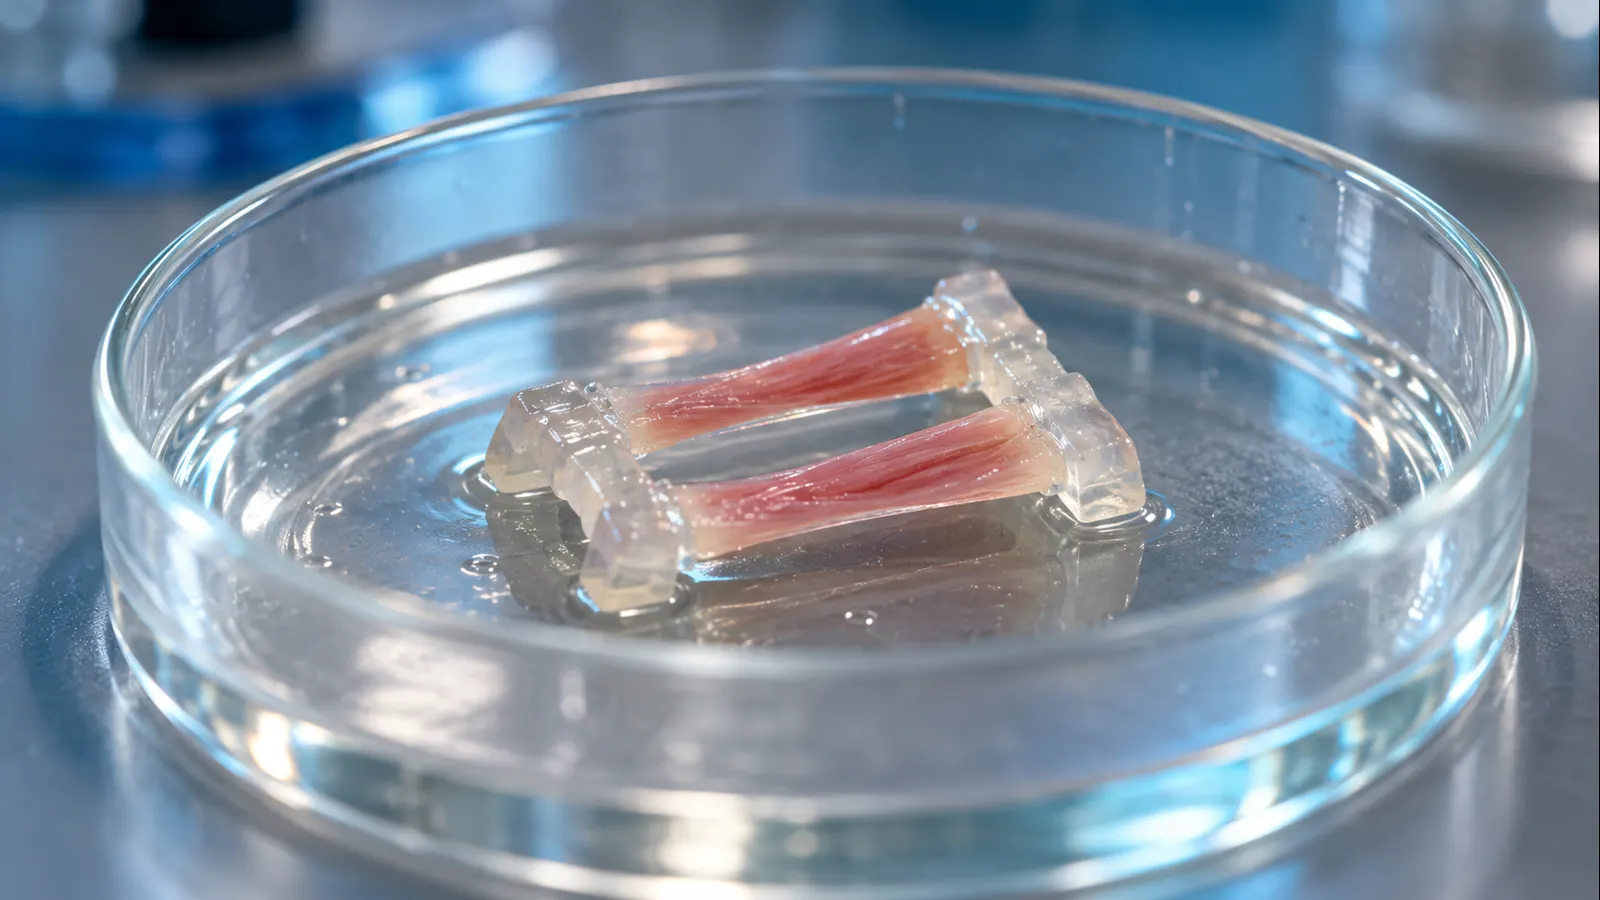
Aufmacherbild: Eigenständig generiertes KI-Symbolbild eines Muskel-Hydrogel-Aktuators; keine Aufnahme des ETH-Versuchs.
In diesem Artikel
Muskel und Gerüst wurden zusammen entworfen
Bei einem biohybriden Roboter übernimmt lebendes Gewebe einen Teil des Antriebs, während künstliche Strukturen Form und Bewegung führen. Das ETH-Team züchtete Skelettmuskelzellen von Mäusen auf einem weichen, wasserreichen Hydrogel. Statt zunächst einen Muskel und danach seine mechanische Halterung zu entwickeln, berechneten die Forschenden beides als ein System. Ein Algorithmus suchte Geometrien, bei denen eine Muskelkontraktion die Struktur möglichst weit verformt. Anschließend fertigten und prüften sie die Antriebe im Labor.
Die rund 1,5 Zentimeter langen Antriebe sind keine verkleinerten Elektromotoren. Ihre Kraft entsteht durch die Kontraktion der Zellen. Feine Rillen im Hydrogel helfen den Fasern, sich auszurichten und am Gerüst zu haften. Dadurch wird Bewegung besser auf die gesamte Struktur übertragen. Diese Verbindung erklärt, warum ein stärkerer Ausschlag möglich sein kann, ohne einfach mehr Muskelmasse einzusetzen.
Was der Sprung tatsächlich belegt
Im gezeigten Versuch hebt sich der Aktuator nach einem elektrischen Reiz etwa fünf Millimeter vom Boden der Schale ab – ungefähr ein Drittel seiner Körperlänge. Die Forschenden demonstrierten auch schwimmende, gehende und greifende Varianten. Das belegt, dass dieselbe Entwurfsmethode verschiedene Bewegungsformen unterstützen kann. Es belegt noch keinen frei navigierenden Roboter außerhalb kontrollierter Laborbedingungen.
Wichtig ist die Bezugsgröße der viel zitierten „elfmal“-Zahl: Gemeint ist der Bewegungsumfang gegenüber früheren Systemen mit vergleichbarer Muskelmenge, nicht elfmal mehr Kraft, Geschwindigkeit oder Energieeffizienz. Ein größerer Ausschlag ist technisch wertvoll, weil viele frühere Bioantriebe nur unter dem Mikroskop sichtbar beweglich waren. Er beantwortet aber noch nicht, wie viele Zyklen der Antrieb zuverlässig schafft oder wie sich einzelne Exemplare unterscheiden.
Die Grenze ist das lebende Gewebe
Die Miniroboter benötigen eine Nährflüssigkeit, damit ihre Muskelzellen überleben. Größere Systeme bräuchten laut ETH eine Art künstliche Gefäßversorgung: Sauerstoff und Nährstoffe müssten hinein, Abfallstoffe hinaus. Dazu kommt die natürliche Streuung gezüchteten Gewebes. Industrielle Aktuatoren müssen dagegen reproduzierbar, wartbar und über definierte Zeiträume belastbar sein. Solche Nachweise liefert die aktuelle Arbeit nicht.
Alpha-Bionic-Einordnung: Der relevante Vergleich ist hier nicht „Muskel gegen Elektromotor“ auf einer Leistungskennzahl. Die Studie zeigt vielmehr, dass bei weicher Robotik die Geometrie des gesamten Antriebs entscheidend sein kann. Bei konventionellen Robotern wird ein Motor ausgewählt und anschließend eingebaut; hier prägen Muskel und Träger gemeinsam die entstehende Bewegung. Das ist ein Designprinzip, das auch dann wissenschaftlich wichtig bleibt, wenn praktische Biohybridmaschinen noch Jahre entfernt sind.
Für einen möglichen Einsatz wären als Nächstes Lebensdauer, reproduzierbare Fertigung und Versorgung außerhalb einer Laborschale zu prüfen. Der Sprung von fünf Millimetern ist daher ein anschaulicher Funktionsbeleg – die eigentliche offene Frage ist, ob sich lebende Antriebe zuverlässig versorgen und standardisieren lassen.
Quellen
- ETH Zürich: Ein kleiner Sprung für den Muskel, 22. Oktober 2026 (Forschungseinrichtung).
- Balciunaite et al., Nature Communications: Co-optimized volumetric muscle design, 11. September 2026 (Originalstudie).
- idw: ETH-Forschungsmitteilung, 22. Oktober 2026.