
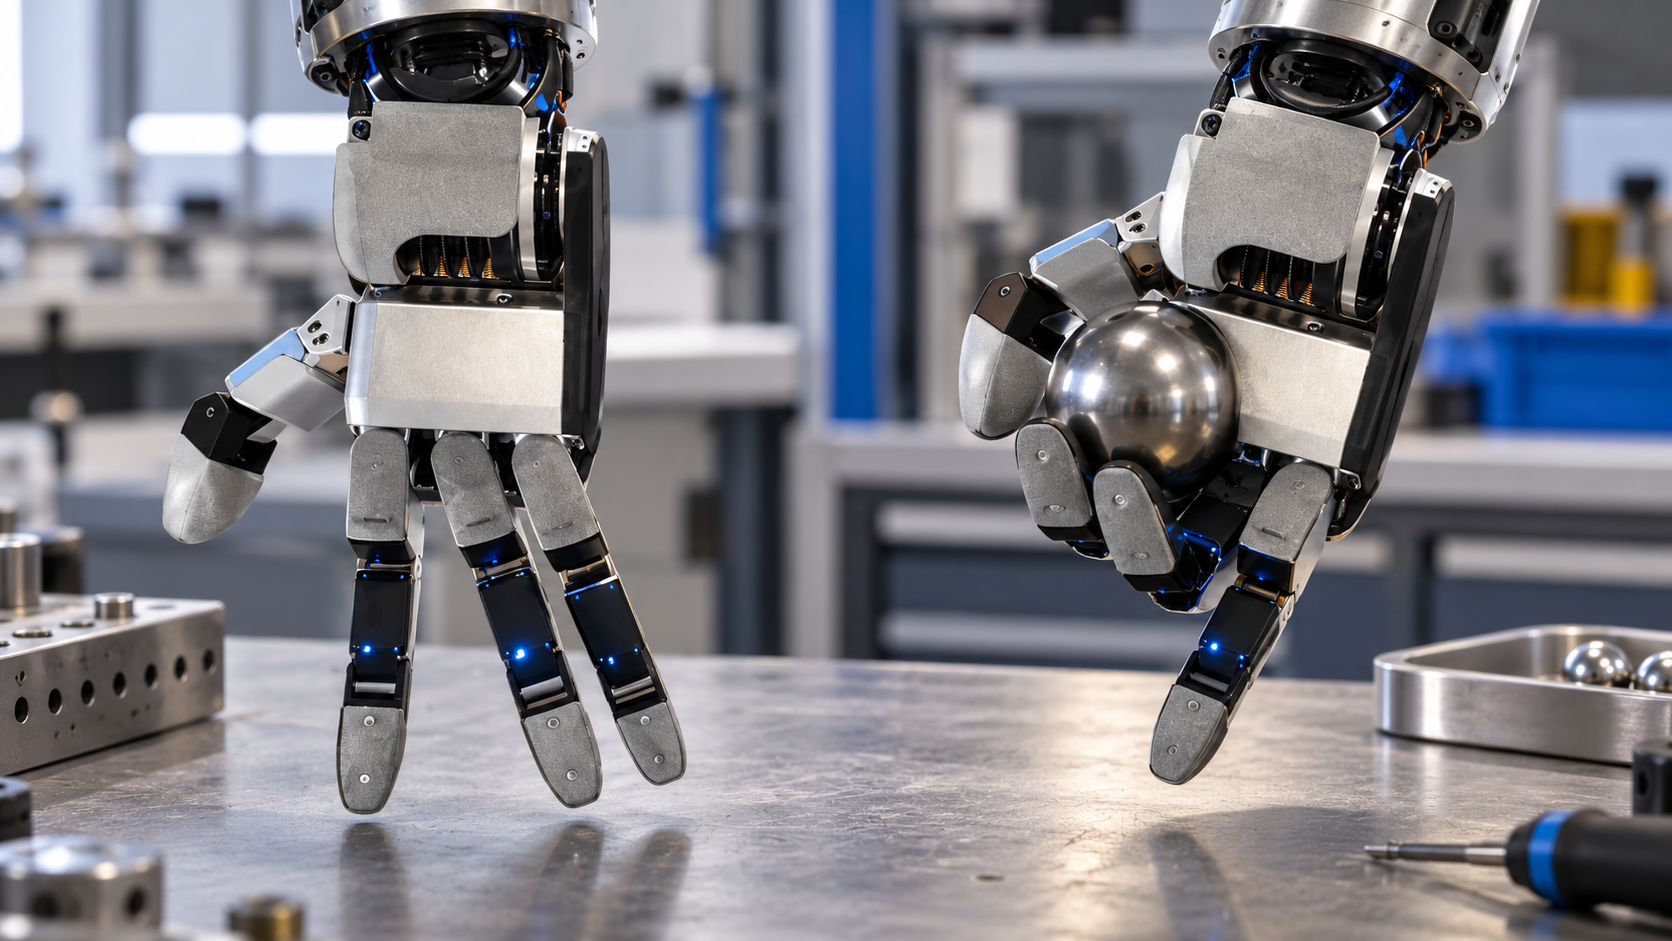
根据真实 Atlas 手部结构制作的 AI 插图。场景与握球动作由 AI 生成,并非测试照片,也不是 Optimus 机械手。
Atlas 与 Optimus 的机械手不能仅凭手指数量分出胜负。稳定抓握、手内调整姿态和可靠处理接触更为关键。本文分析 Boston Dynamics、Tesla、Shadow Robot 的厂商资料以及 DeXtreme 研究,区分已披露的结构特点与开发目标,并提出实际测试的评估方法。
本文目录
四根手指是一种设计选择
Boston Dynamics 公布的新 Atlas 手具有四根手指和 13 个自由度。这些数字描述的是机构,而非适用于所有任务的排名。详细结构可参阅Atlas 机械手专题。
Optimus:开发目标不等于通用手部规格
Tesla 将 Optimus 定位为执行危险、重复或枯燥任务的通用自主类人机器人。此次查阅的概览页面没有提供详细手部规格,也没有给出可与 Atlas 直接比较的成功率。因此,本文不把未经核实的自由度数字或单一驱动结构套用于所有 Optimus 代际。更多运动能力仍需要可靠控制。更多背景见Optimus 专题。
腱绳传动并非天然落后
腱绳可以将电机布置在远离手指的位置,但设计时需要考虑弹性、摩擦与张力。直接驱动则面对不同的质量和空间限制。真实存在的Shadow Dexterous Hand研究平台采用腱绳传动。因此,传动形式本身不足以决定优劣。
手内转球能说明什么
在手中调整物体方向,需要改变接触点而不让物体掉落。这是一项有价值的局部能力,却不能证明机器人能够插接头、整理线缆或连续自主工作一整班。DeXtreme 研究探索了从仿真到真实硬件的灵巧操作迁移。工业可靠性仍需单独检验。
公平比较的五项标准
- 使用相同物体、初始位置与辅助条件。
- 明确区分遥操作与自主控制。
- 统计所有尝试,包括失败与人工干预。
- 记录时间、掉落与表面损伤。
- 长期记录维护、备件与停机成本。
这是 Alpha Bionic 提出的评估框架,并非已经完成的实验。工具测试还应检查按下扳机后是否仍能保持稳定,以及抓握滑动时如何应对。
常见问题
是否已有得到证明的全面赢家?
此次查阅的一手资料没有提供相同条件下的直接对比测试。更多手指或关节本身不能证明整体领先。这是比较数据的局限,并非某个系统较差的证据。
仿人手设计没有意义吗?
不是。它可能适合人类工具和示范数据,但增加的复杂性应带来可测量收益。
采购者应该看什么?
应要求重复任务测试,并说明自主程度、失败与维护情况。单次成功抓握不等于整套生产应用成熟。
Boston Dynamics: Robot Hands for Modern AI and Real Work
作者 Nico Nuss 自 2001 年起从事移动计算与自动化软件相关工作。他凭借多年的实践经验以及对前沿技术的浓厚兴趣,专注于机器人技术和人工智能领域。