
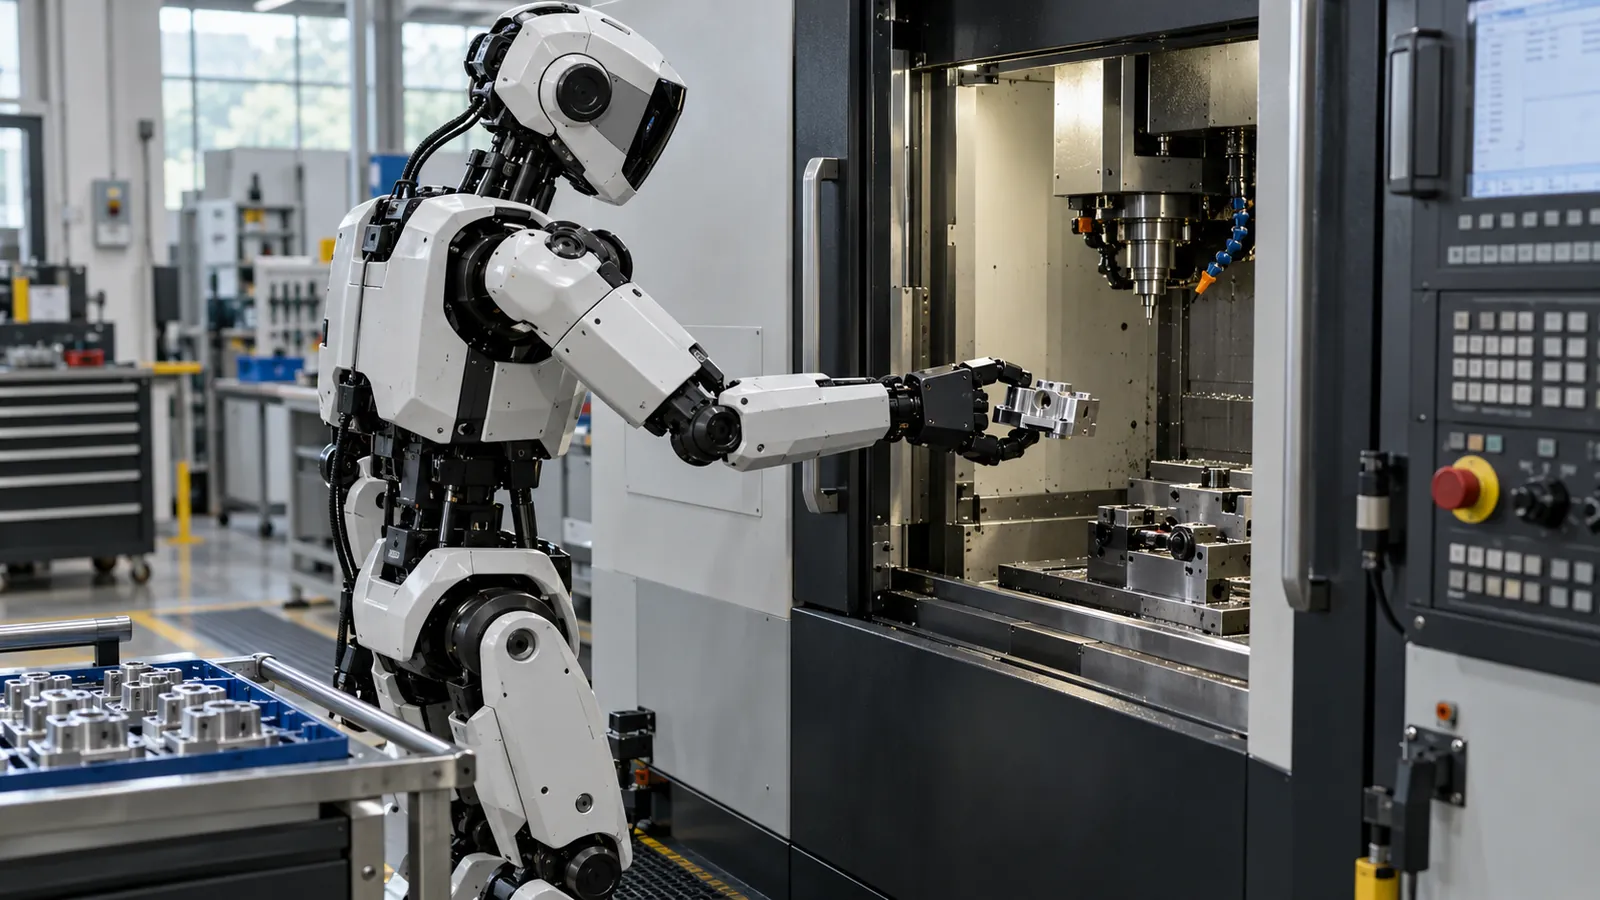
Mitsubishi Electric hat am 21. Oktober 2026 eine Steuerungsarchitektur vorgestellt, die einen humanoiden Roboter mit einer CNC-Werkzeugmaschine koordinieren soll. Ein Mensch gibt eine Aufgabe in natürlicher Sprache vor; ein KI-gestützter Planer teilt die Arbeit anschließend zwischen Roboter und Maschine auf. Eine Vorführung ist für die Werkzeugmaschinenmesse JIMTOF ab dem 26. Oktober angekündigt. Für Fertigungsbetriebe ist das interessant, weil sich damit theoretisch auch Tätigkeiten rund um eine bestehende Maschine automatisieren ließen – nicht nur deren eigentlicher Bearbeitungsprozess. Einen produktiven Kundeneinsatz belegt die Mitteilung noch nicht.
Aufmacherbild: redaktionelles KI-Symbolbild; keine Aufnahme einer Mitsubishi-Vorführung.
In diesem Artikel
Was Mitsubishi tatsächlich angekündigt hat
Laut Mitsubishi Electric soll ein sogenannter Task Planner aus einer übergeordneten Anweisung einzelne Arbeitsschritte ableiten und die Zusammenarbeit von CNC-Maschine und humanoidem Roboter steuern. Der Hersteller nennt das Einrichten, Reinigen, Entnehmen und Transportieren von Werkstücken sowie Inspektion und Fehlersuche als mögliche Tätigkeiten. Die Maschine stellt dem System dafür Informationen bereit. Der Nachrichtenwert liegt also nicht darin, dass ein humanoider Roboter neben einer Fräse steht, sondern in der geplanten Abstimmung zweier zuvor getrennter Systeme.
Der Begriff CNC bezeichnet eine computergesteuerte Werkzeugmaschine. Bei ihr läuft die Bearbeitung bereits automatisiert nach einem festgelegten Programm. Viele Schritte davor und danach sind jedoch eine andere Aufgabe: Ein Rohteil muss richtig eingelegt und gespannt werden, eine Tür muss geöffnet oder geschlossen sein, ein bearbeitetes Teil muss entnommen und gegebenenfalls geprüft werden. Gerade diese Übergänge will Mitsubishi mit einem flexibleren Roboter und einer gemeinsamen Ablaufplanung adressieren.
Warum ein humanoider Roboter hier überhaupt eine Option ist
Für eine einzelne, stets gleiche Handhabungsaufgabe ist ein stationärer Industrieroboter mit passendem Greifer oft die naheliegende Lösung. Er benötigt keinen menschenähnlichen Körper, wenn Werkstück, Maschine und Übergabepunkt fest definiert sind. Ein Humanoid könnte dort interessant werden, wo mehrere für Menschen gestaltete Maschinen und Arbeitsplätze bedient werden sollen, ohne jede Station komplett umzubauen. Das ist ein möglicher Vorteil, keine durch Mitsubishis Mitteilung nachgewiesene Wirtschaftlichkeit.
Der entscheidende Unterschied zu einer isolierten Roboter-Demonstration ist die Rückkopplung mit dem Maschinenzustand. Ein Handgriff kann erst dann sinnvoll geplant werden, wenn bekannt ist, ob das Bearbeitungsprogramm beendet, die Maschine in einem zulässigen Zustand und das Werkstück zugänglich ist. Umgekehrt muss die CNC-Steuerung wissen, wann der Roboter seinen Bereich verlassen und ein neuer Zyklus beginnen kann. Ein Sprachbefehl wie „Bearbeite dieses Teil und lege es anschließend zur Prüfung ab“ ersetzt diese technischen Freigaben nicht. Die öffentlich zugänglichen Angaben beschreiben die Architektur, aber noch nicht detailliert, wie Sicherheitssteuerung und Freigabekette im Dauerbetrieb umgesetzt werden.
Die offene Rechnung für die Fabrik
Für deutsche und europäische Anwender zählt weniger, ob ein Roboter einen einzelnen Ablauf auf einer Messe vorführen kann. Entscheidend sind Zykluszeit, Wiederholgenauigkeit, Verfügbarkeit und die Zahl menschlicher Eingriffe über viele Schichten. Auch Ausschuss, ungeplante Stopps, Umrüstzeit und Integration in bestehende Maschinen müssten gemessen werden. Erst damit lässt sich vergleichen, ob ein Humanoid besser abschneidet als ein fest installierter Roboter, ein Palettenwechsler oder eine angepasste manuelle Bedienung.
Die Hürde ist besonders hoch, weil eine CNC-Maschine häufig schon sehr schnell und präzise arbeitet. Wird ihre Tür lange für einen langsamen Greifvorgang offen gehalten, kann die vermeintliche Flexibilität die Produktivität des gesamten Arbeitsplatzes senken. Gelingt dagegen das Vorbereiten des nächsten Werkstücks parallel zur Bearbeitung, könnte ein Teil dieser Zeit verborgen werden. Welche Variante hier realistisch ist, lässt sich aus der Ankündigung nicht ableiten; belastbare Taktzeiten nennt Mitsubishi bislang nicht.
Hinzu kommt die Varianz echter Fertigung: unterschiedliche Geometrien, Späne, Kühlschmierstoff, verschmutzte Greifflächen und Teile, die nicht exakt an derselben Position liegen. Ein System, das nur einen sauber vorbereiteten Messezyklus beherrscht, ist etwas anderes als ein verlässlicher Maschinenbediener. Die angekündigte Vorführung wird daher vor allem zeigen können, welche Prozessschritte Mitsubishi bereits technisch integriert hat. Sie wird noch keine Aussage über langfristige Ausfallraten oder Kosten pro Teil erlauben.
Was an der Meldung belegt ist – und was nicht
Belegt ist die Vorstellung der Architektur durch den Hersteller und seine Ankündigung einer Demonstration auf der JIMTOF. Die Formulierung, es handle sich um eine Branchenpremiere, stammt ebenfalls von Mitsubishi und sollte nicht als unabhängig geprüfter Rekord gelesen werden. Weder ein benannter Kunde noch ein mehrschichtiger Pilotbetrieb, eine ausgelieferte Flotte oder ein Produktivitätsvergleich werden in der Veröffentlichung nachgewiesen. Eine Fachmeldung von Industry EMEA greift die Herstellerangaben auf, liefert aber keine unabhängige Messung.
Damit markiert die Nachricht einen Entwicklungsschritt: Die Schnittstelle zwischen Roboterplanung und Werkzeugmaschine rückt in den Mittelpunkt. Ob daraus eine praktikable Automatisierung für bestehende Fertigungszellen wird, hängt an einer konkreten Frage: Kann das System verschiedene Teile und Störungen sicher handhaben, ohne den Takt der CNC-Maschine zu verschlechtern? Darauf muss nach der Messe ein dokumentierter Praxistest antworten.
Quellen
- Mitsubishi Electric: Pressemitteilung zur Kooperation von humanoidem Roboter und CNC-Maschine, 21. Oktober 2026 (Herstellerangaben).
- Industry EMEA: Humanoid robots collaborate with CNC machine tools via Physical AI, 21. Oktober 2026 (beruht auf der Herstellerankündigung).