
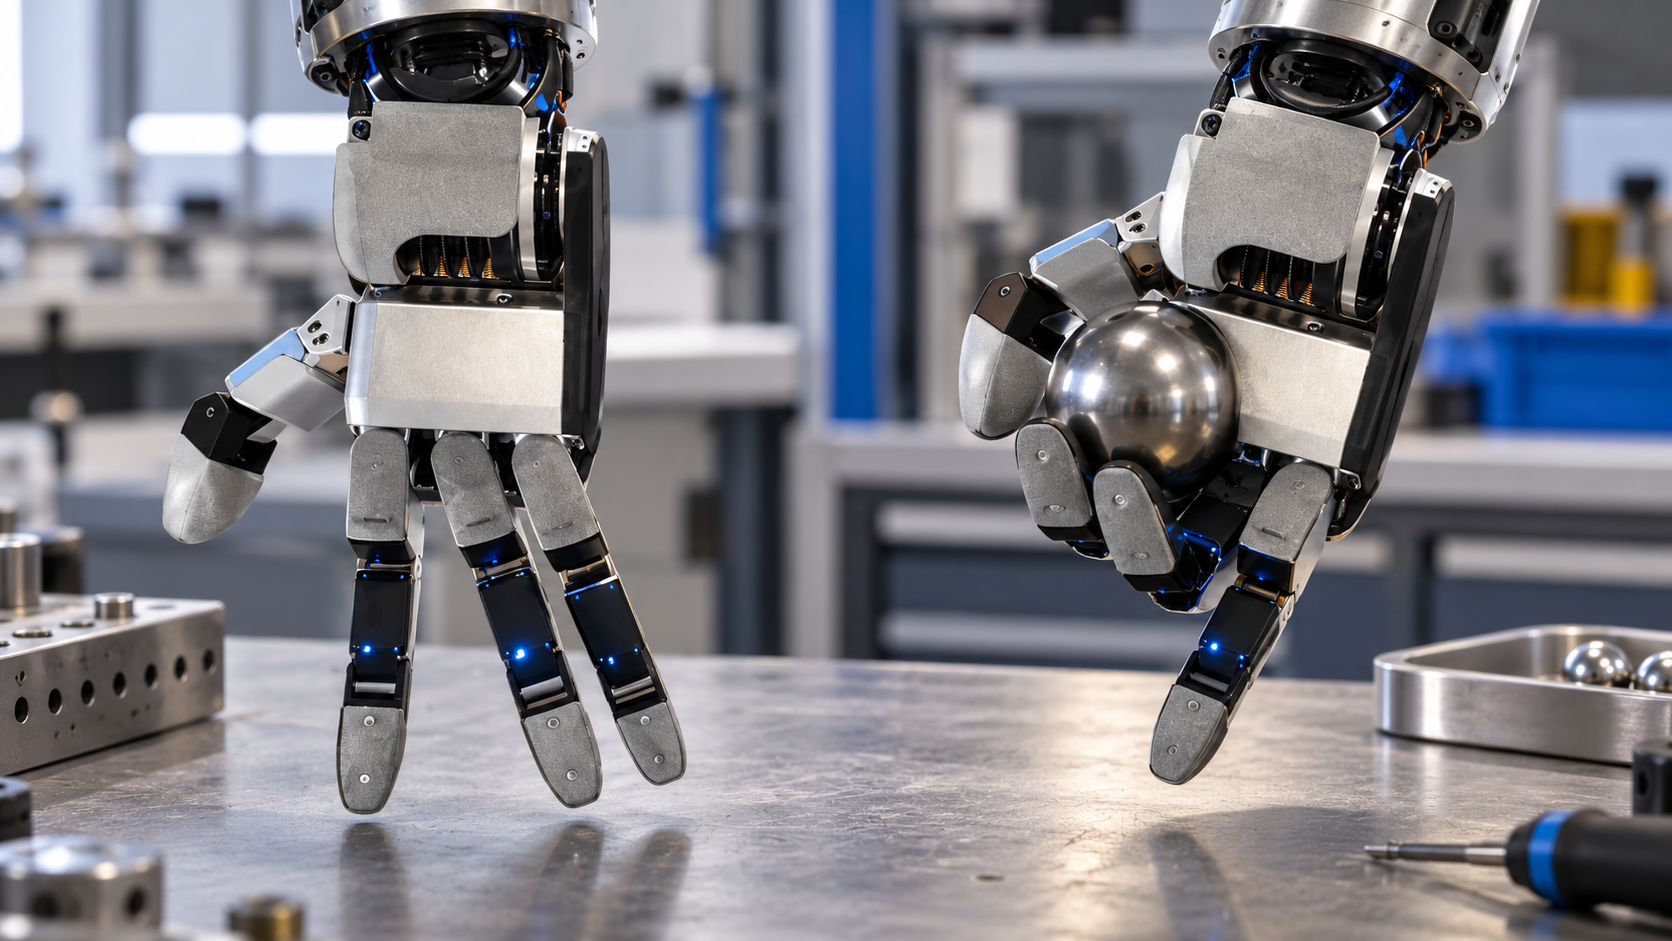
Illustrazione IA basata sulla vera mano Atlas. Ambiente e presa della sfera generati; non è una foto di prova né una mano Optimus.
Il confronto tra Atlas e Optimus non si risolve contando le dita. Contano prese stabili, riorientamento e controllo dei contatti. L’articolo analizza le informazioni di Boston Dynamics, Tesla e Shadow Robot insieme alla ricerca DeXtreme. Distingue caratteristiche documentate e obiettivi di sviluppo, proponendo criteri per una valutazione pratica.
In questo articolo
Quattro dita sono una scelta
Boston Dynamics documenta quattro dita e 13 gradi di libertà. Sono caratteristiche dell’architettura, non una classifica universale. La nostra guida alla mano Atlas approfondisce il progetto.
Optimus: obiettivi e specifiche non sono la stessa cosa
Tesla descrive Optimus come un umanoide autonomo polivalente per compiti pericolosi, ripetitivi o noiosi. La pagina consultata non offre specifiche dettagliate della mano né percentuali di successo confrontabili con Atlas. Non attribuiamo quindi un numero di gradi di libertà non verificato o una sola architettura a tutte le generazioni. La mobilità aggiuntiva richiede un controllo affidabile. Per il contesto si veda la nostra panoramica di Optimus.
I tendini non sono necessariamente peggiori
Permettono di collocare gli attuatori lontano dalle dita, ma richiedono di gestire elasticità, attrito e tensione. L’azionamento diretto comporta vincoli diversi di massa e ingombro. La Shadow Dexterous Hand è una piattaforma di ricerca reale a tendini: il tipo di trasmissione non basta per giudicare il risultato.
Perché ruotare una sfera è significativo
Cambiare orientamento dentro la mano richiede contatti variabili senza perdere l’oggetto. È una capacità parziale: non dimostra che il robot sappia collegare connettori o lavorare per un intero turno senza aiuto. La ricerca DeXtreme studia il passaggio dalla simulazione all’hardware. L’affidabilità operativa richiede verifiche ulteriori.
Cinque criteri per un confronto corretto
- Oggetti e condizioni iniziali identici.
- Teleoperazione distinta dall’autonomia.
- Tutti i tentativi contati, inclusi errori e interventi.
- Tempi, cadute e danni registrati.
- Manutenzione, ricambi e fermo macchina documentati.
Questo è un protocollo proposto da Alpha Bionic, non un test eseguito. Con un utensile occorrerebbe verificare anche la stabilità della presa dopo aver premuto il grilletto.
Domande frequenti
Esiste un vincitore dimostrato?
Le fonti primarie esaminate non presentano un confronto diretto in condizioni identiche. Più dita o articolazioni non dimostrano da sole una superiorità. È un limite dei dati comparativi, non una prova di inferiorità di un sistema.
Imitare la mano umana è inutile?
No. Può aiutare con utensili e dimostrazioni umane, purché la maggiore complessità produca un vantaggio pratico.
Cosa dovrebbe chiedere un acquirente?
Prove ripetute che dichiarino autonomia, errori e manutenzione. Una singola presa riuscita non garantisce una linea produttiva funzionante.
Boston Dynamics: Robot Hands for Modern AI and Real Work
L’autore Nico Nuss si occupa dal 2001 di mobile computing e software per l’automazione. La sua pluriennale esperienza e il forte interesse per le tecnologie del futuro caratterizzano il suo lavoro sulla robotica e sull’intelligenza artificiale.