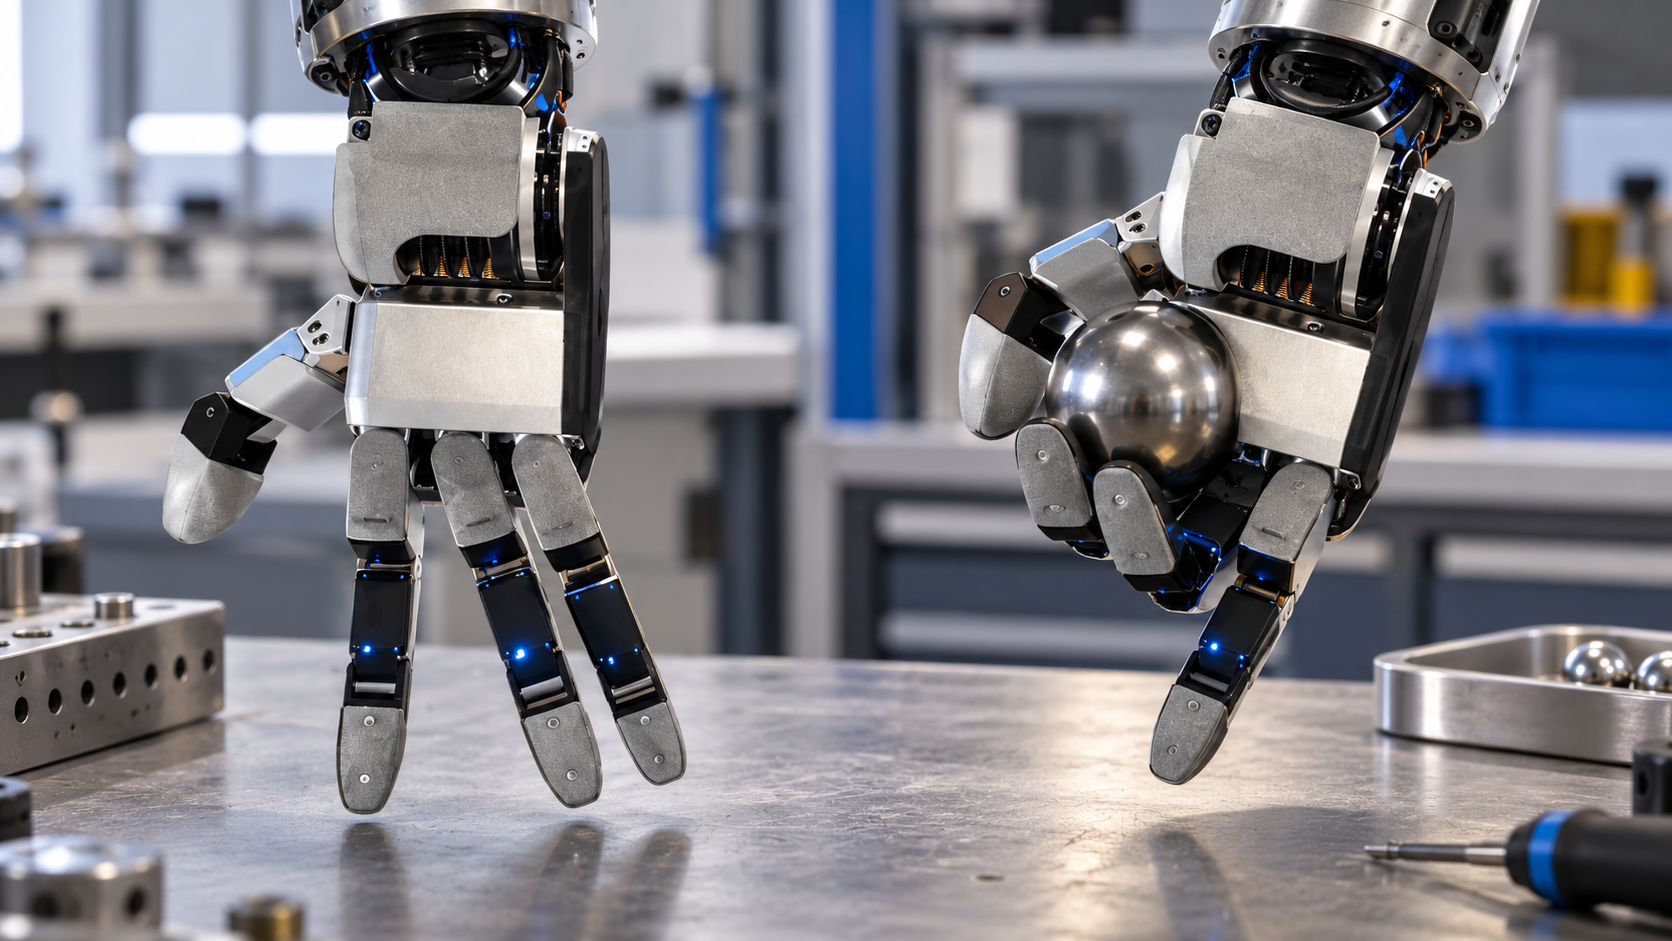
Ilustración con IA basada en la mano Atlas real. Escenario y agarre de la esfera generados; no es una foto de prueba ni una mano Optimus.
Comparar Atlas y Optimus no consiste en contar dedos. Importan la estabilidad del agarre, la reorientación y el control del contacto. Este artículo analiza información de Boston Dynamics, Tesla y Shadow Robot junto con la investigación DeXtreme. Distingue características documentadas de objetivos de desarrollo y propone criterios de evaluación práctica.
In this article
Cuatro dedos son una elección
Boston Dynamics documenta cuatro dedos y 13 grados de libertad. Es una descripción del mecanismo, no una clasificación universal. Nuestra guía de la mano Atlas explica el diseño.
Optimus: distinguir objetivos y especificaciones
Tesla describe Optimus como un humanoide autónomo de propósito general para tareas peligrosas, repetitivas o aburridas. La página consultada no aporta especificaciones detalladas de la mano ni tasas de éxito comparables con Atlas. Por ello no asignamos una cifra de grados de libertad sin verificar ni una arquitectura única a todas las generaciones. Una mayor movilidad requiere control fiable. Véase nuestro resumen de Optimus.
Los tendones no son peores por definición
Permiten alejar los motores de los dedos, pero exigen gestionar elasticidad, rozamiento y tensión. La actuación directa tiene otras restricciones de masa y espacio. La Shadow Dexterous Hand es una plataforma real de investigación con tendones. El tipo de transmisión no basta para elegir un ganador.
Qué demuestra girar una esfera
Reorientar un objeto dentro de la mano implica cambiar contactos sin soltarlo. Esa habilidad no demuestra por sí sola que el robot conecte cables o trabaje un turno completo sin ayuda. La investigación DeXtreme estudia transferir manipulación desde simulación a hardware. La fiabilidad industrial requiere otra evaluación.
Cinco criterios para comparar
- Mismos objetos y posiciones iniciales.
- Separar teleoperación y autonomía.
- Contar todos los intentos, errores e intervenciones.
- Medir tiempos, caídas y daños.
- Documentar mantenimiento, recambios y paradas.
Es una propuesta de evaluación de Alpha Bionic, no un experimento realizado. Con una herramienta también habría que comprobar que el agarre se mantiene al pulsar el gatillo.
Preguntas frecuentes
¿Hay un ganador demostrado?
Las fuentes primarias consultadas no ofrecen una prueba directa bajo condiciones idénticas. Más dedos o articulaciones no demuestran por sí solos superioridad. Es una limitación de los datos comparativos, no una prueba de inferioridad de ningún sistema.
¿Es inútil copiar la mano humana?
No. Puede servir para herramientas y demostraciones humanas, pero su complejidad debe aportar beneficios medibles.
¿Qué debería pedir un comprador?
Pruebas repetidas con autonomía, fallos y mantenimiento declarados. Un agarre exitoso no garantiza una aplicación industrial completa.
Boston Dynamics: Robot Hands for Modern AI and Real Work
El autor Nico Nuss trabaja desde 2001 en los ámbitos de la informática móvil y el software de automatización. Su amplia experiencia y su interés por las tecnologías del futuro orientan su trabajo sobre robótica e inteligencia artificial.