
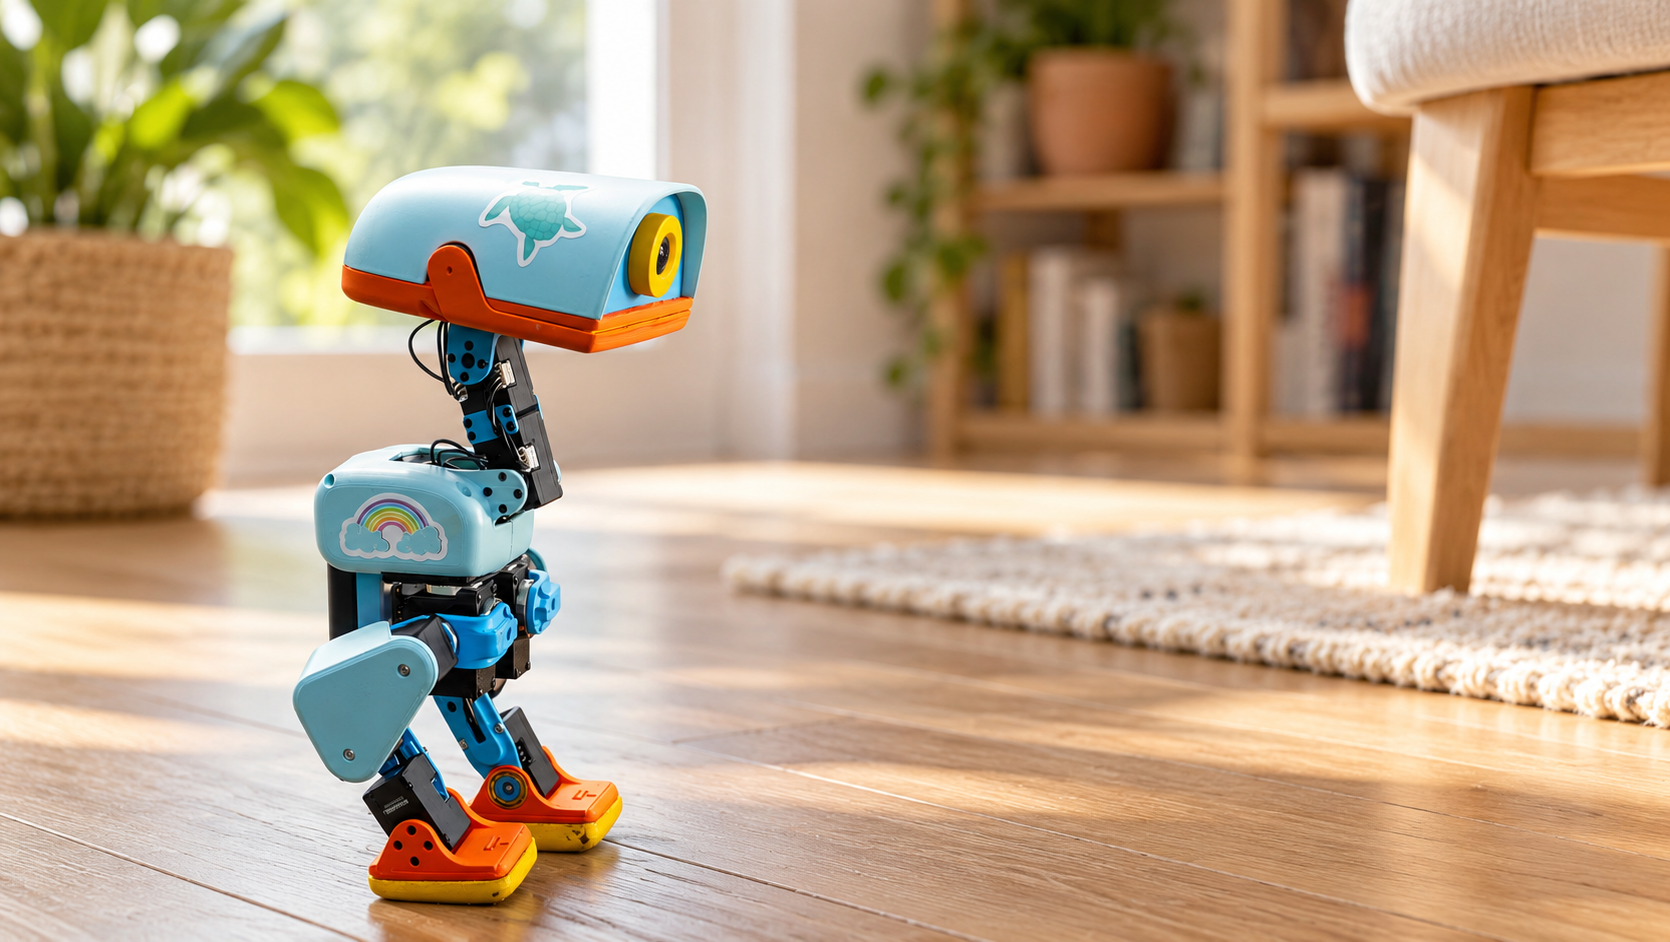
以Pollen Robotics官方Microduck新闻照片为参考的AI编辑插图。居家环境为生成内容,并非实际测试照片。
Microduck能执行训练过的动作,但这不等于它理解家庭环境,也不等于它会自主学习新的家务。Pollen Robotics这款小型机器鸭的价值,在于让人更直观地研究一个动作如何从仿真走向实体机器人。
本文以Robots at Home的视频为切入点,并结合官方文档进行分析;不是Alpha Bionic自行完成的长期实测。产品背景请参阅Microduck主文:价格、技术规格与NVIDIA背景。
本文目录
视频:机器鸭能学会在家里生活吗?
Robots at Home — Can a Robot Duck Learn to Live in Your Home?
加载视频将连接YouTube并传输您的IP地址。
硬件提供了什么?
厂家公布的参数包括约25厘米高、重量低于800克以及15个自由度。摄像头、距离传感器和两组IMU提供不同类型的测量数据,可动鸭嘴也用于抓取。这些配置是实验的基础,并不能直接证明机器人可以在任意住宅中可靠导航。参数来源为官方新闻资料包。
动作怎样从仿真进入真实机器?
官方训练项目使用MuJoCo和PPO强化学习方法训练策略,也就是将观测转换为动作的模型。训练结果以ONNX格式导出,再交给机器人执行。训练过程中会改变摩擦、延迟和电池电压等条件,以减少模型对理想仿真环境的依赖。
运行时项目描述了50赫兹的控制循环。机器人频繁响应测量数据和控制指令,并不意味着它在玩耍时持续重新训练模型权重。
必须区分的三种能力
- 调用行为:人选择已有动作或发送移动指令。
- 训练策略:开发者修改任务、奖励和训练条件,再评估新模型。
- 理解住宅:机器人需要可靠地整合目标、物体、障碍和变化中的情境。前两项能力无法自动证明第三项。
为什么客厅比演示场地更难?
在空旷地板上走一小段,并不能回答地毯边缘会带来什么影响。一根电线可能改变可通行区域,移动过的椅子可能改变路线。成功站起一次证明的是单项能力,而不是一连串任务都能可靠完成。
我们的判断是:与一段精彩镜头相比,记录条件的重复试验更有信息量。任务成功多少次?何时需要人为介入?换一种地面后,相同指令是否仍有效?这些问题有助于区分演示效果和日常可靠性。
一个可行的初步观察方案
- 在平整、无障碍的地面上选择一个短动作,远离楼梯和易碎物品。
- 记录起始姿态、软件版本、地面材质和电池状态。
- 在看护下重复执行,统计成功、终止和人为介入次数。
- 随后只改变一个条件。单次成功不能作为可靠性的结论。
这是一份建议的观察方案,不是Alpha Bionic已经完成的测试结果。操作时应优先遵循厂家的使用和安全说明。
常见问题
Microduck会自动熟悉我的家吗?
已查阅的资料并未证明这一点。资料说明了动作策略及其执行方式,而不是经过验证的通用家务能力。
它完全开源吗?
厂家将软件描述为开放软件,但这并不意味着所有机械结构与电子设计文件都已公开。
它适合谁?
学习者和开发者可以借此探索软件、身体与环境之间的联系。若期待一台现成的家务助手,应要求查看具体任务演示和独立的可靠性数据。产品信息请继续阅读Microduck主文:价格、技术规格与NVIDIA背景。
作者 Nico Nuss 自 2001 年起从事移动计算与自动化软件相关工作。他凭借多年的实践经验以及对前沿技术的浓厚兴趣,专注于机器人技术和人工智能领域。