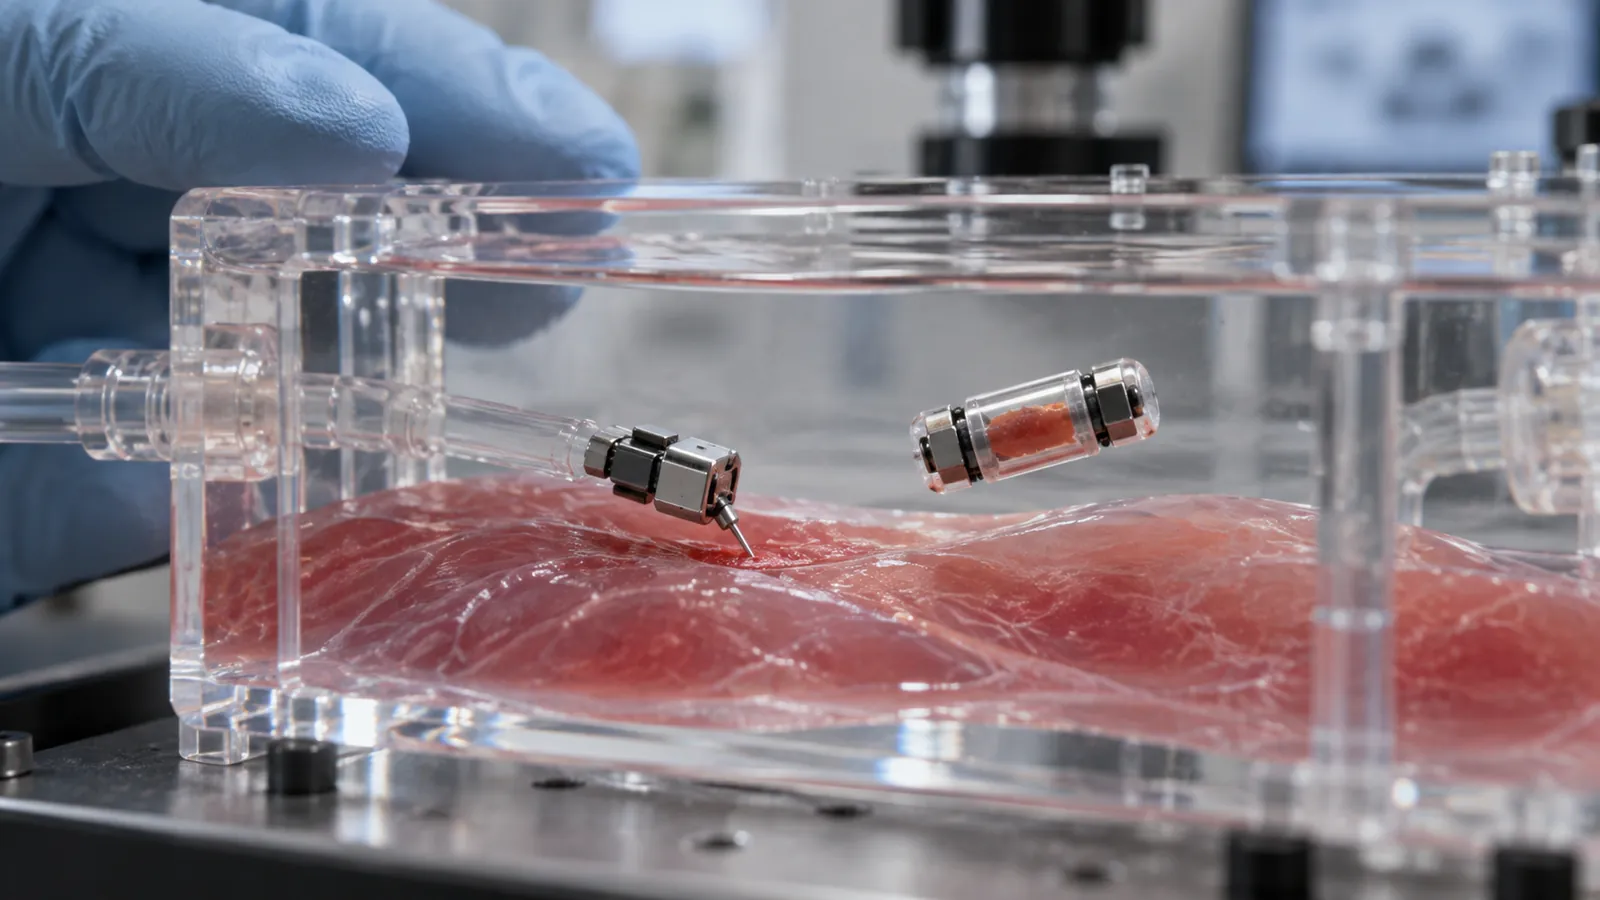
磁控毫米机器人在实验室模型中把少量液体送到了心脏组织表面。约翰斯·霍普金斯大学于2026年10月12日介绍了这一双模块系统,研究论文发表于9月28日。实验使用了具有脉动流的人工心脏模型,以及离体猪心组织;没有在患者或活体动物身上进行治疗。
本文目录
为什么要分成两个模块
研究团队设想的长期应用场景是感染性心内膜炎。一个带微型针状结构的模块负责接近并固定在目标组织,另一个模块携带液体,在磁场作用下与前者对接并释放负载。两者由外部电磁场引导,无须在微型装置内装入电机或电池。把固定和输送分开,理论上有助于在同一位置多次给药,但论文尚未证明这一过程能够在人体心脏内安全完成。
实验究竟证明了什么
论文报告了毫米机器人在琼脂糖心脏模型的脉动流中导航,并在离体猪心组织上测试穿刺与脱离。研究者称,倒钩式针模块在模拟组织的凝胶中将穿刺所需的力降低了66.7%;载药模块在180分钟内释放了22微升液体。所报告条件下,对接成功率为100%,脱离成功率为93%。这些百分比只描述特定实验条件,不能当作临床成功率。
人工模型不能完整重现真实心脏的收缩、复杂血流、个体解剖差异和突发障碍。离体组织也无法回答装置在活体内是否会造成损伤,是否能够可靠定位和取回。因此,“到达组织并释放液体”与“治愈感染”之间还有很长的验证链条。
不要把研究愿景当成疗效
大学新闻稿讨论了未来缩短长期抗生素治疗、减少侵入性手术的可能性。这些是设想,论文没有证明机器人能清除细菌、替代手术或缩短患者疗程。要进入医疗实践,还必须验证实际到达感染灶的药物剂量、药物在组织中的分布、杀菌效果、材料相容性,以及两个模块在故障情况下的回收方法。
Alpha Bionic 的判断
这项研究最有辨识度的工程思路是模块化:一个固定点配合可更换的运载模块,可能为同一位置的重复给药提供路径。它与一次性释放负载的单颗粒方案不同。但目前没有与标准疗法的直接比较,也没有患者获益数据。团队下一步计划在更真实、包含肌肉收缩和心跳运动的模型中测试。现阶段,这是一项值得关注的医学机器人实验,而不是可用的心脏治疗。