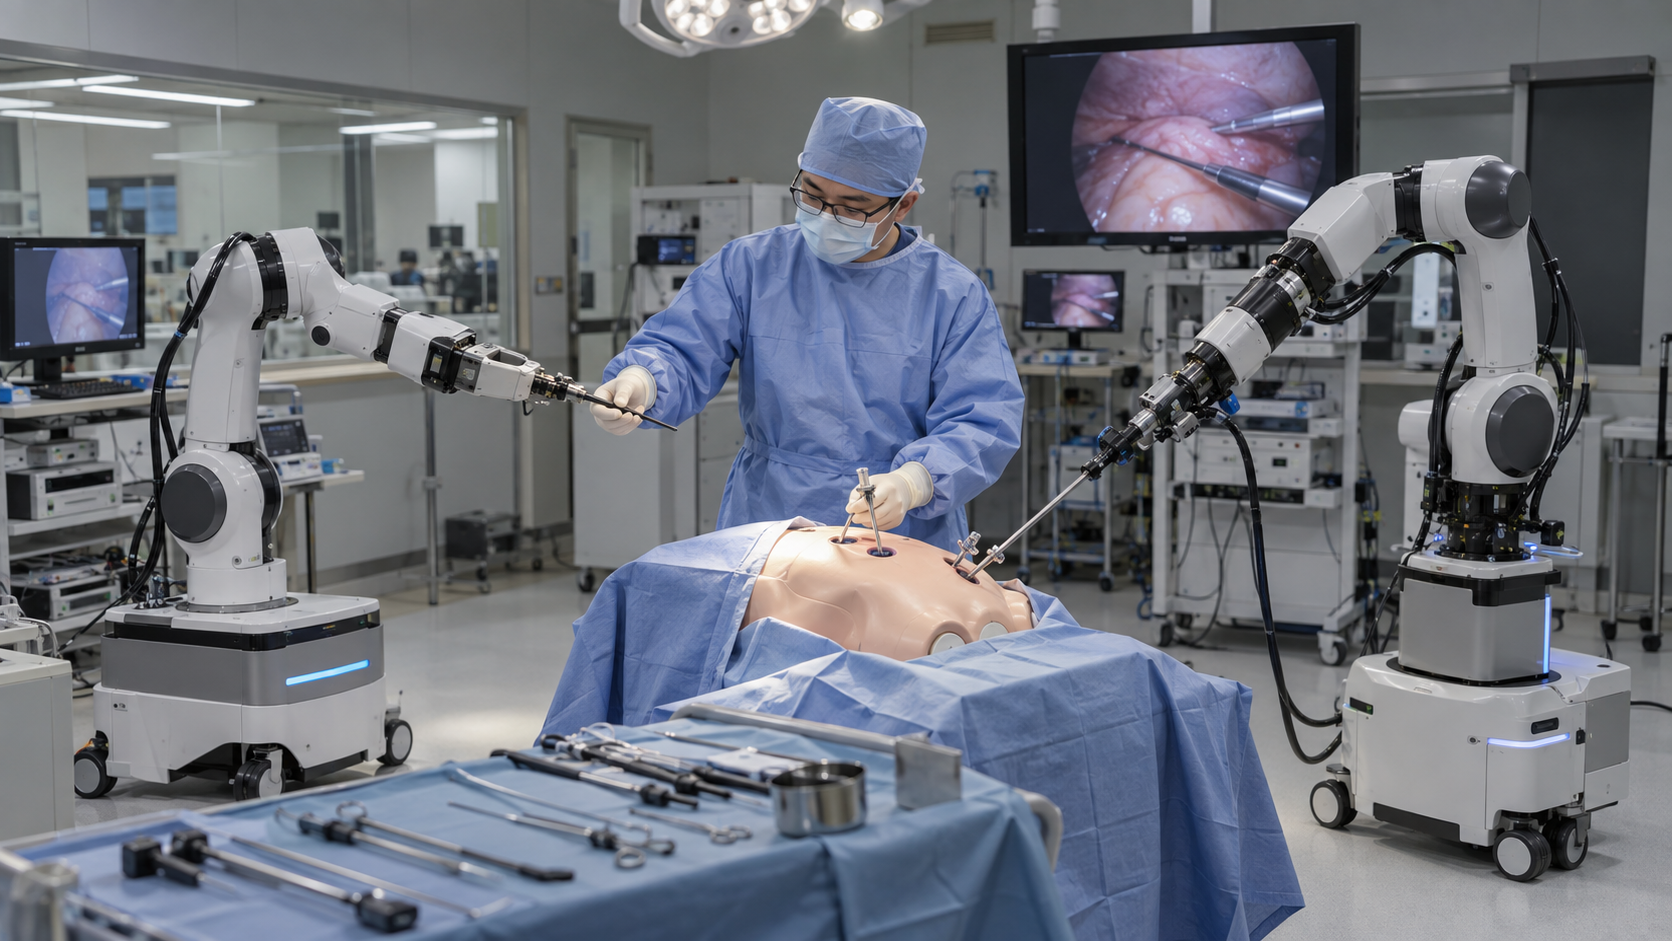
两台人形机器人在首尔协助外科医生完成了一场模拟胆囊切除手术。一台机器人根据语音指令识别并递送手术器械,另一台负责握持腹腔镜、调整视野并牵拉组织。这场演示真正展示的并不是机器人已经能够自主做手术,而是它们可能在医生控制下承担手术台周围部分重复且负担较重的辅助工作。
演示于9月16日在三星首尔医院设置的手术模拟环境中举行。操作对象是山羊肝脏,不是真实患者,项目也尚未进入临床试验阶段。这一区别必须说清楚:ORchestra研究团队证明了若干范围明确的辅助功能可以在受控环境下运行,但并没有证明人形机器人能够独立完成手术,更没有证明它能改善患者的临床结局。
ORchestra是“Operating Room Collaborative Humanoid”的缩写,可译为“手术室协作人形机器人”。该项目属于韩国版ARPA-H计划,周期为五年,由三星首尔医院牵头,多家医院、大学和机器人企业共同参与。Rainbow Robotics负责机器人本体,AIDIN Robotics负责夹爪和机器人手。韩国国立癌症中心、全北大学医院、首尔大学和成均馆大学等机构也参与其中。
本文目录
机器人在演示中实际做了什么
公开演示包含两种机器人辅助模式。在一个环节中,工作人员通过远程操控让机器人执行手术动作。在更受关注的场景里,一名外科医生与手术台两侧的两台机器人共同工作。医生始终保留决策权,并通过明确的口头指令安排机器人执行任务。
第一台机器人承担了类似器械护士的部分工作。摄像头观察器械台,软件区分剪刀、夹子和抓钳等工具。医生说出器械名称后,机器人寻找并抓取相应工具,再把手柄转向医生完成交接。使用结束后,它还能够接回器械并放置。值得注意的是,机器人并非只从一个固定坐标取物,而是利用视觉信息判断器械的种类和位置。
第二台机器人更接近助手医生。它握持腹腔镜,根据语音命令和观察到的动作调整镜头位置,同时用抓钳牵拉组织,为主刀医生保持操作空间。相关报道提到视觉伺服技术,即系统不断根据摄像头画面修正机器人的运动,使关键区域尽量保持在视野中央。
这些任务不如“机器人自主切开组织”那样吸引眼球,但对真实工作流程更有意义。在长时间手术中持续稳定地握持内窥镜会给医务人员带来明显的身体负担。递送器械也要求注意力、正确朝向和可靠时机。如果机器人能够稳定承担这些重复工作,它可能缓解人员紧张,并让专业医护人员把注意力集中在临床判断上。这比让机器直接作出医疗决定更像一个现实的早期应用目标。
成功率数字需要放回实验背景中理解
项目团队公布,在实验室评估中,机器人抓取五类手术器械的成功率为100%,递送成功率为98.7%。这些数字值得关注,但公开资料尚不足以支持临床结论。目前没有完整说明试验总次数、器械摆放变化、光照条件、遮挡情况以及失败尝试如何定义和处理。
整齐摆放的实验器械台与拥挤的真实手术室差异很大。器械可能互相重叠,金属表面可能反射强光,也可能被手或无菌布遮住。工作人员会临时移动,语音指令要与报警声和谈话声同时存在。进入无菌区域的任何物体还必须遵守严格流程。即使系统在实验室成功数百次,也必须为下一次错误准备安全、明确的回退方案。
因此,这些数字目前只能支持一个较为克制的结论:团队已经完成了一个可运行的原型,能够执行特定的视觉识别和器械交接任务。它们并不能证明系统在不同医院、不同医生和不同术式中的可靠性。真实患者环境中的并发症、手术时间和疗效数据目前都不存在。
为什么它还不是自主手术机器人
“手术”一词很容易让演示显得比实际更加自主。机器人没有决定做哪一种手术,没有诊断病情,也没有选择切割位置。整个流程由外科医生主导。部分动作由人直接远程操控,另一些辅助功能则按照语音命令和视觉反馈执行。
这也体现了ORchestra与常见手术机器人的差异。达芬奇等系统本质上是由医生通过控制台操作的器械平台,机械臂直接复现医生的控制动作。ORchestra探索的则是与人共享手术台周围物理空间、承担部分护士或助手任务的机器人。技术难点由精确传递手部动作扩展到理解指令、识别物体、与人协调以及在环境变化时保持安全。
这种区别关系到监管和责任。一次语音识别错误绝不能直接触发危险动作。系统需要确认机制、运动范围和力量限制、碰撞规避功能,以及医务人员能够立即停止机器人或接管控制的方式。更稳妥的架构可能让人工智能负责感知和任务建议,同时由独立、可验证的确定性安全控制器强制执行物理边界。
真正困难的工作在演示之后
把原型变成临床医疗设备,不只是继续提高抓取成功率。硬件必须承受反复清洁和灭菌流程,同时保证摄像头、密封件、电缆和力传感器不发生性能退化。机械臂需要在医生、麻醉设备、监护仪和患者之间规划安全轨迹。系统还必须在不确定时主动报告,而不是自信地拿起错误器械。
人机交互同样关键。一次耗时五秒的器械交接,在某个手术阶段可能可以接受,在另一个阶段则可能造成干扰。医生和护士必须立即知道机器人理解了什么、下一步准备做什么。语音系统需要在口罩、口音和背景噪声存在时稳定工作。不同医院的器械布置和沟通习惯也不完全相同,训练方案不能假设所有手术室都采用同一种流程。
可靠性必须以完整工作流程衡量,而不能只看孤立技能。机器人可能正确识别器械,却从不合适的方向接近,挡住另一名工作人员,或者把用过的工具放到错误位置。有效测试除记录成功抓取之外,还应记录人工干预次数、延误、险些碰撞、误解指令以及从故障中恢复所需的时间。
该团队目前大约完成了五年项目中的15个月,并把2029年作为首次临床试验的目标时间。这个时间表比富有冲击力的演示画面更能说明项目的成熟度。研究正在从独立实验室功能走向集成式手术室助手,但临床验证仍在未来。
如果技术成功,什么可能发生变化
最有说服力的价值不是替代外科医生,而是在人的控制下重新分配重复性辅助工作。在人员不足的医院里,可靠的机器人可以稳定握持内窥镜、维持视野或管理器械,让受过专业训练的医护人员更多关注判断和治疗。机器人还可能减少长时间保持固定姿势带来的负担,并记录每一次辅助请求何时提出、何时完成。
经济性则需要单独验证。医院必须把机器人购置、维护、无菌耗材、培训和技术支持的成本,与它真正减少的工作负担进行比较。如果设备只能用于少数术式,投资可能难以成立。能够在多个外科专业之间快速切换的平台会更有价值,但此次演示并未证明这种通用性。
因此,Alpha Bionic的结论比演示图片带来的第一印象更加克制:ORchestra为人形机器人在手术台旁执行辅助工作提供了可信的概念验证。器械识别、交接和镜头控制针对的是真实任务,而不是单纯的舞台动作。决定性证据仍需来自可重复的无菌工作流程、透明的失败数据和受监督的临床试验。在此之前,它是一项重要的研究进展,但不是自主机器人外科医生。
资料来源
- Health Chosun:人形机器人进入模拟手术室,2026年9月17日
- Aju Press:三星首尔医院展示人形手术辅助机器人,2026年9月17日
- ETNews:外科医生与人形机器人协作演示,2026年9月17日
- Rainbow Robotics:ORchestra演示报道,2026年9月17日