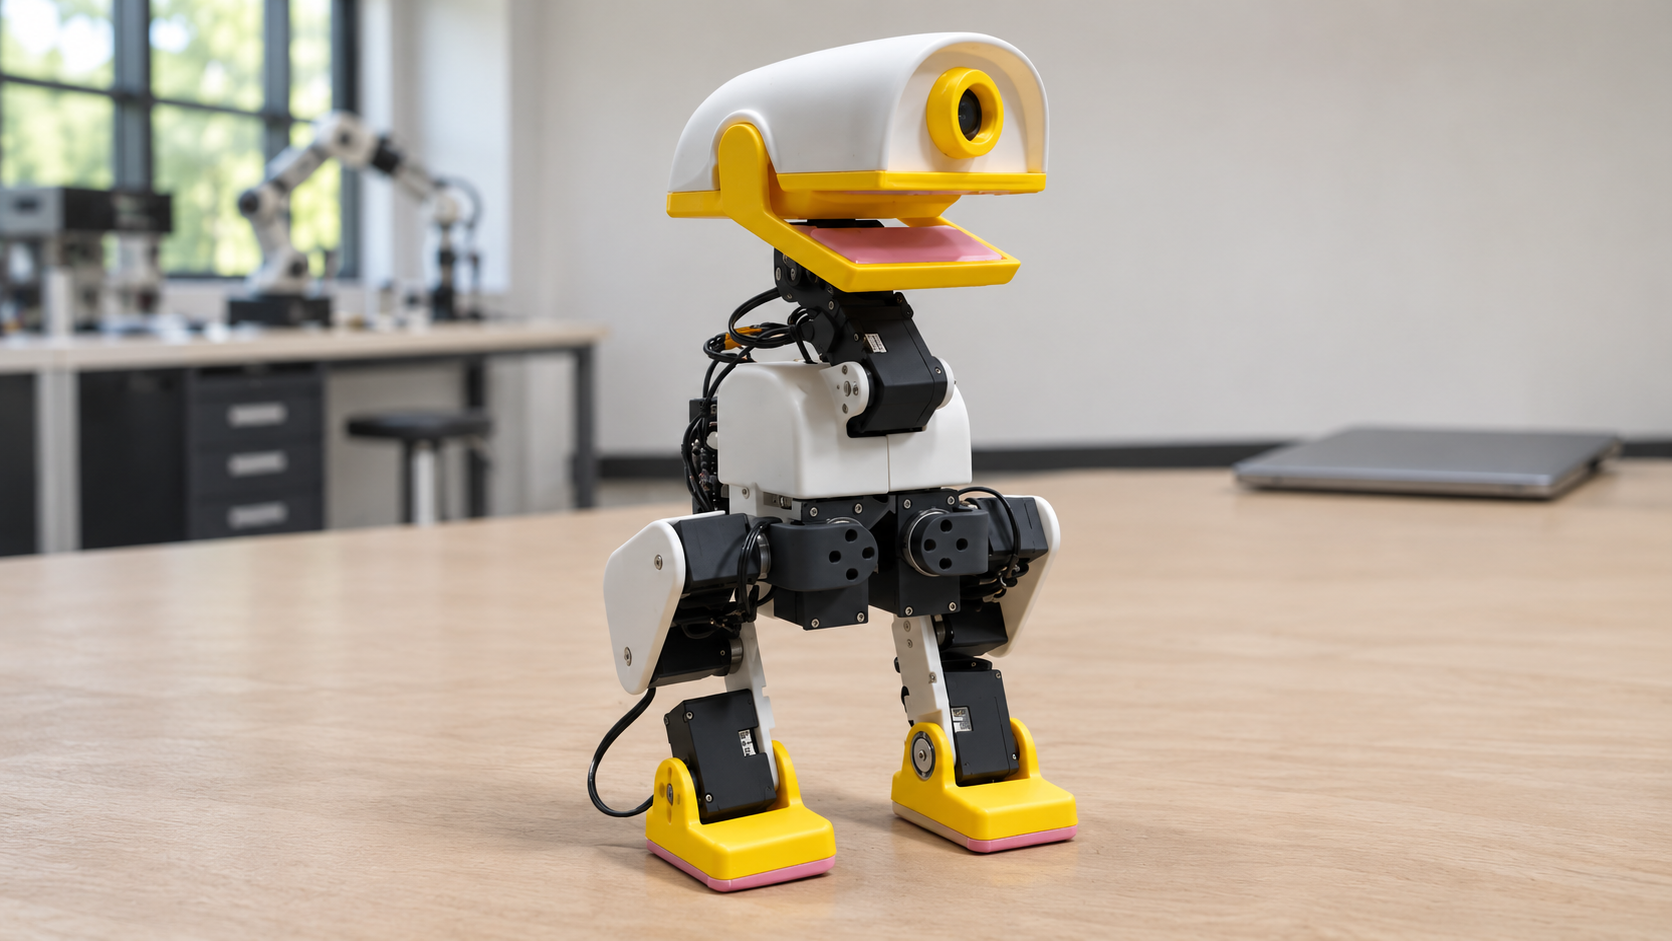
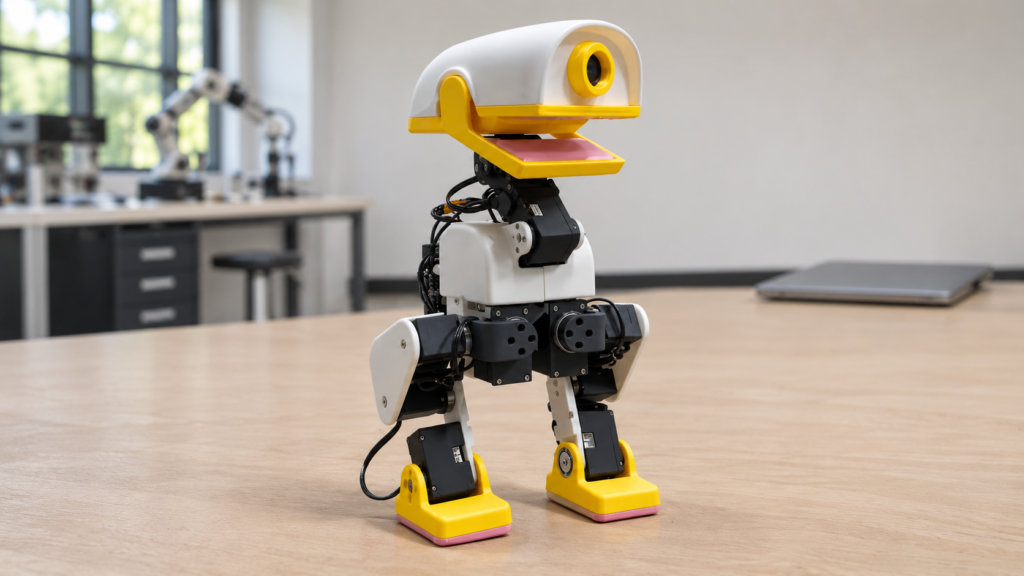
XGO-Duck läuft mit einer trainierten neuronalen Steuerung und lässt sich aus gedruckten Bauteilen selbst aufbauen. Luwu Dynamics kombiniert dafür Arduino UNO Q, 15 Servos und öffentlich zugängliche Konstruktionsdateien. Wer die kleine Roboterente kaufen will, sollte den Lieferumfang genau ansehen: Das aktuelle Audio-Video-Elektronikpaket kostet im Hersteller-Shop 396 US-Dollar. Entwicklungsboard und gedruckte Teile kommen hinzu. Interessant wird die Ente spätestens dann, wenn der erste gerade Schritt auf dem Wohnzimmerboden anders aussieht als am Bildschirm. Dann lässt sich an einem überschaubaren Gerät untersuchen, wie Mechanik, Sensoren und Software zusammenarbeiten. Offizielles Hardwareprojekt · Aktuelles Herstellerangebot
In diesem Artikel
15 Servos bewegen Beine, Hals und Schnabel
Je fünf Gelenke arbeiten in den beiden Beinen, vier weitere bewegen Kopf und Hals und eines den Schnabel. Die aktuelle Dokumentation nennt Feetech HD1910M mit magnetischer Positionsrückmeldung und 12 kg·cm Drehmoment. Dieser Wert beschreibt das Drehmoment eines Servos unter den angegebenen Bedingungen. Für die Tragfähigkeit des ganzen Roboters reicht er allein nicht aus. Die sichtbaren Gelenke machen das Gerät zu einem anschaulichen Lernprojekt: Schon eine veränderte Kopfhaltung verschiebt Gewicht und kann den Gang beeinflussen. Die Dokumentation führt neben dem Gehen auch Gleiten auf passiven Rollen auf. Dafür treiben die Gelenkbewegungen die Ente an, eigene Radmotoren sind nicht vorgesehen. Herstellerspezifikation
Was Arduino UNO Q übernimmt
Auf der Linux-Seite des UNO Q laufen die Python-Anwendung und die Auswertung der Bewegungsmodelle. Der STM32-Mikrocontroller übernimmt Aufgaben der unteren Steuerungsebene. Die aktuelle Anleitung bezieht sich auf die 2-GB-Ausführung des Boards und beschreibt die Einrichtung über Arduino App Lab. Bedient wird die Ente im Browser im lokalen Netzwerk. Das ist im Kurs praktisch, weil der Blick zwischen Gelenken und Bedienoberfläche wechseln kann. Wer die Software verändert, sollte eine funktionierende Version und die Kalibrierung sichern. Sonst lässt sich nach einem Update schwer nachvollziehen, ob ein schiefer Gang vom Modell, einer Einstellung oder einem mechanischen Problem kommt. XGO Duck AI und Installationsunterlagen
Wie aus Simulation ein echter Schritt wird
Die Trainingsumgebung verwendet mjlab, MuJoCo Warp und PPO. Sie lässt ein virtuelles Modell viele Bewegungen ausprobieren und bewertet, wie gut es seine Aufgabe erfüllt. Daraus entsteht eine Policy, die aus Zustandsdaten Gelenkbefehle berechnet. Für eigene Trainingsläufe sieht das Projekt einen Linux-Rechner mit geeigneter NVIDIA-GPU vor. Der UNO Q führt anschließend die exportierte Steuerung aus. Für den Einstieg würde ich zunächst eine mitgelieferte Bewegung auf zwei Untergründen wiederholen und Abweichungen protokollieren. Eine eigene Policy wird leichter verständlich, wenn die unveränderte Hardware bereits zuverlässig läuft. Beim Übertragen müssen unter anderem Gelenkreihenfolge und Skalierung passen. Trainings- und Exportanleitung · Unser Einstieg in die Simulation kleiner Roboterenten
Selbstbau beginnt mit Drucken und Kalibrieren
Das Hardware-Repository liefert mechanische Modelle, Platinenunterlagen, eine Stückliste und eine Montageanleitung. Die aktuelle Audio-Video-Dokumentation verwendet V5-Strukturteile und eine V1.1-Erweiterungsplatine. Beim Zusammenbau werden die Servos einzeln nummeriert und eingerichtet. Danach folgen Verkabelung und Nullpunktkalibrierung. Wer schon einen 3D-Drucker besitzt, kann Gehäusevarianten und Ersatzteile selbst herstellen. Material, Werkzeug und Arbeitszeit gehören trotzdem zur Planung. Für ein erstes Projekt würde ich die freigegebene Kombination aus Struktur, Platine und Software übernehmen und Veränderungen dokumentieren. Die jeweiligen Lizenz- und Herkunftshinweise stehen bei den Dateien. Modelle, Stückliste und Montage · Aktuelle Strukturversion
Kamera, Sprache und Abstandsmessung
Das aktuelle Paket ergänzt Kamera, Mikrofon, zwei Lautsprecher, Licht und einen VL53L5CX-ToF-Sensor mit 8 × 8 Messfeldern. Die Kameraansicht lässt sich im Browser nutzen. Das eröffnet Projekte, bei denen eine Bewegung auf Wahrnehmungsdaten reagiert. Für die Sprachfunktionen beschreibt das Softwareprojekt eine Kontobindung und eine Internetverbindung zum Sprachdienst. Beim Planen eines Unterrichtsprojekts lohnt deshalb ein Blick darauf, welche Funktionen mit dem lokalen Netz auskommen und welche einen externen Dienst benötigen. Eine Entfernungsmessung vor der Ente beantwortet zudem nur einen Teil der Frage, ob sie sich im Raum zurechtfindet. Für einen Versuch sollte die Aufgabe eng genug gefasst sein, dass man die Reaktion beobachten und wiederholen kann. Audio-Video-Paket · Software und Sprachvoraussetzungen
Was XGO-Duck tatsächlich kostet
Der Hersteller-Shop zeigt für das Audio-Video-Elektronikpaket 396 statt 450 US-Dollar und nennt Versand innerhalb von zwölf Tagen nach Zahlung. Das Angebot enthält weder UNO Q noch gedruckte Strukturteile. Zum Projektbudget gehören damit zusätzlich Board, Druckmaterial, gegebenenfalls Druckservice, Werkzeug sowie anfallende Versandkosten und Abgaben. Der ältere Preis von 352 Dollar bezieht sich auf ein anderes Elektronikangebot. Für einen Vergleich würde ich zwei vollständige Warenkörbe aufstellen, jeweils bis zum ersten lauffähigen Roboter. Die aktuelle Dokumentation nennt für die komplette Konfiguration keine einheitlich gemessene Akkulaufzeit. Wie lange ein Versuch dauert, hängt unter anderem von Bewegung und Audio-Video-Nutzung ab. Preis, Lieferumfang und Versandangabe · Hinweis zur Laufzeit
Für wen sich die Roboterente lohnt
XGO-Duck passt zu Menschen, die bauen, kalibrieren und den Gang eines Roboters verändern möchten. Besonders reizvoll ist die durchgängige Verbindung vom gedruckten Gelenk bis zum trainierten Bewegungsmodell. Microduck, Open Duck Mini und WonderDuck setzen dabei eigene Schwerpunkte bei Lieferumfang und veröffentlichten Unterlagen. In unserem Vergleich lassen sich diese Unterschiede weiter verfolgen. Bei XGO-Duck wäre mein erstes Ziel eine wiederholbare kurze Strecke mit sauberem Start und Stopp. Erst danach würde ich zusätzliche Sensorfunktionen oder neue Bewegungen angehen. So entsteht aus der hübschen Ente ein Projekt, bei dem man jede Änderung am Ergebnis erkennen kann. Vergleich der Microduck-Alternativen · Hiwonders WonderDuck im Überblick
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.