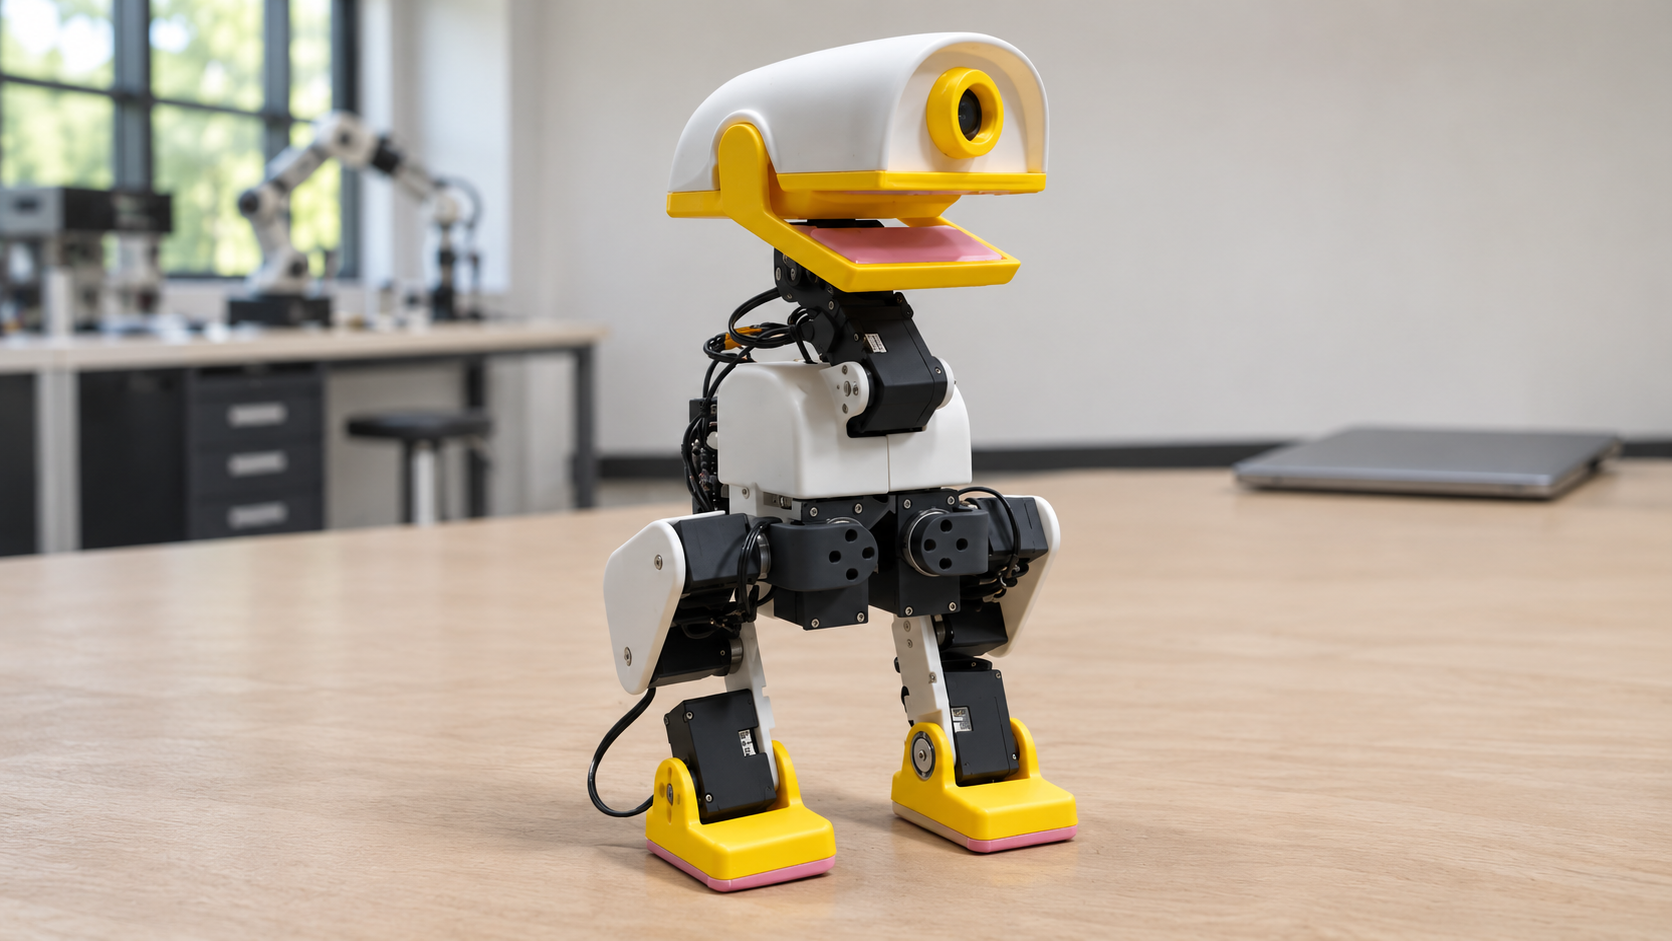
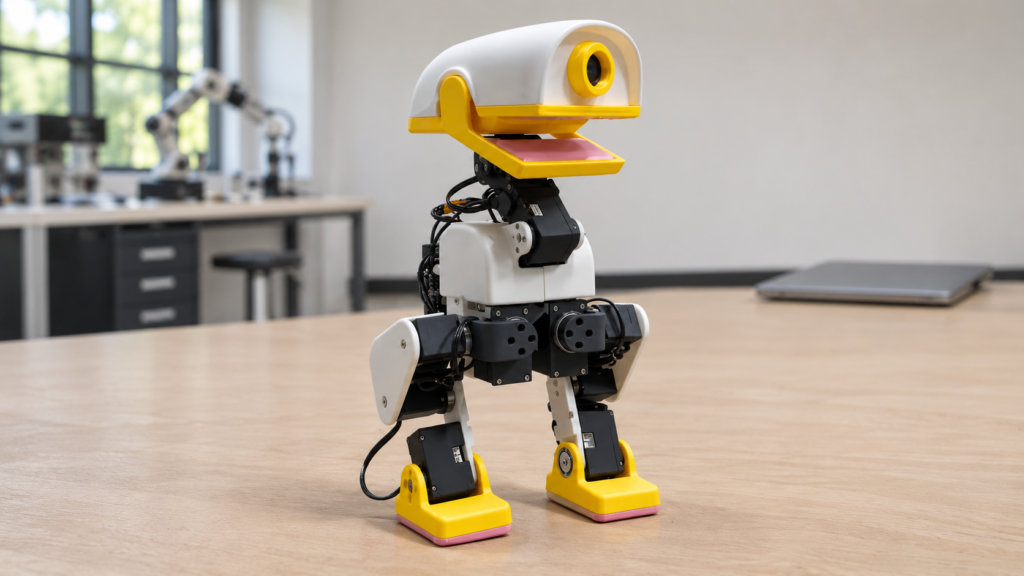
XGO-Duck 是陆吾智能推出的可自行组装双足机器鸭。它采用 Arduino UNO Q 和 15 个舵机,用训练好的神经网络控制运动,结构文件公开可获取。官方国际商城目前把音视频电子套件标为 396 美元,UNO Q 和打印结构件需要另外准备。这只鸭子的吸引力,在第一次真机试验时就能看出来。屏幕里走得稳的动作,换到家里的地面会怎样?从打印件、传感器到控制模型,开发者可以沿着同一台小机器人逐步研究。目前的音视频版本也给相机和语音项目提供了更多入口。官方硬件项目 · 当前商城方案
本文目录
15 个舵机怎样带动机器鸭
两条腿各有五个主动关节,头颈部分占四个,嘴部再用一个。当前文档列出 Feetech HD1910M 舵机,带磁编码反馈,标称扭矩为 12 kg·cm。这个数值表示单个执行器在相应条件下的扭矩,整机能负载多少还需要其他数据。关节外露的结构适合观察动作,头部位置稍变,就会影响身体的平衡。文档还描述了使用无动力轮的滑行方式,由关节动作带动机器前进。这样,同一套机构也能用于研究不同接触方式下的运动。官方整机规格
Arduino UNO Q 负责什么
UNO Q 的 Linux 侧运行 Python 应用和运动模型,STM32 微控制器承担底层控制任务。当前文档采用 2 GB 内存的开发板,首次设置通过 Arduino App Lab 完成。日常操作在局域网浏览器中进行,课堂上可以一边看关节,一边看控制界面。修改程序之前,保留一份可用版本,并备份这台机器的标定。否则更新后步态变歪,很难判断是模型、设置还是机械装配发生了变化。版本记录也方便不同小组比较试验结果。XGO Duck AI 与安装资料
从仿真策略走到真实地面
训练流程采用 mjlab、MuJoCo Warp 和 PPO,让虚拟机器人尝试动作,再根据任务表现评分。训练得到的策略把机器人状态转换为下一步关节指令。自定义训练在支持 Linux/CUDA、配有适当 NVIDIA GPU 的电脑上进行,UNO Q 负责执行导出的模型。入门时可以先让同一套预训练动作在两种地面上重复,记录偏移和跌倒。硬件工作正常之后,再更换策略,结果更容易解释。部署时还要对应关节顺序、动作缩放和模型配置。官方训练与导出说明
打印、装配和标定要做哪些事
硬件仓库提供机械模型、电路板资料、物料清单和装配说明。当前音视频资料使用 V5 打印结构与 V1.1 扩展板。装配时要逐个设置舵机编号,再完成接线与零位标定。有打印机的用户可以自己制作外壳和备件,同时也要为材料、工具和装配时间留出预算。第一台建议按文档对应的结构、电子和软件组合搭建,并把修改记录下来。使用或分发文件时,应查看各文件附带的许可证和来源说明。结构文件、物料与装配 · 当前结构版本
摄像头、语音和测距能做什么
音视频套件加入摄像头、麦克风输入、双扬声器、补光灯和 VL53L5CX 传感器,后者提供 8 × 8 ToF 测距区域。浏览器可以查看相机画面,便于尝试把感知与动作连接起来。软件文档说明云端语音需要账号绑定和互联网连接。安排课程前,可以先确定哪些功能只用局域网,哪些会访问外部服务。前方距离数据适合做明确的小试验,例如观察何时限制前进。把任务范围控制好,更容易看出传感器和动作之间的关系。音视频电子套件 · 语音与运行条件
XGO-Duck 组装成本怎么计算
国际商城把音视频电子套件从 450 美元标价降为 396 美元,页面称付款后十二天内发货。开发板和打印结构不在其中。完整预算还要加入 UNO Q、打印材料或打印服务、工具,以及适用的运费和税费。此前 352 美元对应的是另一种电子套件,不能直接当作当前音视频版本的价格。中国大陆读者也需要核对当地实际方案。官方暂未给出整套配置统一实测的续航,动作强度、音视频负载和电池状态都会影响使用时间。当前价格、包装与发货说明 · 续航说明
谁适合自己做一只 XGO-Duck
如果你想亲手装配、标定,再改变机器人的步态,XGO-Duck 提供了从机械结构到运动策略的完整研究路径。Microduck、Open Duck Mini 和 WonderDuck 在包装方式、公开资料和开发方向上各有侧重,可以继续阅读我们的比较。对 XGO-Duck,我会先把一段短距离行走和启停做得可重复,再加感知或新动作。这样每次修改都有可以观察的结果,项目也更容易完成。Microduck 替代方案比较 · WonderDuck 资料整理
作者 Nico Nuss 自 2001 年起从事移动计算与自动化软件相关工作。他凭借多年的实践经验以及对前沿技术的浓厚兴趣,专注于机器人技术和人工智能领域。