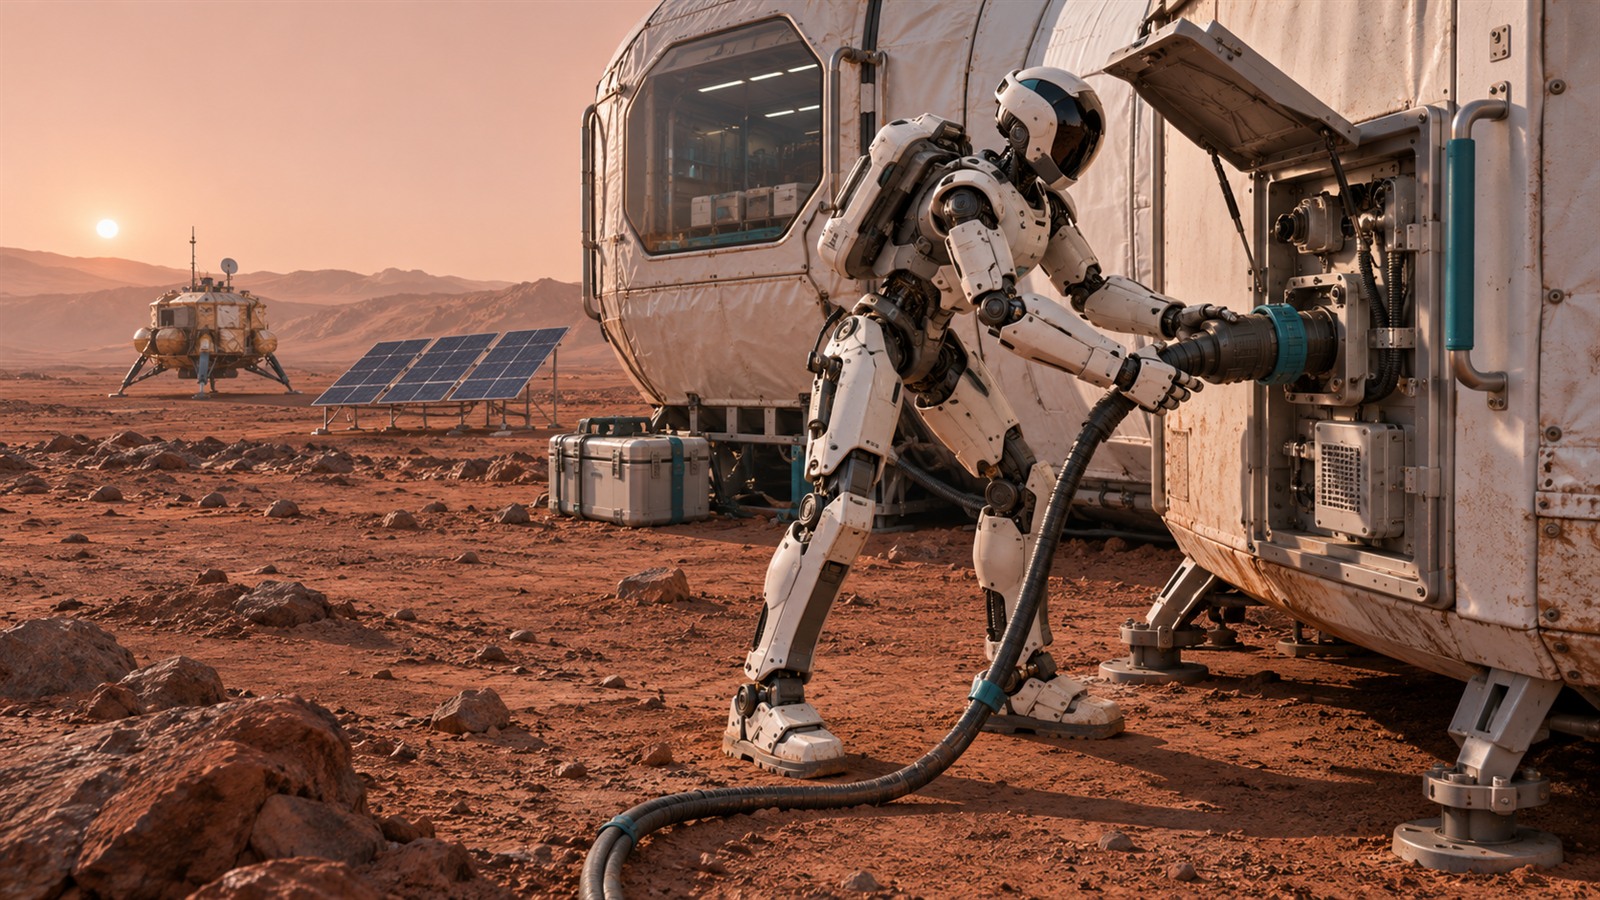
Der erste Handgriff an einer künftigen Marsstation könnte von einer Maschine kommen. Ein Roboter verbindet ein Stromkabel, kontrolliert einen Anschluss und prüft, ob eine Anlage arbeitet. Niemand muss dafür einen Raumanzug anziehen. Niemand verbraucht Atemluft. Und wenn etwas schiefgeht, steht zunächst kein Menschenleben auf dem Spiel.
Genau darin liegt die technische Faszination der Idee, humanoide Roboter zum Mars fliegen zu lassen. Maschinen mit menschenähnlichen Armen, Händen und möglicherweise Beinen könnten Infrastruktur vorbereiten, bevor Astronauten landen. Sie könnten Anlagen überwachen, Werkzeuge benutzen und eine Station zwischen bemannten Expeditionen instand halten.
Doch zwischen einem Roboter, der auf der Erde Kisten bewegt, und einem zuverlässigen Arbeiter auf dem Mars liegt eine enorme Entwicklungslücke. Geschicklichkeit allein genügt nicht. Entscheidend sind Energieversorgung, Umweltbeständigkeit, Autonomie, Reparierbarkeit und ein Transportsystem, das die Maschine sicher auf die Oberfläche bringt.
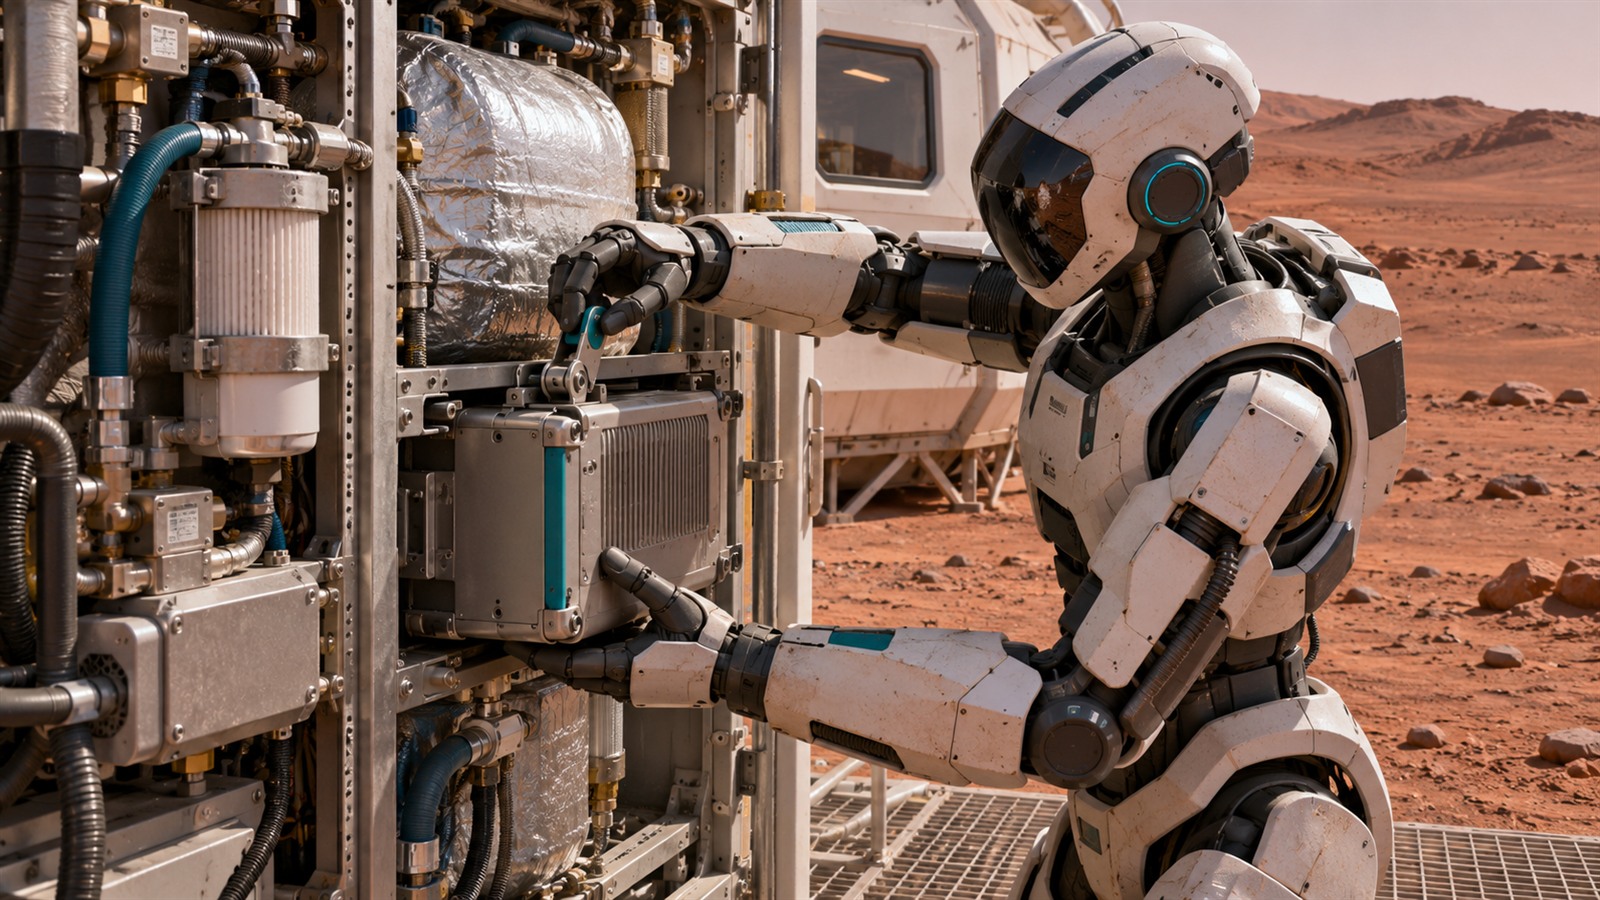
Diese Analyse untersucht, welche Grundlagen tatsächlich existieren, welche Akteure daran arbeiten und wo die belastbare Technik endet. Die beschriebenen Missionsszenarien sind technische Ableitungen aus vorhandenen Entwicklungen – keine bereits beschlossenen Einsatzpläne. Alle drei Abbildungen sind eigens erstellte KI-Konzeptillustrationen von Alpha Bionic und zeigen keine realen Marsmissionen.
In diesem Artikel
Können humanoide Roboter heute zum Mars fliegen?
Als Nutzlast eines geeigneten Raumfahrzeugs wäre ein humanoider Roboter grundsätzlich transportierbar. Die schwierigere Frage lautet: Könnte er nach der Landung selbstständig aussteigen und über Monate nützliche Arbeit verrichten?
Für eine solche vollständige Einsatzkette liefern die hier ausgewerteten öffentlichen Quellen noch keinen Nachweis. Dokumentiert sind wichtige Teilfähigkeiten: humanoide Robotik auf der Internationalen Raumstation, mobile Manipulation in irdischen Laboren, Fernsteuerung aus dem Orbit und langjähriger Betrieb spezialisierter Maschinen auf dem Mars.
Diese Unterschiede entscheiden darüber, ob aus einer eindrucksvollen Ankündigung ein tragfähiges Raumfahrtprojekt wird.
Ein humanoider Roboter kann auf einer Messe überzeugend auftreten, ohne für niedrigen Luftdruck qualifiziert zu sein. Er kann eine vorgeführte Aufgabe beherrschen, ohne unbekannte Störungen zuverlässig zu bewältigen. Und er kann einen Raumflug überstehen, ohne anschließend im Marsstaub funktionieren zu können.
Transportfähigkeit, Arbeitsfähigkeit und langfristige Einsatzfähigkeit sind drei verschiedene Entwicklungsziele.
Bereits bewiesen ist dagegen, dass menschenähnliche Robotik im Weltraum eingesetzt werden kann: Robonaut 2 gelangte 2011 zur ISS. Das war ein wichtiger Schritt, allerdings innerhalb einer geschützten Raumstation und nicht auf einer fremden Planetenoberfläche. Quelle: NASA – Robonaut 2
Warum überhaupt humanoide Roboter zum Mars fliegen lassen?
Der Mars ist für Menschen ein Einsatzort mit ungewöhnlich hohem Versorgungsaufwand. Eine Besatzung benötigt eine bewohnbare Umgebung, Nahrung, Wasseraufbereitung, medizinische Möglichkeiten und Schutz vor äußeren Gefahren. Hinzu kommen die Belastungen durch Isolation, Strahlung und veränderte Schwerkraft, die NASA als wesentliche Risiken langfristiger Raumfahrt untersucht. Quelle: NASA – Risiken einer Marsmission
Ein Roboter benötigt ebenfalls Schutz und Versorgung. Seine Anforderungen unterscheiden sich aber grundlegend: Er braucht keine Atemluft, keine Mahlzeiten und keine psychologische Betreuung. Für eine erste unbemannte Mission könnte zudem eine Rückkehr entfallen.
Der mögliche Vorteil entsteht deshalb auf Ebene der gesamten Mission. Eine Maschine muss nicht in jeder einzelnen Tätigkeit besser sein als ein Mensch. Es kann genügen, dass sie bestimmte notwendige Arbeiten ohne die zusätzliche Infrastruktur einer bemannten Expedition erledigt.
Besonders interessant wäre diese Fähigkeit vor der Ankunft einer Besatzung. Eine gelandete Anlage ist noch keine einsatzbereite Anlage. Anschlüsse müssen überprüft, Bauteile entriegelt, Messwerte kontrolliert und möglicherweise Fehler behoben werden.
Nach dem gleichen Prinzip könnte ein Roboter nach der Abreise der Menschen weiterarbeiten. Eine teure Forschungsstation müsste dann zwischen zwei Expeditionen nicht vollständig unbeaufsichtigt bleiben.
NASA beschreibt genau diese Perspektive: Kommerzielle humanoide Systeme könnten eines Tages Anlagen auf Mond oder Mars warten, während keine Menschen vor Ort sind. Das ist eine Anwendungsidee mit institutionellem Hintergrund, aber noch kein Nachweis ihrer praktischen Umsetzung. Quelle: NASA Spinoff – Humanoid Robots Assist Assembly Lines
Der entscheidende Unterschied: Warum menschenähnlich?
Viele Argumente für Roboter auf dem Mars gelten ebenso für Rover, Greifarme und automatische Messstationen. Dass eine Maschine keinen Sauerstoff atmen muss, erklärt noch nicht, warum sie zwei Arme oder zwei Beine haben sollte.
Der besondere Nutzen humanoider Systeme liegt in ihrer möglichen Kompatibilität mit menschlichen Arbeitsumgebungen.
Eine für Astronauten entworfene Station besitzt Bedienelemente, Wartungsöffnungen, Griffe und Werkzeuge in menschlichen Größenordnungen. Ein Roboter mit passenden Reichweiten und zwei geschickten Armen könnte dieselben Einrichtungen bedienen.
Technisch interessant sind insbesondere Aufgaben, bei denen ein Gegenstand gehalten und gleichzeitig bearbeitet werden muss. Ein Arm stabilisiert eine Abdeckung, während der andere einen Verschluss öffnet. Eine Hand führt einen Stecker, die andere hält das Kabel. Eine Maschine könnte dadurch mehrere Wartungsaufgaben übernehmen, für die sonst unterschiedliche Spezialvorrichtungen erforderlich wären.
Allerdings wäre es ein Fehler, eine Marsbasis einfach wie eine irdische Werkstatt einzurichten und anschließend zu hoffen, dass ein Roboter damit zurechtkommt. Sinnvoller wäre eine gemeinsame Auslegung für Menschen und Maschinen: gut erreichbare Wartungspunkte, eindeutige Markierungen, standardisierte Steckverbinder und austauschbare Module.
Die menschenähnliche Form wäre damit ein Mittel zur gemeinsamen Nutzung der Infrastruktur. Sie wäre kein Selbstzweck.
Zwei Arme können wichtiger sein als zwei Beine
Der Begriff „humanoid“ muss nicht zwingend einen vollständig menschenähnlichen Zweibeiner bezeichnen. Das Deutsche Zentrum für Luft- und Raumfahrt untersucht mit Rollin’ Justin einen menschenähnlichen Oberkörper auf einer mobilen Radplattform. Das System dient der Forschung an geschickter, mobiler Manipulation und an der Unterstützung von Astronauten. Quelle: DLR – Rollin’ Justin
Für eine Marsstation könnte genau diese Kombination attraktiv sein: Arme für vielseitige Arbeit, Räder für geeignete Fahrflächen. Ob Beine einen zusätzlichen Nutzen liefern, müsste sich an den konkreten Aufgaben zeigen.
Eine Maschine gewinnt auf dem Mars nichts dadurch, dass ihre Silhouette menschlicher aussieht.
Was die Technik bereits kann: die wichtigsten Akteure
NASA: Robonaut und Valkyrie als technische Grundlagen
Robonaut 2 entstand durch eine Zusammenarbeit von NASA und General Motors. Im Zentrum stand die geschickte Manipulation: Maschinen sollten Aufgaben in menschlichen Arbeitsumgebungen übernehmen und perspektivisch dort arbeiten, wo Menschen besonderen Risiken ausgesetzt wären. Sein Einsatz auf der ISS lieferte Erfahrungen mit humanoider Robotik im Weltraum. Quelle: NASA – Robonaut 2
Valkyrie steht für einen anderen Teil der Entwicklung. Der zweibeinige Forschungsroboter wird zur Untersuchung mobiler, geschickter Manipulation genutzt. NASA beschrieb eine Kooperation mit Woodside Energy in Australien, um Fähigkeiten zur Fernwartung unbemannter und abgelegener Energieanlagen weiterzuentwickeln.
Der Zusammenhang mit Raumfahrt ist nachvollziehbar: Auch dort müssen Maschinen technische Einrichtungen in schwierigen Umgebungen erreichen und bedienen. Dennoch bleibt Valkyrie eine Forschungsgrundlage. Tests in einer Industrieumgebung sind keine Marsqualifikation. Quelle: NASA – Valkyrie und Woodside
DLR und ESA: Arbeitsteilung zwischen Mensch und Maschine
Besonders relevant ist die europäische Forschung zur überwachten Autonomie. Bei METERON SUPVIS Justin erteilten Astronauten auf der ISS einem Roboter auf der Erde Arbeitsaufträge. Rollin’ Justin musste Teile der Ausführung mit eigener lokaler Intelligenz bewältigen.
Das Prinzip ist wesentlich: Der Mensch gibt ein Ziel vor, statt jede einzelne Gelenkbewegung fernzusteuern. Die Maschine setzt den Auftrag anhand ihrer Wahrnehmung und ihrer verfügbaren Fähigkeiten um.
Die Experimente fanden in einer simulierten planetaren Arbeitsumgebung statt. Sie demonstrierten eine mögliche Zusammenarbeit zwischen Menschen im Orbit und Robotern auf einer Oberfläche. Sie bewiesen nicht den vollständigen Betrieb über die tatsächliche Erde-Mars-Verbindung. Quelle: DLR – METERON SUPVIS Justin
Mit Surface Avatar untersuchten DLR und ESA zudem die Steuerung eines heterogenen Roboterteams. Diese Richtung ist für Marsmissionen besonders plausibel: Verschiedene Maschinen übernehmen unterschiedliche Aufgaben, statt sämtliche Fähigkeiten in einen einzigen Roboterkörper zu pressen. Quelle: DLR – Surface Avatar
Tesla und SpaceX: Roboter und Transportmittel
Tesla beschreibt Optimus als Entwicklungsprogramm für einen universell einsetzbaren, autonomen Zweibeiner. Zu den ausdrücklich genannten Herausforderungen gehören Gleichgewicht, Navigation, Wahrnehmung und Interaktion mit der physischen Umgebung. Diese Fähigkeiten wären auch für einen Marsarbeiter notwendig; die Produktbeschreibung belegt jedoch keine Eignung für die Marsumgebung. Quelle: Tesla – Robotics
Elon Musk kündigte im März 2025 an, Optimus mit Starship Richtung Mars schicken zu wollen, und nannte damals Ende 2026 als Ziel. Solche Aussagen dokumentieren eine Absicht, keinen gesicherten Missionsfahrplan. Im Februar 2026 erklärte Musk außerdem eine stärkere Priorisierung des Mondes. Frühere Marsdaten sollten deshalb nicht als unveränderte Zusagen dargestellt werden. Dokumentierte März-Ankündigung und Bericht zur veränderten Priorität.
Die technische Arbeitsteilung wäre klar: SpaceX müsste Transport und Landung ermöglichen, Tesla eine geeignete Arbeitsmaschine bereitstellen. Der Erfolg eines dieser Systeme würde die Einsatzreife des anderen nicht automatisch beweisen.
Apptronik und die industrielle Entwicklung
Apptronik zeigt, wie eng Raumfahrtforschung und kommerzielle Robotik verbunden sind. NASA dokumentiert gemeinsame Entwicklungsarbeiten und die technischen Wurzeln des Unternehmens im Umfeld von Valkyrie. Der Roboter Apollo richtet sich zunächst auf nützliche Arbeit in irdischen Industrieumgebungen. Quelle: NASA Spinoff – Apptronik und NASA
Für spätere Marsanwendungen könnte dieser industrielle Weg entscheidend werden. Wiederholte Arbeit unter realen Betriebsbedingungen liefert Erfahrungen zu Verschleiß, Wartung und Zuverlässigkeit. Ein Forschungsprototyp zeigt, dass eine Bewegung möglich ist. Ein industriell bewährtes System zeigt, wie häufig sie gelingt und welcher Aufwand dafür erforderlich ist.
Die Übertragung auf den Mars würde anschließend eine eigene Entwicklung und Qualifikation verlangen.
Die größten technischen Hürden
1. Eine Marslandung ist keine Paketlieferung
Bevor ein Roboter arbeiten kann, muss sein Transportsystem ihn sicher absetzen. NASA weist darauf hin, dass Landetechnik für die großen Nutzlasten menschlicher Marsmissionen über die Leistungsfähigkeit bisheriger robotischer Landearchitekturen hinausgehen muss.
Perseverance brachte ungefähr eine Tonne Rovermasse auf die Oberfläche. Große Infrastrukturpakete stellen eine andere Größenordnung dar. Ein einzelner humanoider Demonstrator müsste zwar nicht zwangsläufig mit einer kompletten Basis landen; seine Mission benötigt trotzdem eine geeignete Landeeinheit, Energieversorgung und einen sicheren Weg auf den Boden. Quelle: NASA – Herausforderungen großer Marsnutzlasten
Daraus ergibt sich eine leicht unterschätzte Anforderung: Auch das Ausladen gehört zur Mission. Eine beschädigte Rampe oder ein ungünstig liegendes Frachtstück könnte den Einsatz verhindern, bevor der erste geplante Handgriff erfolgt.
2. Kälte, Staub und dünne Atmosphäre
Die Marsatmosphäre ist dünn, und die Temperaturen können stark schwanken. NASA nennt planetenweit eine Spannweite von ungefähr minus 153 bis plus 20 Grad Celsius. Diese Extremwerte beschreiben unterschiedliche Bedingungen und Orte; sie sind kein tägliches Temperaturprofil für jeden Landeplatz. Quelle: NASA – Mars Facts
Für einen Arbeitsroboter sind vor allem die Bedingungen am konkreten Einsatzort entscheidend. Batterien, Schmierstoffe, Dichtungen, Kameras und Gelenke müssen dafür ausgelegt sein.
Die technische Schwierigkeit wächst mit der Zahl beweglicher Schnittstellen. Eine geschickte Hand besitzt viele Stellen, an denen Verschleiß oder Verunreinigungen die Funktion beeinträchtigen können. NASA führt in ihrer Übersicht zum Robotikbedarf unter anderem Schmierung, extreme Umgebungen und den Schutz empfindlicher Komponenten als Entwicklungsfelder auf. Quelle: NASA – Robotics Technology Needs
Für die Missionsauslegung folgt daraus: Jede zusätzliche Fähigkeit muss ihren Aufwand für Schutz und Wartung rechtfertigen.
3. Energie ist Arbeitszeit
Ein humanoider Roboter braucht Strom für Bewegung, Wahrnehmung, Rechner und Kommunikation. In kalter Umgebung kommt die Temperierung hinzu. Auch Stillstand kann deshalb Energie kosten.
NASA beschreibt für Marsmissionen ausdrücklich den Heizbedarf von Batterien und Elektronik. Staub und ungünstige Umweltbedingungen erschweren zudem die solare Versorgung. Quelle: NASA – Mars Power and Heating
Ein tragfähiges Betriebskonzept müsste beantworten, wie die Maschine ihre Ladestation erreicht, wie sie sich bei sinkender Energiereserve verhält und wie sie längere Einschränkungen der Stromproduktion übersteht.
Mögliche Lösungen wären geschützte Ladeplätze, austauschbare Energiemodule oder eine Kabelversorgung an festen Arbeitsstationen. Welche Variante sinnvoll ist, hängt von der Aufgabe ab. Ein Roboter, der überwiegend eine Anlage wartet, benötigt ein anderes System als eine Maschine, die weite Strecken zurücklegt.
Die Aussage „Roboter können rund um die Uhr arbeiten“ wäre deshalb irreführend. Sie benötigen keinen Schlaf, aber Ladezeit, Wartung und ein belastbares Energiebudget.
4. Fernsteuerung von der Erde reicht nicht
Die Signallaufzeit zwischen Erde und Mars beträgt je nach Planetenkonstellation ungefähr drei bis 22 Minuten pro Richtung. Eine Rückmeldung kann somit erst viele Minuten nach einem Befehl eintreffen. Quelle: NASA – Mars Relay Network
Für einen Menschen am Steuerpult ist das zu langsam, um einen Sturz abzufangen oder einen verkantenden Stecker unmittelbar zu korrigieren.
Die entscheidenden Reaktionen müssen vor Ort erfolgen. Der Roboter braucht schnelle Regelung, sichere Bewegungsplanung und die Fähigkeit, einen unsicheren Vorgang abzubrechen. Übergeordnete Entscheidungen können weiterhin Menschen treffen.
NASA leitet aus Verzögerungen und Kommunikationsunterbrechungen ausdrücklich einen erhöhten Autonomiebedarf für Marsmissionen ab. Quelle: NASA – Mars Communications Disruption and Delay
Für humanoide Systeme bedeutet das: Eine überzeugende Sprachschnittstelle wäre höchstens der Anfang. Entscheidend ist, ob aus einem Arbeitsauftrag eine überprüfbare, sichere Handlung wird.
5. Weniger Schwerkraft macht Bewegung nicht automatisch leicht
Die Schwerkraft auf dem Mars beträgt ungefähr 38 Prozent des irdischen Werts. Ein Gegenstand hat dort weniger Gewicht, behält aber seine Masse und damit seine Trägheit. Quelle: NASA – Mars at a Glance
Für die Robotik folgt daraus ein gemischtes Bild. Das Anheben kann geringere Gewichtskräfte erfordern, während Beschleunigen und Abbremsen schwerer Bauteile weiterhin anspruchsvoll bleiben. Zugleich ändern sich die Kräfte, die für Bodenkontakt und Traktion zur Verfügung stehen.
Ein auf der Erde trainierter Gang müsste deshalb für die neue Umgebung angepasst und validiert werden. Hinzu kommt unbekannter Untergrund: Sand, Steine, Hänge und lokale Unebenheiten.
Wer humanoide Roboter zum Mars fliegen lassen will, muss folglich mehr nachweisen als aufrechtes Gehen auf einem Hallenboden.
Welche Arbeiten wären tatsächlich sinnvoll?
Aus den vorhandenen Forschungsrichtungen lässt sich ein plausibles erstes Aufgabenprofil ableiten. Es wäre deutlich enger als das Bild eines universellen Bauarbeiters.
Ein früher Marsroboter könnte standardisierte Wartungsklappen öffnen, Instrumente positionieren, Steckverbindungen kontrollieren und kleine austauschbare Module handhaben. Besonders sinnvoll wären Arbeiten mit klar erkennbaren Ausgangs- und Zielzuständen.
Ein Beispiel: Ein Instrument meldet einen Fehler. Der Roboter fährt zur Anlage, fotografiert die Anschlüsse, prüft eine definierte Verbindung und tauscht nach Freigabe ein zugängliches Modul. Jeder Schritt lässt sich überwachen und dokumentieren.
Weniger plausibel wäre zunächst der Auftrag, aus beliebigem Material eine komplette Station zu bauen. Eine solche Aufgabe verbindet zu viele unbewiesene Fähigkeiten: Baustellenlogistik, große Kräfte, komplexe Montage, Fehlerdiagnose und langfristige Selbstständigkeit.
Die erste produktive Maschine müsste daher nicht alles können. Sie müsste einige ausgewählte Aufgaben zuverlässig genug erledigen, um ihre Transport- und Betriebskosten zu rechtfertigen.
Sauerstoffproduktion: Hier könnte robotische Wartung besonders wertvoll werden
Eine der wichtigsten Voraussetzungen für längere Marsaufenthalte ist die Nutzung lokaler Ressourcen. Das Experiment MOXIE hat an Bord von Perseverance tatsächlich Sauerstoff aus der Marsatmosphäre gewonnen.
In 16 Einsätzen entstanden insgesamt 122 Gramm Sauerstoff. Die höchste Produktionsrate betrug zwölf Gramm pro Stunde, bei einer Reinheit von mindestens 98 Prozent. Das war ein bedeutender Technologiedemonstrator, aber keine industrielle Versorgungsanlage. Quelle: NASA – Abschluss der MOXIE-Mission
NASA nennt als nächsten Entwicklungsschritt ein Gesamtsystem, das Sauerstoff erzeugt, verflüssigt und speichert. Der Stoff wäre sowohl für Atemversorgung als auch als Oxidationsmittel für Raketenantriebe relevant. Quelle: NASA – MOXIE und zukünftige Systeme
Hier entsteht ein mögliches Einsatzfeld für mobile Wartungsrobotik. Ein größerer Anlagenverbund könnte zugängliche Filter, Steckverbindungen oder austauschbare Komponenten besitzen.
Das ist eine technische Perspektive, keine bereits demonstrierte Fähigkeit. Ihr Reiz liegt darin, dass ein vielseitiger Wartungsroboter mehrere Anlagen betreuen könnte. Voraussetzung wäre, dass diese von Anfang an für robotischen Zugriff konstruiert werden.
Welche Vorteile hätten humanoide Roboter gegenüber Menschen?
Der stärkste Vorteil wäre der Einsatz ohne unmittelbares Lebensrisiko. Eine gefährliche Inspektion könnte zunächst einer Maschine übertragen werden. Auch ein Fehlschlag hätte erhebliche finanzielle und wissenschaftliche Folgen, aber keinen verletzten Astronauten.
Ein zweiter Vorteil wäre die zeitliche Entkopplung. Roboter könnten vor der Besatzung eintreffen und nach ihrer Abreise bleiben. Dadurch ließen sich Infrastrukturtests durchführen, bevor Menschen von deren Funktion abhängig werden.
Drittens könnte eine Flotte spezialisierter und humanoider Systeme Arbeit parallel erledigen. Während eine Maschine Messwerte erfasst, könnte eine andere ein Instrument umsetzen. Der tatsächliche Nutzen hinge allerdings davon ab, wie viel menschliche Betreuung diese Abläufe benötigen.
Viertens ließen sich robotische Vorläufermissionen ohne Rückkehr der Arbeitsmaschinen planen. Das eröffnet andere Risikoprofile und Missionsarchitekturen.
Eine pauschale Kostenüberlegenheit lässt sich daraus noch nicht ableiten. Entwicklung, Raumfahrtqualifikation, Ersatzteile, Energieversorgung und Betreuung können teuer sein. Entscheidend wäre die erfolgreich erledigte Arbeit über die gesamte Missionsdauer.
| Kriterium | Menschliche Besatzung | Humanoider Roboter |
|---|---|---|
| Versorgung | Benötigt bewohnbare Umgebung und biologische Versorgung | Benötigt Strom, Temperierung und technische Wartung |
| Gefährlicher Außeneinsatz | Unmittelbares Risiko für Menschen | Risiko für Hardware und Missionsziele |
| Unbekannte Probleme | Hohe Flexibilität und Improvisationsfähigkeit | Abhängig von nachgewiesenen Fähigkeiten und Autonomie |
| Aufenthalt ohne Rückkehr | Für bemannte Planung besonders anspruchsvoll | Für geeignete unbemannte Missionen möglich |
| Betrieb zwischen Expeditionen | Erfordert dauerhaft anwesende Menschen | Grundsätzlich als unbemannte Betreuung denkbar |
Der Vergleich zeigt zugleich die Grenze: Ein Mensch bleibt ein außergewöhnlich vielseitiger Problemlöser. Besonders bei unerwarteten Situationen können Verständnis, Erfahrung und Improvisation entscheidend sein. Robotische Vorarbeit könnte diese menschlichen Fähigkeiten gezielter nutzbar machen, indem sie Routine und Exposition reduziert.
Warum Rover und Spezialmaschinen unverzichtbar bleiben
Eine gute Marsarchitektur würde nicht jede Aufgabe einem Humanoiden übertragen.
Für den Transport schwerer Güter könnte ein niedriges Radfahrzeug zweckmäßiger sein. Für wiederholte Arbeiten an derselben Anlage könnte ein fest montierter Arm genügen. Für Erdbewegung wäre eine dafür konstruierte Maschine naheliegend.
Humanoide Robotik wäre besonders dort zu prüfen, wo unterschiedliche Handgriffe an einer gemeinsam genutzten Infrastruktur anfallen. Ihr Vorteil müsste aus Vielseitigkeit entstehen.
Daraus ergibt sich als technische Schlussfolgerung ein gemischtes Team: Transportfahrzeuge bewegen Lasten, spezialisierte Maschinen bearbeiten Material, mobile Manipulatoren übernehmen Inspektion und Wartung. Zweibeiner kommen dort infrage, wo ihr Bewegungsvermögen einen nachweisbaren Zusatznutzen besitzt.
Das attraktivste System wäre damit möglicherweise weniger menschenähnlich als die populärsten Zukunftsbilder.
Was technisch als Nächstes möglich wäre
Eine belastbare Entwicklung sollte sich an nachgewiesenen Fähigkeiten orientieren. Ein sinnvoller Weg ließe sich in vier Stufen gliedern.
Zunächst müsste langfristige Arbeit auf der Erde gelingen. Entscheidend wären wiederholbare Aufgaben, geringe Eingriffshäufigkeit und nachvollziehbare Fehlerbehandlung. Eine kurze Vorführung beantwortet diese Fragen nicht.
Danach müssten Umweltprüfungen folgen. Niedriger Druck, Temperaturwechsel, Staub und Strahlung müssten für das jeweilige System untersucht werden. Gleichzeitig wären mehrminütige Kommunikationsverzögerungen und längere Verbindungsausfälle in den Betrieb einzubauen.
Eine erste planetare Demonstration sollte ein enges Ziel verfolgen. Beispielsweise könnte ein Roboter eine standardisierte Wartungsaufgabe ausführen und zuverlässig zu seinem Versorgungsplatz zurückkehren. Schon das wäre ein erheblicher Fortschritt.
Erst anschließend wäre eine Ausweitung auf mehrere Anlagen sinnvoll. Mit zunehmender Erfahrung könnten Teams von Robotern Module austauschen, Störungen gegenseitig diagnostizieren und Infrastruktur über längere Zeiträume betreuen.
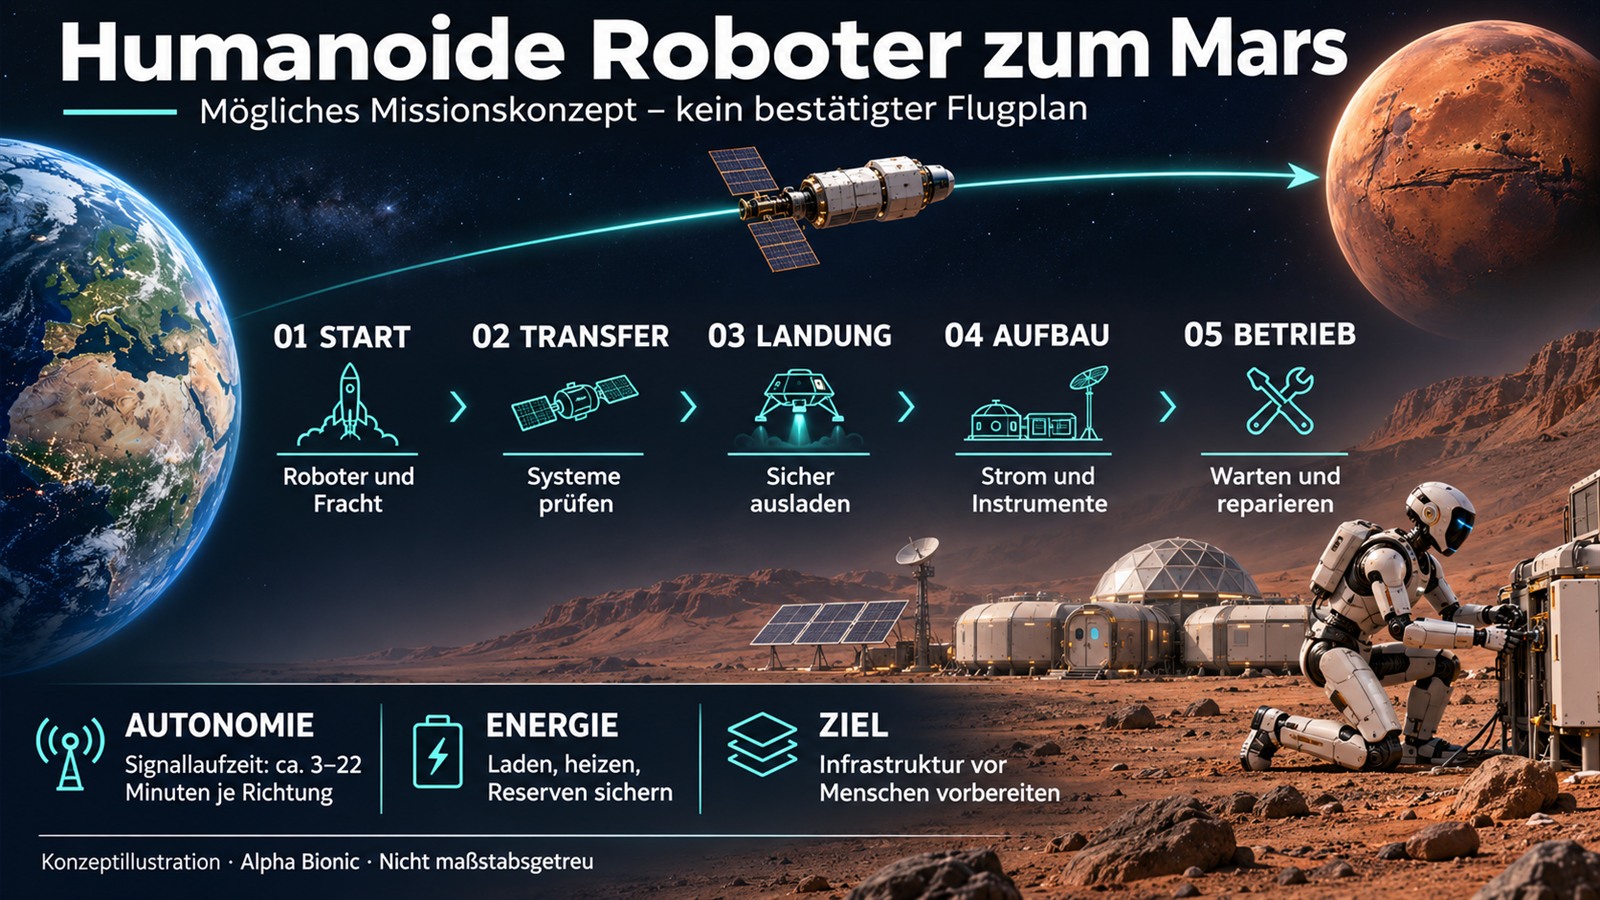
Die Infografik ordnet den denkbaren Missionsablauf von der Erde bis zum laufenden Betrieb ein. Sie bildet keine gebuchte Mission und keinen verbindlichen Zeitplan ab. Transport, sichere Landung, Energieversorgung und lokale Autonomie müssten gemeinsam funktionieren, bevor aus einer Vorführmaschine ein zuverlässiger Marsarbeiter wird.
Besonders wertvoll wäre dabei eine Fähigkeit, die in spektakulären Videos kaum auffällt: Der Roboter erkennt, dass er nicht sicher weiterarbeiten kann, schützt die Anlage und wartet auf eine Entscheidung.
Für eine Marsmission ist kontrolliertes Nichtstun unter Umständen wertvoller als ein riskanter Versuch.
Woran sich ein seriöser Marsroboter messen lassen müsste
Ob humanoide Roboter zum Mars fliegen sollten, lässt sich nicht anhand ihrer Laufgeschwindigkeit allein entscheiden. Relevant wären vor allem diese Fragen:
- Welche konkreten Arbeiten beherrscht das System wiederholt und unter welchen Bedingungen?
- Wie häufig müssen Menschen eingreifen?
- Welche Umweltprüfungen hat die Hardware bestanden?
- Wie hoch ist der Energiebedarf pro erfolgreich erledigter Aufgabe?
- Kann die Maschine nach einem Fehler einen sicheren Zustand erreichen?
- Wie werden Verschleißteile ersetzt und Ausfälle überbrückt?
- Welchen Vorteil bietet sie gegenüber einem Rover oder einem fest installierten Mechanismus?
Diese Kriterien würden aus einer Zukunftsbehauptung ein überprüfbares Entwicklungsprogramm machen. Zugleich verhindern sie, dass Fortschritte kleingeredet werden: Schon ein begrenzter, zuverlässig ausgeführter Wartungseinsatz auf dem Mars wäre technologisch bemerkenswert.
Der wichtigste erste Schritt wäre ein funktionierender Anschluss
Humanoide Roboter auf dem Mars sind eine ernsthafte technische Perspektive. Reale Forschungsprogramme haben wichtige Grundlagen geschaffen. Was noch fehlt, ist der belastbare Nachweis, dass diese Fähigkeiten unter Marsbedingungen zu einem dauerhaft nützlichen Gesamtsystem zusammenwachsen.
Der überzeugendste Einsatzzweck liegt in der Vorbereitung und Betreuung von Infrastruktur. Maschinen könnten Bedingungen schaffen, unter denen Menschen später sicherer und produktiver arbeiten.
Ob dafür zwei Beine nötig sind, bleibt eine offene Konstruktionsfrage. Zwei geschickte Arme, robuste Technik und eine verlässliche Energieversorgung könnten wichtiger sein.
Wenn humanoide Roboter zum Mars fliegen, wird ihr bedeutendster Moment deshalb womöglich unspektakulär aussehen: Eine Verbindung rastet ein. Eine Anlage startet. Ein Test bestätigt ihre Funktion. Und auf der Erde weiß ein Missionsteam, dass der nächste Mensch einen entscheidenden Handgriff weniger unter Lebensgefahr erledigen muss.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.