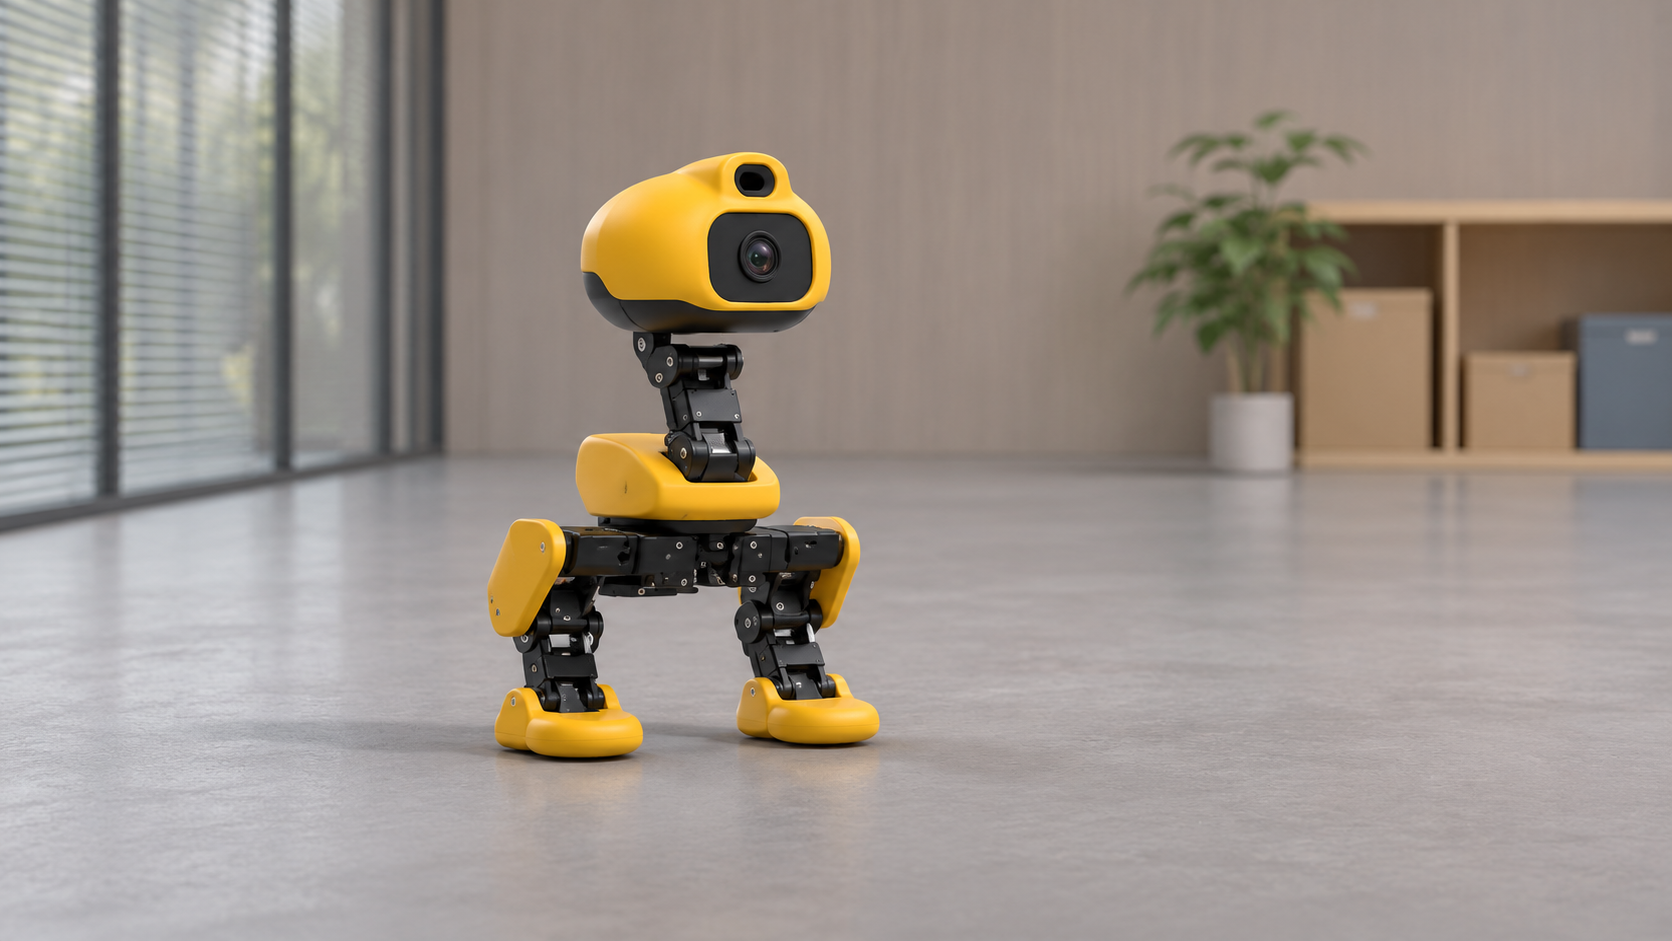
WonderDuck ist eine kleine zweibeinige Roboterente von Hiwonder aus Shenzhen. Ihre Laufsteuerung entsteht laut Hersteller in einer Simulation und wird anschließend auf den echten Roboter übertragen. Hiwonder stellt offene Hardware und Software in Aussicht. Ob man die Ente selbst nachbauen und trainieren kann, hängt jetzt von den Dateien ab, die der Hersteller zugänglich macht.
Ein guter erster Versuch mit einer Roboterente wäre unspektakulär. Sie soll geradeaus laufen, auf einen Steuerbefehl hin anhalten und die gleiche Strecke auf einem anderen Boden wiederholen. Schon die Fuge zwischen zwei Platten kann zeigen, wie stark eine Laufsteuerung von der Oberfläche abhängt. Genau deshalb interessiert mich WonderDuck. Ein Kleinroboter macht sichtbar, wo eine Bewegung aus der Simulation trägt und wo die Mechanik im Weg steht.
In diesem Artikel
Was über WonderDuck bekannt ist
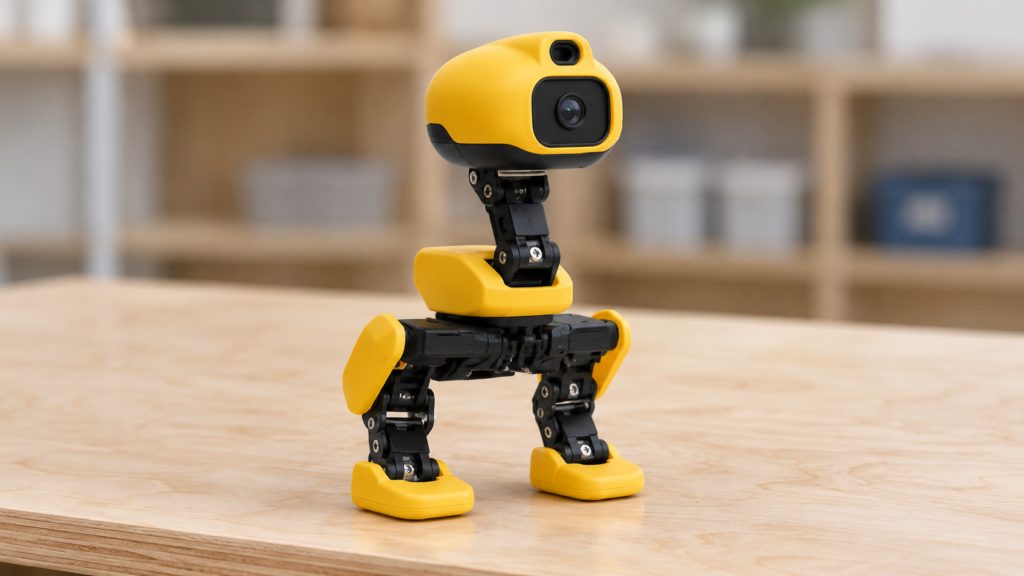
Hiwonder zeigt einen gelb-schwarzen Zweibeiner mit einem kompakten Kopf, einem schmalen Hals und kurzen, angewinkelten Beinen. Das Unternehmen nennt vier Farboptionen und beschreibt den Ablauf vom Training über das Übertragen der Steuerung bis zum Betrieb am physischen Gerät. Ein solcher Auftritt dokumentiert, dass Hiwonder einen laufenden Prototyp zeigt. Für den Vergleich von Geschwindigkeit oder Standsicherheit bräuchte man Angaben zum Untergrund, zur Versuchsdauer und zu den Eingriffen während des Laufs. Ankündigung von Hiwonder
| Merkmal | Öffentlich belegter Stand |
|---|---|
| Hersteller | Hiwonder, Shenzhen, China |
| Bauform | Kompakter Roboter mit zwei gegliederten Beinen |
| Farben | Vier Optionen genannt. Eine vollständige Liste der Farbnamen fehlt. |
| Laufsteuerung | Training in der Simulation und Übertragung auf die Hardware laut Hiwonder |
| App | Hiwonder führt einen WonderDuck-Eintrag mit Android und iOS. Funktionsumfang und regionale Verfügbarkeit sind offen. |
| Hardware und Code | Hiwonder bezeichnet Mechanik, Laufzeitcode und Trainingsprojekte als offen. Vollständige Dateien und Lizenzen ließen sich öffentlich nicht verifizieren. |
| Abmessungen und Gewicht | Keine verifizierten Herstellerwerte |
| Motoren, Freiheitsgrade und Rechner | Keine verifizierten Typen oder Stückzahlen |
| Sensorik und Funk | Kein verifiziertes Datenblatt für Kamera, Entfernungssensoren oder Verbindung |
| Akku, Laufzeit und Tempo | Keine verifizierten Messwerte oder Herstellerangaben |
| Preis, Lieferumfang und Marktstart | Kein bestätigtes öffentliches Angebot gefunden |
Die App ist ein konkreterer Anhaltspunkt als die Form des Gehäuses. Hiwonder führt WonderDuck in seinem Softwareverzeichnis als eigenes Modell. Welche Bewegungen sich darüber steuern lassen und ob die App Programmierzugriff bietet, geht aus dem Eintrag nicht hervor. Ein schwarzes Fenster am Kopf hilft ebenfalls wenig bei der Auswahl eines Projekts, solange Auflösung, Sichtfeld und Zugriff auf Sensordaten offen sind. App-Verzeichnis von Hiwonder
Wie WonderDuck laufen lernt
Beim Sim-to-Real-Ansatz übt eine Software zunächst an einem digitalen Modell. Dieses Modell bildet die Masse und die Gelenke ab. Ein Trainingsverfahren bewertet, ob die simulierte Ente etwa aufrecht bleibt und der gewünschten Richtung folgt. Aus vielen Versuchen entsteht eine sogenannte Policy, eine Steuerung, die aus Zustandsdaten die nächste Bewegung berechnet. Auf dem echten Roboter setzt sie die nächsten Gelenkbefehle um. Hiwonder beschreibt diesen Weg für WonderDuck, lässt die genauen Trainingsparameter und die Anforderungen an den eigenen Rechner aber offen. Herstellerangaben zum Trainingsablauf
In der Werkstatt beginnt der schwierige Teil. Auf glattem Boden greift der Fuß anders als auf einem Teppich. Getriebespiel oder ein schlecht kalibriertes Gelenk können eine Bewegung verändern, die am Bildschirm immer gelingt. Ein reproduzierbares Projekt sollte daher mitliefern, wie man eine vortrainierte Bewegung startet, welche Hardwareversion dafür verwendet wird und wie man denselben Versuch auswertet. Für den Einstieg lässt sich der Unterschied am verwandten Konzept im Browser ausprobieren. Microduck-Simulator bei Alpha Bionic
Bei mehreren Durchläufen würde ich die Abweichung von einer markierten Linie, die Zahl der Stürze und die Zeit für einen Neustart getrennt erfassen. Ein Roboter kann die Richtung gut halten und trotzdem nach einem Sturz viel Hilfe brauchen. Welche dieser Eigenschaften wichtiger ist, hängt vom geplanten Versuch ab.
Wann die offene Hardware beim Nachbau hilft
Für einen Nachbau brauche ich die Geometrie der Teile, eine Stückliste mit bestellbaren Komponenten, einen Anschlussplan und eine Anleitung zur Kalibrierung. Wer eigene Varianten teilen will, braucht außerdem eine Lizenz, die das erlaubt. Für das Training sind das Simulationsmodell, die Konfiguration, ein Beispielmodell und die passende Laufzeitsoftware ebenso wichtig. Ein Download kann bereits für ein Experiment reichen, während ein vollständiger Nachbau weitere Dateien verlangt. Im geprüften öffentlichen Projektverzeichnis ließ sich ein vollständiger WonderDuck-Satz mit zugehörigen Lizenzen nicht nachweisen. Öffentliches GitHub-Profil von Hiwonder
Für eine Schulgruppe wäre die erste sinnvolle Übung, eine mitgelieferte Bewegung zu wiederholen und die Ergebnisse auf zwei Böden zu protokollieren. Erst danach würde ich eine Einstellung ändern. So lässt sich ein Einfluss auf den Gang erkennen, ohne gleichzeitig die Mechanik umzubauen. Ob WonderDuck diesen Einstieg ermöglicht, wird die Dokumentation zur Inbetriebnahme zeigen.
WonderDuck im Vergleich mit Microduck und Open Duck Mini
Pollen Robotics bietet Microduck zur Vorbestellung für 399 US-Dollar vor Steuern und Versand an. Das Pressekit nennt 25 Zentimeter Höhe und 15 Motoren. SDK, Simulation und Trainingssoftware stehen offen bereit. Die mechanischen und elektronischen Entwurfsdateien sind vom Open-Source-Umfang ausgenommen. Der Preis und die technischen Werte gehören allein zu Microduck. Microduck-Pressekit von Pollen Robotics
Open Duck Mini v2 ist als Selbstbauprojekt dokumentiert. Im Repository finden sich Druckdateien, Hinweise zur Montage und die Stückliste. Auch für XGO-Duck veröffentlicht Luwu Dynamics mechanische Dateien, Elektronikunterlagen und eine Montageanleitung. Diese Projekte liefern konkrete Beispiele dafür, welche Unterlagen WonderDuck für einen unabhängigen Nachbau vorweisen müsste. Open Duck Mini v2 · XGO-Duck-Hardware · Vergleich der Microduck-Alternativen bei Alpha Bionic
WonderDuck kaufen und ausprobieren
Ein bestätigter WonderDuck-Preis und ein Liefertermin waren in den geprüften Herstellerquellen nicht zu finden. Die vier Farboptionen sagen noch nichts über die Verfügbarkeit im Handel. Für einen Kaufvergleich fehlen insbesondere der genaue Lieferumfang, die Länder, in die Hiwonder liefert, und der Zugang zu Ersatzteilen. Für den Selbstbau ist die Veröffentlichung der Dateien mit Lizenz und Stückliste der entscheidende nächste Schritt. Hiwonder-Produktübersicht
Häufige Fragen zu WonderDuck
Wer baut WonderDuck?
Hiwonder aus Shenzhen entwickelt den kleinen zweibeinigen Roboter.
Was kostet WonderDuck?
Ein bestätigter öffentlicher Verkaufspreis ließ sich beim Hersteller nicht verifizieren.
Gibt es eine WonderDuck-App?
Hiwonder führt WonderDuck mit Android- und iOS-Einträgen. Der genaue Funktionsumfang und die regionale Verfügbarkeit bleiben offen.
Kann man WonderDuck selbst bauen?
Hiwonder kündigt offene Mechanik an. Für einen belegten Nachbau fehlen verifizierte Konstruktionsdateien, Stückliste und Lizenz.
Sind WonderDuck und Microduck dasselbe Modell?
Es sind zwei eigenständige Projekte. WonderDuck stammt von Hiwonder, Microduck von Pollen Robotics bei Hugging Face.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.