Du brauchst keinen Roboter auf dem Schreibtisch, um herauszufinden, ob dich Robotik wirklich packt. Beim Microduck reicht zunächst ein Browserfenster: Die kleine Roboterente watschelt los, lässt sich lenken und lädt zum Experimentieren ein. Kein Paket, das erst ankommen muss. Kein Motor, der bei einem ungeschickten Versuch beschädigt wird. Genau dieser unkomplizierte Einstieg macht den kostenlosen Microduck-Simulator so reizvoll.
Für mich liegt sein Wert nicht darin, dass ein niedlicher Roboter auf einem Bildschirm herumläuft. Interessant wird es, wenn aus dem ersten Spielen eine Frage entsteht: Warum hält er das Gleichgewicht? Weshalb klappt eine Bewegung aus einer Position besser als aus einer anderen? Und was davon lässt sich auf eine echte Maschine übertragen? Die Demo bietet einen zugänglichen Anfang, ohne diese Fragen schon vollständig zu beantworten.
In diesem Artikel
Microduck kostenlos ausprobieren: Hier geht es los
Der richtige Einstieg ist der offizielle Microduck-Simulator von Pollen Robotics auf Hugging Face. Öffne die Seite, lass die Anwendung ihre Modelle laden und wähle „Waddle in“. In unserer redaktionellen Kurzprüfung erschien anschließend die Spielumgebung; eine Eingabe über die Pfeiltaste setzte die virtuelle Ente in Bewegung. Das ist eine Prüfung des Browser-Einstiegs, kein Langzeittest und kein Test des physischen Roboters.
Du musst für diesen ersten Versuch weder einen Roboter bestellen noch eine lokale Programmierumgebung einrichten. Plane trotzdem etwas Geduld für das Laden ein: Die Seite bringt eine interaktive Simulation auf dein Gerät, nicht nur ein kleines Video. Ein leerer oder zunächst unbeweglicher Bereich ist deshalb nicht automatisch ein Zeichen dafür, dass du etwas falsch gemacht hast.
Mein Vorschlag: Beginne am Rechner mit Tastatur und einem ausreichend großen Fenster. So kannst du Steuerung und Bewegung gleichzeitig beobachten. Lass die Kaufentscheidung bewusst außen vor. Nach einigen Minuten weißt du besser, ob dich das bloße Steuern begeistert oder ob du verstehen möchtest, was unter der Oberfläche passiert.
Die wichtigsten Tasten auf einen Blick
Die offizielle Simulator-Dokumentation beschreibt folgende Belegung. Die Anwendung wird weiterentwickelt; Hinweise in der aktuellen Oberfläche haben bei Änderungen Vorrang.
| Aktion | Taste oder Bedienung |
|---|---|
| Vorwärts, rückwärts und drehen | Pfeiltasten oder WASD |
| Links beziehungsweise rechts treten | Q / E, im Beinmodus |
| Sitzen und aufstehen | R, im Beinmodus |
| Schnabel zum Boden führen | G, im Beinmodus |
| Zwischen Beinen und Rollen wechseln | M |
| Folgekamera umschalten | C |
| Ansicht drehen und zoomen | Ziehen und scrollen |
| Ausgangszustand wiederherstellen | Leertaste |
Probiere nicht alle Befehle gleichzeitig aus. Ein kurzer Richtungsimpuls, anschließend loslassen und beobachten: Damit lernst du mehr als mit hektischem Tastendrücken. Wenn sich nur die Webseite bewegt, klicke zunächst in den Simulatorbereich, damit deine Eingaben dort ankommen. Die Kamera darfst du unabhängig von der Bewegung verändern; eine andere Perspektive ist noch keine andere Fähigkeit des Roboters.
Drei kleine Übungen, die mehr bringen als wildes Herumfahren
Erstens: kontrolliert starten und anhalten. Wähle einen sichtbaren Punkt in der Umgebung und nähere dich ihm in kurzen Etappen. Beobachte, wie sich Körper und Beine bewegen, wenn du eine Richtung vorgibst und wieder loslässt. Versuche anschließend denselben Weg erneut. Es geht nicht darum, eine Bestzeit zu erzielen, sondern ein Gefühl für den Zusammenhang zwischen deinem Befehl und der Reaktion zu bekommen.
Zweitens: einen Bewegungsablauf bewusst vorbereiten. Richte die Ente vor einem Tritt zum Ball aus. Wiederhole den Versuch mit leicht veränderter Position und vergleiche die Ergebnisse. Daraus lässt sich eine gute Lernfrage entwickeln: War die Bewegung ungeeignet, oder war bereits die Ausgangslage schlecht? Ein ausgelöster Tritt bedeutet nicht automatisch, dass der Roboter den Ball selbst gefunden und einen Fußballplan entwickelt hat.
Drittens: die Fortbewegungsart vergleichen. Wechsle zu den Rollen und fahre eine ähnliche Strecke. Vergleiche aus deiner Sicht Lenkbarkeit, Anhalten und Bewegungsbild, ohne daraus sofort Messwerte für echte Hardware zu machen. Notiere, was dir auffällt. Eine Beobachtung wie „Ich brauche beim Anfahren mehr Platz“ ist nützlicher als ein pauschales „Der andere Modus ist besser“.
Diese Übungen sind Vorschläge der Redaktion, keine standardisierten Prüfverfahren. Für Unterricht oder eine Robotikgruppe würde ich dieselbe Ausgangslage und dieselbe Aufgabenstellung für alle wählen. Dann können Teilnehmende Beobachtungen vergleichen, statt lediglich verschiedene Bildschirmmomente miteinander zu verwechseln.
Was hier wirklich arbeitet: ein Modell, keine vorgerenderte Filmschleife
Laut Projektdokumentation berechnet MuJoCo in einer WebAssembly-Version die Physik, während ONNX Runtime Web bereits trainierte Bewegungsmodelle ausführt. Der angegebene Regelrhythmus liegt bei 50 Hertz. Gemeint sind wiederkehrende Berechnungen für die Steuerung, nicht automatisch 50 neu gelernte Fähigkeiten pro Sekunde und auch keine garantierte Bildrate auf jedem Computer.
Eine solche Bewegungsregel wird oft „Policy“ genannt. Vereinfacht kannst du sie dir als ein Modell vorstellen, das aus seinem aktuellen Eingangszustand passende Aktionen ableitet. Du gibst die gewünschte Richtung vor; das Modell kümmert sich um die dafür vorgesehenen Bewegungen. Diese Erklärung hilft, zwei Dinge auseinanderzuhalten: Ein Mensch kann das Ziel vorgeben, während ein gelerntes Modell die Bewegung ausführt.
Das ist auch außerhalb dieser kleinen Ente wichtig. Eine Robotervorführung muss nicht entweder vollständig ferngesteuert oder vollständig autonom sein. Dazwischen liegen viele Ebenen. Unser Beitrag über Microduck als Physical-AI-Entwicklerprodukt ordnet die reale Plattform und ihren technischen Hintergrund ausführlicher ein.
Spielen ist noch kein KI-Training
Wenn du im Browser zehnmal um einen Ball herumläufst, hast du damit nicht automatisch ein neues Laufmodell trainiert. Du benutzt zunächst vorhandenes Verhalten. Eigene Bewegungen zu entwickeln ist ein anderer Arbeitsgang: Eine Aufgabe muss beschrieben, ein Modell optimiert und das Ergebnis anschließend geprüft werden. Gerade diese Trennung schützt vor dem Missverständnis, jede Interaktion mit einer KI verändere sofort deren Fähigkeiten.
Das offizielle Projekt microduck_rl stellt dafür Trainingsumgebungen auf Basis von mjlab bereit. Es nennt PPO als Lernverfahren, den Export nach ONNX und eine CUDA-GPU als Voraussetzung des beschriebenen lokalen Trainingswegs. Als Alternative verweist das Projekt auf Hugging Face Jobs. Deren Rechenleistung ist nicht mit dem kostenlosen Ausprobieren der Browser-Demo gleichzusetzen.
Ich würde deshalb in drei Stufen denken: zuerst bewegen, dann verstehen, erst danach verändern. Wer schon beim ersten Öffnen gleichzeitig Treiber, Trainingsparameter und Hardwarekauf lösen will, macht sich den Einstieg unnötig schwer. Eine sauber formulierte Frage ist ein guter nächster Schritt: Soll die Ente zuverlässiger anhalten, eine andere Bewegung lernen oder auf eine bestimmte Situation reagieren?
Warum ein virtueller Erfolg noch keine Hardware-Garantie ist
Eine Simulation bildet ausgewählte Eigenschaften der Welt nach. Sie ist nicht die Welt selbst. Ein echter Boden kann anders nachgeben, Kontakte können variieren, Bauteile können Spiel haben und ein Akku verändert seinen Zustand. Deshalb ist ein überzeugender Bildschirmversuch ein Entwicklungsschritt, aber kein Ersatz für kontrollierte Versuche am realen Gerät.
Die Dokumentation der lokalen Microduck-Simulation macht die Grenze besonders anschaulich: Dort können Teile der echten Steuerungssoftware gegen einen simulierten Körper laufen. Bestimmte Hardwaretreiber, etwa für den Motorbus oder Funk, werden dadurch aber nicht als reale Geräte geprüft. Diese lokale Entwicklungsumgebung ist außerdem nicht einfach mit dem leicht zugänglichen Browser-Spielplatz gleichzusetzen.
Für eine Kaufentscheidung fehlen im Browser ganz praktische Eindrücke: Motorgeräusche, Haptik, tatsächliche Laufzeit, Wartungsbedarf oder das Verhalten auf deinem Teppich. Auch eine sympathische Darstellung beweist nicht, dass ein Roboter menschliche Gefühle besitzt. Warum wir Maschinen trotzdem schnell Persönlichkeit zuschreiben, erläutert unser Artikel über Roboter-Haustiere und emotionale Bindung.
Was kostet der echte Microduck – und was ist wirklich offen?
Auf der Produktseite von Pollen Robotics wird Microduck als rund 25 Zentimeter großer Zweibeiner mit 15 Motoren beschrieben. Der genannte Einführungspreis für die Vorbestellung beträgt 399 US-Dollar vor Steuern und Versand. Das ist kein verbindlicher Euro-Gesamtpreis für dein Lieferland. Für Bestellung, Zubehör und Lieferaussicht sind die aktuellen Angaben des Shops entscheidend; die Demo verpflichtet dich zu keinem Kauf.
Eine zweite Unterscheidung lohnt sich: Laut offiziellem Pressekit bezieht sich Open Source auf den Software-Stack. Die mechanischen und elektronischen Konstruktionsdateien sind davon nicht umfasst. „Offen“ bedeutet hier also nicht, dass jede Einzelheit des physischen Produkts als frei nachbaubarer Bauplan vorliegt.
Der faire Maßstab ist für mich deshalb nicht, ob Microduck schon ein nützlicher Haushaltshelfer ist. Es geht um eine Plattform zum Spielen, Verstehen und Entwickeln. Weitere Anbieter und ihre unterschiedlichen Schwerpunkte findest du im Robotikfirmen-Verzeichnis. Wer zunächst nur neugierig ist, kann diese Neugier im Simulator verfolgen, ohne eine Bestellung zur Eintrittskarte zu machen.
Wenn die Demo lädt, ruckelt oder nicht reagiert
Prüfe zuerst die einfachen Dinge: Ist das Laden abgeschlossen, ist das Spielfeld aktiv und liegt der Fokus im richtigen Fenster? Schließe bei Problemen andere rechenintensive Tabs und probiere einen aktuellen Browser. Eine stockende Darstellung allein sagt wenig über die Qualität des Robotermodells aus; sie kann ebenso mit dem Gerät oder der Browserumgebung zusammenhängen.
Verwechsle lokale Berechnung nicht mit vollständiger Offline-Nutzung. Die Projektbeschreibung nennt auch eine vernetzte Darstellung anderer Besucher. Für eine Schulstunde würde ich daher vorher den tatsächlichen Zugang, die Schulnetz-Regeln und die gewünschte Nutzung prüfen. Eine Funktionsprobe auf einem einzelnen Rechner garantiert nicht, dass dreißig andere Geräte unter denselben Bedingungen laufen.
Mein Fazit: Microduck macht den ersten Schritt angenehm klein. Du kannst aus einer Roboterankündigung eine eigene Beobachtung machen, statt nur zuzusehen. Der spannendste Moment kommt nicht beim ersten Watscheln, sondern dann, wenn du erklären möchtest, warum eine Bewegung gelingt. Genau dort beginnt aus meiner Sicht der eigentliche Lernwert.
FAQ zum Microduck-Simulator
Ist der Microduck-Simulator kostenlos?
Der offizielle Browser-Spielplatz ist kostenlos zugänglich. Der physische Roboter, Zubehör und gegebenenfalls Rechenleistung für eigene Trainings sind davon getrennte Angebote.
Brauche ich Programmierkenntnisse?
Für den Einstieg über die vorgegebenen Bedienelemente nicht. Eigene Trainings oder Änderungen an der Software erfordern dagegen zusätzliche Kenntnisse und eine passende Entwicklungsumgebung.
Trainiert die Ente beim Spielen automatisch neue Fähigkeiten?
Die Browser-Demo führt vorhandene trainierte Modelle aus. Das Steuern allein ist kein neuer Trainingslauf. Dafür gibt es separate Werkzeuge und Arbeitsabläufe.
Kann ich Microduck mit einem Gamepad steuern?
Die offizielle Dokumentation beschreibt Gamepad-Eingaben. Ob dein konkreter Controller im Browser funktioniert, solltest du vor einer Präsentation oder Unterrichtsstunde ausprobieren.
Ist das Simulator-Ergebnis auf den echten Roboter übertragbar?
Simulation gehört zum Entwicklungsweg, ersetzt aber keine Hardwareprüfung. Reale Antriebe, Untergrund, Sensoren und weitere Einflüsse können Unterschiede verursachen.
Zeigt das Artikelbild einen erfundenen Roboter?
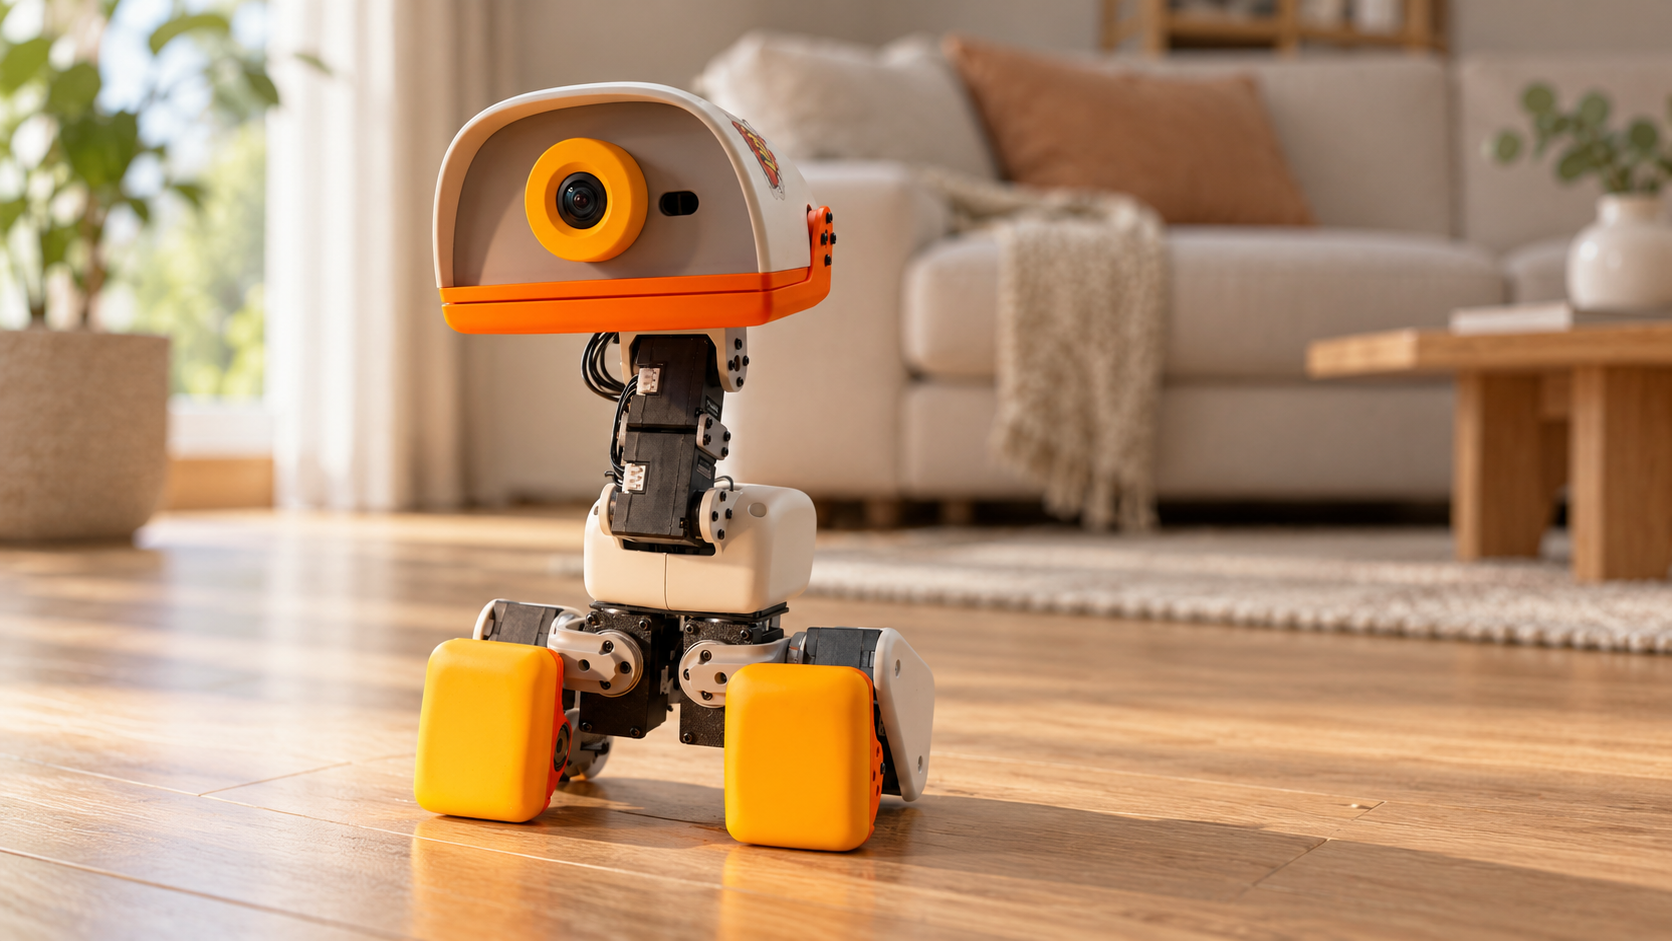
Das Motiv wurde mit KI anhand eines Herstellerfotos des realen Microduck erstellt. Es zeigt ihn in einer erzeugten neutralen Wohnzimmerszene. Es handelt sich nicht um eine Originalaufnahme, eine Simulatoraufnahme oder einen dokumentierten Praxistest.
Bild: Alpha Bionic. Referenzbasierte KI-Illustration des Microduck nach einem Herstellerfoto von Pollen Robotics / Hugging Face. Wohnzimmerszene erzeugt; kein Originalfoto oder Praxistest.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.