Die Cloud wirkt selbstverständlich, bis ein Roboter unter die Wasseroberfläche taucht. GPS liefert dort keine normale Positionsbestimmung. Funkverbindungen sind stark eingeschränkt, Licht und Sicht verändern sich schnell, und die Bergung einer ausgefallenen Maschine kann schwierig sein. Für Physical AI ist die Unterwasserwelt deshalb ein besonders ehrlicher Prüfstand.
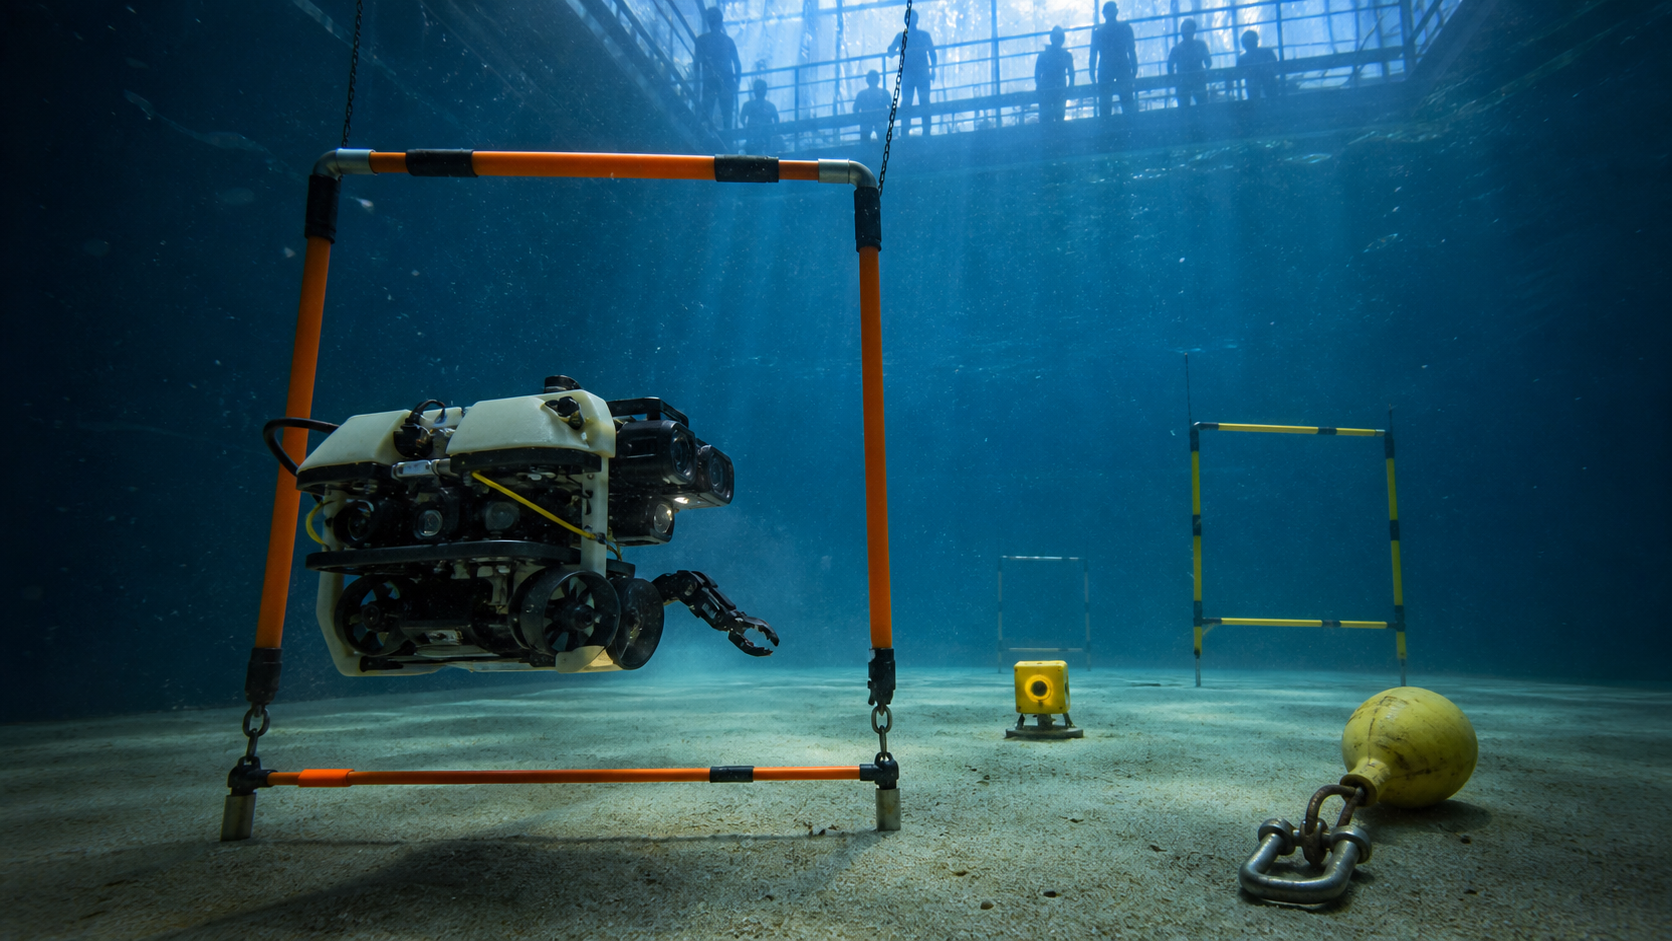
Am 18. August brachte das Deutsche Forschungszentrum für Künstliche Intelligenz Teams in seiner Maritimen Explorationshalle in Bremen zu einer Underwater Robotics AI Challenge im Umfeld der IJCAI 2026 zusammen. Die Aufgaben ließen sich leicht beschreiben und nur schwer lösen: Tore passieren, ein Objekt erkennen und untersuchen sowie einen an einer Boje befestigten Schäkel bergen.
Die Challenge im Überblick
- Das Testbecken misst 23 mal 19 Meter und ist acht Meter tief.
- Die Fahrzeuge mussten farbige Tore finden, deren Position von den Trainingsdaten abweichen konnte.
- Bei der Inspektion traf visuelle Erkennung auf kontrollierte Navigation im Nahbereich.
- Für die Manipulation musste ein Gegenstand lokalisiert, gegriffen und an die Oberfläche gebracht werden.
Zugelassen waren autonome und ferngesteuerte Unterwasserfahrzeuge mit höchstens 20 Kilogramm Gewicht. Diese Unterscheidung ist wichtig: Fernsteuerung kann die Hardware demonstrieren. Ein autonomer Lauf prüft, ob Wahrnehmung und Entscheidungen auf dem Fahrzeug verbleiben.
Warum GPS unter Wasser verschwindet
Satellitennavigation nutzt Funksignale, die sich in der Atmosphäre gut, im Wasser jedoch schlecht ausbreiten. Ein Unterwasserroboter muss seine Position daher aus anderen Quellen abschätzen: Trägheitssensoren, Tiefenmessung, Kameras, akustische Systeme und das Wissen über seine eigene Bewegung.
Jede Quelle driftet oder wird unsicher. Trägheitsschätzungen sammeln Fehler. Kameras kämpfen mit Dunkelheit, Trübung und Szenen ohne markante Bildmerkmale. Akustische Messungen liefern wertvolle Entfernungs- oder Geschwindigkeitsdaten, aber mit geringerer Bandbreite und anderen Fehlermustern als die optische Wahrnehmung.
Das Ergebnis ist Sensorfusion unter erschwerten Bedingungen. Der Roboter muss unvollständige Hinweise kombinieren und eine brauchbare Vorstellung von seiner Position behalten. Die beste Bahnplanung hilft wenig, wenn die zugrunde liegende Ortung falsch ist.
Kommunikation ist eine Systemgrenze
Ein Lagerroboter kann häufig Daten über WLAN übertragen und ein entferntes System um Hilfe bitten. Unter Wasser ist Kommunikation langsamer und weniger zuverlässig. Akustische Verbindungen erreichen zwar größere Distanzen, verhalten sich aber nicht wie Breitband. Latenz, Störungen und kleine Datenraten zwingen mehr Verarbeitung und Entscheidung direkt auf das Fahrzeug.
Damit verändert sich die Bedeutung von Autonomie. Ein maritimer Roboter braucht einen Plan für Funkstille: Was geschieht, wenn Befehle ausbleiben, die Karte unsicher wird oder der Empfang einer Nachricht nicht bestätigt werden kann? Sicheres Verhalten kann Anhalten, Auftauchen, Rückkehr zu einem bekannten Punkt oder Abbruch der Aufgabe bedeuten.
Warum die farbigen Tore schwieriger sind, als sie aussehen
Ein orangefarbenes Tor vor einem gelben zu passieren, klingt nach einer Übungsaufgabe. Im Becken muss das Fahrzeug die Struktur erkennen, Farben unter verändertem Licht unterscheiden, die Öffnung schätzen, seinen Körper ausrichten und Wasserbewegung ausgleichen. Die Organisatoren kündigten außerdem an, dass die Torposition von den Trainingsdaten abweichen würde.
Dieses Detail ist entscheidend. Ein System, das eine Bahn auswendig lernt, kann in vertrauter Anordnung kompetent wirken. Das Verschieben des Ziels prüft, ob es tatsächlich wahrnimmt und neu plant. Dasselbe Prinzip gilt an Land: Gegenstand, Licht oder Anfahrwinkel ändern und beobachten, ob die gelernte Fähigkeit erhalten bleibt.
Manipulation fordert den gesamten Robotik-Stack
Die Bergung des Schäkels verbindet Navigation, Wahrnehmung und physischen Kontakt. Der Roboter muss sich nähern, ohne das Ziel wegzudrücken, die Geometrie erfassen, einen Greifer präzise platzieren und Kräfte berücksichtigen, die sich beim Bewegen durch Wasser verändern.
Ein Fehlgriff ist nicht zwangsläufig der aufschlussreichste Fehler. Wichtiger ist, ob der Roboter erkennt, dass er das Objekt verfehlt hat, einen neuen Versuch plant und sich nicht im Seil verfängt. Fehlerbehandlung trennt eine interessante Demonstration von einem nützlichen autonomen System.
Datenknappheit verschärft das Problem
Bild- und Textsammlungen im Maßstab des Internets liefern nicht die synchronisierten Sensor-, Bewegungs- und Kontaktdaten, die Unterwasserarbeit benötigt. Neue Beispiele erfordern Spezialgeräte und Testzeit. Zudem unterscheiden sich ein klares Forschungsbecken, ein Hafen, ein See und das offene Meer erheblich.
Simulation und synthetische Daten können die Abdeckung erhöhen. Die Lücke zwischen simuliertem und realem Wasser bleibt jedoch. Blasen, Schwebstoffe, wechselnde Strömungen, Korrosion und Bewuchs erzeugen Details, die teuer zu modellieren und schwer zu ignorieren sind.
Was der Bremer Test beweisen kann – und was nicht
Ein kontrolliertes Becken ist sicherer und besser wiederholbar als der Ozean. Es eignet sich zum Vergleich von Methoden und legt grundlegende Integrationsfehler offen. Ein Erfolg dort bedeutet noch keine Einsatzreife für Tiefseeinspektion, Offshore-Wartung oder Notfalleinsätze.
Über einen Siegerlauf hinaus zählen deshalb wiederholte Erfolge, die offengelegte Autonomiestufe, Erholung nach veränderten Bedingungen und spätere Erprobungen außerhalb des Beckens. Der Wettbewerb ist gerade deshalb bedeutsam, weil Systeme im Wasser handeln müssen und nicht nur in der Simulation.
Fazit
Unterwasserrobotik nimmt moderner KI-Infrastruktur viele Bequemlichkeiten. Der Roboter kann weder perfekte Ortung noch dauerhafte Bandbreite oder schnelle menschliche Rettung voraussetzen.
Das macht das Feld auch für andere Anwendungen wertvoll. Eine Maschine, die Unsicherheit wahrnimmt, lokal entscheidet und sich nach Kommunikationsausfällen selbst stabilisiert, lernt jene Autonomie, die Roboter überall benötigen werden.
Quellen
- DFKI, Underwater Robotics AI Challenge, 18. August 2026
- Robotics Institute Germany, Maritime-Robotics-Showcase
- IJCAI 2026, offizielles Wettbewerbsprogramm