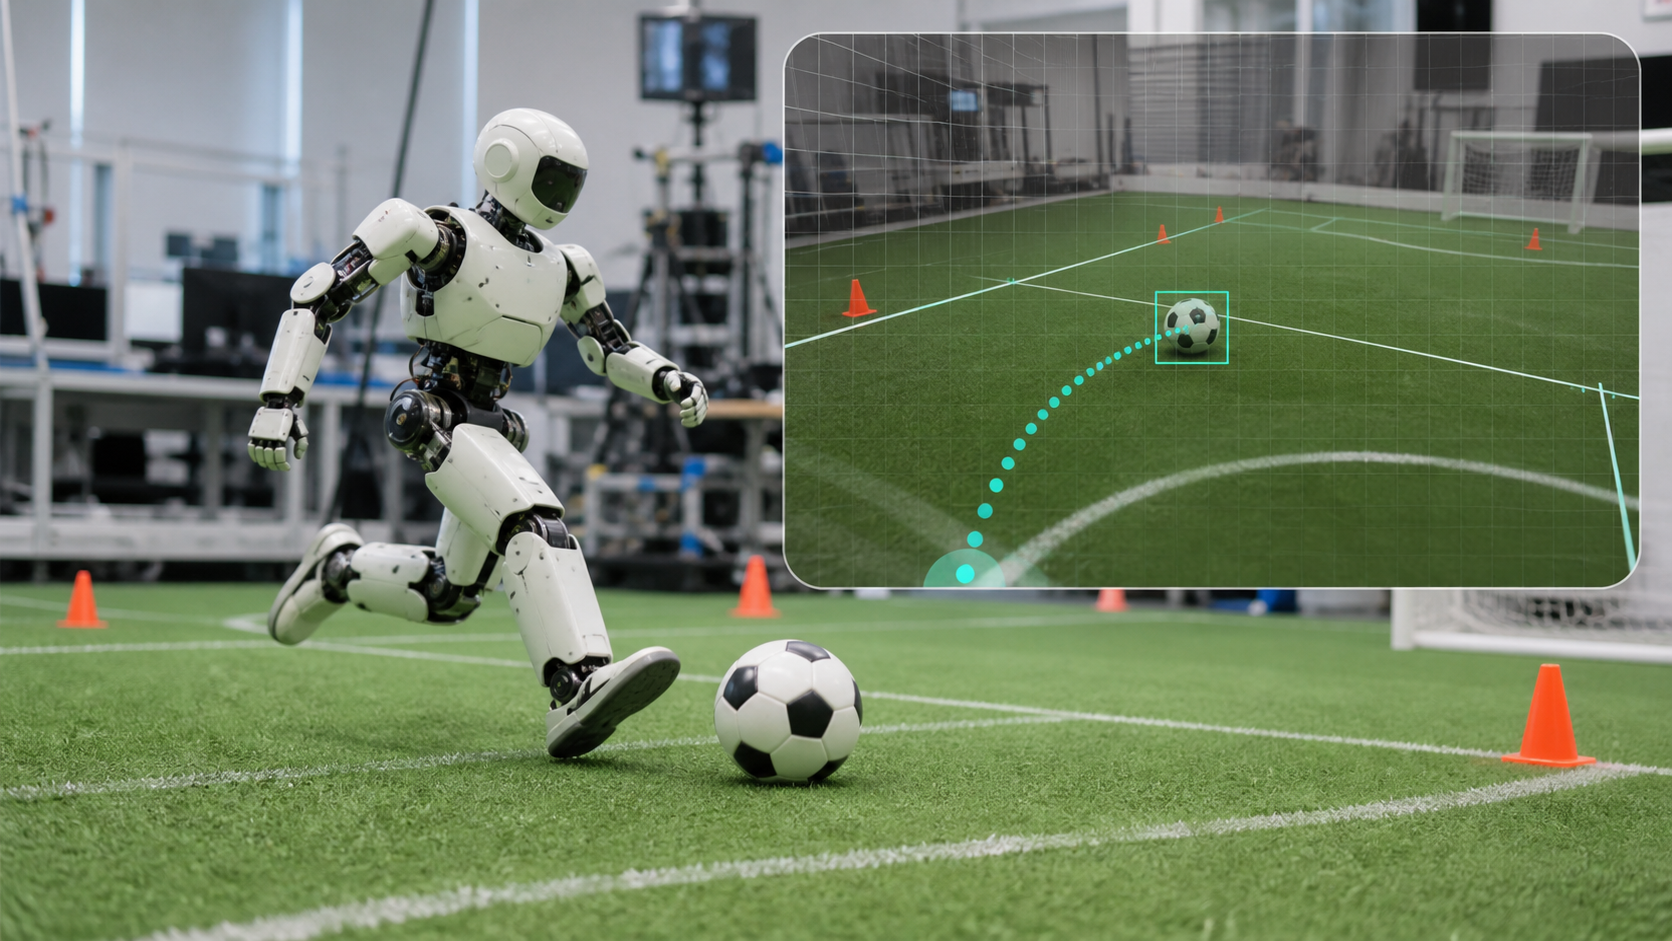
Ein humanoider Roboter, der einen Fußball allein mit seinen Bordkameras sucht, verfolgt und in mehrere Richtungen schießt, ist eine starke Demonstration. Die tiefere Bedeutung liegt jedoch nicht im Fußball. Entscheidend ist der Versuch, eine physische Maschine auch dann handlungsfähig zu halten, wenn ihre Wahrnehmung verrauscht, verzögert oder vorübergehend falsch ist.
Ein Forschungsteam um Yushi Wang hat eine einheitliche Reinforcement-Learning-Steuerung für visuell geführten humanoiden Roboterfußball vorgestellt. Die aktualisierte und nun in Science Robotics referenzierte Arbeit koppelt visuelle Wahrnehmung direkt mit der Bewegungssteuerung, statt Wahrnehmung, Planung und Bewegung weitgehend getrennt zu behandeln.
Warum modulare Roboterketten an Grenzen stoßen
Viele Roboter verwenden eine Kette einzelner Module. Ein Kamerasystem schätzt die Position eines Objekts, eine Planung berechnet den Weg und eine Steuerung übersetzt ihn in Motorbefehle. Diese Struktur ist nachvollziehbar und leichter zu prüfen. Fehler können sich jedoch zwischen den Stufen addieren. Eine verzögerte Ballschätzung schickt den Roboter möglicherweise zu einer Position, an der der Ball längst nicht mehr liegt.
Der neue Ansatz trainiert die Steuerung mit den Unvollkommenheiten der Bordkamera. Ein virtuelles Wahrnehmungssystem simuliert bereits im Training Rauschen, Ausfälle und weitere Einschränkungen. Die Richtlinie lernt dadurch nicht nur eine Bewegung, sondern auch deren Anpassung, wenn die visuelle Schätzung unsicher ist.
Welche Ergebnisse die Forschenden melden
Mit Bordkameras erlernten die Roboter unter anderem Ballsuche, Verfolgung und Schüsse in mehrere Richtungen. Die Autoren berichten gegenüber einer regelbasierten Vergleichslösung von 46 Prozent weniger Fehler bei der Positionsschätzung und einer um bis zu 64 Prozent kürzeren Zeit bis zum Schuss. In vorderen Feldpositionen lag die gemeldete Schusserfolgsquote bei rund 90 Prozent.
Diese Zahlen gelten nur unter den veröffentlichten Versuchsbedingungen. Sie bedeuten nicht, dass der Roboter 90 Prozent beliebiger Spielsituationen oder unbekannter Alltagsaufgaben bewältigt. Vergleichsbasis, Spielfeld, Licht und Gegnerverhalten beeinflussen das Resultat.
Warum das außerhalb des Fußballs zählt
Fabriken und Serviceumgebungen sind voller kleiner Abweichungen. Ein Behälter steht einige Zentimeter neben der erwarteten Position. Eine Person verdeckt einen Teil des Kamerabilds. Das Licht verändert sich, ein Objekt bewegt sich oder ein Sensor fällt kurz aus. Ein Roboter, der ein perfektes Weltmodell benötigt, stoppt dann oder korrigiert in die falsche Richtung.
Eine auf Wahrnehmungsunsicherheit trainierte Richtlinie könnte auf solche Abweichungen flüssiger reagieren. Denkbare Anwendungen reichen von mobiler Manipulation und Lagerkommissionierung bis zu Servicerobotern, die sich bewegten Objekten nähern müssen. Fußball ist gerade deshalb wertvoll, weil er Wahrnehmung, Balance, Timing und Kontakt in einer schnellen, messbaren Aufgabe bündelt.
Was weiterhin nicht bewiesen ist
Eine einheitliche gelernte Steuerung kann schwieriger zu diagnostizieren sein als ein modulares System. Bei einem Fehler muss geklärt werden, ob Wahrnehmung, interne Repräsentation oder die daraus erzeugte Bewegung die Ursache waren. Sicherheitskritische Anwendungen benötigen möglicherweise weiterhin unabhängige Überwachung und deterministische Stoppbedingungen.
Die Arbeit zeigt auch keine allgemeine Intelligenz. Trainiert wurde eine definierte Familie von Fußballfähigkeiten. Erfolgreiche Übertragung aus der Simulation auf reale Roboter ersetzt weder aufgabenspezifisches Training noch Validierung.
Die entscheidende Benchmark-Frage
Der nächste Schritt ist nicht nur ein schnellerer Schuss. Das System sollte unter systematisch verändertem Licht, Bewegungsunschärfe, teilweiser Verdeckung, beweglichen Hindernissen und Hardwareabweichungen getestet werden. Eingriffsquoten und dokumentierte Fehlerfälle würden den Vergleich mit modularen Alternativen verbessern.
Die wichtigste Erkenntnis ist daher zurückhaltend, aber relevant: Roboter können robuster werden, wenn Unsicherheit Teil des Regelungsproblems ist, statt vor der Steuerung vollständig herausgefiltert zu werden.
Quellen und Transparenz
Der Preprint erschien erstmals im November 2025 und wurde am 20. August 2026 umfassend überarbeitet. Das aktuelle Nachrichtensignal ist die neue Fassung mit Journalreferenz, nicht die erstmalige Offenlegung der Methode.
- Learning Vision-Driven Reactive Soccer Skills for Humanoid Robots, überarbeitet am 20. August 2026
- Publikationsnachweis bei Science Robotics
- Mitteilung von Booster Robotics, 20. August 2026