Zwei Teams der Universität Stuttgart sollen erforschen, wie mehrere Roboter gemeinsam Bauteile auf einer Baustelle montieren können. Die am 6. Oktober 2026 vorgestellten Projekte SCALAR und COBRAS erhalten nach Angaben der Universität zusammen knapp acht Millionen Euro Förderung aus dem Europäischen Innovationsrat. Die Forschungsarbeiten sollen im November beginnen und drei Jahre dauern. Ein autonom errichtetes Gebäude oder ein produktiver Baustelleneinsatz ist damit noch nicht nachgewiesen.
Die Nachricht ist interessant, weil die Baustelle ein besonders schwieriger Ort für Automatisierung ist. Anders als in einer Fabrik ändern sich Wege, Licht, Materialstapel und Arbeitsbereiche fortlaufend. Wer hier Robotik einsetzen will, muss nicht nur eine einzelne Bewegung beherrschen, sondern Transport, Positionierung, Verbindung und Sicherheit als zusammenhängenden Ablauf lösen. Genau an diesem Punkt setzen die beiden Stuttgarter Konzepte an.
In diesem Artikel
SCALAR: Kran und mobile Roboter montieren Holzmodule
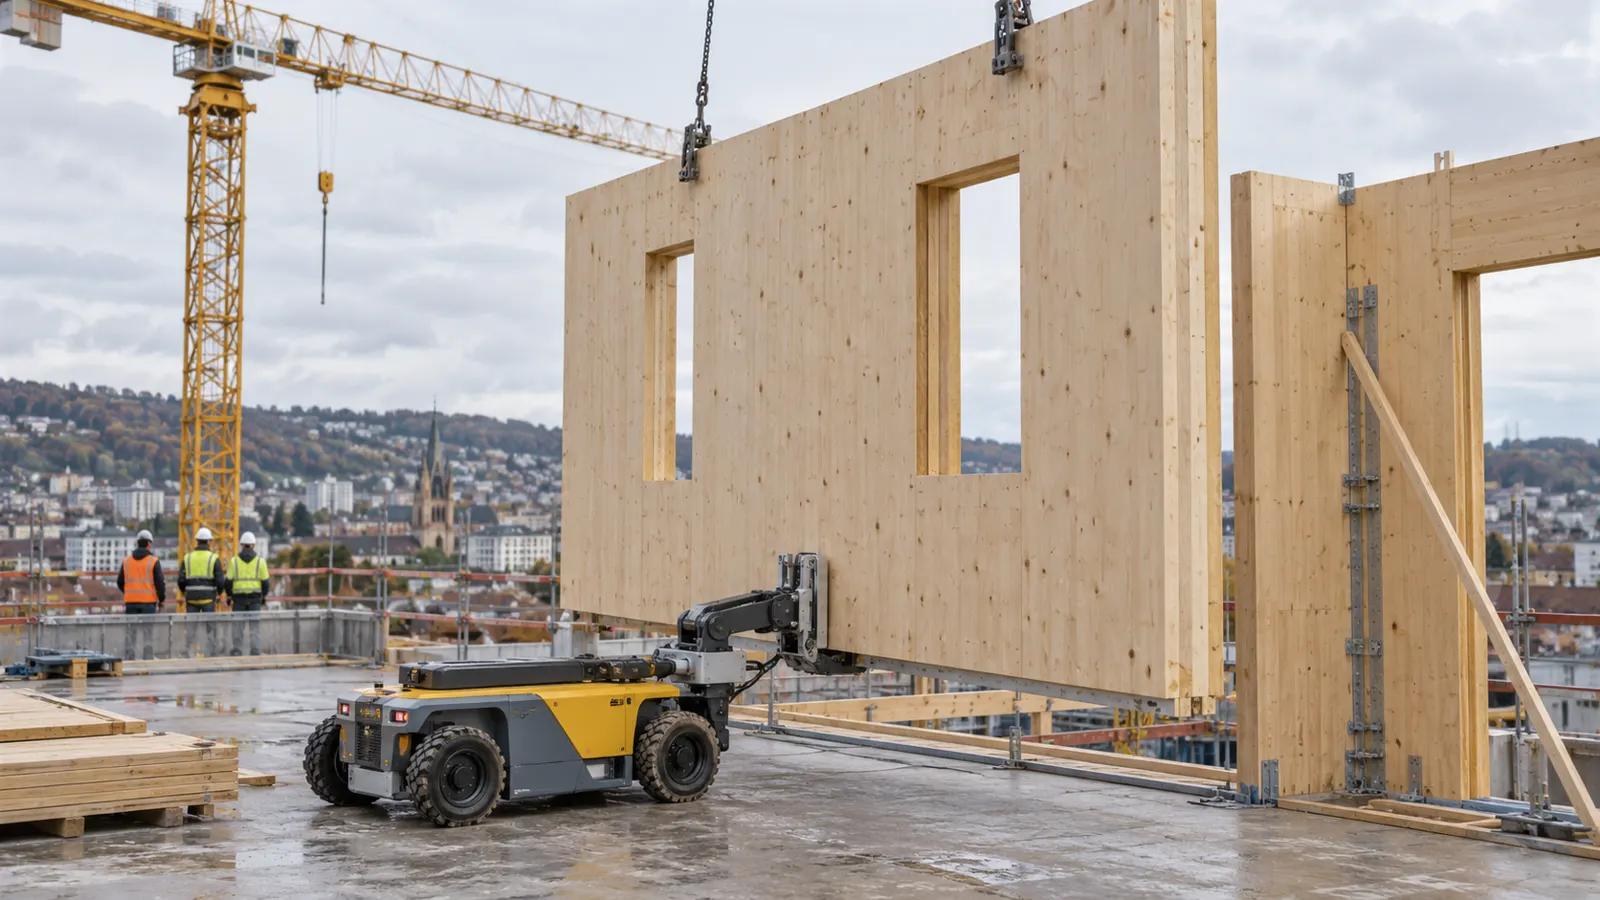
SCALAR steht für „Multi-Scalar Robotic Construction for Autonomous On-Site Assembly of Modular Timber Structures“. Das Projekt soll ein Holzbausystem mit universellen Anschlüssen und einer passenden Robotikplattform entwickeln. Nach dem EU-Projektblatt übernehmen nachgerüstete Kräne den Transport und die grobe Positionierung. Mobile Roboter und Greifgeräte sollen das Bauteil vor Ort fein ausrichten und mechanisch verbinden. Vorgesehen sind sowohl Neubauten als auch Fassaden- und Sanierungsaufgaben.
Der technische Kern ist die Aufteilung nach Maßstab: Ein Kran kann eine schwere Wand tragen, ist aber für die letzten Millimeter beim Anschluss nicht automatisch das präziseste Werkzeug. Ein kleiner mobiler Roboter kann genauer an der Fuge arbeiten, ohne die gesamte Last zu übernehmen. Vor dem Bau soll der Ablauf digital simuliert werden; auf der Baustelle soll ein gemeinsames Steuerungssystem die Maschinen koordinieren. Diese Architektur ist plausibel, aber ihre Zuverlässigkeit unter Baustellenbedingungen muss das Projekt erst zeigen.
Gerade das Zusammenspiel dürfte die anspruchsvollste Aufgabe sein. Holzmodule weichen trotz präziser Vorfertigung geringfügig von Sollmaßen ab. Auf dem Transportweg können sich Position und Orientierung ändern. Sensoren müssen Bauteilkanten auch bei Regen, Staub oder Gegenlicht erkennen. Die Steuerung darf einen Roboter erst an die Anschlussstelle lassen, wenn Lastzustand, Kranbewegung und Arbeitsbereich sicher sind. Das sind konkrete Prüfsteine für eine spätere Demonstration – keine bereits veröffentlichten Erfolgskennzahlen.
COBRAS: Gleichartige Roboter als montierbarer Schwarm
COBRAS verfolgt einen anderen Ansatz. Das EU-Projektblatt beschreibt mobile, elektrisch angetriebene Roboter, die leichte räumliche Tragwerke aus vorgefertigten Elementen montieren und wieder demontieren sollen. Mehrere gleichartige Einheiten sollen Aufgaben untereinander verteilen. Fällt eine aus, könnten andere weiterarbeiten; für größere Bauwerke ließe sich die Zahl der Einheiten erhöhen. Auch die Bauteile selbst werden für robotische Montage und Wiederverwendung entworfen.
Das ist mehr als die Idee, vorhandene Bauarbeit einfach einer Maschine zu überlassen. Robotik und Bauteilgeometrie werden gemeinsam geplant. Verbindungen müssen für Greifer erreichbar sein, Montagefolgen stabil bleiben und Sensoren zuverlässig erkennen, welches Teil bereits korrekt sitzt. Das Ziel einer wiederverwendbaren Konstruktion ist besonders relevant, weil eine automatisierte Montage wenig gewinnt, wenn das spätere Zerlegen wieder aufwendig oder materialschädigend wäre.
Der Begriff „Schwarm“ darf allerdings nicht mit einem fertigen System verwechselt werden. Laut EU-Unterlagen soll COBRAS am Ende eine Demonstration auf Technologiereifegrad 4 liefern. Das bezeichnet einen im Labor validierten technischen Aufbau, nicht eine serienreife Lösung für wechselnde Kundenbaustellen. Auch SCALAR sieht eine Demonstration eines mehrgeschossigen Holzbauabschnitts und eines Sanierungsszenarios vor. Ob sich die Verfahren unter Zeit- und Kostendruck eines echten Bauprojekts bewähren, bleibt offen.
Was ein Praxistest belegen müsste
Für Bauunternehmen zählen andere Fragen als ein gelungenes Forschungsvideo: Wie lange dauert das Einrichten auf einer neuen Baustelle? Wie oft muss ein Mensch eingreifen? Welche Toleranzen sind zulässig? Wie reagiert das System auf einen fehlenden oder beschädigten Anschluss? Und wie verändert es die Gesamtkosten, wenn Kräne, Roboter, Vermessung und Sicherheitstechnik gemeinsam gerechnet werden?
Ein fairer Vergleich müsste gegen heutige Abläufe erfolgen: vorgefertigte Holzmodule werden bereits mit Kränen und menschlichen Montageteams eingesetzt. Ein Robotersystem ist nicht allein deshalb besser, weil es autonom arbeitet. Es müsste etwa Montagezeit verkürzen, körperlich riskante Tätigkeiten reduzieren oder wiederverwendbare Konstruktionen wirtschaftlicher machen. Zugleich müssten Stillstände, Wartung und die Vorbereitung robotergerechter Bauteile in die Rechnung einfließen.
Die beiden EU-Projekte sind deshalb ein glaubwürdiger Forschungsanlass, aber keine Meldung über eine schon automatisierte Baustelle. Ihr gemeinsamer Fortschritt liegt im Systemgedanken: Nicht ein einzelner spektakulärer Roboter soll ein Haus bauen, sondern speziell entworfene Bauteile und aufeinander abgestimmte Maschinen sollen eine klar begrenzte Montageaufgabe lösen. Die entscheidende nächste Nachricht wird sein, ob eine dokumentierte Demonstration Transport, millimetergenaue Verbindung, menschliche Aufsicht und verlässliche Wiederholung tatsächlich zusammenbringt.
Quellen
- Universität Stuttgart: Roboter-Teams für die Baustelle, 6. Oktober 2026.
- Europäische Kommission/CORDIS: SCALAR, Projektblatt, zuletzt 10. Juni 2026 aktualisiert.
- Europäische Kommission/CORDIS: COBRAS, Projektblatt, zuletzt 28. Mai 2026 aktualisiert.