
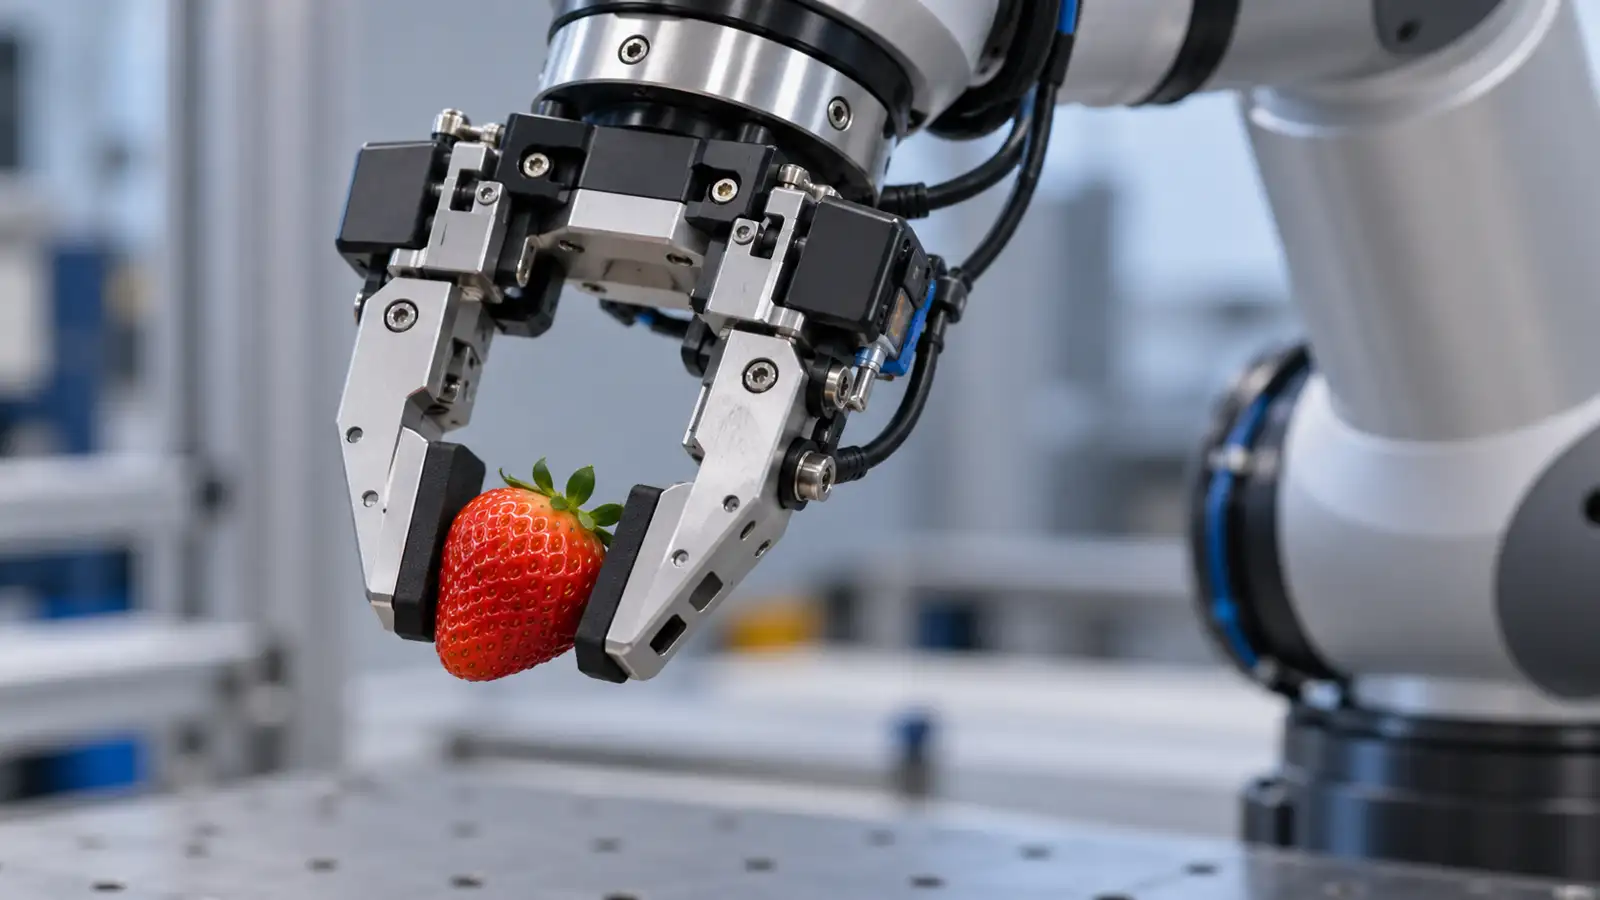
Eka Robotics hat am 20. Oktober 2026 eine Finanzierungsrunde über 150 Millionen US-Dollar bekanntgegeben. Das Unternehmen entwickelt eine Steuerung für Robotergriffe, die Kamerabilder mit Informationen über die Kräfte am Greifer verbindet. Für die Industrie ist daran nicht allein die Finanzierung interessant. Eka versucht ein Problem zu lösen, an dem viele beeindruckende Robotervideos vorbeigehen: Ein Objekt zu sehen reicht nicht, um es schnell, schonend und wiederholbar anzufassen.
Die Runde wird laut Eka von Andreessen Horowitz und F-Prime angeführt. Das Geld soll unter anderem die Technik und Kundeneinsätze ausbauen. Welche Kunden bereits unter welchen Bedingungen mit dem System arbeiten, geht aus der Mitteilung nicht im Detail hervor. Ein finanzierter Ausbau ist deshalb noch kein Beleg für einen breit verfügbaren industriellen Dauerbetrieb.
In diesem Artikel
Warum Kameras allein beim Greifen nicht genügen
Ein Kamerasystem kann die Lage einer Erdbeere, eines Kabels oder einer Schraube bestimmen. Während der Bewegung entstehen aber neue Informationen: Das Objekt kann verrutschen, sich verformen oder an einem anderen Bauteil anstoßen. Ein Roboter, der nur die ursprüngliche Bildaufnahme auswertet, reagiert auf solche Kontakte möglicherweise zu spät. Kraftsensoren erfassen dagegen, wie stark und in welcher Richtung der Greifer auf das Objekt wirkt. Die Steuerung kann ihren Griff daraufhin anpassen.
Eka nennt seinen Ansatz „Vision-Force-Action“: Sehen, Kraft erfassen, Handlung anpassen. Das Unternehmen kombiniert dafür einen eigenen Greifer mit einem Modell, das nach seinen Angaben durch verstärkendes Lernen in Simulation trainiert wird. Die Kombination ist wesentlich. Eine gute Software allein kann keinen Druck messen, wenn der Greifer diese Information nicht liefert; ein empfindlicher Sensor allein entscheidet noch nicht, wie der Roboter reagieren soll.
Die Zahl von 1.500 Vorgängen pro Stunde braucht Kontext
Eka gibt an, ein Roboter könne unterschiedliche Objekte außerhalb der Trainingsverteilung mit bis zu 1.500 Vorgängen pro Stunde aufnehmen. Als menschliche Vergleichsgröße nennt das Unternehmen etwa 600 Vorgänge. Das entspricht rechnerisch einem Griff ungefähr alle 2,4 Sekunden. Gerade weil diese Zahl so stark wirkt, sollte sie nicht als allgemeines Tempo jeder Verpackungs- oder Montageaufgabe gelesen werden.
Für eine belastbare Bewertung fehlen in der öffentlichen Ankündigung entscheidende Angaben: Welche Objekte wurden getestet? Wurde nur das Aufnehmen gezählt oder auch das korrekte Ablegen? Wie viele Fehlgriffe, Beschädigungen und manuelle Eingriffe gab es? Wie lange lief der Test, und waren Zuführung und Arbeitsplatz standardisiert? Ohne diese Bedingungen lassen sich Durchsatz und Wirtschaftlichkeit nicht sinnvoll auf eine Fabrik übertragen. Die von Eka veröffentlichte Zahl ist eine Herstellerangabe, kein von uns überprüfter Leistungstest.
Was bereits gezeigt wurde – und was nicht
Eine frühere Vorführung, über die WIRED berichtete, zeigte Greifaufgaben wie das Eindrehen einer Glühbirne und das Platzieren von Lebensmitteln auf einem Förderband. Solche Beispiele illustrieren, weshalb taktiles Feedback nützlich sein kann: Bei einer Glühbirne ist die Kraft beim Kontakt ebenso wichtig wie die Position; bei empfindlichen Lebensmitteln zählt zusätzlich, ob das Produkt heil bleibt. Eine einzelne Vorführung belegt jedoch weder eine bestimmte Fehlerquote über Tausende Zyklen noch die Eignung für unbeaufsichtigte Schichten.
Auch der Investor a16z beschreibt das Zusammenspiel von Modell, Sensorik und Hardware als Kern des Ansatzes. Diese Einschätzung zeigt, warum Geldgeber das Thema für relevant halten; sie ist keine unabhängige technische Zertifizierung. Die gemeldete Bewertung von 1,45 Milliarden US-Dollar stammt aus der Berichterstattung über die Finanzierungsrunde und ist ebenfalls kein Maß für die bereits erzielte Produktivität.
Was Anwender in Deutschland prüfen sollten
Für eine europäische Fertigung oder Verpackungslinie ist die entscheidende Frage nicht, ob ein Greifer ein besonders anschauliches Objekt einmal aufheben kann. Der Vergleich muss gegen die vorhandene Lösung erfolgen: einen konventionellen Industrieroboter mit passendem Greifer, eine spezialisierte Zuführung oder einen Menschen an einem variablen Arbeitsplatz. Ein neuartiges Modell lohnt sich vor allem dort, wo Objekte, Positionen und Materialeigenschaften häufig wechseln und starre Programme teuer anzupassen wären.
Ein sauberer Pilot würde deshalb mehrere reale Produktvarianten, Schichtwechsel und Störungen abdecken. Er müsste Stückzahl, Ausschuss, Stillstand, Eingriffe, Wartung und Sicherheitsanforderungen gemeinsam erfassen. Besonders bei gemeinsamer Arbeit mit Menschen gehören Risikobeurteilung und sichere Bewegungen zum Einsatzfall; die bloße Fähigkeit, Kräfte zu messen, ersetzt diese Arbeit nicht.
Die aktuelle Nachricht ist somit eine Investition in einen vielversprechenden technischen Weg, nicht der Nachweis, dass allgemeines Greifen bereits gelöst ist. Der nächste überprüfbare Fortschritt wäre ein benannter Kundentest mit offengelegtem Durchsatz, Fehlerquote und Laufzeit im Vergleich zur bisherigen Methode.
Quellen
- Eka Robotics: Finanzierungsrunde und technische Angaben, 20.10.2026
- Andreessen Horowitz: Investorenperspektive, 20.10.2026
- TechCrunch: Bericht zur Runde und Einordnung, 20.10.2026