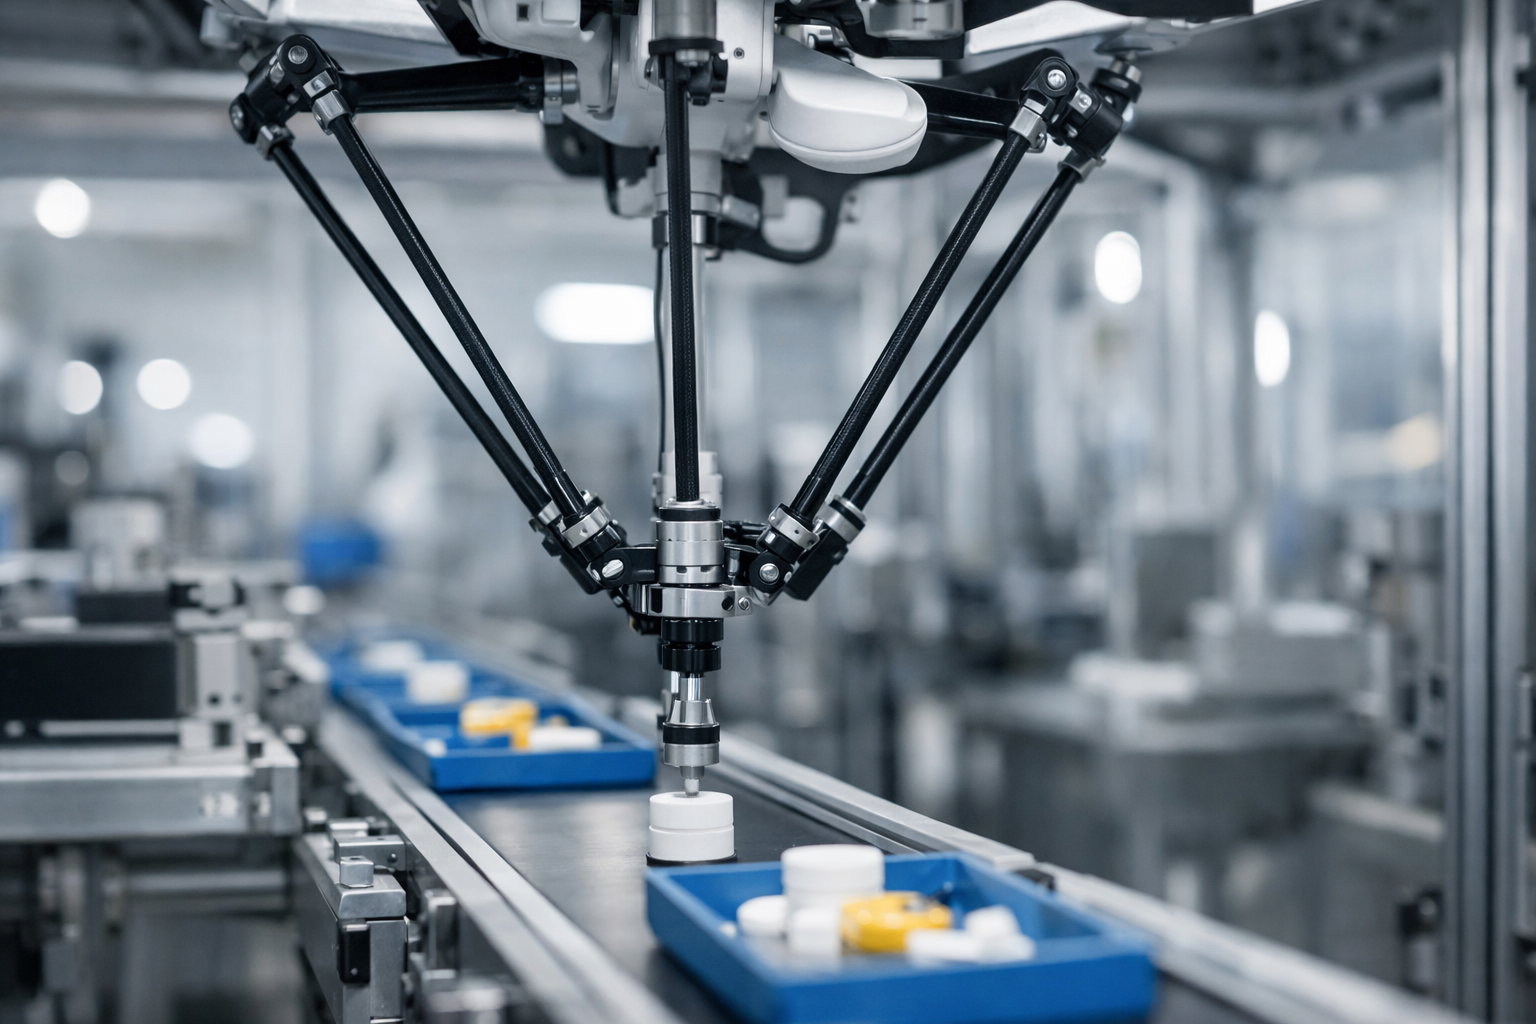
Ein Delta-Roboter bewegt seinen Greifer über mehrere parallel zusammenwirkende Arme. Viele schwere Antriebsteile bleiben an der festen Basis, während leichte Glieder die Werkzeugplattform bewegen. Das ermöglicht hohe Beschleunigungen und macht diese Bauform für häufiges Aufnehmen und Ablegen interessant.
Typische Aufgaben sind das Sortieren und Verpacken von Produkten auf Förderbändern. Ob sich ein Delta dafür lohnt, hängt von Last, Greifer, Bewegungsweg und Zuführung ab. Eine schnelle Mechanik allein erzeugt noch keine schnelle Verpackungslinie.
In diesem Artikel
Wie ist ein Delta-Roboter aufgebaut?
Beim klassischen Aufbau verbinden drei kinematische Ketten die Basis mit einer gemeinsamen Plattform. Parallelogramme halten deren Orientierung, während sie sich im Raum bewegt. Zusätzliche Werkzeugachsen können das Produkt drehen oder seine Orientierung erweitern. Verwandte Parallelroboter nutzen auch andere Armanordnungen.
Der Unterschied zum seriellen Gelenkarm liegt im Kraft- und Bewegungsweg: Mehrere Ketten wirken gemeinsam auf die Plattform. Die geringe bewegte Masse ist ein wesentlicher Vorteil für dynamische Abläufe. Sie bedeutet aber weder Fehlerfreiheit noch universell höhere Präzision. Gelenke, Spiel, Steifigkeit, Temperatur und Kalibrierung beeinflussen weiterhin das Ergebnis.
Grundsätzliches zu offenen und geschlossenen Bewegungsketten erklärt der Beitrag über Parallelkinematik und ihre Einsatzgrenzen. Die Zahl sichtbarer Stangen solltest du dabei nicht mit der Zahl unabhängig steuerbarer Achsen gleichsetzen.
Haben Delta-Roboter Getriebe?
Ja, ein Delta-Roboter kann Getriebe besitzen. „Antriebe an der Basis“ bedeutet nicht „getriebefrei“. Beim ABB IRB 360 dokumentiert das Produkthandbuch Getriebe und deren Schmierung. Die Basisanordnung reduziert die Masse, die in den leichten Armketten mitbewegt werden muss; sie entfernt nicht automatisch die Getriebe aus dem System.
Es gibt auch Direktantriebskonzepte. Einen solchen Entwicklungsschritt beschreibt die EPFL anhand eines Delta-Projekts. Welche Lösung eingebaut ist, musst du am konkreten Modell prüfen. Für die Auswahl zählen unter anderem zulässige Last, Dynamik und Wartungsvorgaben. Für Ersatzteile oder Service reicht „Delta-Getriebe“ als Angabe nicht: Du brauchst Robotertyp, Achse und Ausführung.
Wie viele Achsen und welche Traglast sind möglich?
Der klassische Delta erzeugt drei translatorische Bewegungen. Eine zusätzliche Werkzeugdrehung ist verbreitet. Weitere Achsen können beispielsweise das Aufrichten eines Produkts ermöglichen. Damit verändert sich oft auch die zulässige Last.
Ein konkretes Beispiel liefert der ABB IRB 390 FlexPacker: ABB nennt 15 Kilogramm für die Vierachsvariante und 10 Kilogramm für die Fünfachsvariante. Das zeigt, warum weder „Delta trägt höchstens drei Kilogramm“ noch eine einzige Traglast für die ganze Familie eine brauchbare Aussage ist.
Zum Lastfall gehören Werkstück, Greifer, Adapter und mitbewegte Anbauten. Auch Schwerpunkt und Trägheit müssen passen. Ein großer Mehrfachgreifer kann die Dynamik stärker begrenzen als die einzelne leichte Praline vermuten lässt.
Wie schnell ist ein Delta-Roboter im echten Prozess?
Eine allgemeine Pickzahl pro Minute gibt es nicht. Strecke, Hub, Drehung, Gesamtlast sowie Greif- und Ablagezeit bestimmen den Ablauf. Ein kurzer Prüfzyklus ist nicht mit einem langen Weg in eine tiefe Verpackung vergleichbar.
Das Yaskawa-Datenblatt des MPP3H zeigt das anschaulich: Es nennt unterschiedliche Zykluswerte für verschiedene Bewegungsmuster und Lasten. Die Fußnote grenzt den Messzyklus von Greifzeit und Produkt ab. Für eine Anlagenzusage brauchst du deshalb einen Versuch oder eine belastbar überprüfte Simulation mit deinem Bewegungsablauf.
Beziehe zudem Fehlgriffe, Wiederholversuche und blockierte Ablagen ein. Die relevante Kennzahl ist die Zahl korrekt abgelegter Produkte pro Zeit. Ein Arm, der sehr schnell ins Leere greift, hat hauptsächlich ein überzeugendes Bewegungsprofil.
Förderband, Kamera und Greifer müssen zusammenarbeiten
Bei einer bandgeführten Aufgabe ermittelt die Bildverarbeitung Lage und Ausrichtung der Produkte. Die Steuerung muss diese Information mit der Bandbewegung verbinden, damit das Ziel beim Zugreifen noch stimmt. Dafür sind nicht zwingend lernende KI-Verfahren nötig; die passende Erkennung richtet sich nach Produkt und Aufgabe.
Entscheidend sind unter anderem Beleuchtung, Kamerakalibrierung, Erkennungszeit, Bandgeschwindigkeit und die Zeit bis zum sicheren Griff. Bei porösen oder empfindlichen Produkten kann der Greifer den Takt begrenzen. Die weiterführende Einordnung zu Pick-and-Place-Robotern beim Greifen und Sortieren behandelt diesen vollständigen Ablauf.
Welche Hersteller bieten Delta-Roboter an?
Diese Beispiele zeigen unterschiedliche Schwerpunkte; sie sind keine Rangliste und keine vollständige Marktübersicht. Prüfe jeweils die angebotene Variante und deren Unterstützung.
| Hersteller und Beispiel | Belegter Ansatz | Was du daraus prüfen solltest |
|---|---|---|
| ABB IRB 390 | Vier oder fünf Achsen mit unterschiedlichen Traglasten | Brauchst du nur Drehung oder auch eine erweiterte Produktorientierung? |
| OMRON Quattro / iX4 | Parallelroboter für schnelles Handling | Konkreten Modellstatus, Regionalangebot und Ersatzteilversorgung klären |
| FANUC DR-3iB/8L | Vier Achsen, 8 kg; Produktseite nennt IP69K | Gilt die Reinigungseignung auch für Greifer und komplette Zelle? |
| Yaskawa MPP3H | 3-kg-Modell für Handhabung und Verpackung | Welche Steuerungs- und Trackinglösung gehört zum Angebot? |
| KUKA KR DELTA | Verschiedene Varianten für Montage über dem Prozess | Arbeitsdurchmesser und vertikalen Hub getrennt prüfen |
Bei OMRON ist der Modellstatus besonders wichtig: Die europäische Quattro-Seite enthält einen Abkündigungshinweis für Quattro/iX4. Eine weiterhin auffindbare Produktseite ist daher kein ausreichender Beleg für ein aktuell bestellbares europäisches Neugerät. Lass dir Ersatzmodell und Servicebedingungen nennen.
Hygiene und Wartung entstehen nicht durch die Montagehöhe
Die Montage über dem Förderband hält die Arbeitsfläche frei. Sie verhindert aber nicht automatisch, dass Partikel oder Schmierstoffe zum Produkt gelangen. Für Lebensmittel oder Pharma zählen die konkrete Ausführung, Materialien, Schmierstoffe und ein geprüftes Reinigungsverfahren. IP-Schutz allein beschreibt ebenfalls nicht die gesamte hygienische Eignung.
Plane Wartungszugang zum Gestell und zu den Antrieben ein. Gelenke, Armglieder, Dichtungen, Greifer und gegebenenfalls Getriebe müssen nach der Modellanleitung kontrolliert werden. „Leichte Arme“ ist keine Wartungsanweisung. Verfügbarkeit und Betriebskosten hängen auch von Verschmutzung, Schichtbetrieb und Ersatzteilversorgung ab.
Wer hat den Delta-Roboter entwickelt?
Das Konzept entstand im Team von Reymond Clavel an der EPFL. Die Hochschule datiert die Entwicklung auf 1985 und beschreibt die ursprüngliche Aufgabe, leichte Objekte wie Schokolade zu handhaben. ABB führte 1998 den IRB 340 FlexPicker ein, wie die Unternehmenschronik festhält. Der IRB 360 war die spätere Generation; ihn schon 1998 zu nennen, verwechselt die Modelle.
Wann lohnt sich ein Delta-Roboter?
Ein Delta ist ein guter Kandidat, wenn häufige kurze Handhabungszyklen, ein passender Lastfall und die Montage über dem Prozess zusammenkommen. Prüfe zusätzlich Produktzuführung, sichere Greifbarkeit, geforderte Orientierung und Reinigungsbedingungen.
Für höhere Prozesskräfte, andere Werkzeugwinkel oder große Verfahrwege gehören weitere Bauformen in die Auswahl. Der Vergleich von Delta und SCARA nach konkreter Aufgabe hilft bei der nächsten Entscheidung. Wirtschaftlich zählt anschließend die komplette Zelle mit nutzbarer Ausbringung, Integration und Wartung. Eine pauschale Amortisationszeit oder Energieersparnis lässt sich aus der Parallelkinematik nicht ableiten.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.