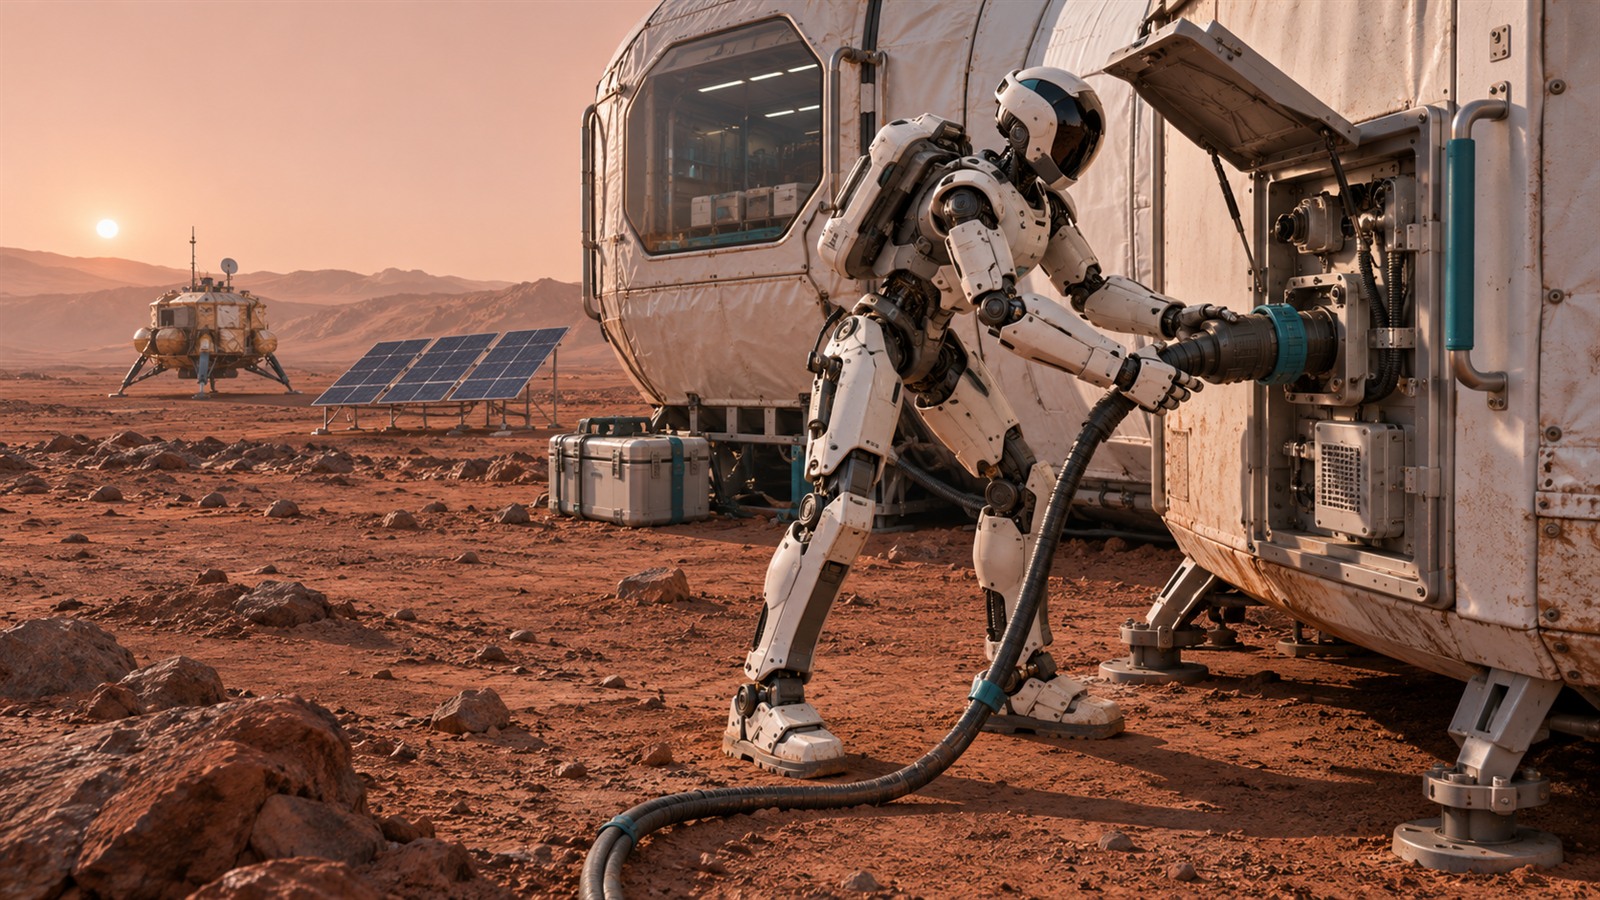
Le premier geste sur une future station martienne pourrait être celui d’une machine. Un robot branche un câble, vérifie un raccord et contrôle le fonctionnement d’un équipement. Personne n’a besoin d’enfiler une combinaison spatiale. Aucune réserve d’air respirable n’est consommée. Et si un incident survient, aucune vie humaine n’est immédiatement en jeu.
C’est tout l’intérêt technique de l’idée d’envoyer des robots humanoïdes vers Mars. Des machines dotées de bras, de mains et éventuellement de jambes semblables aux nôtres pourraient préparer les infrastructures avant l’arrivée des astronautes. Elles pourraient surveiller les installations, utiliser des outils et entretenir une station entre deux expéditions habitées.
Mais il existe un énorme écart de développement entre un robot qui déplace des cartons sur Terre et un travailleur fiable sur Mars. La compétence seule ne suffit pas. Les facteurs clés sont l’approvisionnement en énergie, la résistance à l’environnement, l’autonomie, la réparabilité et un système de transport qui amène la machine à la surface en toute sécurité.
Cette analyse examine quelles fondations existent réellement, quels acteurs y travaillent et où s’arrête la technologie fiable. Les scénarios de mission décrits sont des dérivations techniques de développements existants – et non des plans opérationnels déjà décidés. Les trois images sont des illustrations conceptuelles d’IA spécialement créées par Alpha Bionic et ne montrent pas de véritables missions sur Mars.
Dans cet article
Les robots humanoïdes peuvent-ils voler vers Mars aujourd’hui ?
Un robot humanoïde pourrait en principe être transporté comme charge utile d’un vaisseau spatial approprié. La question la plus difficile est la suivante : pourrait-il s’en sortir tout seul après l’atterrissage et effectuer un travail utile pendant des mois ?
Les sources publiques évaluées ici ne fournissent pas encore la preuve d’une chaîne d’opérations aussi complète. Des sous-capacités importantes sont documentées : robotique humanoïde sur la Station spatiale internationale, manipulation mobile dans des laboratoires terrestres, contrôle à distance depuis l’orbite et fonctionnement à long terme de machines spécialisées sur Mars.
Ces différences déterminent si une annonce impressionnante devient un projet spatial viable.
Un robot humanoïde peut impressionner dans un salon sans être qualifié pour fonctionner à basse pression. Il peut réussir une démonstration sans savoir gérer de manière fiable des incidents inconnus. Et survivre au voyage spatial ne garantit pas son fonctionnement ultérieur dans la poussière martienne.
La transportabilité, la maniabilité et la capacité opérationnelle à long terme sont trois objectifs de développement différents.
Cependant, il a déjà été prouvé que la robotique de type humain peut être utilisée dans l’espace : Robonaut 2 a atteint l’ISS en 2011. Il s’agissait d’une étape importante, mais au sein d’une station spatiale protégée et non sur une surface planétaire extraterrestre. Source : NASA – Robonaute 2
Pourquoi laisser des robots humanoïdes voler vers Mars ?
Pour les humains, Mars est un endroit où les besoins en approvisionnement sont inhabituellement élevés. Un équipage a besoin d’un environnement habitable, de nourriture, de purification de l’eau, d’options médicales et d’une protection contre les menaces extérieures. À cela s’ajoutent les stress causés par l’isolement, les radiations et les changements de gravité, que la NASA étudie comme risques majeurs des voyages spatiaux à long terme. Source : NASA – Risques d’une mission sur Mars
Un robot a lui aussi besoin de protection et d’entretien. Mais ses besoins sont fondamentalement différents : ni air respirable, ni repas, ni soutien psychologique. Une première mission sans équipage pourrait également être conçue sans retour du robot sur Terre.
L’avantage potentiel se situe donc au niveau de l’ensemble de la mission. Il n’est pas nécessaire qu’une machine soit meilleure qu’un humain dans chaque activité. Il lui suffira peut-être d’accomplir certaines tâches nécessaires sans l’infrastructure supplémentaire d’une expédition habitée.
Cette capacité serait particulièrement utile avant l’arrivée d’un équipage. Une installation déposée sur Mars n’est pas encore une installation opérationnelle. Il faut vérifier les raccords, déverrouiller des composants, contrôler les mesures et, éventuellement, corriger des défauts.
En utilisant le même principe, un robot pourrait continuer à travailler après le départ des personnes. Une station de recherche coûteuse ne devrait alors plus être laissée complètement sans surveillance entre deux expéditions.
La NASA décrit exactement cette perspective : des systèmes humanoïdes commerciaux pourraient un jour maintenir des installations sur la Lune ou sur Mars alors qu’aucun humain n’est sur place. Il s’agit d’une idée d’application ayant un contexte institutionnel, mais qui n’a pas encore la preuve de sa mise en œuvre pratique. Source : NASA Spinoff – Les robots humanoïdes assistent les chaînes de montage
La différence cruciale : pourquoi semblable à un humain ?
De nombreux arguments en faveur des robots sur Mars s’appliquent également aux rovers, aux bras de préhension et aux stations de mesure automatiques. Le fait qu’une machine n’ait pas besoin de respirer de l’oxygène n’explique pas pourquoi elle devrait avoir deux bras ou deux jambes.
L’intérêt spécifique des systèmes humanoïdes réside dans leur possible compatibilité avec les environnements de travail humains.
Une station conçue pour les astronautes possède des commandes, des ports de service, des poignées et des outils à taille humaine. Un robot doté d’une portée appropriée et de deux bras adroits pourrait faire fonctionner les mêmes installations.
Les tâches dans lesquelles un objet doit être détenu et traité en même temps sont particulièrement intéressantes d’un point de vue technique. Un bras stabilise un couvercle tandis que l’autre ouvre un volet. Une main guide une fiche, l’autre tient le câble. Cela permettrait à une machine d’assumer plusieurs tâches de maintenance qui nécessiteraient autrement différents dispositifs spécialisés.
Cependant, ce serait une erreur de simplement installer une base sur Mars comme un atelier terrestre et d’espérer ensuite qu’un robot puisse la gérer. Une conception commune pour les personnes et les machines aurait plus de sens : des points de maintenance facilement accessibles, des marquages clairs, des connecteurs standardisés et des modules remplaçables.
La forme humaine serait donc un moyen de partager l’infrastructure. Ce ne serait pas une fin en soi.
Deux bras peuvent être plus importants que deux jambes
Le terme « humanoïde » ne doit pas nécessairement décrire un bipède complètement humain. Le Centre aérospatial allemand utilise Rollin’ Justin pour examiner le haut du corps d’un humain sur une plate-forme mobile. Le système est utilisé pour la recherche sur la manipulation habile et mobile et pour soutenir les astronautes. Source : DLR – Rollin’ Justin
Cette combinaison pourrait être attractive pour une station martienne : des bras pour un travail polyvalent, des roues pour des surfaces de roulage adaptées. La question de savoir si les jambes apportent un avantage supplémentaire devrait être démontrée par les tâches spécifiques.
Une machine sur Mars ne gagne rien à rendre sa silhouette plus humaine.
Ce que la technologie peut déjà faire : les acteurs les plus importants
NASA : Robonaut et Valkyrie comme base technique
Robonaut 2 a été créé grâce à une collaboration entre la NASA et General Motors. L’accent était mis sur une manipulation habile : les machines devraient effectuer des tâches dans des environnements de travail humains et, à l’avenir, des travaux dans lesquels les personnes seraient exposées à des risques particuliers. Son déploiement sur l’ISS lui a permis d’acquérir une expérience de la robotique humanoïde dans l’espace. Source : NASA – Robonaute 2
Valkyrie représente une partie différente du développement. Le robot de recherche à deux pattes est utilisé pour enquêter sur des manipulations mobiles et habiles. La NASA a décrit une collaboration avec Woodside Energy en Australie pour développer davantage les capacités de maintenance à distance d’installations énergétiques sans pilote et distantes.
Le lien avec les voyages dans l’espace est compréhensible : là aussi, les machines doivent atteindre et exploiter des installations techniques dans des environnements difficiles. Néanmoins, Valkyrie reste une base de recherche. Les tests dans un environnement industriel ne constituent pas une qualification Mars. Source : NASA – Valkyrie et Woodside
DLR et ESA : Division du travail entre humains et machines
Les recherches européennes sur l’autonomie supervisée sont particulièrement pertinentes. Lors de METERON SUPVIS Justin, des astronautes à bord de l’ISS ont donné des consignes à un robot sur Terre. Rollin’ Justin devait exécuter certaines étapes en utilisant sa propre intelligence embarquée.
Le principe est essentiel : la personne se fixe un objectif au lieu de contrôler à distance chaque mouvement articulaire. La machine exécute la commande en fonction de sa perception et des capacités disponibles.
Les expériences se sont déroulées dans un environnement de travail planétaire simulé. Ils ont démontré une possible collaboration entre des humains en orbite et des robots sur une surface. Ils n’ont pas prouvé leur fonctionnement complet sur la connexion Terre-Mars réelle. Source : DLR – METERON SUPVIS Justin
Le DLR et l’ESA ont également utilisé Surface Avatar pour étudier le contrôle d’une équipe de robots hétérogènes. Cette direction est particulièrement plausible pour les missions sur Mars : différentes machines assument différentes tâches au lieu de regrouper toutes les capacités dans un seul corps de robot. Source : DLR – Surface Avatar
Tesla et SpaceX : robots et moyens de transport
Tesla décrit Optimus comme un programme de développement pour un bipède autonome universellement applicable. Les défis spécifiquement mentionnés incluent l’équilibre, la navigation, la perception et l’interaction avec l’environnement physique. Ces compétences seraient également nécessaires pour un travailleur martien ; Cependant, la description du produit ne démontre pas son adéquation à l’environnement martien. Source : Tesla – Robotique
Elon Musk a annoncé en mars 2025 qu’il souhaitait envoyer Optimus sur Mars avec Starship, et avait alors fixé la fin de 2026 comme objectif. De telles déclarations documentent une intention et non une feuille de route de mission sécurisée. En février 2026, Musk a également déclaré qu’il accordait une plus grande priorité à la Lune. Les données martiennes précédentes ne doivent donc pas être présentées comme des promesses inchangées. Annonce documentée de mars et Rapport sur la priorité modifiée.
La division technique du travail serait claire : SpaceX devrait permettre le transport et l’atterrissage, et Tesla devrait fournir une machine de travail adaptée. Le succès de l’un de ces systèmes ne prouverait pas automatiquement la disponibilité de l’autre.
Apptronik et développement industriel
Apptronik montre à quel point la recherche spatiale et la robotique commerciale sont étroitement liées. La NASA documente le travail de développement conjoint et les racines techniques de l’entreprise dans l’environnement Valkyrie. Le robot Apollo est initialement destiné à des travaux utiles dans les environnements industriels terrestres. Source : NASA Spinoff – Apptronik et NASA
Cette voie industrielle pourrait être cruciale pour les applications ultérieures sur Mars. Un travail répété dans des conditions de fonctionnement réelles permet d’acquérir une expérience en matière d’usure, de maintenance et de fiabilité. Un prototype de recherche montre que le mouvement est possible. Un système éprouvé industriellement montre à quelle fréquence cela réussit et combien d’efforts sont nécessaires.
Son transfert sur Mars nécessiterait alors son propre développement et qualification.
Les plus gros obstacles techniques
1. Un atterrissage sur Mars n’est pas une livraison de colis
Avant qu’un robot puisse travailler, son système de transport doit le déposer en toute sécurité. La NASA souligne que la technologie d’atterrissage pour les charges utiles importantes des missions humaines sur Mars doit aller au-delà des capacités des architectures d’atterrissage robotiques précédentes.
La persévérance a fait remonter une tonne de masse du rover à la surface. Les grands ensembles d’infrastructures représentent un autre ordre de grandeur. Un seul démonstrateur humanoïde ne devrait pas nécessairement atterrir avec une base complète ; Sa mission nécessite toujours une unité d’atterrissage adaptée, une alimentation électrique et un itinéraire sûr vers le sol. Source : NASA – Défis des grosses charges utiles sur Mars
Il en résulte un besoin légèrement sous-estimé : le déchargement fait également partie de la mission. Une rampe endommagée ou une cargaison mal positionnée pourrait empêcher le déploiement avant que la première action prévue ne soit effectuée.
2. Atmosphère froide, poussiéreuse et ténue
L’atmosphère martienne est mince et les températures peuvent fluctuer considérablement. La NASA cite une plage planétaire d’environ moins 153 à plus 20 degrés Celsius. Ces valeurs extrêmes décrivent différentes conditions et emplacements ; il ne s’agit pas d’un profil de température quotidien pour chaque site d’atterrissage. Source : NASA – Faits sur Mars
Pour un robot de travail, les conditions sur le lieu d’utilisation spécifique sont particulièrement importantes. Les batteries, lubrifiants, joints, caméras et joints doivent être conçus à cet effet.
La difficulté technique augmente avec le nombre d’interfaces mobiles. Une main experte connaît de nombreux endroits où l’usure ou la contamination peuvent altérer le fonctionnement. Dans son panorama des besoins en robotique, la NASA liste, entre autres, la lubrification, les environnements extrêmes et la protection des composants sensibles comme axes de développement. Source : NASA – Besoins en technologie robotique
Lorsqu’il s’agit de conception de mission, cela signifie que chaque capacité supplémentaire doit justifier ses coûts de protection et de maintenance.
3. L’énergie, c’est du temps de travail
Un robot humanoïde a besoin d’électricité pour se déplacer, percevoir, calculer et communiquer. Dans les environnements froids, un contrôle de la température est ajouté. L’arrêt peut donc également coûter de l’énergie.
La NASA décrit explicitement les besoins en chauffage des batteries et des composants électroniques pour les missions sur Mars. La poussière et les conditions environnementales défavorables rendent également l’approvisionnement solaire plus difficile. Source : NASA – Énergie et chauffage de Mars
Un concept opérationnel viable devrait expliquer comment la machine atteint sa station de recharge, comment elle se comporte lorsque les réserves d’énergie diminuent et comment elle survit à des restrictions plus longues de production d’électricité.
Les solutions possibles seraient des zones de recharge protégées, des modules d’énergie remplaçables ou une alimentation par câble aux postes de travail fixes. La variante qui a du sens dépend de la tâche. Un robot qui entretient principalement un système a besoin d’un système différent d’une machine qui parcourt de longues distances.
L’affirmation selon laquelle « les robots peuvent travailler 24 heures sur 24 » serait donc trompeuse. Vous n’avez pas besoin de sommeil, mais vous avez besoin de temps de charge, d’entretien et d’un budget énergétique résilient.
4. La télécommande depuis la Terre ne suffit pas
Le temps de transit du signal entre la Terre et Mars est d’environ trois à 22 minutes dans chaque direction, selon la constellation planétaire. Les commentaires ne peuvent donc arriver que plusieurs minutes après une commande. Source : NASA – Mars Relay Network
C’est trop lent pour qu’une personne se trouvant au panneau de commande puisse attraper une chute ou corriger immédiatement une prise coincée.
Les réactions décisives doivent avoir lieu sur place. Le robot a besoin d’un contrôle rapide, d’une planification de mouvement sûre et de la capacité d’interrompre un processus dangereux. Les gens peuvent toujours prendre des décisions à un niveau supérieur.
La NASA tire explicitement un besoin accru d’autonomie pour les missions sur Mars des retards et des interruptions de communication. Source : NASA – Interruption et retard des communications sur Mars
Pour les systèmes humanoïdes, cela signifie : une interface vocale convaincante ne serait qu’un début. Ce qui est crucial est de savoir si un ordre de travail devient une action vérifiable et sûre.
5. Moins de gravité ne facilite pas automatiquement les mouvements
La gravité sur Mars représente environ 38 % de celle de la Terre. Un objet y a moins de poids, mais conserve sa masse et donc son inertie. Source : NASA – Aperçu de Mars
Il en résulte une image mitigée pour la robotique. Le levage peut nécessiter des forces de poids moindres, tandis que l’accélération et le freinage de composants lourds restent difficiles. Dans le même temps, les forces disponibles pour le contact avec le sol et la traction changent.
Une démarche entraînée sur Terre devrait donc être adaptée et validée pour le nouvel environnement. À cela s’ajoute un terrain inconnu : sable, cailloux, pentes et dénivelés locaux.
Quiconque souhaite envoyer des robots humanoïdes vers Mars devra donc faire preuve de plus que simplement marcher debout sur le sol d’un hall.
Quel travail serait réellement utile ?
Un profil de tâche initial plausible peut être dérivé des orientations de recherche existantes. Ce serait nettement plus étroit que l’image d’un ouvrier du bâtiment universel.
Un des premiers robots de Mars pouvait ouvrir des trappes de maintenance standardisées, positionner les instruments, vérifier les connecteurs et manipuler de petits modules remplaçables. Il serait particulièrement utile de travailler avec des états initiaux et cibles clairement identifiables.
Un exemple : un instrument signale une erreur. Le robot se déplace vers le système, photographie les connexions, vérifie une connexion définie et, après approbation, remplace un module accessible. Chaque étape peut être surveillée et documentée.
L’idée de construire une gare complète à partir de n’importe quel matériau serait à première vue moins plausible. Une telle tâche combine trop de compétences non éprouvées : logistique de chantier, forces importantes, assemblages complexes, diagnostic de pannes et indépendance à long terme.
La première machine productive ne devrait donc pas être capable de tout faire. Il lui faudrait effectuer quelques tâches sélectionnées de manière suffisamment fiable pour justifier ses coûts de transport et d’exploitation.
Production d’oxygène : c’est là que la maintenance robotisée pourrait devenir particulièrement intéressante
L’une des conditions les plus importantes pour des séjours plus longs sur Mars est l’utilisation des ressources locales. L’expérience MOXIE a en fait récolté l’oxygène de l’atmosphère martienne à bord de Perseverance.
Au cours de 16 essais, MOXIE a produit au total 122 grammes d’oxygène. Le débit maximal a atteint douze grammes par heure, avec une pureté d’au moins 98 %. Il s’agissait d’un démonstrateur technologique important, mais pas d’une installation industrielle d’approvisionnement. Source : NASA – Achèvement de la mission MOXIE
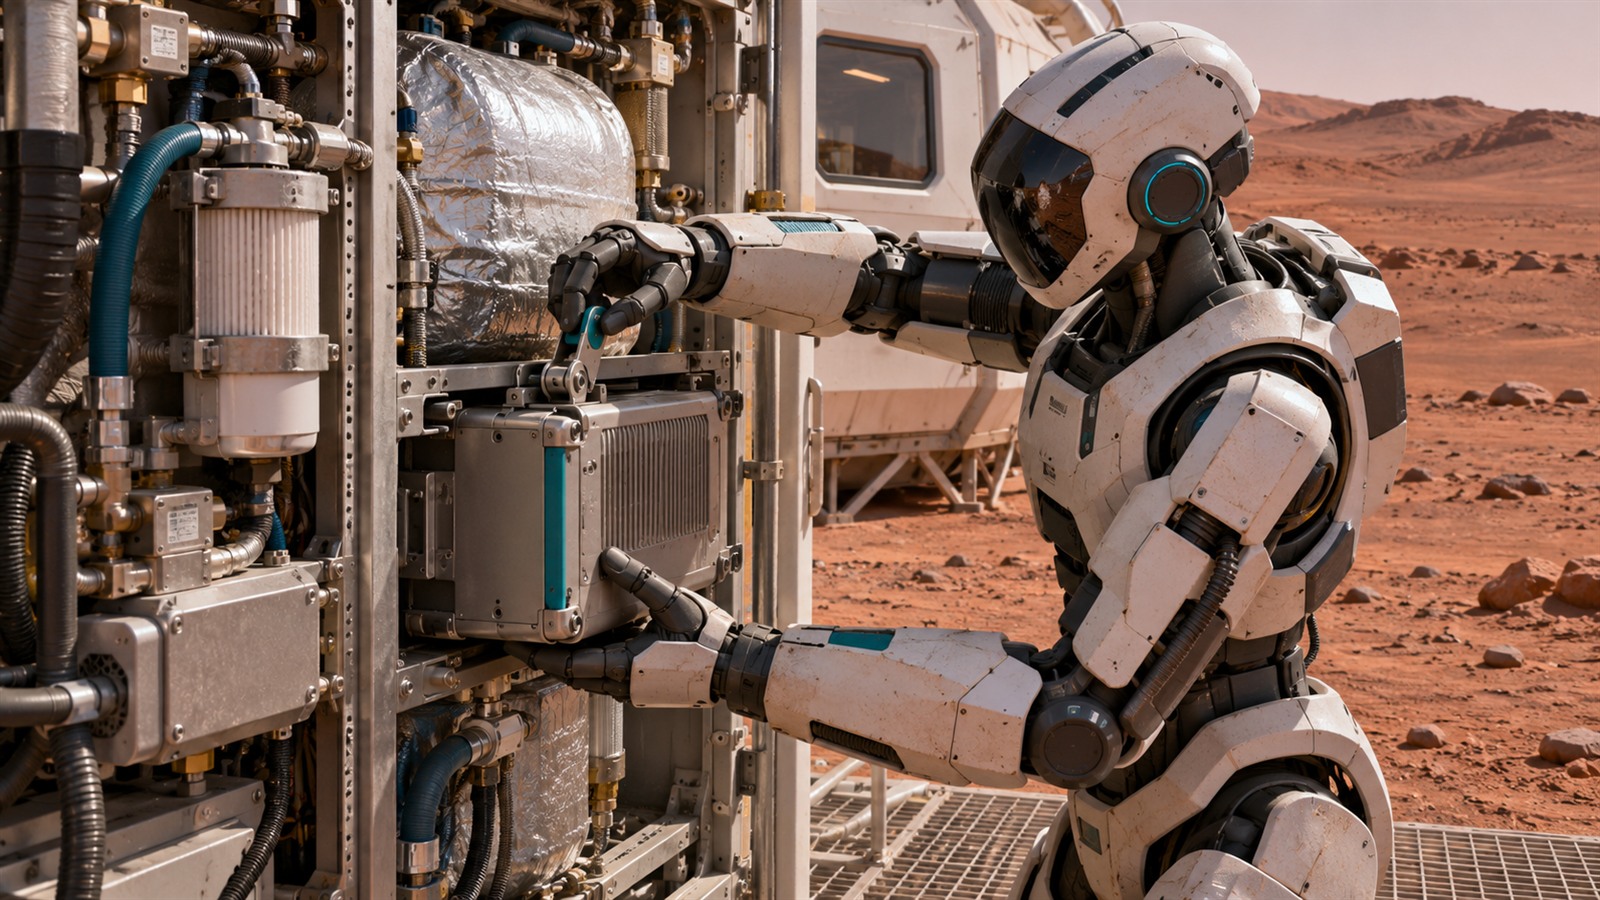
La NASA appelle la prochaine étape de développement un système complet qui génère, liquéfie et stocke de l’oxygène. La substance serait pertinente à la fois pour les systèmes respiratoires et comme comburant pour les moteurs de fusée. Source : NASA – MOXIE et futurs systèmes
C’est là qu’apparaît un champ d’application possible pour la robotique de maintenance mobile. Un réseau système plus vaste pourrait avoir des filtres accessibles, des connexions enfichables ou des composants remplaçables.
Il s’agit d’une perspective technique et non d’une compétence déjà démontrée. Leur attrait réside dans le fait qu’un robot de maintenance polyvalent pourrait s’occuper de plusieurs systèmes. La condition préalable serait que ceux-ci soient conçus dès le départ pour un accès robotisé.
Quels avantages les robots humanoïdes auraient-ils sur les humains ?
Le plus grand avantage serait l’utilisation sans risque immédiat pour la vie. Une inspection dangereuse pourrait dans un premier temps être attribuée à une machine. Même un échec aurait des conséquences financières et scientifiques importantes, mais aucun astronaute ne serait blessé.
Un deuxième avantage serait le découplage temporel. Les robots pourraient arriver avant l’équipage et rester après son départ. Cela permettrait de tester l’infrastructure avant que les gens ne deviennent dépendants de ses fonctionnalités.
Troisièmement, une flotte de systèmes spécialisés et humanoïdes pourrait fonctionner en parallèle. Pendant qu’une machine collecte des mesures, une autre pourrait mettre en œuvre un instrument. Cependant, le bénéfice réel dépendrait du niveau de soutien humain requis par ces processus.
Quatrièmement, des missions de précurseurs robotiques pourraient être planifiées sans le retour des machines de travail. Cela ouvre la voie à différents profils de risque et architectures de mission.
Il n’est pas encore possible d’en déduire une supériorité générale en matière de coûts. Le développement, la qualification de l’espace, les pièces de rechange, l’approvisionnement en énergie et le support peuvent être coûteux. Le facteur décisif serait la bonne réalisation des travaux pendant toute la durée de la mission.
| critère | Équipage humain | Robot humanoïde |
|---|---|---|
| fournir | Nécessite un environnement habitable et un soutien biologique | Nécessite de l’électricité, un contrôle de température et une maintenance technique |
| Utilisation dangereuse en extérieur | Risque immédiat pour les personnes | Risque pour le matériel et les objectifs de la mission |
| Problèmes inconnus | Grande flexibilité et capacité d’improvisation | En fonction de compétences avérées et d’autonomie |
| Rester sans retour | Particulièrement exigeant pour la planification humaine | Possible pour des missions sans pilote appropriées |
| Opération entre expéditions | Nécessite que les gens soient présents à tout moment | Fondamentalement concevable comme support sans pilote |
La comparaison montre également la limite : une personne reste une personne exceptionnellement polyvalente pour résoudre des problèmes. La compréhension, l’expérience et l’improvisation peuvent être cruciales, surtout dans des situations inattendues. Les travaux avancés robotisés pourraient cibler davantage ces compétences humaines en réduisant la routine et l’exposition.
Pourquoi les rovers et les machines spéciales restent indispensables
Une bonne architecture martienne ne confierait pas toutes les tâches à un humanoïde.
Un véhicule à roues basses pourrait être plus utile pour transporter des marchandises lourdes. Pour des travaux répétés sur le même système, un bras monté en permanence pourrait suffire. Pour le terrassement, une machine conçue à cet effet serait une évidence.
La robotique humanoïde devrait être particulièrement étudiée lorsque différentes actions sont requises sur une infrastructure partagée. Votre avantage devrait venir de la polyvalence.
La conclusion technique en est une équipe mixte : les véhicules de transport déplacent les charges, les machines spécialisées traitent le matériel, les manipulateurs mobiles effectuent l’inspection et la maintenance. Les bipèdes constituent une option où leur capacité à se déplacer présente un avantage supplémentaire démontrable.
Le système le plus attractif pourrait donc être moins humain que les images les plus populaires du futur.
Qu’est-ce qui serait techniquement possible ensuite ?
Le développement résilient doit s’appuyer sur des compétences avérées. Une voie raisonnable pourrait être divisée en quatre étapes.
Premièrement, les travaux à long terme sur Terre devraient aboutir. Des tâches reproductibles, une faible fréquence d’intervention et une gestion compréhensible des erreurs seraient cruciales. Une courte démonstration ne répond pas à ces questions.
Des évaluations environnementales devraient alors suivre. La basse pression, les changements de température, la poussière et les rayonnements devraient être examinés pour le système concerné. Dans le même temps, il faudrait intégrer dans l’opération des retards de communication de plusieurs minutes et des échecs de connexion plus longs.
Une première démonstration planétaire devrait avoir un objectif étroit. Par exemple, un robot pourrait effectuer une tâche de maintenance standardisée et revenir de manière fiable à son point d’approvisionnement. Cela seul constituerait un progrès significatif.
Ce n’est qu’à ce moment-là qu’il serait judicieux de l’étendre à plusieurs systèmes. Avec une expérience croissante, des équipes de robots pourraient échanger des modules, diagnostiquer les défauts de chacun et entretenir l’infrastructure pendant de plus longues périodes.
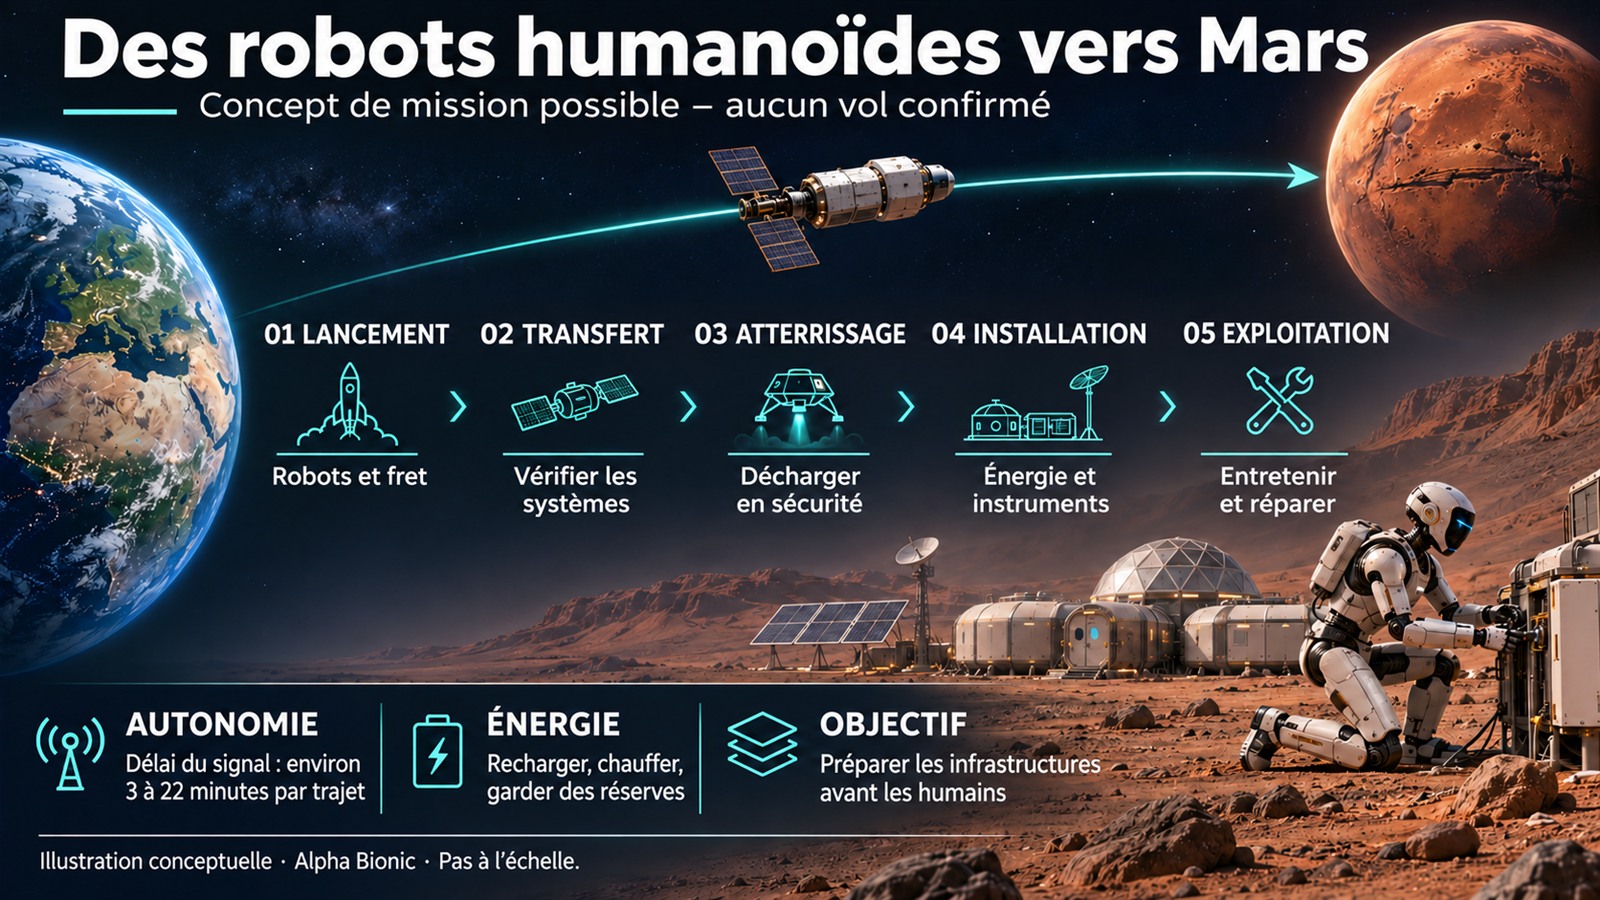
L’infographie classe la séquence de mission envisageable depuis la Terre jusqu’aux opérations en cours. Il ne s’agit pas d’une mission réservée ni d’un calendrier contraignant. Les transports, l’atterrissage en toute sécurité, l’approvisionnement en énergie et l’autonomie locale devraient fonctionner ensemble avant qu’une machine de démonstration ne devienne un travailleur fiable sur Mars.
Une compétence à peine perceptible dans des vidéos spectaculaires serait particulièrement précieuse : le robot reconnaît qu’il ne peut pas continuer à travailler en toute sécurité, protège le système et attend une décision.
Pour une mission sur Mars, une inaction contrôlée peut s’avérer plus précieuse qu’une tentative risquée.
À quoi faudrait-il mesurer un robot martien sérieux ?
La décision de savoir si les robots humanoïdes doivent voler vers Mars ne peut pas être décidée uniquement en fonction de leur vitesse de course. Ces questions seraient particulièrement pertinentes :
- Quelles tâches spécifiques le système effectue-t-il de manière répétée et dans quelles conditions ?
- À quelle fréquence les gens doivent-ils intervenir ?
- Quels tests environnementaux le matériel a-t-il réussi ?
- Quel est le besoin en énergie par tâche accomplie avec succès ?
- La machine peut-elle atteindre un état sûr après une erreur ?
- Comment les pièces d’usure sont-elles remplacées et les pannes comblées ?
- Quel avantage offre-t-il par rapport à un mobile ou à un mécanisme fixe ?
Ces critères transformeraient une affirmation sur l’avenir en un programme de développement vérifiable. En même temps, ils évitent de minimiser les progrès : même une opération de maintenance limitée et fiable sur Mars serait technologiquement remarquable.
La première étape la plus importante serait une connexion fonctionnelle
Les robots humanoïdes sur Mars constituent un potentiel d’ingénierie sérieux. De véritables programmes de recherche ont créé des bases importantes. Ce qui manque encore, ce sont des preuves fiables que ces capacités se développent ensemble pour former un système global utile en permanence dans les conditions martiennes.
L’application la plus convaincante réside dans la préparation et le support des infrastructures. Les machines pourraient créer des conditions dans lesquelles les gens travailleraient plus tard de manière plus sûre et plus productive.
La question de savoir si deux pieds sont nécessaires pour cela reste une question de conception ouverte. Deux armes compétentes, une technologie robuste et un approvisionnement énergétique fiable pourraient être plus importants.
Si des robots humanoïdes voyagent vers Mars, leur moment le plus décisif pourrait sembler banal : un raccord s’enclenche, un système démarre, un test confirme son fonctionnement. Sur Terre, l’équipe de mission sait alors qu’un futur astronaute aura une opération critique de moins à accomplir au péril de sa vie.
L’auteur Nico Nuss travaille depuis 2001 dans les domaines de l’informatique mobile et des logiciels d’automatisation. Sa longue expérience et son vif intérêt pour les technologies d’avenir nourrissent son travail sur la robotique et l’intelligence artificielle.