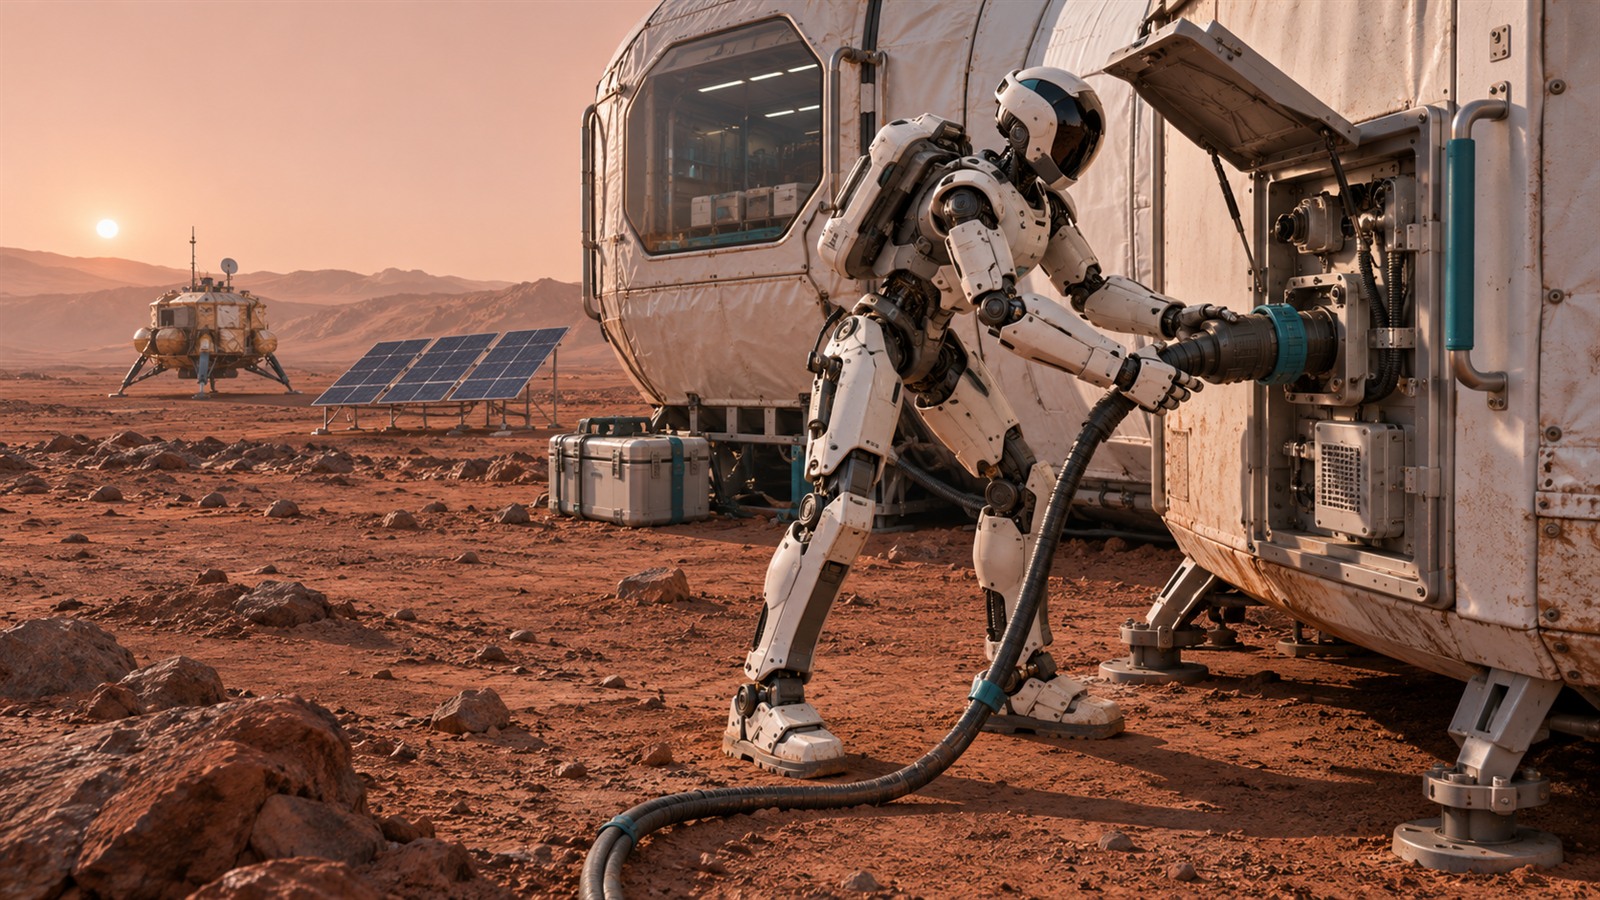
将来の火星基地で最初に手を動かすのは、機械かもしれません。ロボットが電源ケーブルをつなぎ、接続を確認し、設備が動くかを試す。誰も宇宙服を着る必要がなく、呼吸用の空気も消費しません。問題が起きても、まず危険にさらされるのは機材であり、人命ではありません。
ここに、人型ロボットを火星へ送り出す技術的な魅力があります。人間に似た腕や手、場合によっては脚を備える機械が、宇宙飛行士の到着前にインフラを準備する。設備の監視、工具の使用、有人探査の合間の基地保守も、将来の用途として考えられます。
しかし、地球上の箱を動かすロボットと火星の信頼できる作業員の間には、開発に大きなギャップがあります。スキルだけでは十分ではありません。重要な要素は、エネルギー供給、耐環境性、自律性、修理可能性、そして機械を安全に地上に運ぶ輸送システムです。
この分析では、どの基盤が実際に存在するのか、どの主体がその基盤に取り組んでいるのか、そして信頼できるテクノロジーがどこで終わるのかを調査します。記載されているミッション シナリオは、既存の開発から技術的に派生したものであり、すでに決定されている運用計画ではありません。 3 つの画像はすべて、Alpha Bionic によって特別に作成された AI コンセプト イラストであり、実際の火星ミッションを示すものではありません。
In this article
今日、人型ロボットは火星に飛べるでしょうか?
人型ロボットは、原理的には、適切な宇宙船のペイロードとして輸送することができます。さらに難しい問題は、着陸後に自力で脱出し、何か月も役立つ仕事をできるだろうか、ということだ。
ここで評価した公的情報源は、そのような完全な一連の操作の証拠をまだ提供していません。国際宇宙ステーションでの人型ロボット工学、地上実験室での移動操作、軌道からの遠隔制御、火星での特殊機械の長期運用など、重要なサブ機能が文書化されています。
これらの違いにより、印象的な発表が宇宙プロジェクトとして実現可能かどうかが決まります。
展示会で見事な動作を見せるロボットでも、低圧環境での動作が検証されているとは限りません。実演した作業ができても、未知の故障に確実に対処できるとは限りません。宇宙飛行に耐えることと、その後に火星の砂じんの中で働けることも別問題です。
可搬性、作業性、長期運用能力は 3 つの異なる開発目標です。
しかし、人間に似たロボット工学が宇宙で使用できることはすでに証明されています。ロボノート 2 号は 2011 年に ISS に到着しました。これは重要なステップでしたが、保護された宇宙ステーション内であり、異星の惑星表面ではありませんでした。 出典: NASA – ロボノート 2
そもそもなぜ人型ロボットを火星に飛ばすのでしょうか?
人類にとって、火星は供給要件が異常に高い場所です。乗組員には居住可能な環境、食料、水の浄化、医療の選択肢、外部の脅威からの保護が必要です。これに加えて、孤立、放射線、重力の変化によって生じるストレスが加わり、NASAは長期宇宙旅行の主なリスクとして調査している。 出典: NASA – 火星ミッションのリスク
ロボットにも保護と保守は必要です。ただし、人間とは必要なものが違います。呼吸用の空気、食事、心理的支援は不要です。初期の無人先遣ミッションなら、作業ロボットを地球へ帰還させない設計も考えられます。
したがって、ミッション全体のレベルで潜在的な利点が生じます。機械は、あらゆる活動において人間よりも優れている必要はありません。有人探検隊のような追加のインフラストラクチャを必要とせずに、特定の必要なタスクを実行するには十分である可能性があります。
この能力は、乗員が到着する前に特に有用でしょう。設備は着陸しただけでは運用可能になりません。接続の確認、部品のロック解除、測定値の検証、必要に応じた不具合の修正が求められます。
同じ原理を使えば、人が去った後もロボットは働き続けることができます。そうすれば、2 回の遠征の間、高価な研究ステーションを完全に無人のままにしておく必要はなくなります。
NASA はまさにこの見通しについて説明しています。商用ヒューマノイド システムは、いつか月や火星の現場に人間がいない間に施設を維持できるようになるでしょう。これは制度的な背景を持つ応用アイデアですが、実際の実装はまだ証明されていません。 出典: NASA スピンオフ – ヒューマノイド ロボットが組立ラインを支援
決定的な違い: なぜ人間に似ているのでしょうか?
火星のロボットに関する議論の多くは、探査車、グリッパーアーム、自動測定ステーションにも当てはまります。機械が酸素を吸う必要がないという事実は、なぜ機械が 2 本の腕や 2 本の脚を持つ必要があるのかを説明しません。
人型システム固有の利点は、人間向けの作業環境との互換性を持てる可能性にあります。
宇宙飛行士向けに設計されたステーションには、人間サイズのコントロール、サービスポート、ハンドル、ツールが備わっています。適切なリーチと 2 本の器用なアームを備えたロボットが同じ施設を操作できるでしょう。
オブジェクトの保持と処理を同時に行う必要があるタスクは、技術的な観点から特に興味深いものです。片方のアームがカバーを安定させ、もう一方のアームがシャッターを開けます。片方の手でプラグをガイドし、もう片方の手でケーブルを持ちます。これにより、1 台のマシンで、別の専用デバイスが必要となる複数のメンテナンス タスクを実行できるようになります。
しかし、火星基地を地球のワークショップのように単純に設置し、ロボットがそれを処理できることを期待するのは間違いです。簡単にアクセスできるメンテナンスポイント、明確なマーキング、標準化されたコネクタ、交換可能なモジュールなど、人と機械にとって共通の設計はより合理的です。
したがって、人間に似た形態は、インフラストラクチャを共有する手段となるでしょう。それ自体が目的ではないでしょう。
2 本の腕は 2 本の脚よりも重要である可能性があります
「ヒューマノイド」は、必ずしも全身が人間に似た二足歩行ロボットを意味しません。ドイツ航空宇宙センター DLR の Rollin’ Justin は、人型の上半身を車輪式の移動台車に載せた研究システムです。移動しながら器用に物を扱う技術や、宇宙飛行士の支援を研究しています。 出典: DLR – ローリン・ジャスティン
この組み合わせは、火星ステーションにとって魅力的である可能性があります。アームは多用途の作業に、車輪は適切な走行面に対応します。脚が追加の利点を提供するかどうかは、特定のタスクによって示される必要があります。
火星の機械は、シルエットをより人間らしく見せても何も得られません。
テクノロジーですでにできること: 最も重要なプレーヤー
NASA: 技術的基盤としてのロボノートとヴァルキリー
ロボノート 2 は、NASA とゼネラル モーターズのコラボレーションによって作成されました。焦点は巧みな操作にあり、機械は人間の作業環境での作業を引き受けるべきであり、将来的には人間が特定のリスクにさらされる場所でも作業できるようになります。彼の ISS への派遣により、宇宙での人型ロボット工学の経験が得られました。 出典: NASA – ロボノート 2
Valkyrie は開発の別の部分を表しています。二足歩行の研究ロボットは、移動可能で巧みな操作を研究するために使用されます。 NASAは、無人遠隔エネルギー施設を遠隔保守する能力をさらに開発するためのオーストラリアのウッドサイド・エナジーとの協力について説明した。
宇宙開発とのつながりは明確です。宇宙でも、厳しい環境で機械が設備へ近づき、操作する必要があります。ただし Valkyrie は研究基盤であり、産業環境での試験は火星環境への適合性を証明するものではありません。 出典: NASA – ヴァルキリーとウッドサイド
DLR と ESA: 人間と機械の分業
欧州の監督付き自律動作の研究は特に重要です。METERON SUPVIS Justin では、ISS の宇宙飛行士が地球上のロボットに作業指示を送りました。Rollin’ Justin は、実行手順の一部を自身の搭載知能で処理しました。
この原則は不可欠です。人はすべての関節の動きを遠隔から制御するのではなく、目標を設定します。マシンは、その認識と利用可能な機能に基づいて命令を実行します。
実験は、模擬された惑星の作業環境で行われました。彼らは、軌道上の人間と地上のロボットとの間の協力の可能性を実証した。実際の地球と火星の接続上で完全に動作することは証明されませんでした。 出典: DLR – METERON SUPVIS ジャスティン
DLR と ESA は、異種ロボット チームの制御を調査するために Surface Avatar も使用しました。この方向性は火星ミッションで特に妥当です。単一のロボット本体にすべての機能を詰め込むのではなく、さまざまなマシンがさまざまなタスクを引き受けます。 出典: DLR – サーフェス アバター
テスラとスペースX: ロボットと輸送手段
Tesla は Optimus を、汎用的に使える自律型二足歩行ロボットの開発計画として説明しています。課題には、バランス、移動、知覚、物理環境との相互作用が含まれます。火星で働くロボットにも必要な能力ですが、この説明だけで火星環境への適合性が証明されるわけではありません。 出典: テスラ – ロボット工学
イーロン・マスクは2025年3月、Starship で Optimus を火星へ送りたいと述べ、当時は2026年末を目標に挙げました。これは意向の表明であり、確定したミッション日程ではありません。2026年2月には月をより優先する方針も示しています。したがって、以前の火星到達目標を変更のない約束として扱うべきではありません。 3 月の発表を文書化 変更された優先度に関するレポート
技術的な分業は明確である。SpaceX は輸送と着陸を可能にする必要があり、Tesla は適切な作業機械を提供する必要がある。これらのシステムの一方が成功したからといって、もう一方のシステムの準備が整っていることが自動的に証明されるわけではありません。
Apptronikと産業発展
Apptronik は、宇宙研究と商用ロボット工学がいかに密接に結びついているかを示しています。 NASA は、Valkyrie 環境における共同開発作業と同社の技術的ルーツを文書化しています。アポロロボットは当初、地上の産業環境で役立つ作業を目的としていました。 出典: NASA スピンオフ – Apptronik と NASA
この産業ルートは、後の火星応用にとって極めて重要となる可能性があります。実際の動作条件下で繰り返し作業を行うことで、摩耗、メンテナンス、信頼性についての経験が得られます。研究プロトタイプは、移動が可能であることを示しています。業界で実証されたシステムは、これがどのくらいの頻度で成功するか、そしてどれだけの労力が必要かを示します。
それを火星に移送するには、独自の開発と資格が必要になります。
最大の技術的ハードル
1. 火星着陸は荷物の配達ではない
ロボットが動作する前に、その搬送システムがロボットを安全に設置する必要があります。 NASAは、有人火星ミッションの大きなペイロードのための着陸技術は、これまでのロボット着陸アーキテクチャの能力を超えていなければならないと指摘している。
Perseverance は約1トンの探査車を火星表面へ届けました。大規模なインフラ機材は、それとは異なる規模になります。人型ロボットの実証機1台なら基地全体と同時に着陸する必要はありませんが、それでも適切な着陸装置、電源、安全に地上へ降りる経路が必要です。 出典: NASA – 大きな火星ペイロードの課題
このため、要件が若干過小評価されることになります。荷降ろしもミッションの一部です。ランプが損傷していたり、積み荷が不適切に配置されていると、最初に計画された行動が実行される前に展開が妨げられる可能性があります。
2. 寒さ、塵、薄い大気
火星の大気は薄く、温度は大きく変動する可能性があります。 NASA は、地球全体の温度範囲はおよそ摂氏マイナス 153 度からプラス 20 度であると述べています。これらの極端な値は、さまざまな条件や場所を表します。これらは、各着陸地点の毎日の気温プロファイルではありません。 出典: NASA – 火星の事実
作業ロボットにとって、使用場所の条件は特に重要です。バッテリー、潤滑剤、シール、カメラ、ジョイントはこれに合わせて設計する必要があります。
モバイル インターフェイスの数が増えると、技術的な難易度が上がります。熟練した手でも、磨耗や汚れによって機能が損なわれる箇所が多数あります。 NASA はロボット工学のニーズの概要の中で、特に潤滑、極限環境、敏感なコンポーネントの保護を開発分野として挙げています。 出典: NASA – ロボット技術のニーズ
ミッション設計に関して言えば、これは、あらゆる追加機能がその保護とメンテナンスのコストに見合ったものでなければならないことを意味します。
3. エネルギーは労働時間です
人型ロボットは、移動、認識、コンピューティング、通信のために電力を必要とします。寒い環境では、温度制御が追加されます。したがって、停止するとエネルギーも消費される可能性があります。
NASA は、火星ミッションにおけるバッテリーと電子機器の加熱要件を明確に説明しています。粉塵や不利な環境条件も太陽光発電の供給をより困難にします。 出典: NASA – 火星の電力と暖房
実行可能な動作コンセプトは、機械が充電ステーションにどのように到達するか、エネルギー貯蔵量が減少したときにどのように動作するか、そして発電に対する長期間の制限にどのように耐えるかを答えなければなりません。
考えられる解決策は、保護された充電エリア、交換可能なエネルギー モジュール、または固定ワークステーションでのケーブル供給です。どのバリアントが意味があるかは、タスクによって異なります。主にシステムの保守を行うロボットには、長距離を移動する機械とは異なるシステムが必要です。
したがって、「ロボットは 24 時間稼働できる」という表現は誤解を招く可能性があります。睡眠は必要ありませんが、充電時間、メンテナンス、回復力のあるエネルギー予算が必要です。
4. 地球からの遠隔操作だけでは不十分
地球と火星の間の信号通過時間は、星座にもよりますが、各方向に約 3 ~ 22 分です。したがって、フィードバックはコマンドの数分後にのみ到着します。 出典: NASA – 火星中継ネットワーク
これは、制御パネルにいる人が転倒をキャッチしたり、詰まったプラグをすぐに修正したりするには遅すぎます。
決定的な反応は現場で起こらなければなりません。ロボットには、高速制御、安全な動作計画、および安全でないプロセスを中止する機能が必要です。人々は依然としてより高いレベルの意思決定を行うことができます。
NASA は、火星ミッションでは遅延や通信の中断により自律性の必要性が高まっていることを明確に認識しています。 出典: NASA – 火星通信の中断と遅延
ヒューマノイド システムの場合、これは次のことを意味します。説得力のある音声インターフェイスは始まりにすぎません。重要なのは、作業指示が検証可能で安全な行動となるかどうかです。
5. 重力が軽いからといって自動的に移動が容易になるわけではありません
火星の重力は地球の約 38% です。そこでは物体の重量は減りますが、質量は維持されるため、慣性は維持されます。 出典: NASA – 火星の概要
この結果、ロボット工学に関しては複雑な状況が生じます。持ち上げるのに必要な重量は軽減されますが、重いコンポーネントを加速したり制動したりするのは依然として困難です。同時に、地面との接触とトラクションに利用できる力も変化します。
したがって、地球で訓練された歩行は、新しい環境に適応して検証される必要があります。さらに、砂、石、斜面、局所的な凹凸など、未知の地面もあります。
したがって、人型ロボットを火星に飛ばしたい人は、ホールの床でただ直立して歩く以上のことを実証する必要がある。
実際に役立つ作業は何か?
妥当な初期タスク プロファイルは、既存の研究の方向性から導き出すことができます。ユニバーサル建設作業員のイメージよりかなり狭いでしょう。
初期の火星ロボットには、規格化された点検ハッチを開く、観測機器を配置する、コネクタを確認する、小型の交換部品を扱う、といった用途が考えられます。開始状態と終了状態を明確に判定できる作業が適しています。
例: 機器がエラーを報告します。ロボットはシステムに移動し、接続を写真に撮り、定義された接続を確認し、承認後にアクセス可能なモジュールを交換します。すべてのステップを監視し、文書化することができます。
あらゆる材料から完全なステーションを構築するという作業は、最初はあまり現実的ではありません。このような仕事には、建設現場の物流、大規模な力、複雑な組み立て、故障診断、長期的な独立など、あまりにも多くの実証されていないスキルが組み合わされています。
したがって、最初の生産的なマシンがすべてを実行できる必要はありません。輸送コストと運用コストを正当化できるように、いくつかの選択されたタスクを確実に実行する必要があります。
酸素の生成: ロボットによるメンテナンスが特に価値があるのはこの分野です。
火星に長期滞在するための最も重要な要件の 1 つは、地元の資源を利用することです。 MOXIE 実験では、実際にパーサヴィアランス号で火星の大気から酸素を採取しました。
MOXIE は16回の運転で計122グラムの酸素を生成しました。最高生成速度は毎時12グラム、純度は少なくとも98%です。重要な技術実証ですが、産業規模の供給設備ではありません。 出典: NASA – MOXIE ミッション完了
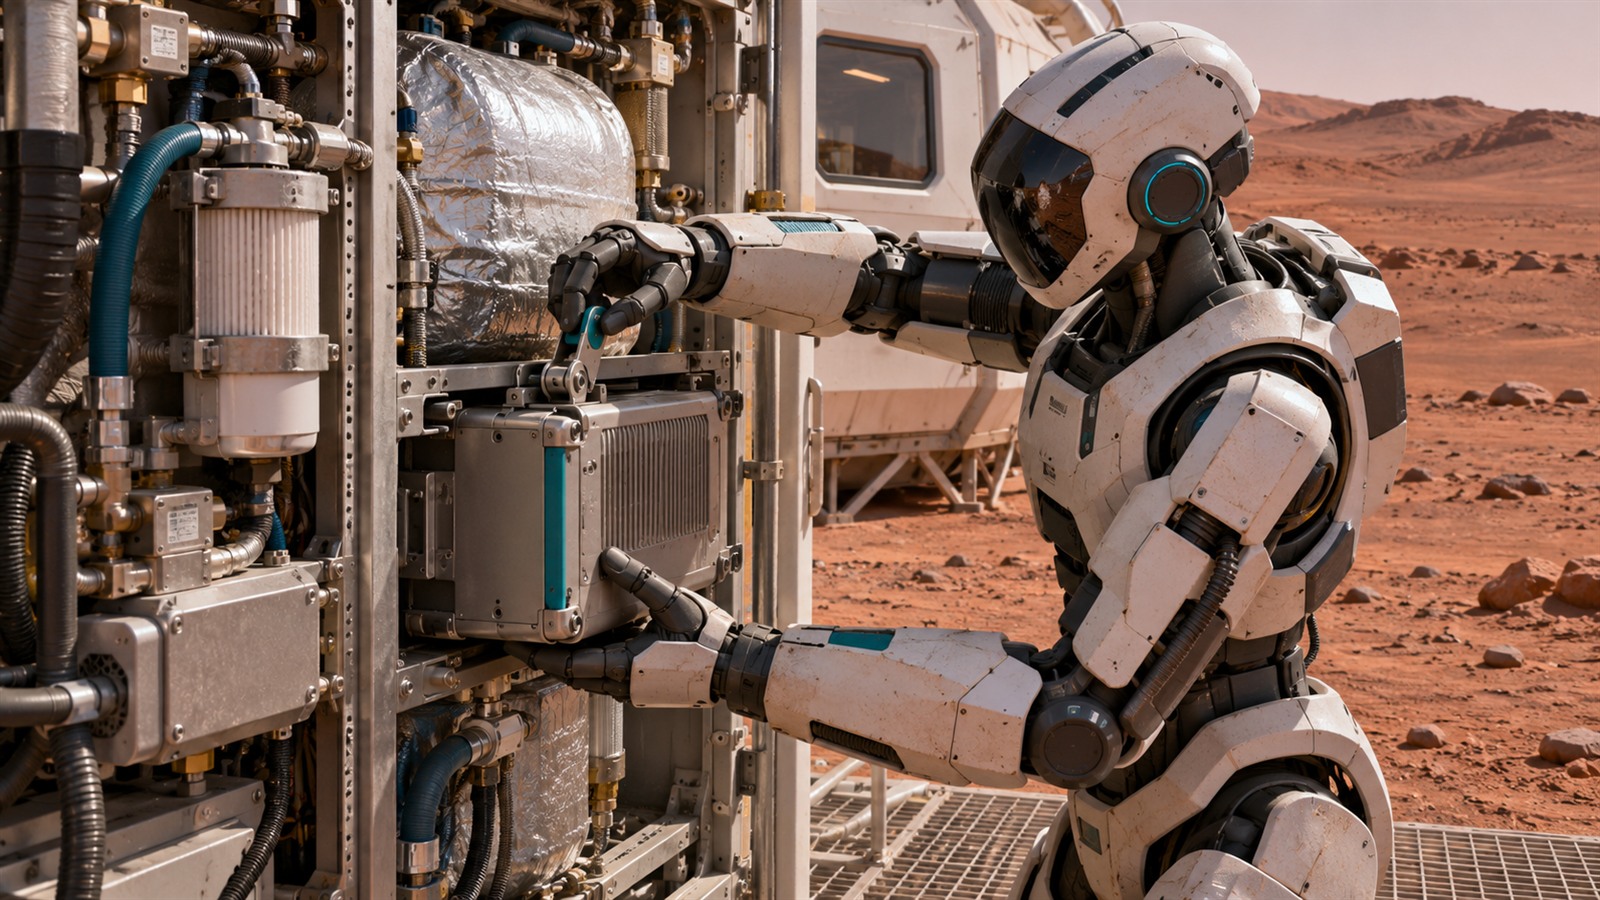
NASA は次の開発段階を、酸素を生成、液化、貯蔵する完全なシステムと呼んでいます。この物質は呼吸器の供給とロケットエンジンの酸化剤の両方に関連すると思われる。 出典: NASA – MOXIE と将来のシステム
ここに、移動メンテナンスロボットの応用分野が考えられます。大規模なシステム ネットワークには、アクセス可能なフィルター、プラグ接続、または交換可能なコンポーネントがある可能性があります。
これは技術的な観点であり、すでに実証されているスキルではありません。その魅力は、多用途のメンテナンス ロボットが複数のシステムを管理できるという事実にあります。前提条件は、これらが最初からロボットアクセス用に設計されていることです。
人型ロボットには人間に比べてどのような利点があるでしょうか?
最大の利点は、人命を直接危険にさらさずに作業できることです。危険な点検をまず機械に任せられます。失敗すれば費用や科学的成果への損失は生じますが、その現場に宇宙飛行士がいなければ負傷者を出さずに済みます。
2 番目の利点は、時間的な分離です。ロボットは乗組員より先に到着し、乗組員が出発した後も留まる可能性がある。これにより、人々がその機能に依存する前にインフラストラクチャのテストを実行できるようになります。
第三に、専用機と人型ロボットの混成チームは並行作業が可能です。1台が測定する間に、別の機械が観測機器を移設することも考えられます。ただし、実際の利点は各作業に必要な人的支援の量によって変わります。
第 4 に、ロボットの前駆体ミッションは、作業機械を帰還させずに計画できる可能性があります。これにより、さまざまなリスク プロファイルとミッション アーキテクチャが可能になります。
ここから一般的なコストの優位性を導き出すことはまだできません。開発、宇宙環境への適合性認定、スペアパーツ、エネルギー供給、サポートには多額の費用がかかる場合があります。決定的な要因は、ミッションの全期間にわたって作業が無事に完了するかどうかです。
| 基準 | 人間の乗組員 | 人型ロボット |
|---|---|---|
| 供給 | 居住可能な環境と生物学的サポートが必要 | 電気、温度管理、技術的なメンテナンスが必要 |
| 危険な屋外での使用 | 人々に対する差し迫ったリスク | ハードウェアとミッション目標に対するリスク |
| 未知の問題 | 高い柔軟性と即興能力 | 実証済みのスキルと自主性に依存 |
| 帰らずに滞在する | 有人計画には特に要求が厳しい | 適切な無人ミッションが可能 |
| 遠征間の運用 | 常に人がいる必要がある | 基本的には無人対応が考えられる |
比較から限界も見えてきます。人間は依然として非常に柔軟な問題解決能力を持ち、予期しない状況では理解力、経験、臨機応変な判断が重要です。ロボットによる先遣作業で定型業務や危険への曝露を減らせば、人間はその能力をより重要な仕事に集中できます。
ローバーと特殊機械が依然として不可欠な理由
優れた火星ミッションの設計は、すべての作業を人型ロボットに割り当てるものではありません。
重量物の輸送には、重心の低い車輪式車両が適しているかもしれません。同じ設備での反復作業には固定アームで十分な場合があります。掘削や土砂の移動には、そのための専用機を使う方が合理的でしょう。
共有インフラで多様な手作業が必要な場所こそ、人型ロボットの有用性を検証すべきです。利点は外見ではなく汎用性から生まれる必要があります。
したがって合理的なのは混成チームです。運搬車が荷物を運び、専用機が材料を扱い、移動マニピュレーターが点検と保守を行います。二足歩行は、その移動能力による追加の価値を実証できる場所で選ぶべき方式です。
したがって、最も魅力的なシステムは、最も人気のある未来のイメージほど人間らしくない可能性があります。
次に技術的に何が可能になるでしょうか?
着実な開発は、実証された能力を積み重ねる必要があります。合理的な道筋は四段階に分けられます。
まず、地球上での長期にわたる研究が成功する必要があります。 反復可能なタスク、低い介入頻度、わかりやすいエラー処理が重要です。短いデモではこれらの質問には答えられません。
その後、環境試験を行う必要があります。 低圧、温度変化、塵、放射線をそれぞれのシステムについて調べる必要があります。同時に、数分間続く通信遅延や、より長時間にわたる接続障害を運用に組み込む必要があります。
最初の惑星でのデモンストレーションには、狭い目標を設定する必要があります。 たとえば、ロボットは標準化されたメンテナンス作業を実行し、供給ポイントに確実に戻ることができます。それだけでも大きな進歩となります。
その後に初めて、複数設備への展開が意味を持ちます。 経験が蓄積すれば、ロボットチームによる部品交換、相互の故障診断、長期間のインフラ保守が可能になるかもしれません。
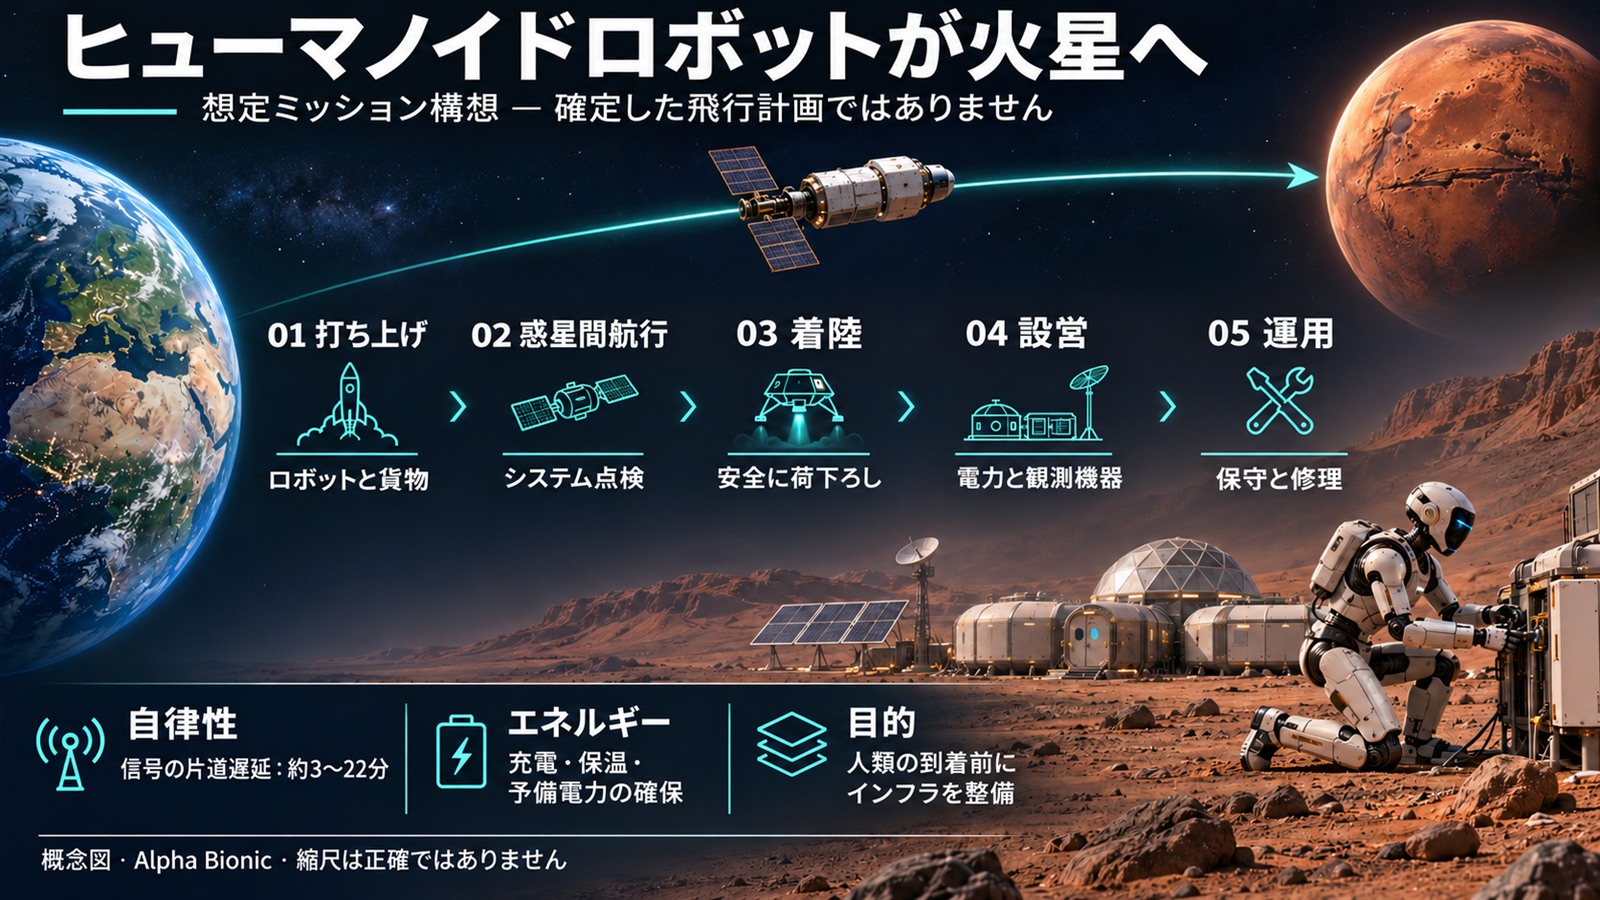
図は、地球からの出発から継続運用までを想定したミッション構想です。確定した飛行計画や拘束力のある日程ではありません。実証機が信頼できる火星作業ロボットになるには、輸送、安全な着陸、電源、現場での自律動作が一体として機能する必要があります。
壮大なビデオではほとんど目立たないスキルが特に価値があるでしょう。ロボットは安全に作業を続けることができないことを認識し、システムを保護し、決定を待ちます。
火星ミッションでは、危険な試みよりも、管理された不作為の方が価値があるかもしれません。
本格的な火星ロボットは何に対して評価されなければならないか
人型ロボットが火星に飛べるかどうかは、その走行速度だけで決めることはできない。以下の質問は特に関連性があります。
- システムはどの特定のタスクをどのような条件で繰り返し処理しますか?
- 人はどれくらいの頻度で介入する必要があるでしょうか?
- ハードウェアはどの環境テストに合格していますか?
- 正常に完了したタスクごとに必要なエネルギーはどれくらいですか?
- エラーが発生した後、マシンは安全な状態に到達できますか?
- 摩耗部品はどのように交換され、故障は解消されるのでしょうか?
- 探査機や固定機構と比較して、どのような利点がありますか?
これらの基準は、将来に関する主張を検証可能な開発プログラムに変えることになります。同時に、進歩が軽視されることを防ぎます。火星で限定的かつ確実に実施される保守作業であっても、技術的には注目に値するものとなるでしょう。
最も重要な最初のステップは、正常に接続されることです
火星の人型ロボットは、工学的に重大な可能性を秘めています。実際の研究プログラムは重要な基盤を築き上げてきました。まだ欠けているのは、これらの機能が一緒に成長して、火星の条件下で永続的に役立つ全体的なシステムを形成するという信頼できる証拠です。
最も説得力のあるアプリケーションは、インフラストラクチャの準備とサポートです。機械は、人々が後でより安全かつ生産的に働くための条件を作り出すことができます。
二本の脚が必要かどうかは、依然として設計上の未解決問題です。器用な二本の腕、頑丈な機器、信頼できる電源の方が重要かもしれません。
人型ロボットが火星へ行くとき、最も重要な瞬間は地味かもしれません。コネクタがはまり、設備が起動し、試験で正常動作が確認される。地球のチームは、将来の宇宙飛行士が命を危険にさらして行う重要作業を、一つ減らせたと知るのです。
著者のNico Nussは、2001年からモバイルコンピューティングと自動化ソフトウェアに携わっています。長年の経験と未来技術への強い関心を生かし、ロボティクスと人工知能を中心に執筆・調査しています。