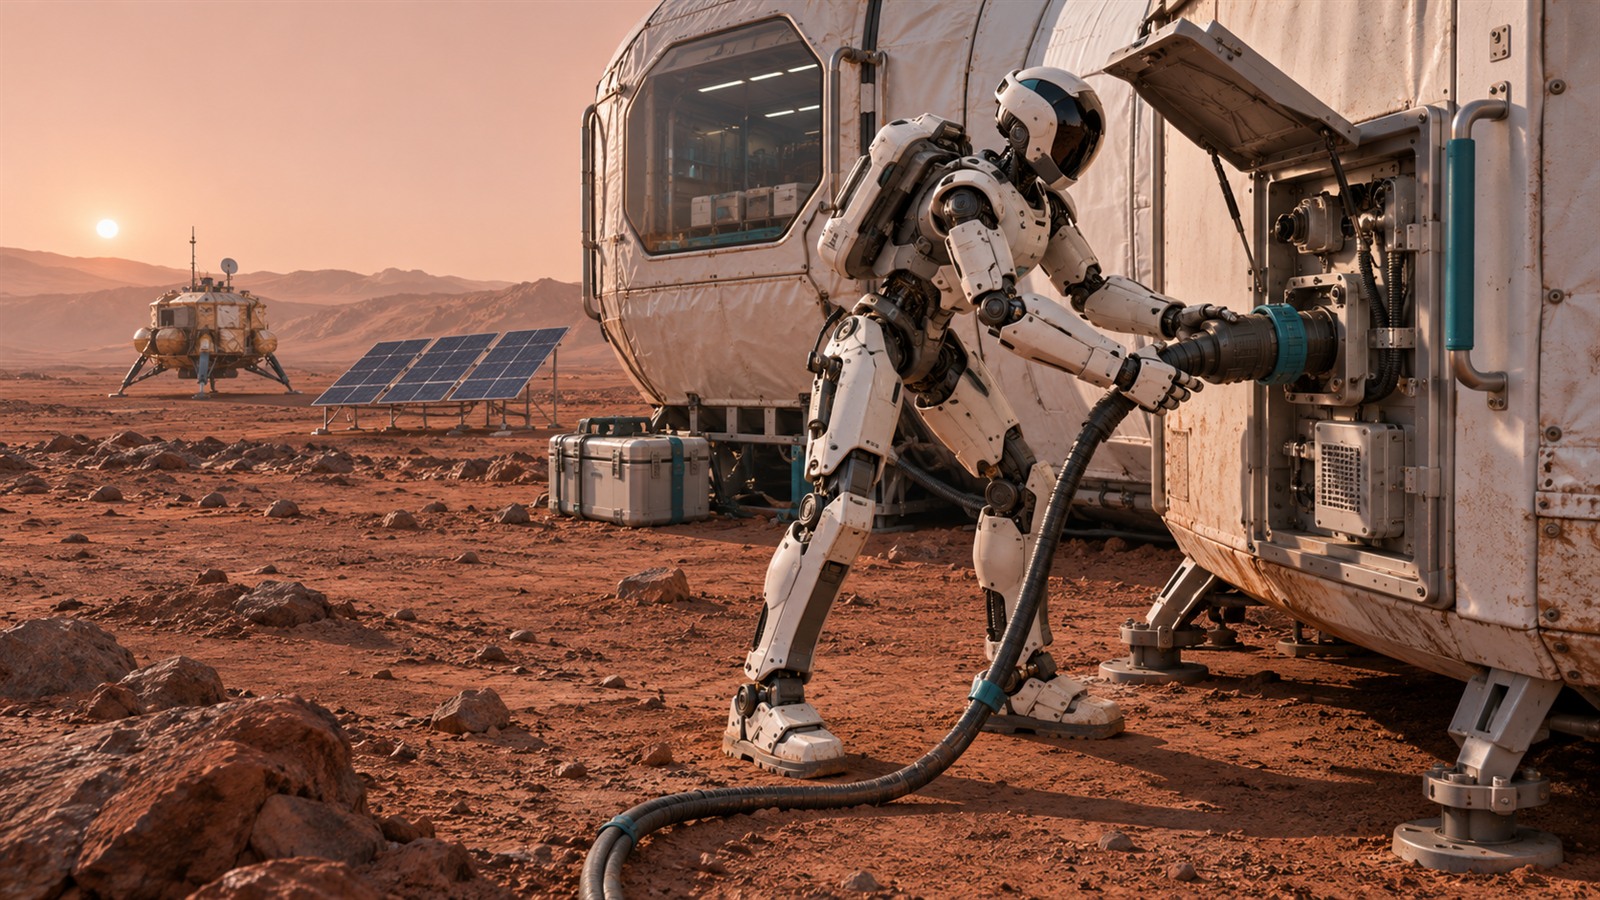
El primer trabajo manual en una futura estación marciana podría hacerlo una máquina. Un robot conecta un cable de alimentación, revisa un conector y comprueba si una instalación funciona. Nadie necesita ponerse un traje espacial. No se consume aire respirable. Y si algo falla, ninguna vida humana queda inmediatamente en peligro.
Ese es el atractivo técnico de enviar robots humanoides a Marte. Máquinas con brazos, manos y quizá piernas semejantes a los nuestros podrían preparar infraestructuras antes de que lleguen los astronautas. Podrían vigilar instalaciones, usar herramientas y mantener una estación entre expediciones tripuladas.
Pero existe una enorme brecha de desarrollo entre un robot que mueve cajas en la Tierra y un trabajador confiable en Marte. La habilidad por sí sola no es suficiente. Los factores clave son el suministro de energía, la resistencia ambiental, la autonomía, la reparabilidad y un sistema de transporte que lleve la máquina a la superficie de forma segura.
Este análisis examina qué bases existen realmente, qué actores trabajan en ellas y dónde termina la tecnología confiable. Los escenarios de misión descritos son derivaciones técnicas de desarrollos existentes, no planes operativos que ya hayan sido decididos. Las tres imágenes son ilustraciones conceptuales de IA creadas especialmente por Alpha Bionic y no muestran misiones reales a Marte.
In this article
¿Pueden los robots humanoides volar a Marte hoy?
En principio, un robot humanoide podría transportarse como carga útil de una nave espacial adecuada. La pregunta más difícil es: ¿podría salir por sí solo después del aterrizaje y realizar un trabajo útil durante meses?
Las fuentes públicas aquí evaluadas aún no aportan ninguna evidencia de una cadena de operaciones tan completa. Se documentan subcapacidades importantes: robótica humanoide en la Estación Espacial Internacional, manipulación móvil en laboratorios terrestres, control remoto desde órbita y funcionamiento a largo plazo de máquinas especializadas en Marte.
Estas diferencias determinan si un anuncio impresionante se convierte en un proyecto espacial viable.
Un robot humanoide puede impresionar en una feria sin estar cualificado para operar a baja presión. Puede dominar una tarea demostrada sin resolver de forma fiable averías desconocidas. Y sobrevivir al vuelo espacial no garantiza que después funcione entre el polvo marciano.
La transportabilidad, la viabilidad y la capacidad operativa a largo plazo son tres objetivos de desarrollo diferentes.
Sin embargo, ya se ha demostrado que la robótica humana se puede utilizar en el espacio: Robonaut 2 llegó a la ISS en 2011. Fue un paso importante, pero dentro de una estación espacial protegida y no en una superficie planetaria alienígena. Fuente: NASA – Robonaut 2
¿Por qué permitir que los robots humanoides vuelen a Marte?
Para los humanos, Marte es un lugar con unas necesidades de suministro inusualmente altas. Una tripulación necesita un entorno habitable, alimentos, purificación de agua, opciones médicas y protección contra amenazas externas. A esto se suman las tensiones causadas por el aislamiento, la radiación y los cambios en la gravedad, que la NASA investiga como riesgos clave de los viajes espaciales de larga duración. Fuente: NASA – Riesgos de una misión a Marte
Un robot también necesita protección y mantenimiento, pero sus necesidades son distintas: no requiere aire respirable, comidas ni apoyo psicológico. Una primera misión no tripulada también podría diseñarse sin regreso del robot a la Tierra.
Por tanto, la ventaja potencial surge a nivel de toda la misión. Una máquina no tiene por qué ser mejor que un ser humano en cada actividad. Puede que le resulte suficiente llevar a cabo determinadas tareas necesarias sin la infraestructura adicional de una expedición tripulada.
Esta capacidad sería especialmente útil antes de que llegara una tripulación. Una instalación que ha aterrizado todavía no es una instalación operativa. Hay que comprobar conexiones, desbloquear componentes, verificar mediciones y, posiblemente, corregir fallos.
Usando el mismo principio, un robot podría continuar trabajando después de que la gente se vaya. De este modo, una costosa estación de investigación no tendría que quedar completamente desatendida entre dos expediciones.
La NASA describe exactamente esta perspectiva: los sistemas humanoides comerciales algún día podrían mantener instalaciones en la Luna o Marte mientras no haya humanos en el lugar. Se trata de una idea de aplicación con antecedentes institucionales, pero aún no hay pruebas de su implementación práctica. Fuente: Spinoff de la NASA: robots humanoides ayudan en las líneas de montaje
La diferencia crucial: ¿por qué parecerse a un humano?
Muchos argumentos a favor de los robots en Marte también se aplican a los vehículos exploradores, los brazos de agarre y las estaciones de medición automáticas. El hecho de que una máquina no tenga que respirar oxígeno no explica por qué debería tener dos brazos o dos piernas.
La ventaja específica de los sistemas humanoides radica en su posible compatibilidad con los entornos de trabajo humanos.
Una estación diseñada para astronautas tiene controles, puertos de servicio, manijas y herramientas de tamaño humano. Un robot con un alcance adecuado y dos brazos diestros podría operar las mismas instalaciones.
Particularmente interesantes desde el punto de vista técnico son las tareas en las que es necesario sujetar y procesar un objeto al mismo tiempo. Un brazo estabiliza una cubierta mientras que el otro abre una contraventana. Una mano guía un enchufe y la otra sujeta el cable. Esto permitiría que una máquina asumiera múltiples tareas de mantenimiento que de otro modo requerirían diferentes dispositivos especializados.
Sin embargo, sería un error simplemente montar una base en Marte como un taller en la Tierra y luego esperar que un robot pueda manejarlo. Tendría más sentido un diseño común para personas y máquinas: puntos de mantenimiento fácilmente accesibles, marcas claras, conectores estandarizados y módulos reemplazables.
Por tanto, la forma humana sería una forma de compartir la infraestructura. No sería un fin en sí mismo.
Dos brazos pueden ser más importantes que dos piernas
El término «humanoide» no necesariamente tiene que describir un bípedo completamente humano. El Centro Aeroespacial Alemán utiliza Rollin’ Justin para examinar la parte superior del cuerpo con apariencia humana sobre una plataforma de ruedas móvil. El sistema se utiliza para investigar la manipulación móvil y hábil y para ayudar a los astronautas. Fuente: DLR – Rollin’ Justin
Esta combinación podría resultar atractiva para una estación Mars: brazos para un trabajo versátil, ruedas para superficies de conducción adecuadas. Las tareas específicas tendrían que demostrar si las piernas proporcionan un beneficio adicional.
Una máquina en Marte no gana nada haciendo que su silueta parezca más humana.
Lo que la tecnología ya puede hacer: los actores más importantes
NASA: Robonaut y Valkyrie como base técnica
Robonaut 2 fue creado gracias a una colaboración entre la NASA y General Motors. La atención se centró en la manipulación hábil: las máquinas deberían asumir tareas en entornos de trabajo humanos y, en el futuro, trabajos en los que las personas estarían expuestas a riesgos especiales. Su despliegue en la ISS le proporcionó experiencia con la robótica humanoide en el espacio. Fuente: NASA – Robonaut 2
Valkyrie representa una parte diferente del desarrollo. El robot de investigación de dos patas sirve para investigar la manipulación móvil y hábil. La NASA describió una colaboración con Woodside Energy en Australia para desarrollar aún más capacidades para mantener de forma remota instalaciones de energía remotas y no tripuladas.
La conexión con los viajes espaciales es comprensible: también allí las máquinas tienen que llegar y operar instalaciones técnicas en entornos difíciles. Sin embargo, Valkyrie sigue siendo una base de investigación. Las pruebas en un entorno industrial no son una calificación de Mars. Fuente: NASA – Valkyrie y Woodside
DLR y ESA: división del trabajo entre humanos y máquinas
La investigación europea sobre autonomía supervisada resulta especialmente relevante. En METERON SUPVIS Justin, astronautas de la ISS enviaron órdenes de trabajo a un robot en la Tierra. Rollin’ Justin debía ejecutar parte de las operaciones mediante su propia inteligencia a bordo.
El principio es esencial: la persona se fija un objetivo en lugar de controlar a distancia cada movimiento articular. La máquina ejecuta la orden en función de su percepción y capacidades disponibles.
Los experimentos se llevaron a cabo en un entorno de trabajo planetario simulado. Demostraron una posible colaboración entre humanos en órbita y robots en una superficie. No demostraron el pleno funcionamiento de la conexión actual Tierra-Marte. Fuente: DLR – METERON SUPVIS Justin
DLR y la ESA también utilizaron Surface Avatar para investigar el control de un equipo de robots heterogéneo. Esta dirección es particularmente plausible para las misiones a Marte: diferentes máquinas asumen diferentes tareas en lugar de agrupar todas las capacidades en un solo cuerpo de robot. Fuente: DLR – Avatar de superficie
Tesla y SpaceX: robots y medios de transporte
Tesla describe Optimus como un programa de desarrollo para un bípedo autónomo y de aplicación universal. Los desafíos específicamente mencionados incluyen el equilibrio, la navegación, la percepción y la interacción con el entorno físico. Estas habilidades también serían necesarias para un trabajador marciano; Sin embargo, la descripción del producto no demuestra su idoneidad para el entorno marciano. Fuente: Tesla – Robótica
Elon Musk anunció en marzo de 2025 que quería enviar Optimus a Marte con Starship y en ese momento fijó como objetivo el final de 2026. Tales declaraciones documentan una intención, no una hoja de ruta segura para una misión. En febrero de 2026, Musk también declaró una mayor prioridad a la luna. Por lo tanto, los datos anteriores sobre Marte no deberían presentarse como promesas inalteradas. Anuncio documentado de marzo. y Informe sobre el cambio de prioridad.
La división técnica del trabajo sería clara: SpaceX tendría que permitir el transporte y el aterrizaje, y Tesla tendría que proporcionar una máquina de trabajo adecuada. El éxito de uno de estos sistemas no demostraría automáticamente la preparación del otro.
Apptronik y desarrollo industrial.
Apptronik muestra la estrecha relación que existe entre la investigación espacial y la robótica comercial. La NASA documenta el trabajo de desarrollo conjunto y las raíces técnicas de la empresa en el entorno Valkyrie. El robot Apollo está inicialmente destinado a trabajos útiles en entornos industriales terrestres. Fuente: Spinoff de la NASA – Apptronik y NASA
Esta ruta industrial podría ser crucial para aplicaciones posteriores en Marte. El trabajo repetido en condiciones reales de funcionamiento proporciona experiencia en desgaste, mantenimiento y confiabilidad. Un prototipo de investigación demuestra que el movimiento es posible. Un sistema probado industrialmente muestra con qué frecuencia esto tiene éxito y cuánto esfuerzo se requiere.
Transferirlo a Marte requeriría entonces su propio desarrollo y cualificación.
Los mayores obstáculos técnicos
1. Un aterrizaje en Marte no es una entrega de paquete
Antes de que un robot pueda funcionar, su sistema de transporte debe dejarlo en el suelo de forma segura. La NASA señala que la tecnología de aterrizaje para las grandes cargas útiles de las misiones humanas a Marte debe ir más allá de las capacidades de las arquitecturas de aterrizaje robótico anteriores.
La perseverancia trajo una tonelada de masa del rover a la superficie. Los grandes paquetes de infraestructura representan un orden de magnitud diferente. Un solo demostrador humanoide no necesariamente tendría que aterrizar con una base completa; Su misión todavía requiere una unidad de aterrizaje adecuada, suministro de energía y una ruta segura hasta el suelo. Fuente: NASA – Desafíos de las grandes cargas útiles en Marte
Esto da lugar a una necesidad ligeramente subestimada: la descarga también forma parte de la misión. Una rampa dañada o una pieza de carga mal colocada podrían impedir el despliegue antes de que se lleve a cabo la primera acción planificada.
2. Frío, polvo y atmósfera fina.
La atmósfera marciana es delgada y las temperaturas pueden fluctuar ampliamente. La NASA cita un rango en todo el planeta de aproximadamente -153 a más 20 grados Celsius. Estos valores extremos describen diferentes condiciones y ubicaciones; no son un perfil de temperatura diario para cada lugar de aterrizaje. Fuente: NASA – Datos de Marte
Para un robot de trabajo, las condiciones del lugar de uso específico son especialmente importantes. Para ello se deben diseñar baterías, lubricantes, juntas, cámaras y juntas.
La dificultad técnica aumenta con el número de interfaces móviles. Una mano experta tiene muchos lugares donde el desgaste o la contaminación pueden afectar el funcionamiento. En su resumen de las necesidades de la robótica, la NASA enumera, entre otras cosas, la lubricación, los entornos extremos y la protección de componentes sensibles como áreas de desarrollo. Fuente: NASA – Necesidades de tecnología robótica
Cuando se trata del diseño de la misión, esto significa que cada capacidad adicional debe justificar sus costos de protección y mantenimiento.
3. La energía es tiempo de trabajo
Un robot humanoide necesita electricidad para moverse, percibir, computar y comunicarse. En ambientes fríos se añade control de temperatura. Por lo tanto, la parada también puede costar energía.
La NASA describe explícitamente los requisitos de calefacción de las baterías y la electrónica para las misiones a Marte. El polvo y las condiciones ambientales desfavorables también dificultan el suministro solar. Fuente: NASA – Mars Power and Heating
Un concepto operativo viable tendría que responder a cómo llega la máquina a su estación de carga, cómo se comporta cuando disminuyen las reservas de energía y cómo sobrevive a restricciones más prolongadas en la producción de electricidad.
Las posibles soluciones serían zonas de carga protegidas, módulos de energía reemplazables o un suministro de cables en los puestos de trabajo fijos. La variante que tiene sentido depende de la tarea. Un robot que principalmente mantiene un sistema necesita un sistema diferente al de una máquina que viaja largas distancias.
Por lo tanto, la afirmación “los robots pueden trabajar las 24 horas del día” sería engañosa. No necesita dormir, pero sí tiempo de carga, mantenimiento y un presupuesto energético resistente.
4. El control remoto desde la Tierra no es suficiente
El tiempo de tránsito de la señal entre la Tierra y Marte es de aproximadamente tres a 22 minutos en cada dirección, dependiendo de la constelación planetaria. Por lo tanto, la respuesta sólo puede llegar muchos minutos después de una orden. Fuente: NASA – Red de retransmisión de Marte
Esto es demasiado lento para que una persona en el panel de control pueda recuperarse de una caída o corregir inmediatamente un enchufe atascado.
Las reacciones decisivas deben tener lugar in situ. El robot necesita un control rápido, una planificación de movimientos segura y la capacidad de cancelar un proceso inseguro. La gente todavía puede tomar decisiones de alto nivel.
La NASA deriva explícitamente una mayor necesidad de autonomía para las misiones a Marte debido a retrasos e interrupciones en las comunicaciones. Fuente: NASA – Interrupción y retraso en las comunicaciones con Marte
Para los sistemas humanoides esto significa: una interfaz de voz convincente sería sólo el comienzo. Lo crucial es si una orden de trabajo se convierte en una acción segura y verificable.
5. Menos gravedad no facilita automáticamente el movimiento
La gravedad en Marte es aproximadamente el 38 por ciento de la de la Tierra. Un objeto tiene allí menos peso, pero conserva su masa y por tanto su inercia. Fuente: NASA – Marte de un vistazo
Esto da como resultado un panorama mixto para la robótica. La elevación puede requerir fuerzas de peso menores, mientras que acelerar y frenar componentes pesados sigue siendo un desafío. Al mismo tiempo, cambian las fuerzas disponibles para el contacto con el suelo y la tracción.
Por tanto, una marcha entrenada en la Tierra debería adaptarse y validarse al nuevo entorno. Además, hay terreno desconocido: arena, piedras, desniveles y desniveles locales.
Por lo tanto, quien quiera llevar robots humanoides a Marte tendrá que demostrar algo más que simplemente caminar erguido sobre el suelo de una sala.
¿Qué trabajo sería realmente útil?
A partir de las direcciones de investigación existentes se puede deducir un perfil de tarea inicial plausible. Sería mucho más reducido que la imagen de un trabajador de la construcción universal.
Uno de los primeros robots de Marte podría abrir escotillas de mantenimiento estandarizadas, posicionar instrumentos, verificar conectores y manejar módulos pequeños reemplazables. Sería especialmente útil trabajar con estados iniciales y objetivos claramente identificables.
Un ejemplo: un instrumento informa un error. El robot se desplaza hasta el sistema, fotografía las conexiones, comprueba una conexión definida y, tras la aprobación, sustituye un módulo accesible. Cada paso puede ser monitoreado y documentado.
La tarea de construir una estación completa con cualquier material sería inicialmente menos plausible. Una tarea así combina demasiadas habilidades no probadas: logística en la obra, grandes fuerzas, montaje complejo, diagnóstico de fallos e independencia a largo plazo.
Por tanto, la primera máquina productiva no tendría por qué poder hacerlo todo. Tendría que realizar algunas tareas selectas con suficiente confiabilidad para justificar sus costos de transporte y operación.
Producción de oxígeno: aquí es donde el mantenimiento robótico podría resultar especialmente valioso
Uno de los requisitos más importantes para estancias más largas en Marte es el uso de recursos locales. El experimento MOXIE en realidad recogió oxígeno de la atmósfera marciana a bordo del Perseverance.
En 16 ensayos, MOXIE produjo un total de 122 gramos de oxígeno. La tasa máxima fue de doce gramos por hora, con una pureza de al menos el 98 %. Fue una demostración tecnológica importante, pero no una planta industrial de suministro. Fuente: NASA – Finalización de la misión MOXIE
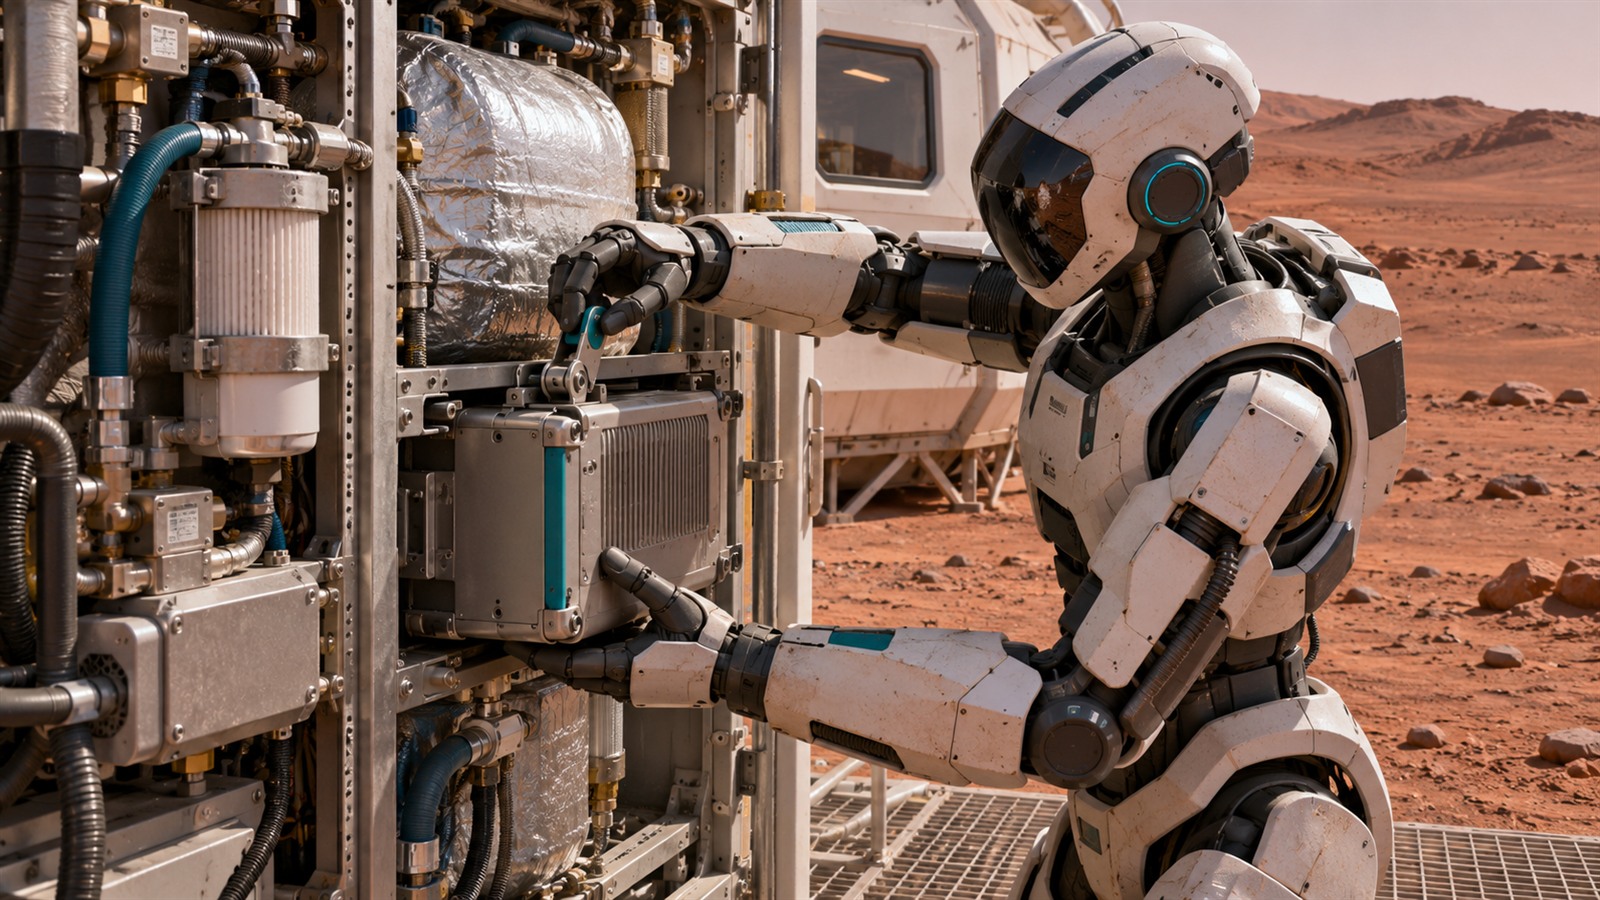
La NASA llama al siguiente paso de desarrollo un sistema completo que genere, licue y almacene oxígeno. La sustancia sería relevante tanto para suministros respiratorios como como oxidante para motores de cohetes. Fuente: NASA – MOXIE y sistemas futuros
Aquí surge un posible campo de aplicación de la robótica de mantenimiento móvil. Una red de sistema más grande podría tener filtros accesibles, conexiones de enchufe o componentes reemplazables.
Esta es una perspectiva técnica, no una habilidad ya demostrada. Su atractivo radica en el hecho de que un robot de mantenimiento versátil podría ocuparse de varios sistemas. El requisito previo sería que estén diseñados para el acceso robótico desde el principio.
¿Qué ventajas tendrían los robots humanoides sobre los humanos?
La mayor ventaja sería el uso sin riesgo inmediato para la vida. Inicialmente se podría asignar a una máquina una inspección peligrosa. Incluso un fracaso tendría importantes consecuencias financieras y científicas, pero ningún astronauta herido.
Una segunda ventaja sería el desacoplamiento temporal. Los robots podrían llegar antes que la tripulación y quedarse después de que se vayan. Esto permitiría realizar pruebas de infraestructura antes de que las personas se vuelvan dependientes de su funcionalidad.
En tercer lugar, una flota de sistemas humanoides y especializados podría funcionar en paralelo. Mientras una máquina recoge medidas, otra podría estar implementando un instrumento. Sin embargo, el beneficio real dependería de cuánto apoyo humano requieran estos procesos.
En cuarto lugar, se podrían planificar misiones precursoras de robots sin el regreso de las máquinas de trabajo. Esto abre diferentes perfiles de riesgo y arquitecturas de misión.
De esto todavía no se puede derivar una superioridad general de costes. El desarrollo, la calificación del espacio, las piezas de repuesto, el suministro de energía y el soporte pueden resultar costosos. El factor decisivo sería la finalización exitosa de los trabajos durante toda la duración de la misión.
| criterio | tripulación humana | robot humanoide |
|---|---|---|
| suministrar | Requiere un entorno habitable y soporte biológico. | Requiere electricidad, control de temperatura y mantenimiento técnico. |
| Uso peligroso en exteriores | Riesgo inmediato para las personas. | Riesgo para el hardware y los objetivos de la misión. |
| Problemas desconocidos | Alta flexibilidad y capacidad de improvisación. | Dependiendo de habilidades y autonomía demostradas |
| Quedarse sin retorno | Especialmente exigente para la planificación tripulada | Posible para misiones no tripuladas adecuadas |
| Operación entre expediciones | Requiere que la gente esté presente en todo momento. | Básicamente concebible como apoyo no tripulado |
La comparación también muestra el límite: una persona sigue siendo una persona excepcionalmente versátil para resolver problemas. La comprensión, la experiencia y la improvisación pueden ser cruciales, especialmente en situaciones inesperadas. El trabajo de avance robótico podría hacer que estas habilidades humanas sean más específicas al reducir la rutina y la exposición.
Por qué los vehículos exploradores y las máquinas especiales siguen siendo indispensables
La buena arquitectura de Marte no asignaría todas las tareas a un humanoide.
Un vehículo de ruedas bajas podría resultar más útil para transportar mercancías pesadas. Para trabajos repetidos en el mismo sistema, un brazo montado permanentemente podría ser suficiente. Para el movimiento de tierras, sería obvio contar con una máquina diseñada para este propósito.
La robótica humanoide debería examinarse especialmente cuando se requieren diferentes acciones en una infraestructura compartida. Su ventaja tendría que venir de la versatilidad.
La conclusión técnica es un equipo mixto: los vehículos de transporte mueven las cargas, las máquinas especializadas procesan el material, los manipuladores móviles realizan la inspección y el mantenimiento. Los bípedos son una opción donde su capacidad de moverse tiene un beneficio adicional demostrable.
Por lo tanto, el sistema más atractivo podría ser menos humano que las imágenes más populares del futuro.
¿Qué sería técnicamente posible a continuación?
El desarrollo resiliente debe basarse en habilidades comprobadas. Un camino sensato podría dividirse en cuatro etapas.
En primer lugar, el trabajo a largo plazo en la Tierra tendría que tener éxito. Sería crucial contar con tareas repetibles, una baja frecuencia de intervención y un manejo comprensible de los errores. Una breve demostración no responde a estas preguntas.
A continuación tendrían que realizarse evaluaciones medioambientales. En el sistema respectivo habría que examinar la baja presión, los cambios de temperatura, el polvo y la radiación. Al mismo tiempo, habría que incorporar a la operación retrasos en las comunicaciones de varios minutos y fallos de conexión más prolongados.
Una primera demostración planetaria debería tener un objetivo limitado. Por ejemplo, un robot podría realizar una tarea de mantenimiento estandarizada y regresar de manera confiable a su punto de suministro. Sólo eso ya sería un avance significativo.
Sólo entonces tendría sentido expandirse a varios sistemas. Con una experiencia cada vez mayor, los equipos de robots podrían intercambiar módulos, diagnosticar las fallas de cada uno y mantener la infraestructura durante períodos de tiempo más largos.
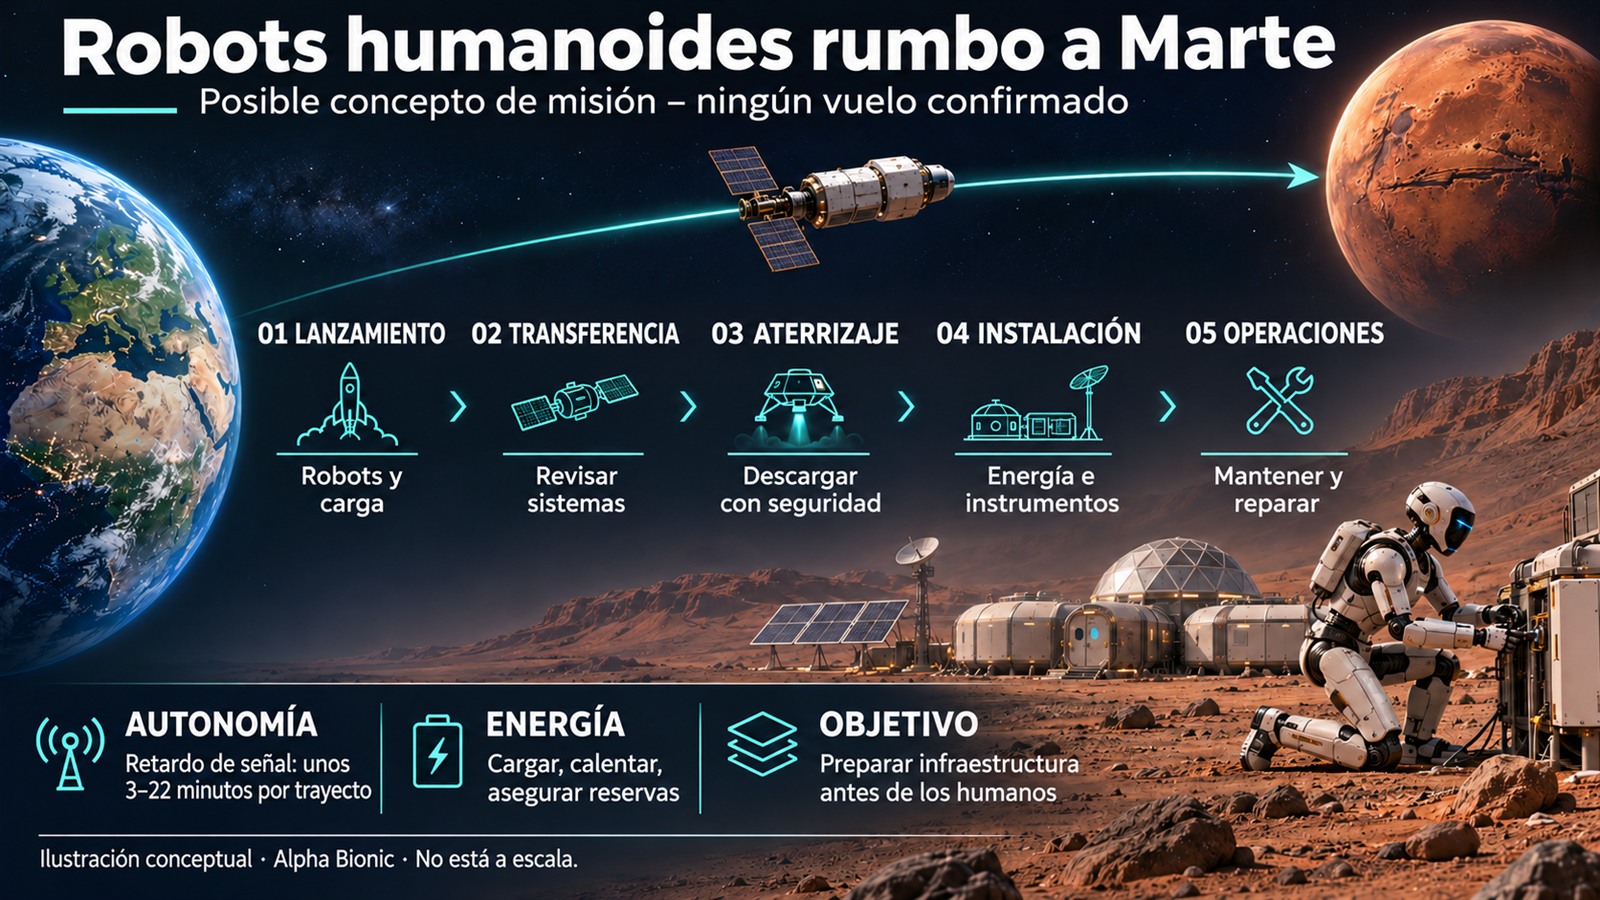
La infografía clasifica la posible secuencia de misiones desde la Tierra hasta las operaciones en curso. No representa una misión reservada ni un calendario vinculante. El transporte, el aterrizaje seguro, el suministro de energía y la autonomía local tendrían que trabajar juntos antes de que una máquina de demostración se convierta en un trabajador confiable en Marte.
Sería especialmente valiosa una habilidad que apenas se nota en vídeos espectaculares: el robot reconoce que no puede seguir trabajando de forma segura, protege el sistema y espera una decisión.
Para una misión a Marte, la inacción controlada puede ser más valiosa que un intento arriesgado.
¿Con qué se tendría que comparar un robot marciano serio?
No se puede decidir si los robots humanoides deben volar a Marte basándose únicamente en su velocidad de carrera. Estas preguntas serían particularmente relevantes:
- ¿Qué tareas específicas maneja el sistema repetidamente y bajo qué condiciones?
- ¿Con qué frecuencia la gente necesita intervenir?
- ¿Qué pruebas ambientales ha pasado el hardware?
- ¿Qué tan alto es el requerimiento de energía por tarea completada con éxito?
- ¿Puede la máquina alcanzar un estado seguro después de un error?
- ¿Cómo se reemplazan las piezas desgastadas y se solucionan los fallos?
- ¿Qué ventaja ofrece sobre un rover o un mecanismo fijo?
Estos criterios convertirían una afirmación sobre el futuro en un programa de desarrollo verificable. Al mismo tiempo, evitan que se reste importancia al progreso: incluso una operación de mantenimiento limitada y fiable en Marte sería tecnológicamente notable.
El primer paso más importante sería una conexión funcional.
Los robots humanoides en Marte son una seria perspectiva de ingeniería. Los programas de investigación reales han creado bases importantes. Lo que todavía falta es evidencia confiable de que estas capacidades crecen juntas para formar un sistema general permanentemente útil en las condiciones marcianas.
La aplicación más convincente es la preparación y soporte de infraestructura. Las máquinas podrían crear condiciones en las que las personas trabajen más adelante de forma más segura y productiva.
Si se necesitan dos patas para esto sigue siendo una cuestión de diseño abierta. Dos brazos cualificados, una tecnología robusta y un suministro energético fiable podrían ser más importantes.
Cuando los robots humanoides vuelen a Marte, su momento más importante podría parecer discreto: un conector encaja, una instalación arranca y una prueba confirma que funciona. En la Tierra, el equipo sabrá que un futuro astronauta tendrá una tarea crítica menos que realizar arriesgando su vida.
El autor Nico Nuss trabaja desde 2001 en los ámbitos de la informática móvil y el software de automatización. Su amplia experiencia y su interés por las tecnologías del futuro orientan su trabajo sobre robótica e inteligencia artificial.