
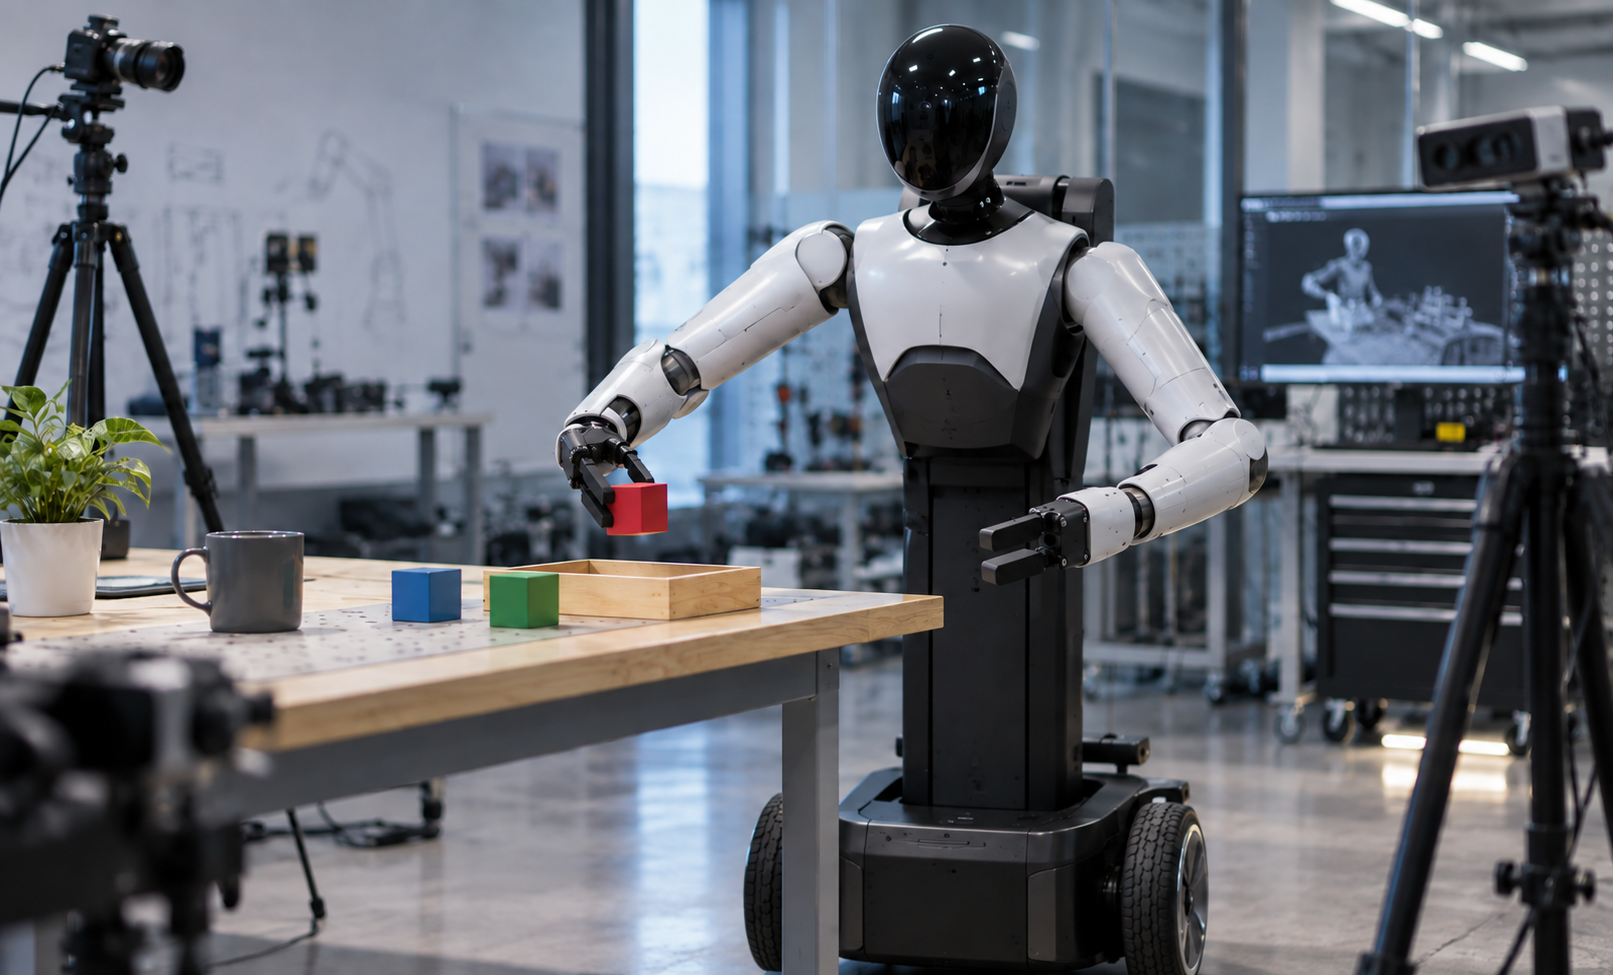
AgiBot World ist eine offene Daten- und Lernplattform für robotische Manipulation. Die Beta umfasst laut Repository 1.003.672 Trajektorien mit rund 43,8 Terabyte; GO-1 und GO-1 Air sind vortrainierte Policies. GE-Act 2.0 ist ein neuer World-Action-Ansatz, dessen Skalierungsergebnisse bislang vor allem aus AgiBots eigener Forschung stammen.
Der strategische Wert von AgiBot liegt nicht nur in Robotern, sondern im Versuch, Daten, Modelle, Benchmarks und Entwicklungswerkzeuge zusammenzuführen. Für Forschungsteams ist das substanzieller als ein Demo-Video. Gleichzeitig sind Downloadgröße, GPU-Speicher, Lizenz und Übertragbarkeit auf andere Hardware reale Hürden.
In diesem Artikel
AgiBot World: Umfang und Struktur
| Baustein | Öffentliche Angabe | Praktische Bedeutung |
|---|---|---|
| World Beta | 1.003.672 Trajektorien, etwa 43,8 TB | großer Speicher- und Transferbedarf |
| World Alpha | 92.214 Trajektorien, etwa 8,5 TB | kleinerer, kuratierter Einstieg |
| Szenarien | 100+ nachgebaute Alltagsszenarien in fünf Domänen | breiter, aber nicht automatisch realweltlich repräsentativ |
| Hardware | 100 Roboter; mehrere Endeffektoren und Plattformen | Variation unterstützt Generalisierung |
| GO-1 | Policy mit Latent Planner | größere Variante für Planung und Manipulation |
| GO-1 Air | ohne Latent Planner | leichtere Alternative |
Rechenbedarf
Das Repository nennt rund 7 Gigabyte GPU-Speicher für Inferenz, etwa 70 Gigabyte für vollständiges Fine-Tuning bei Batchgröße 16 und rund 24 Gigabyte, wenn nur der Action Expert trainiert wird. Als Beispiele werden RTX 4090, A100 und H100 genannt. Diese Werte sind Orientierung für die dokumentierte Konfiguration, keine Garantie für jede Aufgabe.
Der Datendownload selbst ist ein Projekt: 43,8 Terabyte benötigen Storage, schnellen Transfer, Versionierung und Datenprüfung. Teams sollten zunächst Alpha oder ausgewählte Tasks testen, bevor sie die vollständige Beta replizieren.
Lizenz: offen heißt nicht frei für jedes Produkt
Das Repository steht unter CC BY-NC-SA 4.0. Namensnennung, nichtkommerzielle Nutzung und Weitergabe unter gleichen Bedingungen sind zentrale Anforderungen. Unternehmen dürfen daraus nicht automatisch kommerzielle Nutzung ableiten. Modellkarten, einzelne Gewichte oder abhängige Komponenten können zusätzliche Bedingungen haben; vor Produktentwicklung ist eine juristische Lizenzprüfung nötig.
GO-1 und GO-1 Air
GO-1 ist auf AgiBot World vortrainiert und soll visuelle Eingaben, Sprache und Aktionen für Manipulation verbinden. GO-1 Air entfernt den Latent Planner und ist leichter. Für eine technische Bewertung zählen nicht nur Benchmarkmittelwerte, sondern Aufgabenliste, Trainings-/Testsplitt, Kamera- und Aktionsformat, Robotermorphologie und Erfolgsdefinition.
Fine-Tuning auf eigene Daten ist vorgesehen. Der Schritt von einem öffentlichen Checkpoint zum Produktionsprozess bleibt jedoch groß: Domänenverschiebung, Sicherheitsgrenzen, seltene Fehler, Latenz und Hardwarekalibrierung müssen lokal gelöst werden.
GE-Act 2.0
AgiBot stellte GE-Act 2.0 im September 2026 als natives World-Action-Modell vor. Nach Herstellerdarstellung werden visuelle Repräsentation, Zukunftsvorhersage und Aktionsvorhersage aus zufälliger Initialisierung auf Embodied-Manipulationsdaten trainiert, statt auf einem fertigen Videogenerator aufzubauen. Das Modell kombiniert aktionsfreie menschliche Videos, instruktionsfreie Robot-Rollouts und vollständig gelabelte Demonstrationen.
Die zentrale These lautet, dass Leistung mit mehr Daten und Modellkapazität skaliert. Das ist wissenschaftlich interessant, doch Aussagen wie „erste systematische Validierung“ stammen vom Entwickler. Für unabhängige Einordnung sind Paper, Code, Checkpoints, reproduzierbare Splits und externe Replikationen entscheidend.
Was Entwickler vor dem Download prüfen sollten
- Passt die CC-BY-NC-SA-Lizenz zum Projekt?
- Welche Teilmenge deckt die eigene Aufgabe und Hardware ab?
- Sind Speicher, Netzwerk und GPU-RAM vorhanden?
- Wie werden Training, Validierung und Test getrennt?
- Welche Safety-Layer und Recovery-Mechanismen fehlen im Forschungsstack?
- Lässt sich der Benchmark auf dem eigenen Roboter reproduzieren?
Häufige Fragen
Ist AgiBot World kostenlos?
Die Daten und Repositories sind zugänglich, aber Lizenzbedingungen und erhebliche Infrastrukturkosten bleiben.
Was ist der Unterschied zwischen GO-1 und GE-Act 2.0?
GO-1 ist eine veröffentlichte Policy im AgiBot-World-Ökosystem. GE-Act 2.0 ist ein neuerer World-Action-Modellansatz mit Zukunfts- und Aktionsvorhersage.
Braucht man einen AgiBot-Roboter?
Für Datenanalyse und Teile des Trainings nicht zwingend. Für reale Ausführung müssen Sensoren, Aktionsraum und Kalibrierung zur Zielhardware passen.
Weiter im AgiBot-Dossier
- AgiBot-Hauptakte
- Modelle im Vergleich
- X2 und X2 Ultra
- G2 für Industrie
- A3 und A3 Ultra
- Preise in Deutschland
- AgiBot vs. Unitree
- Produktions- und Auslieferungstracker
Quellen
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.