
Humanoide Roboter sind in europäischen Fabriken angekommen – aber meistens als eng begrenzte Piloten. Wer den Markt beurteilen will, muss deshalb vier Dinge auseinanderhalten: eine angekündigte Partnerschaft, einen Test im Labor, einen Pilot im realen Prozess und einen stabilen Serienbetrieb. Dieser Tracker ordnet öffentlich belegte Projekte nach genau dieser Evidenzlogik.
In diesem Artikel
Was in diesem Tracker als Praxiseinsatz zählt
Aufgenommen werden nur Projekte, für die ein Betreiber, Standort und eine konkrete Tätigkeit aus einer Primärquelle hervorgehen. Ein Messevideo oder ein Herstellerclip ohne benannten Einsatzort reicht nicht. Ebenso wichtig: Ein Pilot ist kein gescheitertes Serienprodukt, sondern ein Lerninstrument. Problematisch wird es erst, wenn seine Grenzen in der Kommunikation verschwinden.
| Evidenzstufe | Bedeutung | Welche Aussage zulässig ist |
|---|---|---|
| A – Serienbetrieb | Wiederholter Produktiveinsatz mit veröffentlichten Betriebsdaten | System leistet einen messbaren Beitrag im Regelprozess |
| B – Realer Pilot | Einsatz im Werk mit konkreter Aufgabe und Zeitraum | Technische und organisatorische Machbarkeit wird erprobt |
| C – Proof of Concept | Kurzer Test einer abgegrenzten Fähigkeit | Eine Funktion wurde unter definierten Bedingungen gezeigt |
| D – Ankündigung/Demo | Absichtserklärung oder kontrollierte Vorführung | Interesse ist belegt, betriebliche Reife noch nicht |
Fünf öffentlich dokumentierte Projekte in Deutschland
| Betreiber und Standort | System und Aufgabe | Öffentlich belegter Status |
|---|---|---|
| Mercedes-Benz, Berlin-Marienfelde | Apollo von Apptronik; Komponenten- und Materialtransport, erste Qualitätsprüfungen | Pilot im Werk; Teleoperation und Augmented Reality dienen laut Betreiber dem Wissenstransfer |
| BMW Group, Leipzig | AEON von Hexagon; Materialbewegung, Bauteilhandhabung und Inspektion | Pilot seit Dezember 2025 mit geplantem Testzeitraum bis mindestens Juni 2026 |
| Siemens, Erlangen | HMND 01; Pick-and-place an einer industriellen Linie | Realer Pilot mit veröffentlichten Zielwerten; Betreiber und Anbieter nennen mehr als acht Stunden Laufzeit |
| Bosch, Bühl | HMND 01; Handhabung mehrerer Boxgrößen | Proof of Concept mit erreichtem Funktionsziel; keine öffentlich belastbare Taktzeit |
| BITZER, Rottenburg | 4NE1 von NEURA Robotics; autonomes Picking mit SAP-EWM-Anbindung | Industrieprojekt zur verkörperten KI; belastbare Langzeitkennzahlen stehen öffentlich noch aus |
Was die Projekte tatsächlich zeigen
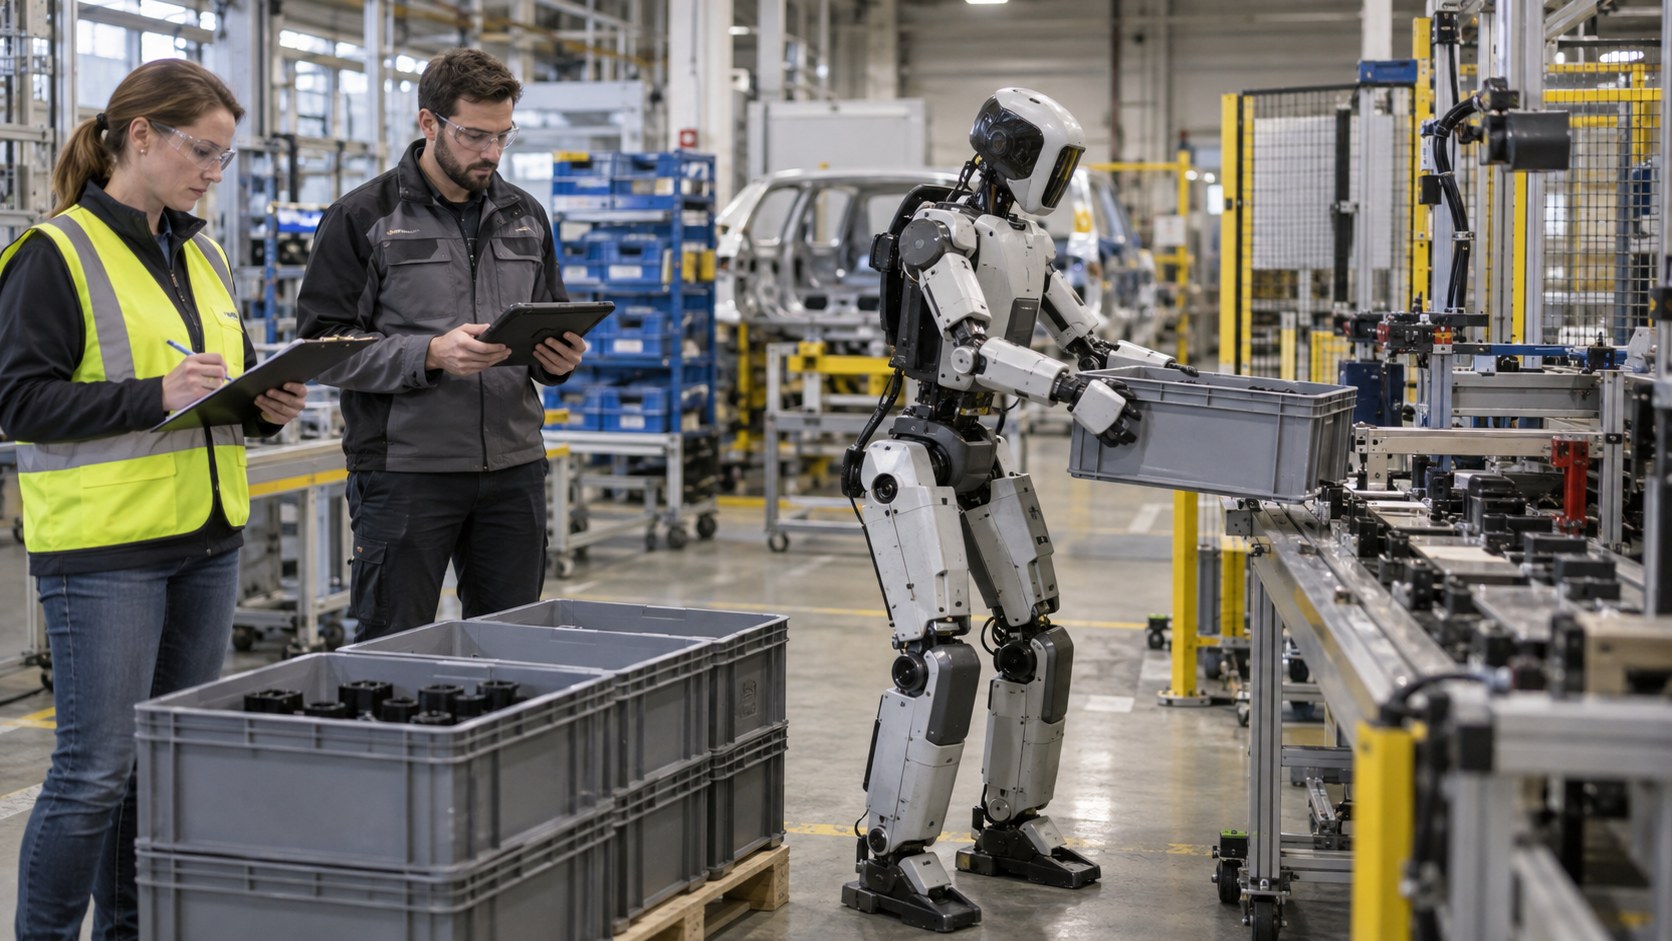
Die stärksten Anwendungsfälle ähneln sich: Behälter bewegen, Teile greifen, Material bereitstellen und visuell prüfen. Das sind körperliche Tätigkeiten in bereits strukturierten Umgebungen. Die humanoide Form ist dort interessant, wo Arbeitsplätze, Wege und Behälter für Menschen gebaut wurden und ein vollständiger Umbau vermieden werden soll.
Die Projekte zeigen außerdem, dass Autonomie kein Schalter ist. Ein Roboter kann einzelne Bewegungsfolgen autonom ausführen und bei Abweichungen menschliche Hilfe benötigen. Teleoperation ist deshalb nicht automatisch ein Mangel. Sie muss jedoch als Betriebsbestandteil mit Personalbedarf, Reaktionszeit, Datenschutz und Netzverfügbarkeit bilanziert werden.
Die fünf Kennzahlen, die in fast jeder Ankündigung fehlen
- Produktive Zeit im Verhältnis zur geplanten Einsatzzeit
- Anteil autonom abgeschlossener Arbeitszyklen ohne Fernhilfe
- Interventionen pro Stunde und mittlere Dauer einer Intervention
- Fehlerquote einschließlich fallengelassener oder falsch zugeordneter Teile
- Gesamtkosten je erfolgreichem Zyklus einschließlich Betreuung, Integration und Stillstand
Ohne diese Werte lässt sich ein Video nicht in einen Business Case übersetzen. Eine veröffentlichte Laufzeit von acht Stunden ist beispielsweise nur dann aussagekräftig, wenn klar ist, ob damit Akkulaufzeit, Anwesenheit in der Schicht oder produktive Tätigkeit gemeint ist.
So lesen Entscheider neue Pilotmeldungen
Betreiberquelle vor Anbieterbehauptung
Wenn der Anwender selbst Aufgabe, Standort und Ergebnis beschreibt, ist die Aussage belastbarer als eine reine Produktmeldung. Idealerweise bestätigen beide Seiten dieselben Fakten.
Aufgabe statt Berufsbild
„Arbeitet in der Produktion“ ist zu ungenau. Relevant sind Teilegewicht, Greifpunkte, Wegstrecke, Toleranzen, Sicherheitszone und Störungen. Erst daraus ergibt sich Übertragbarkeit.
Zeitfenster statt Momentaufnahme
Eine gelungene Demonstration zeigt Funktionsfähigkeit. Sie zeigt noch nicht, wie sich Verschleiß, Schichtwechsel, veränderte Beleuchtung oder unordentliche Bereitstellflächen auswirken.
Ein realistisches Zwischenfazit
Europa hat 2026 mehrere ernstzunehmende Humanoiden-Projekte, vor allem in der Automobil- und Zulieferindustrie. Öffentlich belegt ist damit die Pilotfähigkeit – nicht flächendeckende Wirtschaftlichkeit. Für Unternehmen ist das gute Nachricht: Sie können konkrete Aufgaben, Integrationsmuster und Kennzahlen beobachten, ohne eine allgemeine Automatisierungsrevolution behaupten zu müssen.
Häufige Fragen
Sind humanoide Roboter in Deutschland bereits im Serienbetrieb?
Öffentlich dokumentiert sind vor allem Piloten und Proofs of Concept. Für einen belastbaren Serienbetrieb wären längerfristige Verfügbarkeits-, Qualitäts- und Kostendaten erforderlich.
Warum nutzen Werke Teleoperation?
Fernunterstützung hilft bei Ausnahmen und kann menschliches Prozesswissen in neue Roboterabläufe übertragen. Sie muss aber als realer Personal- und Infrastrukturaufwand gemessen werden.
Welche Aufgabe eignet sich für einen ersten Pilot?
Eine häufige, ergonomisch belastende und klar abgegrenzte Aufgabe mit definierten Teilen, Wegen und sicheren Übergabepunkten ist meist geeigneter als ein universeller Arbeitsplatz.
Wie oft sollte der Tracker aktualisiert werden?
Sinnvoll ist eine quartalsweise Quellenprüfung sowie eine Aktualisierung bei veröffentlichten Laufzeit-, Autonomie- oder Skalierungsdaten.
Quellen
- Mercedes-Benz: Humanoide Roboter in Berlin – Betreiberangaben zu Apollo
- BMW Group: Humanoider Roboter in Leipzig – Betreiberangaben zum AEON-Pilot
- Siemens und Humanoid: Einsatz in Erlangen – Projekt- und Leistungsangaben
- SAP: Embodied-AI-Projekt bei BITZER – Systemintegration und Anwendung
- RoboArca: Register humanoider Pilotprojekte – Themenimpuls und Linkauswahl
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.