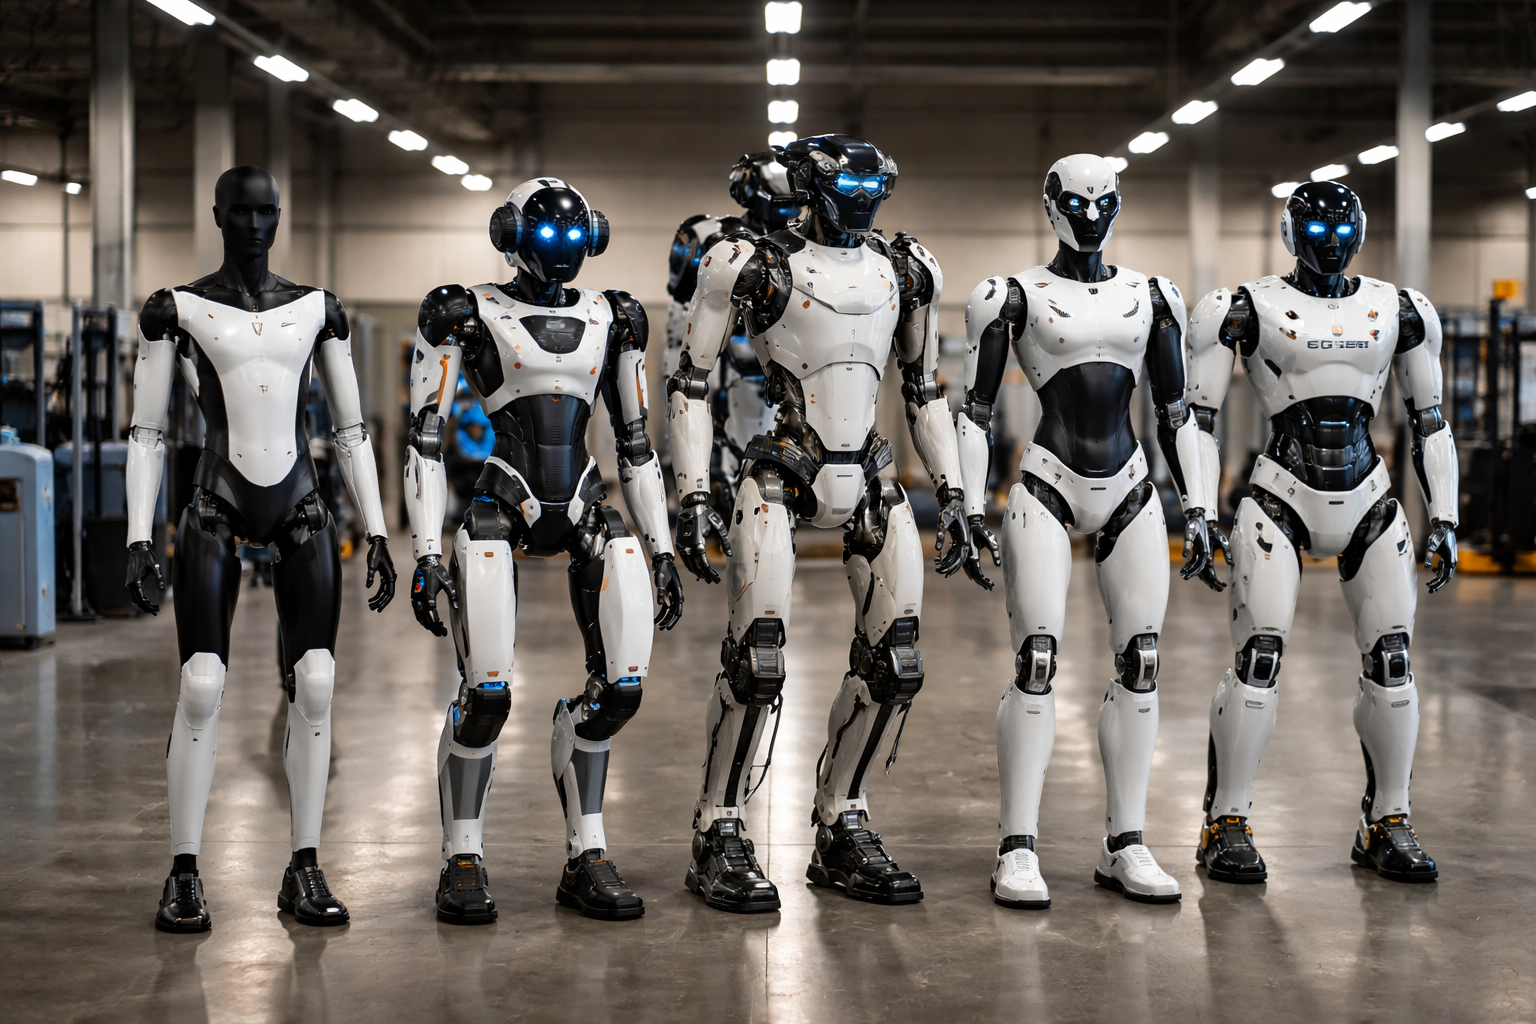
Humanoide Roboter nutzen lithiumbasierte Akkupacks mit Batteriemanagement, Schutztechnik und einem auf den Roboter abgestimmten Lade- oder Wechselkonzept. Welche konkrete Zellchemie verbaut ist, verraten viele Hersteller allerdings nicht. Öffentlich belegt sind häufig eher Kapazität, Laufzeit und Art der Energieversorgung. Deshalb lässt sich die Frage nach dem „besten Akku“ erst beantworten, wenn auch die Arbeitsaufgabe feststeht: Gehen, schweres Heben und stationäres Sortieren beanspruchen dasselbe System unterschiedlich.
Die zentrale Frage für Fabriken, Labore und Haushalte lautet damit: Wie viel produktive Arbeit liefert der Roboter zwischen zwei Lade- oder Wechselvorgängen? Dieser Leitartikel verbindet die technischen Grundlagen mit einem quellengeprüften Vergleich von Figure, Unitree, Atlas, Walker S2, Apollo, Digit, NEO und Optimus.
In diesem Artikel
Das Wichtigste in Kürze
- Kapazität ist keine Laufzeit: Entscheidend sind nutzbare Wattstunden und die mittlere Leistungsaufnahme während der konkreten Aufgabe.
- Die Zellchemie bleibt häufig offen: Aus einer Lithiumakku-Angabe oder einem Foto lässt sich nicht zuverlässig auf NMC, LFP oder den Zelllieferanten schließen.
- Herstellerstunden sind keine Rangliste: Ein gemeinsames Lastprofil fehlt in den hier verglichenen Produktangaben.
- Wechseln und Nachladen verlängern den Betrieb: Sie vergrößern nicht automatisch die Energie eines einzelnen Akkus.
- 24/7 braucht Infrastruktur: Ersatzpacks, Ladestationen, Wegeplanung und Wartung gehören zur Rechnung.
Welche Akkus stecken in aktuellen humanoiden Robotern?
Die folgende Übersicht nennt nur Daten, die sich den verlinkten Herstellerquellen zuordnen lassen. „Nicht angegeben“ bedeutet, dass die geprüfte Quelle den Wert nicht nennt. Es ist weder ein Nullwert noch der Nachweis, dass die Information grundsätzlich geheim ist. Der Vergleich beschreibt technische Angaben unterschiedlicher Generationen; er ist keine Liste sofort lieferbarer Produkte.
| Modell und Bezugsstand | Veröffentlichte Packdaten | Genannte Laufzeit | Einordnung / Quelle |
|---|---|---|---|
| Figure 03 / F.03 (2025) | 2,3 kWh | 5 h | Herstellerangabe; kein gemeinsamer Lasttest [1] |
| Unitree G1 | 13S-Lithiumakku; 9.000 mAh | etwa 2 h | Keine Wh-Angabe aus der Ladespannung errechnen [3] |
| Unitree H1 / H1-2 | 15 Ah; 864 Wh; maximal 67,2 V | hier nicht belegt | Maximalspannung ist keine Nennspannung [4] |
| Atlas, elektrisch / Datenblatt 23.12.2025 | Energieinhalt nicht angegeben | 4 h; 2 h bei schwerem Heben | Zwei unterschiedliche Lastangaben [5] |
| UBTECH Walker S2 | Zwei-Akku-System | Einzellaufzeit hier nicht belegt | 24/7 bezieht sich auf den Betrieb mit Energienachschub [6] |
| Apptronik Apollo / Vorstellung 2023 | Wechselakku; Wh nicht angegeben | 4 h | Historischer Produktstand [7] |
| Apptronik Apollo 2 | Wechselakkus; Wh nicht angegeben | Einzellaufzeit nicht angegeben | Angaben des ersten Apollo nicht übertragen [8] |
| Agility Digit / Innovationsmeldung | Wh nicht angegeben | bis zu 4 h | Laden und Einsatzdauer getrennt betrachten [9] |
| 1X NEO / aktuelle Produktseite | 842 Wh | 4 h | Nicht NEO Beta oder Gamma [10] |
| Tesla Optimus / aktuelle AI-Seite | Nicht angegeben | Nicht angegeben | Für den aktuellen Modellstand offen [11] |
Was der Vergleich tatsächlich zeigt
Die Datenlage ist ungleich: Einige Anbieter nennen Wattstunden, andere nur eine Betriebsdauer oder ein Wechselverfahren. Eine größere veröffentlichte Kapazität macht ein Modell deshalb noch nicht zum effizienteren Roboter. Körpergröße, Nutzlast, Bewegung und Rechenhardware müssen mitbetrachtet werden. Auch „nicht angegeben“ ist eine wichtige Information für eine Beschaffung: Der Wert muss dann im konkreten Angebot oder Test geklärt werden.
Für Figure 03 liegen Batterieentwicklung und Produktvorstellung als getrennte Quellen vor. Bei Apollo ist die frühe Vorstellung vom heutigen Apollo 2 zu unterscheiden. Bei Atlas gilt das angeführte Datenblatt für die elektrische Plattform. Ältere hydraulische Demonstratoren oder frühere Figure-Generationen dürfen nicht stillschweigend dieselben Werte erhalten.
Besonders vorsichtig ist Optimus einzuordnen: Die aktuelle Tesla-AI-Seite enthält keine für diesen Vergleich verwertbare Batteriespezifikation. Historische Präsentationswerte, Fahrzeugzellen oder Patentzeichnungen ersetzen kein aktuelles Datenblatt. Deshalb enthält die Tabelle hier bewusst keine vermeintlich präzise Schätzung. [11]
Was gehört zu einem humanoiden Akkusystem?
Eine einzelne Zelle speichert elektrochemisch Energie. Mehrere Zellen werden zu Gruppen und Modulen verschaltet; zusammen mit Gehäuse, elektrischen Verbindungen, Überwachung und Schutz entsteht der Batteriepack. Seine Integration in den Roboter bestimmt, wie leicht er zugänglich ist, wie Wärme abgeführt wird und welche Masse der Körper tragen muss.
Reihenschaltung erhöht die Spannung, Parallelschaltung erhöht bei gleicher Zellart die Ladungsmenge. Die Bezeichnung 13S steht für 13 in Reihe geschaltete Zellgruppen; sie verrät für sich genommen weder die Anzahl paralleler Zellen noch deren Hersteller. Gerade bei schnell wechselnden Robotergenerationen ist diese Unterscheidung wichtig.
Das Batteriemanagementsystem, kurz BMS, überwacht unter anderem Spannung, Strom und Temperatur. Es unterstützt Schutzfunktionen, den Ausgleich zwischen Zellen und die Einschätzung von Ladezustand und Alterung. Texas Instruments beschreibt diese Aufgaben in seiner Systemübersicht für humanoide Roboter. Die dort gezeigten Halbleiterlösungen belegen jedoch nicht, welche Komponenten ein bestimmter Roboterhersteller tatsächlich einsetzt. [12]
Lithium-Ionen, NMC, LFP oder Festkörper: Was ist der Unterschied?
„Lithium-Ionen“ bezeichnet eine Familie wiederaufladbarer Batterien. NMC beziehungsweise NCM steht für eine Nickel-Mangan-Cobalt-Kathode, NCA für Nickel-Cobalt-Aluminium und LFP für Lithium-Eisenphosphat. Das sind Materialunterschiede innerhalb der Batterietechnik. Rundzelle, prismatische Zelle und Pouch beschreiben dagegen die Bauform. Ein weicher Pouch-Beutel ist noch kein Nachweis einer bestimmten Kathodenchemie.
Bei der Materialwahl besteht ein Zielkonflikt: Nickelbasierte Varianten sind wegen ihrer Energiedichte interessant; LFP wird unter anderem wegen seiner Sicherheits- und Kostenmerkmale eingesetzt. Die generelle Einordnung des US-Energieministeriums ist aber kein Beleg dafür, dass einer der oben genannten Humanoiden LFP oder NMC verwendet. Das müsste sein Hersteller oder ein belastbarer produktspezifischer Nachweis bestätigen. [13]
Siliziumreiche Anoden betreffen die andere Elektrode. Sie können mit unterschiedlichen Kathoden kombiniert werden; Silizium und NMC sind daher keine sich gegenseitig ausschließenden Kategorien. Forschung aus Argonne untersucht solche Kombinationen ausdrücklich. Ein Festelektrolyt betrifft wiederum das Medium, durch das sich Lithiumionen zwischen den Elektroden bewegen. Auch eine Festkörperbatterie kann lithiumbasiert sein. [14] [15]
Für die praktische Auswahl zählen außerdem Strombelastbarkeit, Temperaturverhalten, Lebensdauer und das vollständige Packdesign. Eine Zelle mit besonders hoher Energiedichte kann im eingebauten System zusätzliche Kühlung oder Schutzmasse benötigen. Deshalb muss ein Vergleich zwischen Zellenergiedichte und Packenergiedichte unterscheiden.
Warum hält derselbe Akku beim Heben kürzer als beim Warten?
Ein Humanoid bewegt seine eigene Masse, stabilisiert den Körper und führt Aufgaben mit Händen und Armen aus. Beschleunigungen, häufiges Aufstehen oder schweres Heben verändern die Belastung der Antriebe. Dazu kommen Sensoren, Kommunikationsmodule und die Rechenhardware für Wahrnehmung und Steuerung. Auch ein stillstehender Roboter muss nicht stromsparend sein: Aktives Halten und laufende Rechner können weiter Energie benötigen.
Wie stark sich das auswirkt, hängt von Konstruktion und Aufgabe ab. Das Atlas-Datenblatt nennt beispielsweise getrennte Laufzeiten für allgemeinen Betrieb und schweres Heben. Solche Angaben sind hilfreicher als eine einzelne Zahl, ersetzen aber noch keinen gemeinsamen Vergleichstest. [5]
Wh, Ah und W richtig lesen
Wattstunden (Wh) und Kilowattstunden (kWh) beschreiben Energie; Watt (W) und Kilowatt (kW) Leistung. Ampere- beziehungsweise Milliamperestunden beschreiben Ladungsmenge. Als grobe Umrechnung gilt: Energie in Wh entspricht Nennspannung in Volt mal Ah. Die echte entnehmbare Energie hängt zusätzlich von Entladeverlauf und Betriebsgrenzen ab.
Die maximale Packspannung oder der aufgedruckte Ladegerätwert darf die Nennspannung dabei nicht ersetzen. Aus 9.000 mAh und einer Ladespannung eine vermeintlich exakte Wh-Zahl für den G1 zu errechnen, wäre deshalb irreführend. Ebenso wenig ist eine Spitzenleistung die mittlere Leistungsaufnahme während eines Einsatzes.
Eine nachrechenbare Laufzeitrechnung
Laufzeit in Stunden ≈ nutzbare Energie in Wh ÷ mittlere elektrische Packleistung in W.
Ein frei gewähltes Beispiel: Ein Pack speichert nominell 1.000 Wh. Im betrachteten Betriebsfenster werden davon 80 Prozent genutzt, also 800 Wh. Bei durchschnittlich 400 W ergeben sich rechnerisch zwei Stunden, bei 800 W eine Stunde. Diese Werte gehören zu keinem der verglichenen Produkte; sie verdeutlichen nur den Zusammenhang. Temperatur, Alterung und lastabhängige Kapazitätsänderungen sind im einfachen Modell nicht zusätzlich berücksichtigt.
Effizientere Aktuatoren, passende Bewegungsabläufe und eine bessere Aufgabenplanung können den Energiebedarf senken. Eine Softwareverbesserung muss aber an derselben Aufgabe gemessen werden: Wer langsamer oder mit weniger Nutzlast arbeitet, erzielt nicht automatisch mehr produktive Leistung je Akkuladung.
Akkuwechsel, Hot Swap und autonomes Laden
Ein entnehmbarer Akku ist zunächst eine Wartungs- und Handhabungseigenschaft. Hot Swap bedeutet, dass ein Wechsel ohne vollständiges Abschalten der dafür ausgelegten Systemfunktionen möglich ist. „Autonom“ beschreibt dagegen, wer den Vorgang ausführt. Ein System kann selbstständig wechseln und trotzdem kurzzeitig bestimmte Funktionen unterbrechen. Diese Begriffe beantworten verschiedene Fragen.
| System | Beispiel | Veröffentlichte Information | Betriebliche Bedeutung |
|---|---|---|---|
| Entnehmbarer Akku | Unitree G1; H1 | G1: Quick Release; H1: schnell wechselbar [3] [4] | Belegt allein keinen Wechsel unter Spannung |
| Autonomer Akkuwechsel | Atlas | 3 min Wechsel; 1,5 h Ladezeit [5] | Geladene Ersatzpacks und eine Station erforderlich |
| Autonomer Hot Swap | Walker S2 | Zwei Akkus; Wechsel innerhalb von 3 min [6] | System bleibt versorgt; Wechsel bleibt eine eigene Tätigkeit |
| Kontaktladen / Docking | Digit; NEO | Digit dockt selbst; NEO schließt sich selbst an [9] [10] | Die Ladestation muss im Arbeitsablauf erreichbar sein |
| Induktives Laden | Figure 03 | Ladespulen in den Füßen; 2 kW [2] | Ladephasen müssen in den Einsatz passen |
| Wechseln und Zwischenladen | Apollo 2 | Wechselakkus, Opportunity Charging, Kabelbetrieb [8] | Mehrere Versorgungswege; keine 22-h-Einzellaufzeit |
Induktives Laden vermeidet einen manuell einzusteckenden Anschluss, benötigt jedoch eine passende Position zwischen Sender und Empfänger. Kontaktladen braucht zuverlässige mechanische und elektrische Verbindungen. Ein Wechselkonzept verlagert einen Teil der Ladezeit auf Ersatzpacks, erfordert dafür Lagerplätze, Ladeplätze und die sichere Handhabung der Akkus.
Auch schnelle Ladeangaben brauchen ihren Kontext: Bei NEO nennt 1X sechs Minuten Laden je Stunde Laufzeit. Das ist keine bestätigte vollständige Ladezeit von null auf hundert Prozent. Ohne Start-Ladezustand, Temperatur und Lastprofil lässt sich daraus keine universelle Ladekurve ableiten. [10]
Wie der Walker S2 seine Akkus in einer Demonstration bewegt und welche Aussagen sich daraus ableiten lassen, behandelt unser Demo-Check zum autonomen Batteriewechsel. Sichtbar gelungener Wechsel und dauerhaft zuverlässiger Schichtbetrieb sind unterschiedliche Nachweise.
Kann ein humanoider Roboter eine ganze Schicht arbeiten?
Ja, ein Betriebskonzept kann längere Schichten abdecken, obwohl ein einzelner Akku kürzer hält. Dafür müssen Ladepausen, Akkuwechsel oder die Aufgabenübergabe an einen anderen Roboter organisiert sein. Ob das im konkreten Betrieb funktioniert, entscheidet die gesamte Prozesskette. Ein 24/7-Versprechen ist daher keine Aussage über 24 Stunden Arbeit aus einer Batterie.
Als vereinfachte Betrachtung lässt sich der energieseitige Arbeitsanteil berechnen: Arbeitszeit ÷ (Arbeitszeit + energiebedingte Unterbrechung). Bei hypothetischen zwei Stunden Arbeit und drei Minuten Wechsel sind das rund 97,6 Prozent. Bei zwei Stunden Arbeit und anschließend 90 Minuten Laden sind es rund 57,1 Prozent. Beide Werte sind reine Beispielrechnungen, keine Messergebnisse für Atlas oder Walker S2.
Die Wechselvariante setzt geladene Ersatzakkus voraus. Anfahrt, Warteschlangen, Temperaturfreigabe, Wiederanlauf und Fehlversuche fehlen in dieser Rechnung ebenso wie Wartung oder Störungen an Greifern. Sie beschreibt deshalb weder die Gesamtverfügbarkeit einer Anlage noch deren wirtschaftlichen Ertrag.
Was Flottenplanung zusätzlich lösen muss
Wenn ein Roboter lädt und ein anderer seine Aufgabe übernimmt, kann der Prozess weiterlaufen. Die notwendige Flottengröße lässt sich aber nicht pauschal mit zwei, fünf oder zehn Robotern angeben. Sie hängt von Arbeitszyklus, Ladezeit, Übergaben, Reserve und gewünschtem Durchsatz ab. Zusätzliche Roboter sind zudem kein kostenloser Ersatz für effizientere Hardware.
Für Betreiber wird damit eine andere Kennzahl interessant: erfolgreich erledigte Aufgaben pro Kilowattstunde und pro Schicht. Eine längere Akkulaufzeit hilft wenig, wenn die Bewegungen deutlich langsamer werden oder regelmäßig Menschen eingreifen müssen. Der Walker-S2-Pilot bei ROSSMANN zeigt, warum solche Betriebsfragen neben den technischen Demonstrationen betrachtet werden müssen.
Sicherheit, Kühlung und Lebensdauer gehören zum Akkusystem
Ein Akku im bewegten Roboter ist elektrischer und mechanischer Belastung ausgesetzt. Schutz muss deshalb mehrere Ebenen abdecken: Zellüberwachung, elektrische Abschaltung, sichere Verbindungen, Gehäuse und Wärmeabfuhr. Ein BMS allein kann nicht jede mechanische Beschädigung verhindern. [12]
Figure beschreibt für F.03 Schutzmaßnahmen gegen die Ausbreitung eines thermischen Zellfehlers und gegen austretende Flammen. Das ist eine konkrete Herstellerbeschreibung der Packarchitektur; daraus folgt keine allgemeine Feuerfestigkeit unter allen Bedingungen. [1]
Prüfungen sind außerdem nach ihrem Gegenstand zu unterscheiden. UN 38.3 betrifft Transportprüfungen für Lithiumzellen und -batterien; ein entsprechender Nachweis ist keine umfassende Freigabe des gesamten Roboters für den Betrieb neben Menschen. Bei jeder Zertifizierung zählen Prüfobjekt, Ausgabe und nachgewiesener Status. [16]
Alterung wirkt sich auf die Planung aus: Ein Pack kann mit der Zeit weniger Energie liefern und unter Last stärker an Spannung verlieren. Eine Lebensdauerangabe in Zyklen ist erst mit Ladefenster, Temperatur, Belastung und verbleibender Kapazität aussagekräftig. Für die verglichenen Modelle liegt hier keine einheitlich belegte Grundlage für einen Lebensdauer- oder Austauschkostenvergleich vor.
Was bringen Festkörperakkus und neue Zellmaterialien?
Neue Anoden und Elektrolyte können zusätzliche Gestaltungsmöglichkeiten eröffnen. Ein Forschungserfolg an einer Zelle beantwortet aber noch nicht, wie zuverlässig ein kompletter Roboterpack lädt, hohe Ströme abgibt und mechanische Belastungen übersteht. Gerade die Übertragung vom Material auf ein reparierbares System ist entscheidend. [14] [15]
Eine belastbare Meldung sollte deshalb benennen, welche Stufe erreicht wurde: Materialversuch, Musterzelle, Packprototyp, Integration in einen benannten Roboter oder dokumentierter Betrieb ausgelieferter Geräte. Ankündigungen für „Robotik“ allgemein belegen keine Verwendung in Optimus, Atlas oder Figure. In den hier ausgewerteten Modellquellen ist eine Festkörperausstattung nicht belastbar zugeordnet.
Auch mit besseren Zellen bleibt die Systemfrage bestehen. Mehr nutzbare Energie, sparsamere Bewegung und besser geplante Ladephasen können sich ergänzen. Für Anwendungen mit regelmäßigen Pausen kann ein gut integrierter Ladeprozess wichtiger sein als eine spektakuläre Einzelzellkennzahl.
Häufige Fragen zu Akkus humanoider Roboter
Verwenden alle humanoiden Roboter denselben Akkutyp?
Nein. Packgröße, Verschaltung, Schutz und Energieversorgung unterscheiden sich. Selbst wenn mehrere Systeme lithiumbasierte Akkus nutzen, sind damit weder dieselbe Zellchemie noch austauschbare Packs belegt.
Welcher humanoide Roboter hat die längste Akkulaufzeit?
Die veröffentlichten Angaben erlauben hier keine faire Rangliste. Ohne gleiches Lastprofil, vergleichbare Nutzlast und definiertes Abbruchkriterium lassen sich Herstellerstunden nicht als Effizienzvergleich lesen.
Welche Batterie steckt in Tesla Optimus?
Für den aktuellen Modellstand nennt die geprüfte Tesla-AI-Seite keine belastbaren Packdaten. Historische Angaben müssen an ihre jeweilige Generation gebunden bleiben; konkrete aktuelle Zahlen werden deshalb hier nicht behauptet.
Kann ein Roboter während des Akkuwechsels weiterarbeiten?
Ein dafür ausgelegtes Hot-Swap-System kann Funktionen mit Energie versorgen. Wenn der Roboter aber seine Arme zum Wechseln benutzt, erledigen diese in derselben Zeit keine andere Aufgabe. Spannungsversorgung und produktive Arbeit sind nicht dasselbe.
Warum reichen Milliampere-Stunden nicht für einen Vergleich?
Weil sie die Spannung nicht enthalten. Für den Energievergleich sind Wattstunden geeigneter; für die Laufzeit kommt zusätzlich die mittlere elektrische Leistungsaufnahme hinzu.
Gibt es einen universellen Wechselakku für Humanoide?
Die ausgewerteten Produktquellen weisen keinen gemeinsamen, herstellerübergreifend austauschbaren Standardpack aus. Gleiche Spannung allein macht Packs nicht kompatibel: Mechanik, Kontakte, Schutz und Kommunikation müssen ebenfalls passen.
Wie teuer ist der Strom pro Schicht?
Er hängt von der Energieaufnahme an der Steckdose und dem Stromtarif ab. Ladeverluste zählen mit. Ein hypothetischer Bezug von 2 kWh bei 0,30 Euro je kWh kostet 0,60 Euro; das sind angenommene Werte und ausschließlich Stromkosten, ohne Akkualterung, Infrastruktur und Roboterservice.
Lösen Festkörperbatterien das Laufzeitproblem?
Sie sind ein Entwicklungsansatz, keine pauschale Lösung. Entscheidend ist der Nachweis am vollständigen Pack im konkreten Roboter, einschließlich Ladeleistung, Sicherheit, Lebensdauer und Arbeitsprofil.
Methodik, Datenlücken und Quellen
Alpha Bionic hat die verlinkten Herstellerseiten, technischen Unterlagen und Forschungsquellen am 9. September 2026 ausgewertet. Die Tabellen enthalten Herstellerangaben; es wurden keine eigenen Roboter vermessen und keine Herstellerinterviews geführt. Fehlende Daten bleiben sichtbar offen. Beispielrechnungen verwenden ausdrücklich angenommene Werte.
Für einen unabhängigen Laufzeitvergleich müssten Aufgabe, Nutzlast, Softwarestand, Rechnerkonfiguration, Temperatur, Batteriealter, Ladefenster und Abbruchkriterium festgelegt werden. Ergänzend wären erfolgreiche Arbeitszyklen, Energie an der Steckdose und Eingriffe durch Menschen zu erfassen. Das Fraunhofer IPA arbeitet an standardisierten Analysen anwendungsrelevanter Eigenschaften humanoider Roboter; unsere Tabelle ist kein Ergebnis dieser Tests. [17]
Überarbeitungshinweis: Die frühere Fassung behandelte vor allem kurze Laufzeiten und Flottenstrategien. Diese Aspekte sind erhalten und präzisiert. Pauschale oder nicht ausreichend belegte Modellwerte wurden durch die hier dokumentierten Quellen ersetzt; frühere Generationen werden nicht mit aktuellen Plattformen gleichgesetzt.
Für Zitate und fachliche Weiterverwendung: Bitte Modellstand, Quellenstatus und Einschränkungen zusammen mit der jeweiligen Zahl nennen. Empfohlener Nachweis: Nico Nuss / Alpha Bionic, „Welche Akkus nutzen humanoide Roboter? Systeme und Laufzeiten“, Datenstand 9. September 2026, mit Link auf diesen Beitrag. Originaldaten sind über die nachfolgenden Primärquellen überprüfbar.
- Figure — F.03 Battery Development (17.07.2025)
- Figure — Introducing Figure 03 (09.10.2025)
- Unitree — G1
- Unitree — H1 / H1-2
- Boston Dynamics — Atlas specification sheet (23.12.2025)
- UBTECH — Walker S2
- Apptronik — Apollo introduction (2023)
- Apptronik — Apollo 2
- Agility Robotics — Digit innovations
- 1X — NEO specifications
- Tesla — AI & Robotics
- Texas Instruments — Humanoid robot BMS
- U.S. Department of Energy — Lithium-ion technology assessment (2023)
- Argonne National Laboratory — Silicon anodes and cathode chemistry
- Argonne APS — Solid-state cathodes
- UNECE — Manual of Tests and Criteria, Rev. 8 and Amendment 1
- Fraunhofer IPA — Standardisierte Analysen humanoider Roboter
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.