
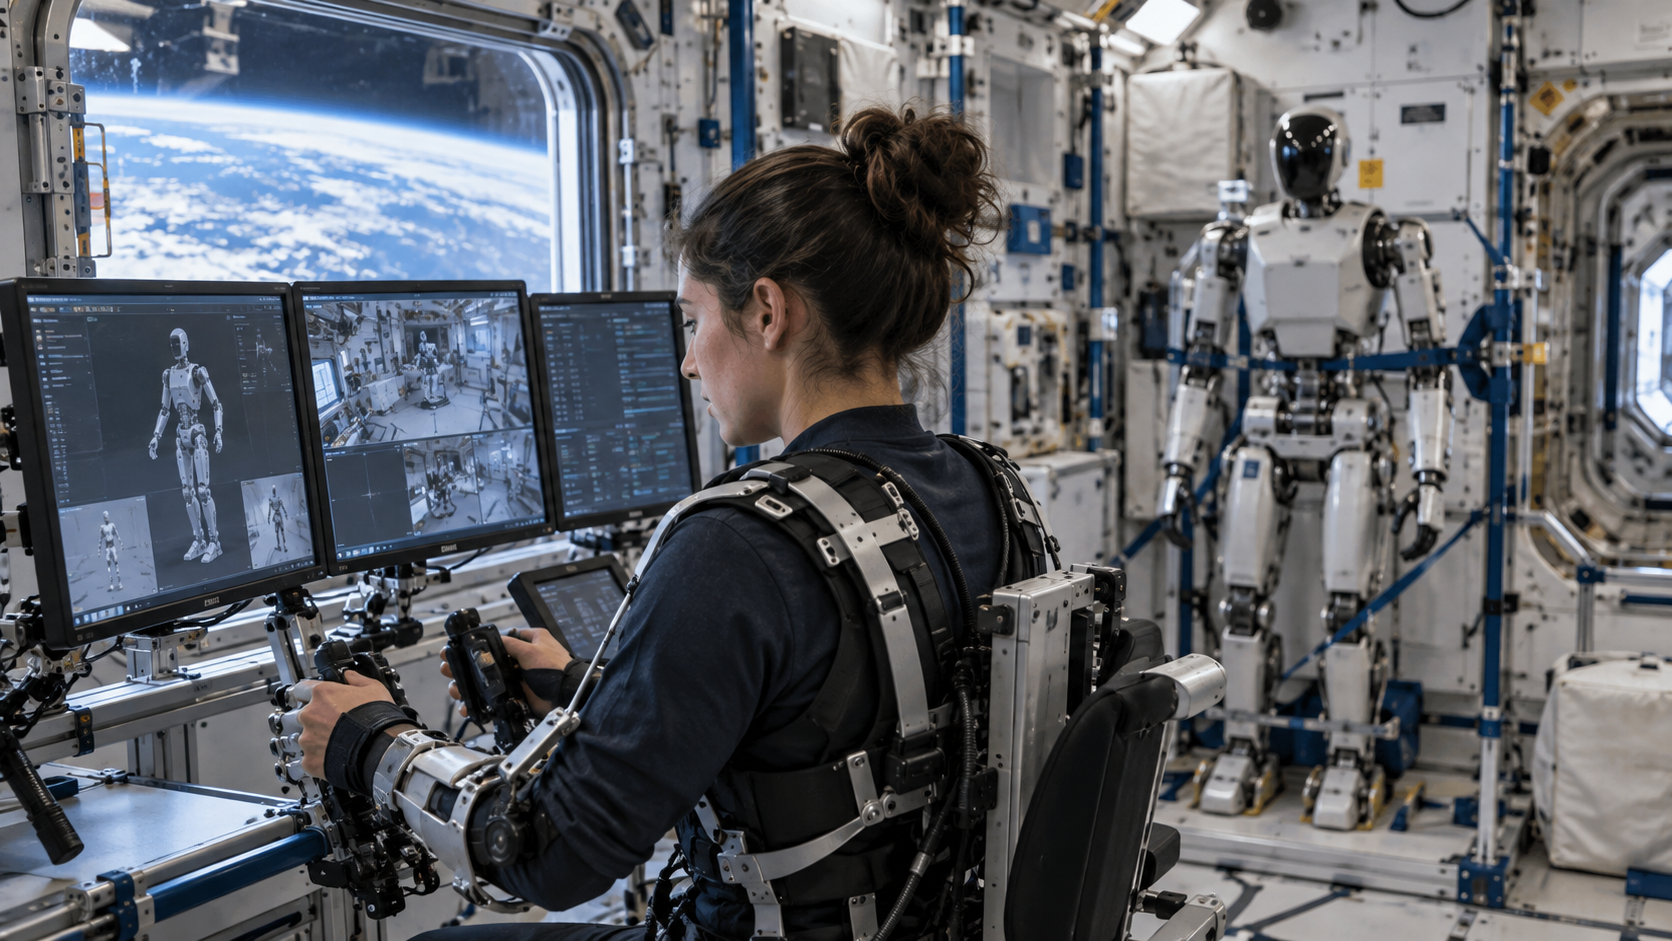
Neue Hardware für einen humanoiden Roboter hat die Internationale Raumstation erreicht – der Roboter selbst befindet sich jedoch noch nicht an Bord. Das russische Frachtraumschiff Progress MS-35 brachte den Bedienplatz, Steuerungstechnik und ein Exoskelett für das Teledroid-Experiment zur ISS. Diese Unterscheidung ist entscheidend: Geliefert wurde die Infrastruktur für einen künftigen ferngesteuerten Roboter, nicht der Beleg für einen bereits arbeitenden Humanoiden im All.
Trotzdem ist die Lieferung ein relevanter Schritt. Aus einem Laborprogramm wird ein mehrstufiges Orbitalexperiment mit realer Hardware auf der Raumstation. Untersucht werden soll, ob ein Mensch einen humanoiden Roboter zuverlässig in einer Umgebung steuern kann, in der jede Bewegung, Verzögerung und Fehlfunktion besondere Folgen hat. Erst in späteren Phasen könnte der Roboter innerhalb der Station und danach bei Außenarbeiten getestet werden.
In diesem Artikel
Was mit Progress MS-35 angekommen ist
Progress MS-35 dockte am 19. September 2026 an die ISS an. Gestartet war der Transporter vom Kosmodrom Baikonur. Nach Angaben, die sich auf Roskosmos beziehen, gehörten ein Operator-Arbeitsplatz, Steuerungselektronik und ein Exoskelett für Teledroid zur Fracht. Diese Komponenten sollen Bewegungen des Bedieners erfassen und in Befehle für einen entfernten Roboter übersetzen.
Damit bilden sie das Zentrum des Konzepts. Teleoperation funktioniert nur, wenn die bedienende Person versteht, was die Maschine wahrnimmt, und Arme, Hände sowie Körper kontrollieren kann, ohne die Orientierung zu verlieren. Der Arbeitsplatz ist deshalb mehr als eine Konsole mit Joysticks. Er verbindet Bewegungseingabe, Bildrückmeldung und Software, die menschliche Gesten auf einen Roboter mit anderen Gelenkgrenzen, Reichweiten und Geschwindigkeiten überträgt.
Ebenso wichtig ist, was nicht geliefert wurde. Der eigentliche Teledroid befindet sich weiterhin auf der Erde. Interfax berichtete unter Berufung auf die russische Raumfahrtbehörde, dass sein Transport mit Progress MS-36 im November geplant sei. Da sich Raumflugpläne ändern können, ist dieser Termin als Absicht und nicht als bereits erreichter Meilenstein zu verstehen.
Warum die Formulierung der Schlagzeile wichtig ist
Raumfahrt- und Robotikmeldungen verdichten mehrere Entwicklungsschritte häufig zu einem dramatischen Satz. Aus „Robotertechnik erreicht die ISS“ wird schnell „Humanoider erreicht die ISS“, obwohl sich nur die unterstützende Technik in der Fracht befindet. Im Fall von Teledroid trennt genau dieser Unterschied ein überprüfbares Ereignis von einem künftigen Vorhaben.
Der aktuelle Meilenstein besteht in der Ankunft der Steuerungsebene. Ingenieure können den Bedienplatz installieren, Schnittstellen im Orbit prüfen und untersuchen, wie das System in die Abläufe der ISS passt. Ergonomie, Kommunikationswege und Verfahren lassen sich vorbereiten, bevor der Roboter wertvollen Frachtraum beansprucht. Das ist vernünftiges Engineering, aber noch keine Vorführung von Wartung, Inspektion oder Außenbordeinsatz.
Für die Bewertung humanoider Robotik ist diese Abstufung informativer als die verkürzte Meldung. Auch kommerzielle Humanoidenprojekte auf der Erde folgen einer Kette: zuerst Steuerung und Arbeitszelle, dann überwachte Versuche und erst später ein produktiver Einsatz. Ein benannter Einsatzort oder ein spektakuläres Video beweist allein noch keine Betriebsreife.
Wie Teleoperation im Orbit funktionieren kann
Teledroid folgt der Idee, dass ein Mensch die Kontrolle behält, während eine Maschine körperlich anspruchsvolle oder gefährliche Handlungen ausführt. Der Operator nutzt eine exoskelettartige Schnittstelle. Sensoren registrieren Bewegungen, Software berechnet daraus Zielpositionen und der Roboter folgt innerhalb festgelegter Sicherheitsgrenzen. Kameras und weitere Sensoren liefern Rückmeldungen.
Was intuitiv klingt, wird im Orbit technisch anspruchsvoll. Bereits eine geringe Verzögerung kann direkte Steuerung instabil wirken lassen. Ein Roboterarm bewegt sich möglicherweise noch, obwohl die Person schon reagiert hat. Kontaktkräfte sind anhand eines Videobildes schwer einzuschätzen. In Schwerelosigkeit werden Lasten anders in den Körper eingeleitet; zugleich darf die Maschine weder sich selbst noch Ausrüstung unkontrolliert in Bewegung setzen.
Belastbare Systeme kombinieren deshalb menschliche Führung mit lokaler Autonomie. Der Mensch gibt die gewünschte Bewegung vor, während der Roboter Geschwindigkeit begrenzt, Kollisionen vermeidet und seine Haltung stabilisiert. Kraftfeedback kann Widerstand vermitteln, muss aber gefiltert werden, damit Schwingungen nicht verstärkt werden. Erforderlich sind sichere Stopps, klare Wiederanlaufverfahren und die Fähigkeit, kontrolliert in eine sichere Konfiguration zurückzukehren.
Drei Versuchsphasen statt eines einzigen Startevents
Öffentliche Beschreibungen nennen einen stufenweisen Ablauf. In der ersten Phase dient ein virtuelles Modell dazu, Bedienoberfläche und Steuerungslogik zu testen, ohne physische Hardware zu gefährden. Später soll der Roboter innerhalb der Station arbeiten. Erst nach diesen Schritten wären Einsätze außerhalb der ISS realistisch.
Jede Phase beantwortet andere Fragen. Eine Simulation deckt Zuordnungsfehler auf und trainiert Operatoren, bildet aber mechanische Reibung, Sensorrauschen und unerwartete Kontakte nur begrenzt ab. Ein Innentest ergänzt reale Hardware in einer vergleichsweise kontrollierten Umgebung. Der Außenbereich bringt Vakuum, Strahlung, extreme Temperaturen und strengere Anforderungen an Mobilität und Kommunikation hinzu.
Gerade dieser Aufbau zeigt, warum der Vorgang nicht als vollendeter Roboter-Außenbordeinsatz dargestellt werden sollte. Das Experiment ist wertvoll, weil es die schwierigen Zwischenschritte nicht überspringt.
Warum überhaupt eine humanoide Form?
Raumstationen sind für menschliche Körper ausgelegt. Handläufe, Werkzeuge und Arbeitsbereiche setzen menschliche Reichweite und Manipulation voraus. Ein humanoider Roboter könnte einen Teil dieser Infrastruktur theoretisch nutzen, ohne jeden Arbeitsgang für eine Spezialmaschine umzubauen.
Das bedeutet nicht, dass die menschliche Form immer die beste Lösung ist. Klassische Roboterarme leisten bereits wichtige Außenarbeiten, und ein spezialisiertes Inspektionsgerät kann leichter und einfacher sein. Humanoide tragen viele Gelenke, Aktoren und potenzielle Fehlerstellen. Ihre Komplexität lohnt sich nur, wenn sie unterschiedliche Werkzeuge bedienen und zwischen Aufgaben wechseln können, für die sonst mehrere Systeme erforderlich wären.
Die realistischste kurzfristige Rolle ist daher nicht der autonome „Roboter-Astronaut“. Plausibler ist eine überwachte körperliche Stellvertretung: Die Maschine verlängert die Reichweite einer qualifizierten Person bis in einen gefährlichen Bereich. Der Mensch liefert Urteilsvermögen, der Roboter übernimmt einen Teil des Umweltrisikos.
Was der nächste Meilenstein beweisen muss
Wenn Teledroid tatsächlich geliefert wird, ist seine bloße Anwesenheit noch nicht die entscheidende Evidenz. Relevant werden reproduzierbar erledigte Aufgaben, Kommunikationslatenz, Belastung des Operators, Fehlerbehebung und der Anteil lokaler Autonomie. Der Unterschied zwischen einer überzeugenden Demonstration und einem nützlichen System liegt darin, wie häufig es erfolgreich arbeitet und wie sicher es scheitert.
Auch die redaktionelle Einordnung sollte Engineering-Test und produktiven Einsatz trennen. Die Installation des Bedienplatzes ist ein bestätigter Meilenstein. Arbeit innerhalb der Station wäre ein Pilotversuch. Erst externe Wartungs- oder Inspektionsaufgaben mit gemessener Leistung wären ein deutlich stärkerer Nachweis des praktischen Nutzens.
Bis dahin bleiben sorgfältig dokumentierte Zwischentests wichtiger als spektakuläre Zukunftsbilder.
Der Alpha-Bionic-Blick
Teledroid ist nicht deshalb interessant, weil das Projekt bereits den Ersatz von Astronauten belegt. Es macht vielmehr die Architektur glaubwürdiger Physical AI sichtbar. Der auffällige Roboter ist nur eine Ebene. Schnittstellen, Kommunikation, Sicherheitsgrenzen, Prozesse und ausgebildete Bediener entscheiden darüber, ob die Maschine vertrauenswürdig eingesetzt werden kann.
Die Ankunft von Exoskelett und Arbeitsplatz ist somit ein realer Fortschritt – nur ein anderer als manche Schlagzeile nahelegt. Als Nächstes sollten beobachtbare Tests zählen: Lieferung des Roboters, Installation, kontrollierte Bewegung, Aufgabenleistung und schließlich der Betrieb in der deutlich härteren Außenumgebung.
Quellen
- Space.com: Progress 96/MS-35 dockt an der ISS an, 19. September 2026
- Interfax: Fracht und Teledroid-Steuerungstechnik, 16. September 2026
- Interfax: geplanter Robotertransport mit Progress MS-36, 16. September 2026
- Spaceflight Now: Ankunft des Progress-Frachters, 19. September 2026