
ROS 2 steht für Robot Operating System 2 und ist eine offene Middleware mit Werkzeugen und Bibliotheken für Robotiksoftware. Trotz des Namens ist ROS 2 kein vollständiges Betriebssystem wie Linux, sondern eine modulare Kommunikations- und Entwicklungsplattform.
Das Wichtigste in Kürze
- Ein ROS-2-System zerlegt Funktionen in Nodes.
- Topics transportieren kontinuierliche Daten über Publish/Subscribe.
- ROS 2 verbindet Treiber, Sensorfusion, Navigation, Manipulation und Visualisierung.
- Verteilte Systeme erzeugen Herausforderungen durch Latenz, Paketverlust, Zeitabgleich und Versionsabhängigkeiten.
Was bedeutet ROS 2?
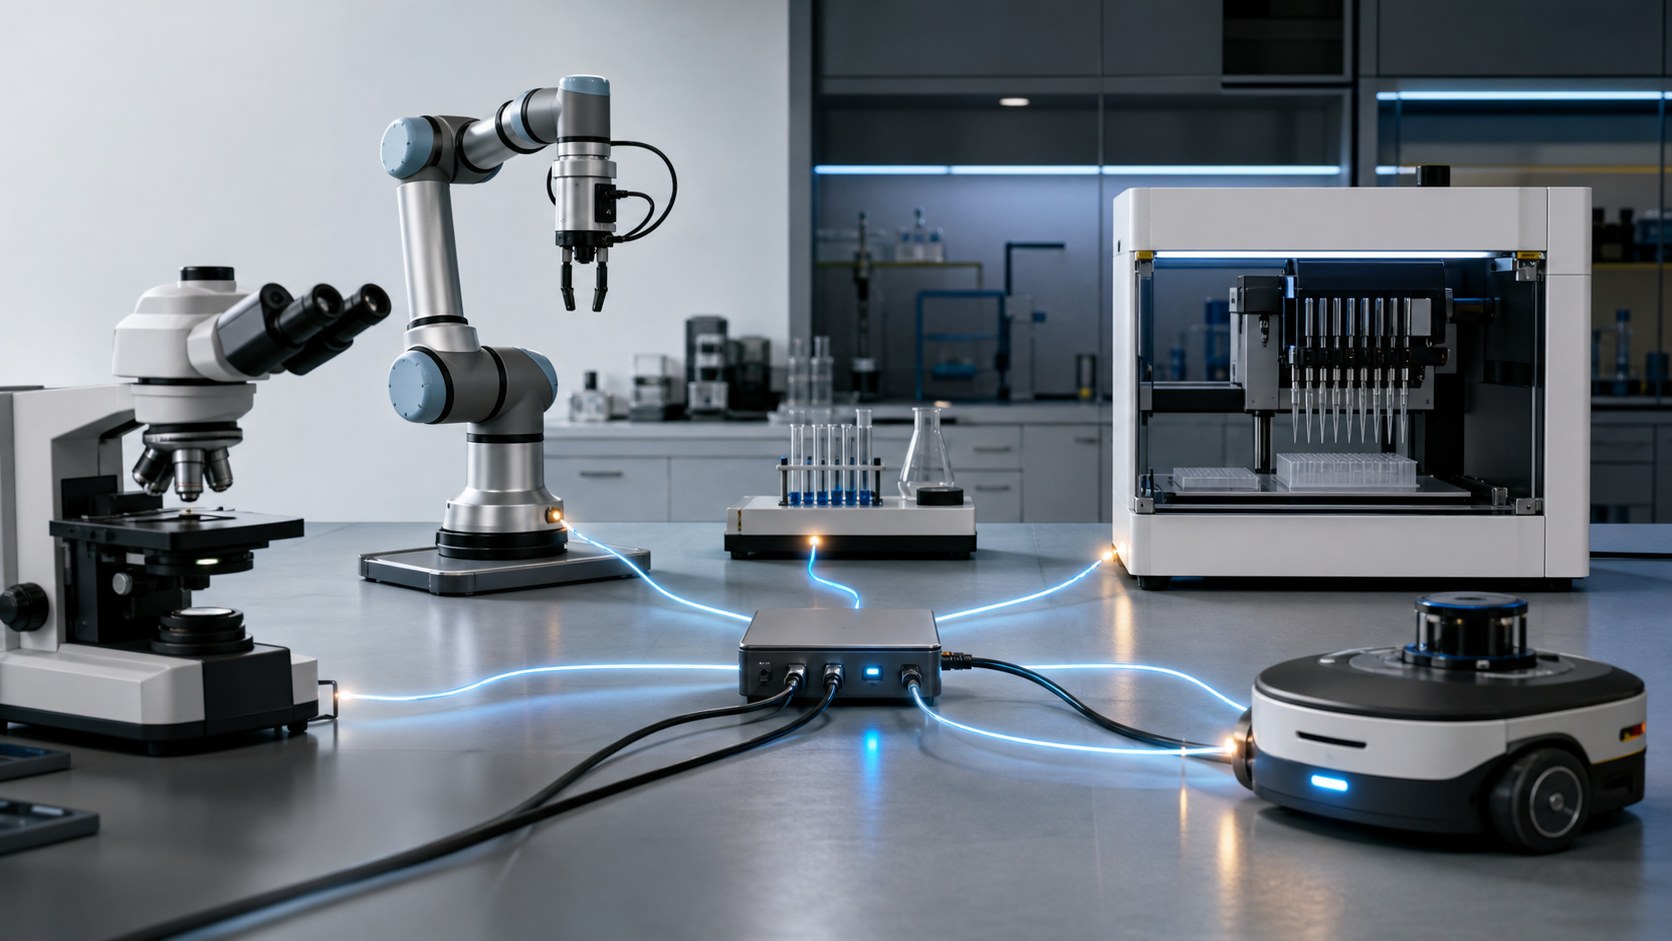
Ein ROS-2-System zerlegt Funktionen in Nodes. Ein Kameranode kann Bilder veröffentlichen, ein Wahrnehmungsnode Objekte erkennen und ein Planungsnode Bewegungen berechnen. Der ROS Graph beschreibt die laufenden Nodes und ihre Kommunikationsbeziehungen. Client-Bibliotheken unterstützen unter anderem C++ und Python.
Wie funktioniert das Prinzip?
Topics transportieren kontinuierliche Daten über Publish/Subscribe. Services eignen sich für kurze Anfrage-Antwort-Aufrufe. Actions bearbeiten länger laufende, abbrechbare Aufgaben mit Feedback und Ergebnis. Darunter nutzt ROS 2 austauschbare Middleware-Implementierungen, häufig auf Basis von DDS, und Quality-of-Service-Einstellungen für das Kommunikationsverhalten.
| Begriff oder Aspekt | Bedeutung |
|---|---|
| Node | Modularer Prozess oder Teilnehmer im ROS Graph |
| Topic | Asynchroner Datenstrom per Publish/Subscribe |
| Service | Kurze synchrone Anfrage mit Antwort |
| Action | Länger laufendes Ziel mit Feedback und Abbruch |
| Package | Verteilbare Einheit aus Code, Daten und Konfiguration |
Rolle in der Robotik
ROS 2 verbindet Treiber, Sensorfusion, Navigation, Manipulation und Visualisierung. Werkzeuge wie rosbag zeichnen Nachrichten auf; RViz stellt Zustände dar; Launch-Dateien starten mehrere Komponenten. Schnittstellen und Nachrichtenkonventionen erleichtern die Wiederverwendung zwischen Robotern.
Wichtige Abgrenzung und typische Missverständnisse
ROS 2 ist nicht automatisch echtzeitfähig, sicherheitszertifiziert oder cybersicher konfiguriert. Die Middleware bietet Mechanismen, doch Architektur, Betriebssystem, Executor, Netz, Berechtigungen und Softwarequalität bestimmen das Gesamtsystem. ROS 1 und ROS 2 besitzen unterschiedliche Kommunikationsarchitekturen und sind nicht einfach dieselbe Version.
Typische Anwendungen
- Forschungs- und Bildungsroboter
- AMR und Navigation
- Manipulatoren und Greifsysteme
- Simulation mit Gazebo oder Isaac Sim
- Prototypen und industrielle Robotikplattformen
Praxisbezug: Worauf kommt es bei der Umsetzung an?
In einem realen Robotikprojekt sollte ROS 2 nicht isoliert bewertet werden. Bei Anwendungen wie Forschungs- und Bildungsroboter, AMR und Navigation, Manipulatoren und Greifsysteme wirken Mechanik, Sensorik, Steuerung, Software und Umgebung zusammen. Zuerst müssen Eingaben, Ausgaben, Koordinatenbezüge und zulässige Betriebsbereiche eindeutig festgelegt werden. Anschließend wird das Verhalten nicht nur im Idealfall, sondern auch bei Grenzwerten, Störungen und unvollständigen Daten geprüft. Messbare Akzeptanzkriterien verhindern, dass eine technisch plausible Demo mit einem robusten Produktionssystem verwechselt wird. Änderungen an Werkzeug, Last, Firmware oder Umgebung sollten eine erneute Prüfung auslösen, wenn sie die zugrunde liegenden Annahmen verändern.
Checkliste für Planung und Prüfung
- Begriffe, Einheiten und Bezugsrahmen eindeutig dokumentieren
- Gültigkeitsbereich und technische Grenzwerte festlegen
- Messdaten, Modellannahmen und Softwarestände versionieren
- Normalbetrieb, Störungen und sichere Rückfallebene testen
- Ergebnisse am realen Roboter unter Prozessbedingungen validieren
Für Auswahl und Betrieb ist außerdem wichtig, Herstellerangaben nur unter ihren jeweiligen Prüfbedingungen zu vergleichen. Die aussagekräftige Kennzahl ist nicht immer der größte oder kleinste Datenblattwert, sondern die nachweisbare Leistung im vorgesehenen Prozess. Verantwortlichkeiten für Konfiguration, Wartung und Freigabe sollten feststehen. So bleibt nachvollziehbar, welche Annahmen gelten, wer Abweichungen bewertet und wann eine Anpassung erneut getestet werden muss.
Grenzen und Qualitätskriterien
Verteilte Systeme erzeugen Herausforderungen durch Latenz, Paketverlust, Zeitabgleich und Versionsabhängigkeiten. Quality of Service muss zur Datenart passen. Produktionssysteme benötigen zusätzlich Updatekonzept, Zugriffsschutz, Diagnose, Ressourcenbegrenzung und definierte sichere Zustände.
Quellen und technische Einordnung
Offizielle ROS-2-Dokumentation: Topics, Services und Actions und Offizielle ROS-2-Dokumentation: Nodes dokumentieren die zugrunde liegenden Konzepte und technischen Zusammenhänge.
Fazit
ROS 2 stellt ein flexibles Gerüst für modulare Robotiksoftware bereit. Seine Stärke liegt in Schnittstellen und Ökosystem; Zuverlässigkeit und Sicherheit bleiben Aufgaben der Systementwicklung.
Häufige Fragen zu ROS 2
Ist ROS 2 ein Betriebssystem?
Nein. Es ist eine Middleware und ein Ökosystem, das typischerweise auf Linux oder einem anderen Betriebssystem läuft.
Was ist ein ROS Node?
Ein Node ist ein modularer Teilnehmer im ROS Graph, der eine logisch abgegrenzte Aufgabe übernimmt.
Wann verwendet man ein Topic?
Für kontinuierliche oder asynchrone Datenströme wie Sensorwerte und Roboterzustände.
Was ist der Unterschied zwischen Service und Action?
Services sind kurze Anfrage-Antwort-Aufrufe; Actions unterstützen länger laufende Ziele mit Feedback und Abbruch.
Ist ROS 2 automatisch sicherheitszertifiziert?
Nein. Eine zertifizierte Lösung erfordert eine entsprechend entwickelte und bewertete Gesamtarchitektur.
Der Autor Nico Nuss beschäftigt sich seit 2001 mit den Themen Mobile Computing und Automation Software. Auf Grund seiner Erfahrung und dem starken Interesse für Zukunftstechnologien gilt seine Aufmerksamkeit den Themen Robotik und AI.