Welche Roboterhand ist für echte Arbeit besser: vier Finger, fünf Finger, Seilzüge oder Motoren direkt in den Gelenken? Ein neues Video von Robot Uncut stellt die Hände von Boston Dynamics Atlas, Tesla Optimus, Figure 03 und 1X NEO gegenüber. Die spannendere Frage ist nicht, wer die meisten Freiheitsgrade nennt, sondern welcher Aufbau eine Aufgabe zuverlässig, sicher und wartbar erledigt. Die öffentlich verfügbaren Herstellerdaten liefern dafür noch keinen gemeinsamen Praxistest.
In diesem Artikel
Roboterhände im Vergleich: die vier Konstruktionswege
Ein Freiheitsgrad (DOF) beschreibt eine unabhängig steuerbare Bewegungsmöglichkeit. Die Zahl lässt sich nur vergleichen, wenn Hersteller dieselben Gelenke zählen und die gleiche Handgeneration meinen. Gerade bei 1X gehören drei Freiheitsgrade des Handgelenks zur genannten Gesamtzahl. Sensorik, Kraftregelung und Reparierbarkeit stehen ohnehin nicht in der DOF-Zahl.
| Roboter | Öffentlich beschriebene Hand | Belastbar belegter Schwerpunkt | Offene Frage |
|---|---|---|---|
| Boston Dynamics Atlas | Vier Finger, 13 DOF; direkt angetriebene Gelenke | Tastsensorik an Fingern und Handfläche, Werkzeuggriffe | Erfolgsrate und Standzeit in langen Arbeitseinsätzen |
| Tesla Optimus | Fünffingeransatz; frühere seilzugbasierte Ausführungen | Mehrere dokumentierte Entwicklungsrevisionen | Aktuelle Serienkonfiguration und vergleichbare Leistungsdaten |
| Figure 03 | Fünffingerhand mit Kameras in den Handflächen | Fingerspitzen-Sensoren mit vom Hersteller genannter 3-g-Ansprechschwelle | Öffentlich nicht eindeutig bezifferte Hand-DOF und Langzeitdaten |
| 1X NEO | Seilzughand mit 25 DOF einschließlich drei im Handgelenk | Kraftregelung, Rücktreibbarkeit, IP68 laut 1X | Unabhängig bestätigte Haltbarkeit im Haushalt |
Atlas: Warum Boston Dynamics den kleinen Finger weglässt
Boston Dynamics beschreibt die neue Atlas-Hand mit vier Fingern und 13 Freiheitsgraden; der Daumen erhält vier, die drei anderen Finger jeweils drei. Die Aktuatoren sitzen direkt an den Gelenken. Drucksensoren an Fingern und Handfläche sollen kleine Kontaktänderungen erfassen. Der Hersteller nennt unter anderem das Drehen eines Gegenstands in der Hand und das Halten eines Werkzeugs bei gleichzeitiger Betätigung des Abzugs als Zielverhalten.
Der fehlende kleine Finger ist eine bewusste Abwägung: Ein fünfter Finger würde nach Angaben des Unternehmens drei weitere Aktuatoren, mehr Bauraum und zusätzliche potenzielle Ausfallstellen bedeuten. Das ist eine Konstruktionsentscheidung, kein Beweis für generelle Überlegenheit. Unsere Analyse der Atlas-Roboterhand geht auf diesen Punkt ausführlicher ein.
Tesla Optimus: ambitionierte Hand, aber Versionsfrage offen
Tesla zeigte wiederholt fünffingerige Optimus-Hände und sprach in Investorenmaterial von 2024 von einer Handgeneration mit mehr Beweglichkeit. Das Video ordnet frühe Konstruktionen dem seilzuggetriebenen Ansatz mit Antrieben im Unterarm zu. Aus einer älteren Demonstration oder einem Patent lässt sich jedoch nicht sicher ableiten, wie die aktuell geplante Version im Detail aufgebaut ist. Eine öffentlich überprüfbare, aktuelle Hand-Spezifikation für denselben Testmaßstab der anderen drei Anbieter fehlt hier.
Wichtig ist deshalb die Trennung zwischen Entwicklungsstand und Einsatzbeleg: Eine eindrucksvolle Greifdemo verrät weder die Zahl aller Versuche noch die Wartungsintervalle. Die bekannten Optimus-Generationen ordnen wir separat in unserem Techniküberblick zu Teslas Roboterhänden ein.
Figure 03: Sehen und Fühlen direkt am Greifpunkt
Figure setzt bei der Figure 03 auf eine Kamera in jeder Handfläche und nach eigenen Angaben auf selbst entwickelte taktile Fingerspitzensensoren, die Kräfte ab etwa drei Gramm erkennen. Eine spätere Demonstration von Helix 02 beschreibt die Steuerung einer fünffingerigen Hand mit diesen Sensorsignalen. Das ist für verdeckte Griffe interessant, bei denen Kopfkameras den Kontaktpunkt nicht sehen.
Figures öffentliche Angaben liefern aber keine direkt mit Atlas und 1X vergleichbare DOF-Zahl der aktuellen Hand. Auch aus einer gelungenen Videoaufgabe entsteht noch keine statistische Aussage über Fehlgriffe bei wechselnden Objekten oder über Verschleiß nach Monaten. Im Video wird zudem der öffentliche Meinungswechsel von Figure-Gründer Brett Adcock zu seilzugbasierten Händen aufgegriffen. Er beschreibt damit Figures Entwicklungsentscheidung, nicht eine allgemeine Widerlegung von Seilzügen.
1X NEO: Seilzüge sind nicht automatisch veraltet
1X beziffert die neue NEO-Hand auf 25 kraftgeregelte Freiheitsgrade: 22 in Fingern und Handfläche sowie drei im Handgelenk. Die Firma setzt auf Seilzüge mit niedrigen Übersetzungsverhältnissen und nennt Rücktreibbarkeit als Vorteil beim Kontakt mit Menschen und Gegenständen. Sie bewirbt außerdem IP68 für die Hand und berichtet über Millionen von Testzyklen einzelner Komponenten.
Diese Werte sind Herstellerangaben. Ein Komponenten-Zyklentest ist nicht dasselbe wie ein unabhängiger Langzeittest des vollständigen Roboters beim Aufräumen, Kochen oder Reinigen. Zudem wäre ein Vergleich „25 gegen 13“ unfair, solange bei einem System das Handgelenk mitgezählt wird und Aufgaben, Lasten und Erfolgsquoten verschieden sind.
Seilzug oder Direktantrieb: Was entscheidet in der Praxis?
Seilzüge erlauben es, größere Antriebe weiter Richtung Unterarm zu verlagern und die bewegte Masse der Hand zu reduzieren. Dafür müssen Zugmittel geführt, gespannt und bei Verschleiß gewartet werden. Direkte Antriebe können die Kraftübertragung verkürzen und die Simulation vereinfachen, beanspruchen aber Platz, Gewicht und thermisches Budget in der Hand. Keine Architektur gewinnt unabhängig von Aufgabe und Konstruktion.
Für einen belastbaren Vergleich sollten alle vier Systeme dieselben Objekte in zufälliger Reihenfolge greifen, drehen und mit einem Werkzeug bearbeiten. Nötig wären die Zahl aller Versuche, autonome gegenüber ferngesteuerten Durchläufen, zulässige Fehler, Taktzeit, Energieverbrauch und dokumentierte Wartung. Ein geschnittenes Video zeigt eine Fähigkeit; es ersetzt diese Messwerte nicht.
Fazit: Noch kein Sieger bei humanoiden Roboterhänden
Atlas priorisiert eine robuste vierfingrige Werkzeughand, Figure verbindet lokale Kameras und Tastsensoren, 1X verteidigt eine hochbewegliche Seilzugkonstruktion, und Teslas aktuell maßgebliche Handversion bleibt für einen fairen Datenvergleich zu wenig spezifiziert. Die wichtigste offene Größe ist nicht der Rekord bei Freiheitsgraden, sondern wiederholbare Arbeit unter realen Bedingungen. Bis vergleichbare Langzeitdaten vorliegen, ist jede allgemeine Rangliste eine Prognose.
Häufige Fragen
Hat die Atlas-Roboterhand wirklich nur vier Finger?
Ja. Boston Dynamics beschreibt drei Finger plus einen beweglichen Daumen mit zusammen 13 Freiheitsgraden. Der kleine Finger wurde bewusst weggelassen.
Sind 25 Freiheitsgrade bei NEO besser als 13 bei Atlas?
Das folgt aus den Zahlen nicht. 1X zählt drei Freiheitsgrade des Handgelenks mit; außerdem unterscheiden sich Aktuierung, Sensorik und Zielaufgaben.
Welche Roboterhand ist bereits im Dauerbetrieb bewiesen?
Die hier geprüften öffentlichen Quellen enthalten keinen unabhängigen, standardisierten Dauertest aller vier aktuellen Hände unter denselben Bedingungen.
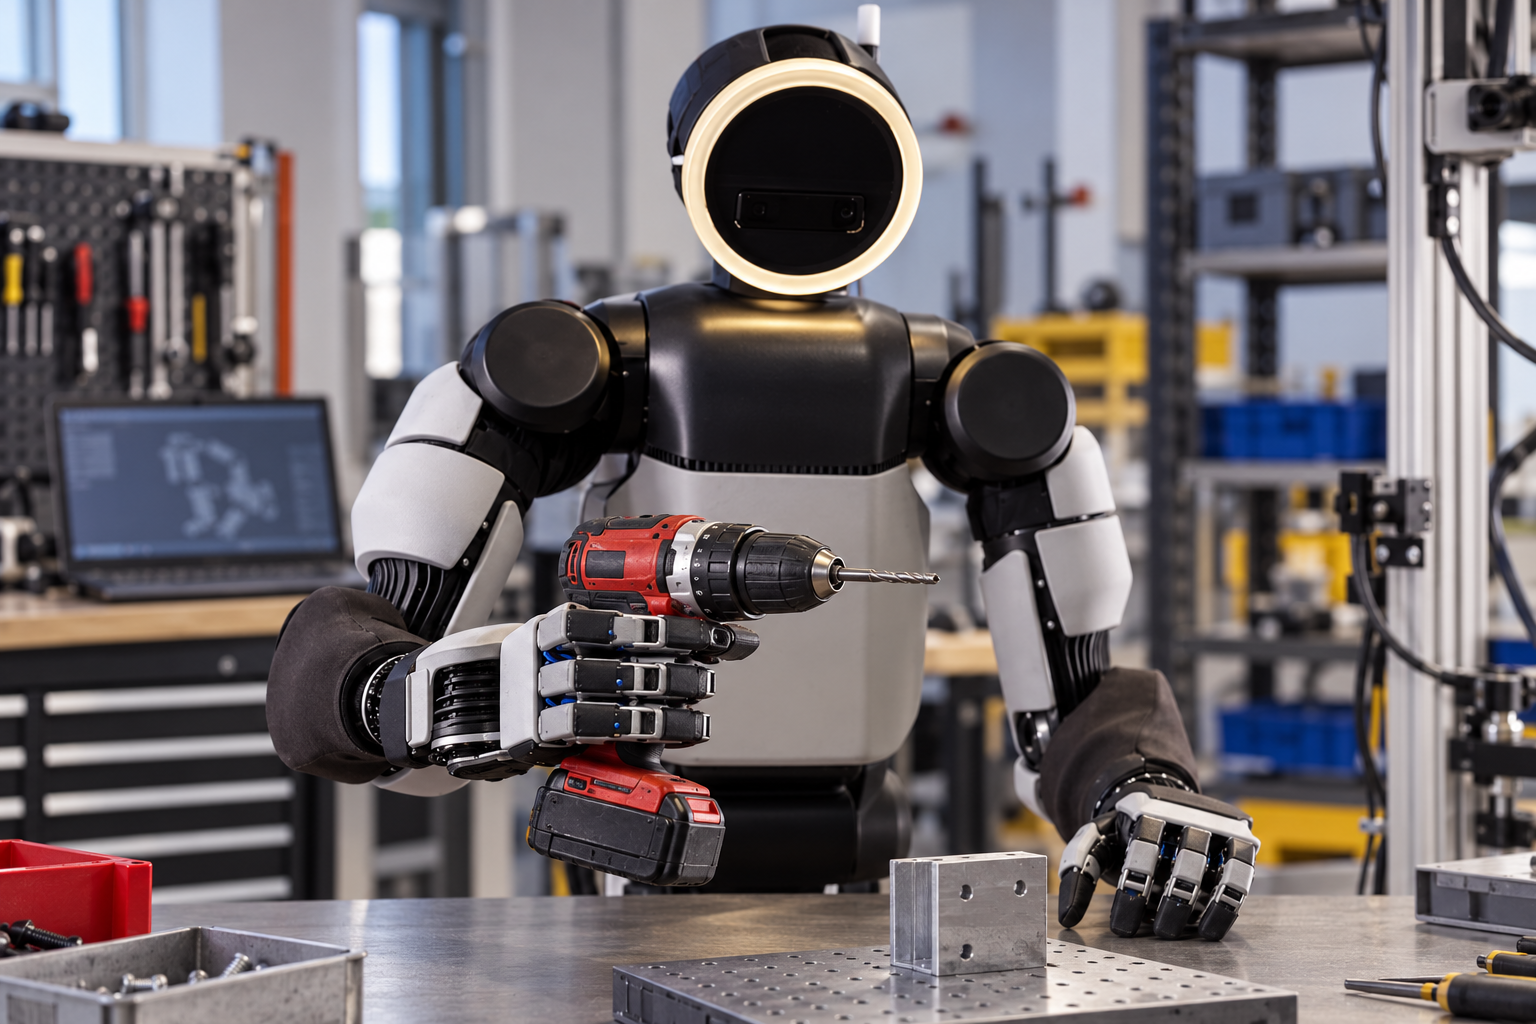
Beitragsbild: KI-Illustration nach einer visuellen Atlas-Produktreferenz; kein Herstellerfoto. Die Darstellung zeigt keinen dokumentierten Testlauf.
Quellen
- Robot Uncut: Videovergleich der vier Roboterhände
- Boston Dynamics: Robot Hands for Modern AI and Real Work
- Figure: Introducing Figure 03
- Figure: Helix 02
- 1X: NEO’s Hands
- Tesla: Investorenpräsentation 2024
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.