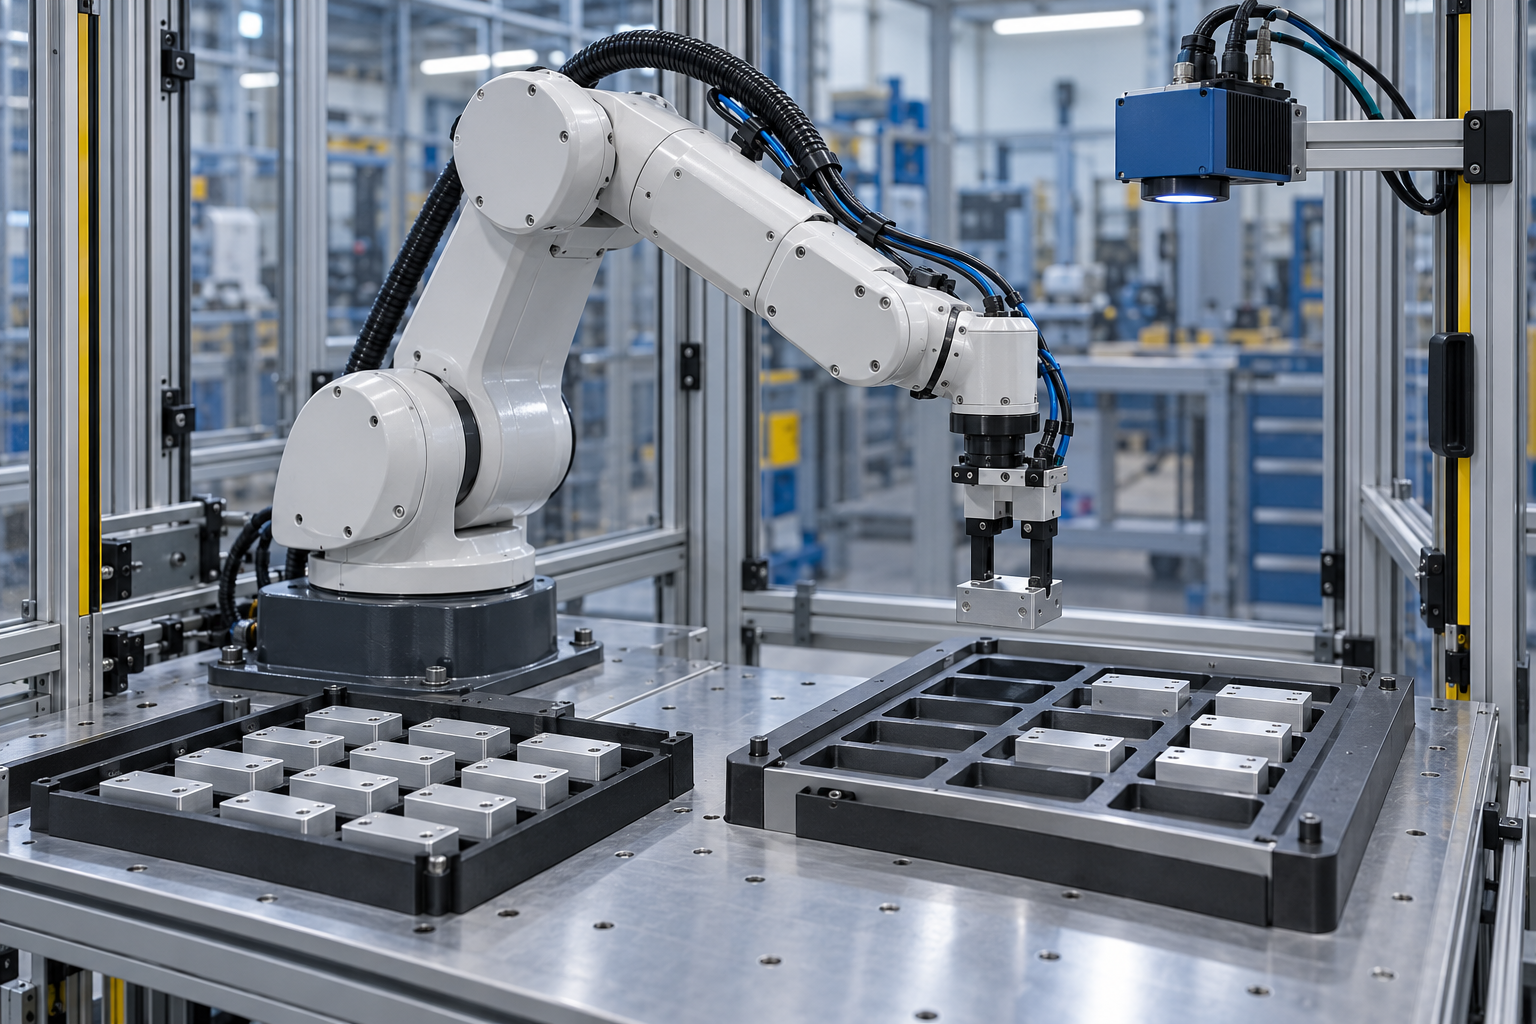
Pick-and-Place-Roboter nehmen Teile auf und legen sie an einem festgelegten Ziel ab. Beim Sortieren kommt eine Entscheidung hinzu: Welches Objekt gehört wohin? Hinter dieser einfachen Beschreibung steckt ein vollständiger Prozess aus Zuführung, Erkennung, Greifen, Transport und kontrollierter Ablage. Seine Zuverlässigkeit entscheidet sich häufig an den Teilen und Übergabepunkten, nicht allein am Roboterarm.
Dieser Leitfaden zeigt, wie du geordnete Bereitstellung und ungeordnetes Bin Picking unterscheidest, Greifer und Bildverarbeitung auswählst und Fehlgriffe sinnvoll bewertest. Ziel ist eine belastbare Aufgabenbeschreibung für einen Pilotversuch. Herstellerangaben zur Geschwindigkeit ersetzen dabei keine Messung mit den tatsächlichen Werkstücken und betrieblichen Bedingungen.
In diesem Artikel
Pick-and-Place-Roboter: zuerst den Materialfluss beschreiben
Beginne am Eingang der Station. Kommen Teile einzeln auf einem Band, liegen sie in einem Werkstückträger oder befinden sie sich durcheinander in einer Kiste? Danach beschreibst du die gewünschte Ablage: lose im Behälter, ausgerichtet in einer Aufnahme oder positionsgenau für den nächsten Bearbeitungsschritt. Diese Unterschiede bestimmen den technischen Aufwand.
Ein wiederholter Griff aus einer bekannten Position kann vergleichsweise überschaubar sein. Wechselnde Positionen, überdeckte Oberflächen und unterschiedliche Varianten benötigen zusätzliche Erkennung oder eine bessere Zuführung. Prüfe daher zuerst, ob sich die Bereitstellung vereinfachen lässt. Eine geeignete Vereinzelung kann wirkungsvoller sein als immer aufwendigere Software.
Universal Robots beschreibt Materialhandhabung als Zusammenspiel von Roboter, Greiftechnik und weiteren Komponenten, einschließlich Bildverarbeitung für unstrukturierte Aufgaben. Das verdeutlicht eine wichtige Grenze: Der Arm allein ist noch keine vollständige Pick-and-Place-Anlage. Auch Teilezufuhr, Zielaufnahme und Fehlerbehandlung gehören zur Lösung.
Geordnete Zuführung und Bin Picking unterscheiden
In einem Werkstückträger sind Position und Orientierung weitgehend vorgegeben. Trotzdem können leere Fächer, verdrehte Teile oder beschädigte Aufnahmen auftreten. Definiere, wie die Station solche Zustände erkennt. Eine feste Fahrbewegung darf nicht voraussetzen, dass an jeder Position immer ein korrektes Teil liegt.
Beim Griff in die Kiste muss das System geeignete Objekte und erreichbare Greifpunkte bestimmen. Verdeckungen sind dabei ein eigenständiges Problem: Was die Kamera nicht ausreichend sieht, lässt sich nicht beliebig sicher lokalisieren. Zivid erläutert diese Verdeckungen beim Bin Picking. Ein anderer Blickwinkel kann helfen, löst aber nicht automatisch jede mechanische Zugriffsschwierigkeit.
Ein erkanntes Teil ist noch kein greifbares Teil. Der Greifer braucht Platz, der Arm muss kollisionsfrei heranfahren können und benachbarte Objekte dürfen nicht unerwünscht mitgenommen werden. Teste deshalb auch fast leere Behälter, Teile an Wänden und ungünstige Orientierungen. Gerade diese Restzustände können den ansonsten guten Durchsatz begrenzen.
Die Aufgabenmatrix verhindert falsche Erwartungen
| Ausgangssituation | Technischer Schwerpunkt | Typischer Prüfpunkt |
|---|---|---|
| Teile im festen Träger | Aufnahme und Positionswiederholung | Leere oder falsch bestückte Fächer |
| Einzelteile auf Förderband | Erkennung und zeitliche Zuordnung | Abstände, Bewegung und Überlappung |
| Gemischte Varianten | Identifikation und Zielauswahl | Ähnliche Formen und falsche Zuordnung |
| Ungeordnete Kiste | Räumliche Erkennung und Greifplanung | Verdeckungen, Behälterwände und Restteile |
| Empfindliche Werkstücke | Kontakt und kontrollierte Ablage | Abdrücke, Verformung und Beschädigung |
Die Matrix beschreibt Aufgabenklassen, keine garantierten Gerätefähigkeiten. Ergänze Stückzahlen, Materialeigenschaften, Abmessungen und zulässige Fehler. Fotografien typischer Bereitstellungen und reale Musterteile helfen dem Integrator mehr als die pauschale Forderung, alles flexibel greifen zu können. Halte auch fest, welche Varianten ausdrücklich außerhalb des Projekts liegen.
Den Greifer am Werkstück auslegen
Mechanische Finger benötigen geeignete Kontaktflächen und ausreichend Platz. Vakuumgreifer brauchen eine zur Oberfläche passende Abdichtung. Poröse, strukturierte oder verschmutzte Flächen können andere Anforderungen stellen als glatte Bleche. Magnetische Greifer setzen geeignete Werkstoffe voraus. Entscheidend ist der Versuch mit repräsentativen Teilen, einschließlich ihrer üblichen Verschmutzung und Fertigungsschwankungen.
Berücksichtige neben der Werkstückmasse auch Greifer, Adapter und weitere mitbewegte Komponenten. Prüfe außerdem Schwerpunkt und die Grenzen der angebotenen Konfiguration. Eine passende Traglast allein beweist nicht, dass jeder Bewegungsablauf sinnvoll ist. Auskragende Teile können die Zugänglichkeit einschränken und zusätzliche Anforderungen an die Bewegung stellen.
Lege fest, wie ein erfolgreicher Griff bestätigt wird. Je nach Technik können beispielsweise Greiferzustand, Drucküberwachung oder eine zusätzliche Prüfung relevant sein. Eine geschlossene Greiferstellung beweist nicht in jedem Fall, dass das richtige Teil sicher gehalten wird. Mehrfachaufnahmen und verlorene Werkstücke brauchen eigene Reaktionen.
Machine Vision braucht eine definierte Umgebung
Eine Kamera liefert Informationen über sichtbare Merkmale. Ob daraus eine zuverlässige Position oder Klassifikation entsteht, hängt von Aufgabe, Beleuchtung, Oberfläche und Auswertung ab. Teste spiegelnde, dunkle und ähnlich aussehende Teile unter realistischen Bedingungen. Ein sauber präsentiertes Einzelstück ist kein ausreichender Nachweis für den späteren Serienbetrieb.
Die Zuordnung zwischen Kamerabild, Roboter und Arbeitsraum muss stimmen. Die Dokumentation von Universal Robots zum dynamischen Picking zeigt beispielhaft die Bedeutung definierter Bezugssysteme und eingelernten Positionen. Für dein Projekt sollte klar sein, wer diese Einrichtung prüft und nach Änderungen erneut kontrolliert.
Beim Sortieren brauchst du zudem eine nachvollziehbare Entscheidung für unbekannte oder unsichere Ergebnisse. Statt jedes Objekt zwangsweise zuzuordnen, kann eine definierte Prüfablage sinnvoll sein. Erfasst werden sollten sowohl falsche Zuordnungen als auch unnötig ausgeschleuste gute Teile. Beide beeinflussen Qualität und Wirtschaftlichkeit.
Fehlgriffe und Takt gemeinsam messen
Betrachte den vollständigen Zyklus: Teil bereitstellen, erfassen, greifen, bewegen, ablegen und den Abschluss bestätigen. Wartezeiten auf Material oder freie Zielplätze gehören dazu. Eine schnelle Roboterbewegung verbessert den Prozess wenig, wenn die Station anschließend auf Nachschub wartet. Miss deshalb zusätzlich den tatsächlich erreichten Durchsatz über längere Zeiträume.
Ein fiktives Beispiel: Eine Station bewältigt 600 Versuche pro Stunde. Bei 570 korrekt abgelegten Teilen beträgt die Erfolgsquote 95 Prozent und der nutzbare Durchsatz zunächst 570 Teile. Wenn manuelle Wiederherstellung zusätzliche Stillstandszeit verursacht, muss auch diese in die betrachtete Betriebszeit eingehen. Diese Zahlen sind keine Herstellerleistung.
Unterscheide Erkennungsfehler, Fehlgriffe, verlorene Teile und falsche Ablagen. Nur so lässt sich die Ursache gezielt verbessern. Ein unpassender Greifer wird nicht durch eine schönere Kameradarstellung zuverlässig. Umgekehrt hilft mehr Greifkraft nicht, wenn das System das falsche Objekt auswählt oder dessen Lage unzureichend bestimmt.
Den Pilotversuch vollständig planen
Nutze mehrere repräsentative Chargen und unterschiedliche Füllstände. Dokumentiere Variantenwechsel, Verschleiß und manuelle Eingriffe. Vereinbare vorab Abnahmekriterien für Qualität, Durchsatz und Wiederanlauf nach Störungen. Die Verbindung zur nachfolgenden Bearbeitung erläutert unser Beitrag über Roboter in Montage und Handling. Eine erfolgreiche Ablage muss auch dort weiterverarbeitbar sein.
Beziehe Materialversorgung und Abtransport ein. Wer wechselt volle Behälter, stellt leere Träger bereit und entfernt Ausschuss? Den größeren Zusammenhang behandelt der Überblick zu Robotern in Industrie und Logistik. Ohne diese Übergaben kann eine leistungsfähige Einzelstation zum wiederkehrenden Engpass werden.
Vergleiche Angebote auf derselben Grundlage. Zum Lieferumfang gehören nicht nur Arm und Greifer, sondern möglicherweise Kamera, Beleuchtung, Zuführung, Vorrichtungen, Steuerung und Integration. Hinzu kommen Schulung, Wartung und Ersatzteile. Frage, welche Änderungen bei einer neuen Teilevariante erforderlich sind und wer sie durchführen kann. Ein niedriger Einstiegspreis sagt wenig über den Aufwand häufiger Umrüstungen aus.
Halte für die Abnahme konkrete Testbedingungen fest: verwendete Chargen, Anzahl der Versuche, erlaubte Eingriffe und Umgang mit ausgeschleusten Teilen. Ein Durchschnittswert kann einzelne problematische Varianten verdecken. Werte deshalb wichtige Teilefamilien getrennt aus und dokumentiere auch die ungünstigen Ergebnisse. Benenne anschließend einen Verantwortlichen für den laufenden Betrieb. Er sollte Veränderungen an Zuführung und Werkzeug erkennen sowie vereinbarte Prüfungen veranlassen. Damit bleibt der erreichte Prozess nachvollziehbar, wenn Personal, Material oder Produktionsplanung wechseln und die Anlage unter anderen Bedingungen eingesetzt wird.
Häufige Fragen
Braucht jeder Pick-and-Place-Roboter eine Kamera?
Nein. Bei zuverlässig festgelegten Positionen kann eine Aufgabe ohne bildgestützte Lokalisierung auskommen. Ob zusätzliche Kontrolle erforderlich ist, hängt vom Prozess ab. Wechselnde Positionen oder Varianten erhöhen den Erkennungsbedarf. Entscheidend ist die nachgewiesene Zuverlässigkeit der gesamten Station.
Kann ein Greifer alle Teile sortieren?
Ein universeller Anspruch ist selten hilfreich. Teile unterscheiden sich in Form, Masse, Oberfläche und Empfindlichkeit. Definiere eine prüfbare Teilefamilie und teste Grenzfälle. Erst wenn Greifen, Erkennen und Ablegen zusammen zuverlässig funktionieren, sollte das Spektrum schrittweise erweitert werden.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.