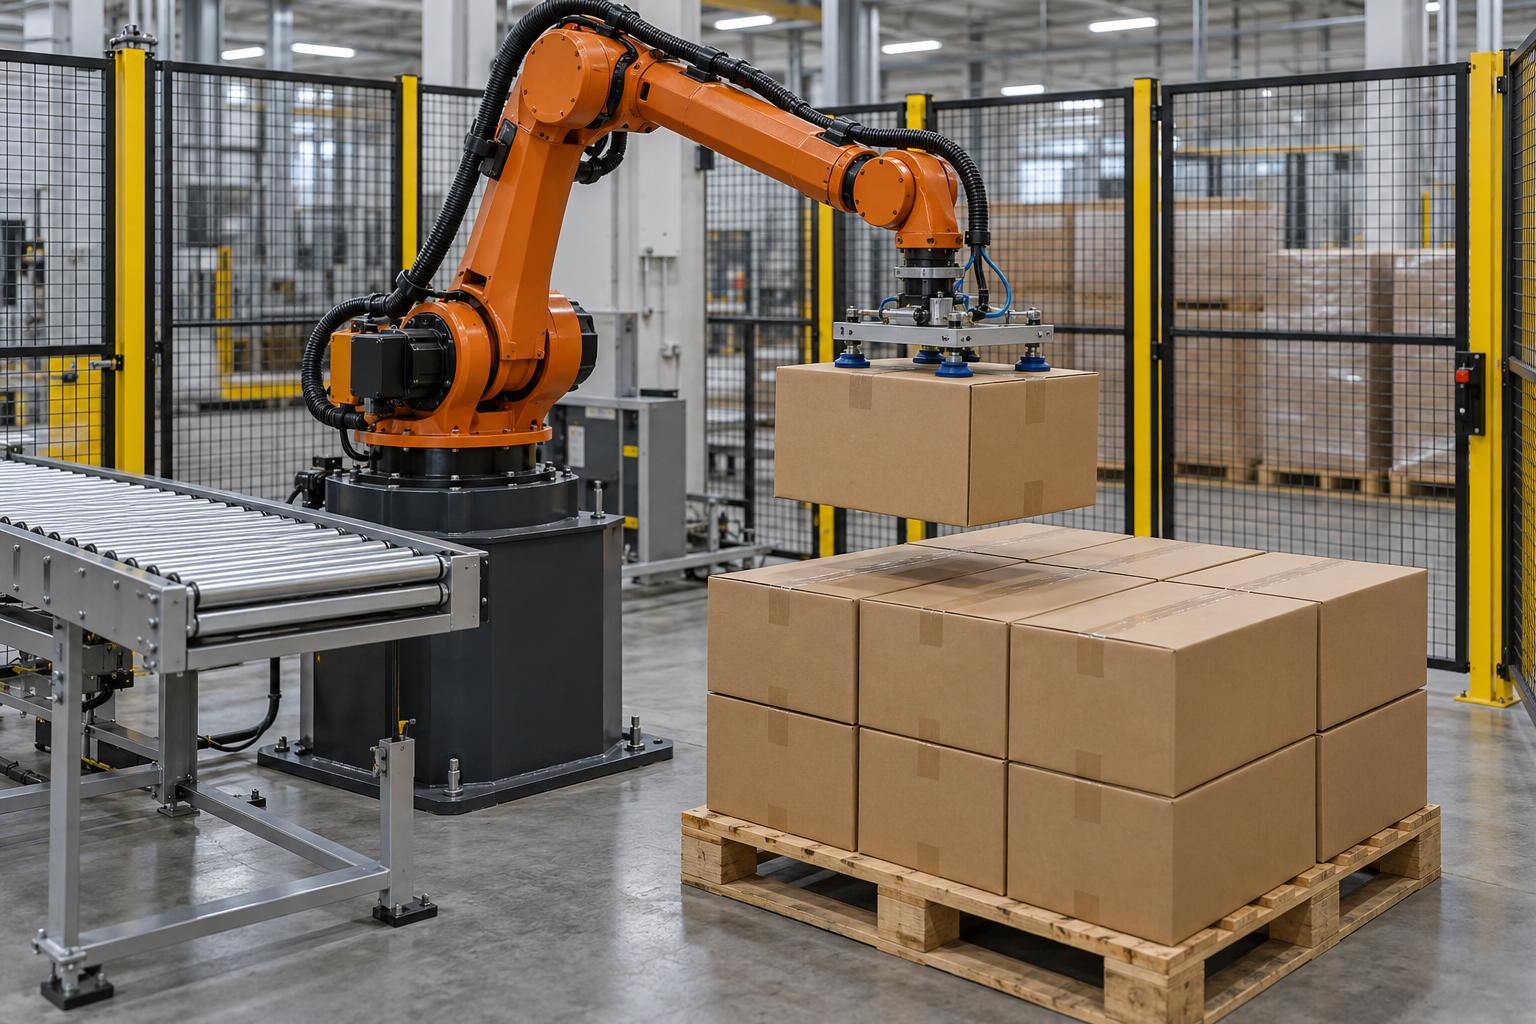
Ein Palettierroboter kann Kartons, Säcke oder Behälter wiederholbar stapeln und körperlich belastende Handhabungsarbeit reduzieren. Beim Depalettieren nimmt das System Waren von einer Palette auf und übergibt sie an den nächsten Prozess. Beide Aufgaben wirken ähnlich, verlangen aber unterschiedliche Informationen und Greifstrategien. Für eine belastbare Auswahl zählen nicht nur Traglast und Geschwindigkeit, sondern auch Verpackung, Reichweite, Stapelhöhe und Palettenwechsel. Dieser Leitfaden zeigt, wie Betriebe die vollständige Zelle bewerten und einen realistischen Leistungsnachweis vorbereiten.
In diesem Artikel
Palettierroboter: zuerst den Warenfluss beschreiben
Erfasse, welche Produkte ankommen, wie sie ausgerichtet sind und in welcher Reihenfolge sie verarbeitet werden. Gleichartige Kartons mit festen Abmessungen lassen sich anders planen als gemischte Gebinde. Notiere auch zulässige Beschädigungen, gewünschte Etikettenpositionen und Anforderungen der nachfolgenden Logistik. Ein schöner Stapel allein genügt nicht, wenn er später schlecht transportierbar ist.
Beim Palettieren ist das Zielmuster gewöhnlich vorgegeben. Beim Depalettieren muss dagegen zunächst geklärt werden, wie zuverlässig die tatsächliche Lage der Ware bekannt ist. Verschobene Kartons, verformte Säcke oder fehlende Gebinde können zusätzliche Erkennung und Ausnahmebehandlung erfordern. Ein gespeichertes Raster beschreibt nur den erwarteten Zustand, nicht automatisch jede angelieferte Palette.
| Prüffeld | Benötigte Angaben | Typischer Fehler |
|---|---|---|
| Last | Produkt, Greifer und Zubehör | Nur Kartongewicht vergleichen |
| Arbeitsraum | Alle Lagen und Anfahrwege | Nur maximale Reichweite betrachten |
| Verpackung | Steifigkeit und Greifflächen | Nur ideale Muster testen |
| Materialfluss | Zuführung und Palettenwechsel | Stillstände ausblenden |
| Depalettieren | Lageabweichungen und Störfälle | Perfekte Stapel voraussetzen |
Traglast einschließlich Greifer berechnen
Zur bewegten Last gehören das Produkt und alle am Werkzeugflansch getragenen Komponenten. Dazu können Greifer, Adapter, Sensoren und weitere Anbauteile zählen. Bei Mehrfachgriffen werden sämtliche aufgenommenen Produkte berücksichtigt. Ein Roboter mit nominell passender Kilogrammangabe ist deshalb nicht automatisch geeignet. Schwerpunktlage und zulässige Belastung müssen ebenfalls zum konkreten Bewegungsablauf passen.
Die Traglastdokumentation von Universal Robots erläutert ausdrücklich die gemeinsame Betrachtung von Greifer und Werkstück sowie den Einfluss des Lastschwerpunkts. Sie beschreibt außerdem mögliche Einschränkungen der Beschleunigung. Diese Hinweise beziehen sich auf die dokumentierte Roboterfamilie; für eine konkrete Auswahl sind die passenden Unterlagen des jeweiligen Modells maßgeblich.
Ein fiktives Beispiel: Ein Karton wiegt zwölf Kilogramm, der Greifer vier und der Adapter ein Kilogramm. Damit werden bereits siebzehn Kilogramm bewegt. Die Rechnung ersetzt noch keine Freigabe, weil Schwerpunkt, Trägheit und Bewegung hinzukommen. Lass die vollständige Konfiguration vom Anbieter bewerten, statt die zulässige Last durch bloßes Addieren als abschließend geprüft anzusehen.
Greifer und Verpackung gemeinsam testen
Vakuumgreifer benötigen geeignete Kontaktflächen und einen stabilen Halt während der Bewegung. Poröse Kartonoberflächen, Klebeband, Staub oder beschädigte Deckel können das Verhalten verändern. Mechanische Greifer stellen wiederum andere Anforderungen an Zugänglichkeit und Druckfestigkeit. Entscheidend ist nicht, ob ein einzelnes Muster aufgenommen wird, sondern ob die vorgesehene Produktpalette zuverlässig gehandhabt werden kann.
Teste reale Verpackungen aus mehreren Lieferungen. Berücksichtige unterschiedliche Füllstände, Schwerpunktlagen und zulässige Maßabweichungen. Definiere, wie fehlender Halt erkannt wird und wohin nicht verarbeitbare Gebinde gelangen. Die grundlegende Abstimmung von Werkzeug, Bauteil und Zuführung behandelt unser Beitrag über Roboter für Montage und Handling. Beim Palettieren kommen die Belastung des Stapels und seine Transportstabilität hinzu.
Reichweite und Stapelhöhe zusammen betrachten
Eine Reichweitenangabe beschreibt nicht automatisch die nutzbare Stapelhöhe. Prüfe die entfernteste Palettenecke, die unterste Lage und die höchste Ablageposition. Der Greifer braucht außerdem Raum zum Anfahren und Verlassen einer Position. Roboterarm, Werkzeug und Schläuche dürfen weder mit dem Stapel noch mit Fördertechnik oder Einhausung kollidieren.
Der Palettierleitfaden von Universal Robots betrachtet dafür unter anderem Montagehöhe, horizontale Reichweite, Kartonhöhe und Werkzeugabmessungen gemeinsam. Die dortigen Beispielwerte sind keine allgemeine Auslegungsvorgabe. Eine erhöhte Aufstellung oder zusätzliche Hubachse kann den Arbeitsraum verändern, muss aber einschließlich Bewegungen, Befestigung und Gesamtkonzept geplant werden.
Packmuster brauchen einen praktischen Stabilitätstest
Lege fest, wie viele Gebinde jede Lage enthält und ob die Orientierung zwischen den Lagen wechselt. Berücksichtige Überstände, Zwischenlagen, maximale Stapelhöhe und die Belastbarkeit der unteren Verpackungen. Bei gemischten Paletten müssen Größe, Gewicht und Druckempfindlichkeit gemeinsam betrachtet werden. Ein rechnerisch platzsparendes Muster kann praktisch ungeeignet sein.
KUKA unterscheidet auf seiner Anwendungsseite zum Palettieren und Depalettieren zwischen sortenreinen und gemischten Paletten. Für verschobene Kartons beschreibt der Hersteller Bildverarbeitung zur Positionserkennung. Daraus folgt keine universelle Erkennungsleistung. Welche Abweichungen beherrscht werden, muss an repräsentativen Paletten und unter den tatsächlichen Lichtverhältnissen nachgewiesen werden.
Depalettieren braucht definierte Ausnahmewege
Plane, was vor dem ersten Griff entfernt werden muss: beispielsweise Folie, Umreifung oder Decklagen. Solche Arbeiten sind nicht automatisch Bestandteil einer Roboterlösung. Zwischenlagen benötigen ebenfalls eine festgelegte Behandlung. Kläre, ob das System sie selbst aufnimmt oder eine andere Station zuständig ist. Fehlende Zusatzfunktionen verändern Personalbedarf und Durchsatz erheblich.
Vereinbare Reaktionen auf beschädigte Kartons, unklare Konturen und unerwartete Restmengen. Das System sollte einen nachvollziehbaren Zustand melden, statt unbegrenzt denselben erfolglosen Griff zu wiederholen. Eine zugängliche Ausschleusung und ein geordneter Wiederanlauf sind Teil des Prozesses. Für Bedienpersonen muss erkennbar sein, welche Ware bereits verarbeitet wurde und welche noch fehlt.
Durchsatz über vollständige Paletten messen
Eine einzelne schnelle Bewegung ist kein belastbarer Leistungsnachweis. Messe Aufnahme, Transport, Ablage und Rückfahrt einschließlich notwendiger Prüfungen. Ergänze Wartezeiten auf Produkte, Zwischenlagen und Palettenwechsel. Bei wechselnden Artikeln gehören auch Umrüstungen in die Betrachtung. Vergleiche Angebote nur, wenn sie denselben Produktmix und dieselben Betriebsbedingungen zugrunde legen.
Ein weiteres fiktives Beispiel: Ein Zyklus dauert zehn Sekunden und bewegt einen Karton. Ohne Unterbrechungen wären rechnerisch sechzig Kartons in zehn Minuten möglich. Benötigt der anschließende Palettenwechsel zwei Minuten, sinkt der Durchschnitt auf fünf Kartons je Minute. Zusätzliche Störungen sind dabei noch nicht berücksichtigt. Die Zahlen dienen ausschließlich der Veranschaulichung.
Palettenwechsel und Sicherheit in die Zelle integrieren
Leere Paletten müssen bereitstehen und volle rechtzeitig abgeholt werden. Definiere Übergabepunkte für Stapler, Hubwagen oder mobile Roboter. Unser Leitfaden zu Robotern in Industrie und Logistik erläutert die Bedeutung abgestimmter Materialübergaben. Ein zweiter Palettenplatz kann Abläufe unterstützen, beseitigt aber nicht automatisch sämtliche Wartezeiten oder erforderlichen Schutzmaßnahmen.
Die Bezeichnung Cobot ersetzt keine Bewertung der vollständigen Anwendung. Greifer, Kartons, Stapel und angrenzende Anlagen beeinflussen die Gefährdungen. Lass das Schutzkonzept durch qualifizierte Verantwortliche festlegen und prüfen. Dazu gehören auch Zugang, Störungsbeseitigung und Wiederanlauf. Ein abgesenkter Geschwindigkeitswert allein beweist nicht, dass Menschen gefahrlos neben der Anwendung arbeiten können.
Abnahme anhand realer Varianten vereinbaren
Ein Pilot sollte typische und schwierige Produkte einschließen. Prüfe vollständige Paletten, beschädigungsfreie Handhabung, stabile Stapel und nachvollziehbare Störmeldungen. Vereinbare messbare Kriterien für Durchsatz, Eingriffe und Wechselzeiten. Dokumentiere außerdem Schulung, Wartung, Verbrauchsmaterial und Ersatzabläufe. So wird aus einer überzeugenden Vorführung eine überprüfbare Grundlage für die Investitionsentscheidung.
Lege für jede Variante einen freigegebenen Datensatz an: Abmessungen, Gewicht, Greifpunkt, Packmuster und zulässige Stapelhöhe. Änderungen an Verpackungen sollten einen definierten Prüfprozess auslösen. Schon eine andere Kartonqualität kann den bisherigen Greifversuch entwerten. Bestimme außerdem, wer Rezepte bearbeiten darf und wie ältere Versionen wiederhergestellt werden. Bedienpersonen benötigen eine eindeutige Auswahl, damit ähnlich benannte Produkte nicht verwechselt werden. Für die laufende Auswertung helfen getrennte Kennzahlen zu technischen Störungen, fehlender Ware und verspäteter Palettenabholung. Erst diese Trennung zeigt, ob Verbesserungen am Roboter, an der Verpackung oder im Materialnachschub erforderlich sind. Beziehe deshalb Produktion, Logistik und Instandhaltung gemeinsam in die Bewertung ein, bevor weitere Linien automatisiert werden.
Häufige Fragen
Kann jeder Palettierroboter auch depalettieren?
Nicht ohne Prüfung. Werkzeug, Erkennung und Steuerung müssen zum angelieferten Zustand passen. Regelmäßige, bekannte Stapel sind anders zu behandeln als gemischte oder verschobene Gebinde. Zusatzaufgaben wie das Entfernen von Folie oder Zwischenlagen müssen ausdrücklich berücksichtigt werden.
Reicht die maximale Traglast zur Auswahl?
Nein. Greifergewicht, Schwerpunkt, Trägheit, Arbeitsraum und erforderlicher Durchsatz gehören ebenfalls dazu. Entscheidend ist die vollständige Anwendung mit realen Produkten. Eine passende Kilogrammangabe allein bestätigt weder erreichbare Stapelhöhe noch Taktzeit oder sicheren Betrieb.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.