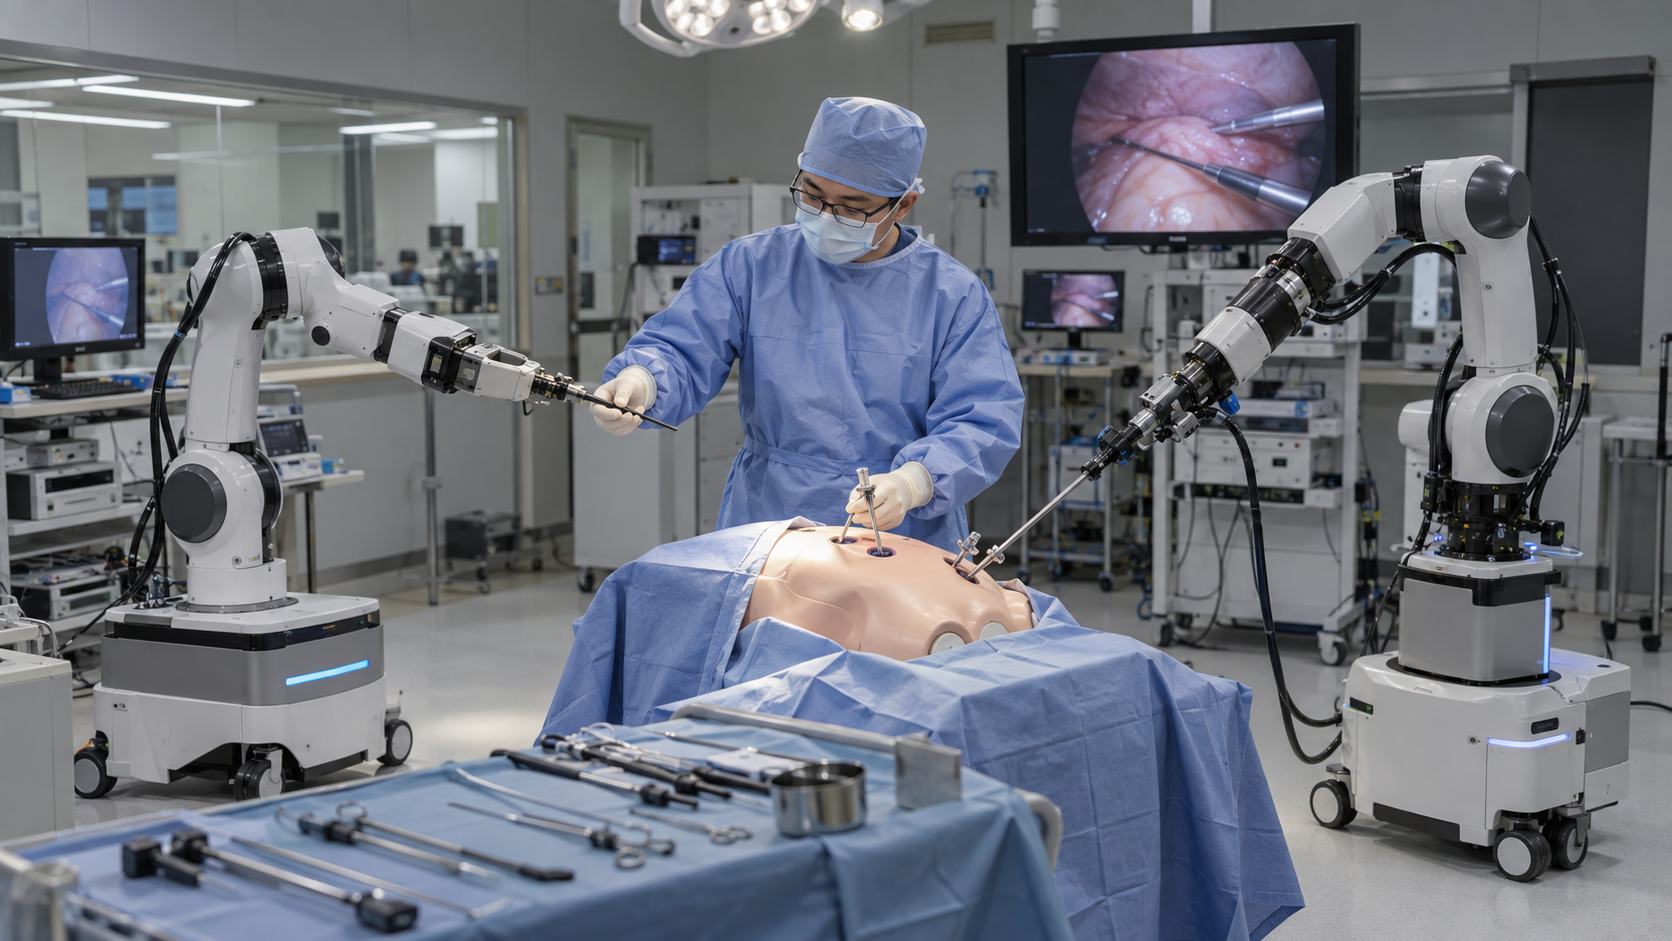
Zwei humanoide Roboter haben in Seoul einen Chirurgen bei einer simulierten Gallenblasenoperation unterstützt. Ein Roboter erkannte und übergab auf Zuruf chirurgische Instrumente. Der zweite hielt das Laparoskop, korrigierte die Kameraposition und zog Gewebe zurück, damit das Operationsfeld sichtbar blieb. Die Vorführung macht eine konkrete Rolle für Humanoide sichtbar: nicht als selbstständige Operateure, sondern als Assistenten am Operationstisch.
Die Demonstration fand am 16. September in einer Operationssimulation des Samsung Medical Center statt. Operiert wurde an einer Ziegenleber, nicht an einem menschlichen Patienten. Klinische Versuche haben noch nicht begonnen. Diese Abgrenzung ist entscheidend: Das Forschungskonsortium ORchestra hat mehrere eng definierte Assistenzfunktionen unter kontrollierten Bedingungen gezeigt. Es hat nicht nachgewiesen, dass humanoide Roboter selbstständig operieren oder Behandlungsergebnisse verbessern können.
ORchestra steht für „Operating Room Collaborative Humanoid“. Das Samsung Medical Center leitet das fünfjährige koreanische ARPA-H-Projekt gemeinsam mit Krankenhäusern, Universitäten und Robotikunternehmen. Rainbow Robotics entwickelt den Roboterkörper, AIDIN Robotics Greifer und Roboterhand. Beteiligt sind unter anderem das National Cancer Center, das Jeonbuk National University Hospital, die Seoul National University und die Sungkyunkwan University.
In diesem Artikel
Was die Roboter tatsächlich getan haben
Die öffentliche Vorführung kombinierte zwei Formen robotischer Unterstützung. In einem Szenario wurden Roboter für chirurgische Handlungen ferngesteuert. Im auffälligeren Ablauf arbeitete ein menschlicher Chirurg mit zwei Roboterassistenten direkt am Operationstisch. Der Arzt behielt die Kontrolle und erteilte mündliche Anweisungen.
Der erste Roboter übernahm eine Aufgabe, die an eine instrumentierende Pflegekraft erinnert. Eine Kamera erfasste den Instrumententisch. Die Software unterschied Scheren, Clips und Greifer und wählte nach dem Sprachbefehl das verlangte Werkzeug aus. Anschließend richtete der Roboter den Griff zum Arzt aus und nahm das gebrauchte Instrument später wieder entgegen. Er griff also nicht lediglich einen Gegenstand an einer fest programmierten Koordinate, sondern nutzte Bilddaten, um Typ und Position zu bestimmen.
Der zweite Roboter arbeitete eher wie ein ärztlicher Assistent. Er hielt das Laparoskop und passte die Sicht auf Anweisung sowie anhand beobachteter Bewegungen an. Außerdem zog er mit einer Zange Gewebe zurück. Berichte beschreiben dabei visuelles Servoing: Das Kamerabild fließt fortlaufend in die Bewegungssteuerung ein, damit der relevante Bereich im Bildzentrum bleibt.
Diese Aufgaben wirken weniger spektakulär als ein autonomer Schnitt, sind im Klinikalltag jedoch relevant. Ein Endoskop über Stunden stabil zu halten, ist körperlich belastend. Bei der Instrumentenübergabe zählen Aufmerksamkeit, richtige Ausrichtung und verlässliches Timing. Ein Roboter könnte einen Teil dieser Belastung übernehmen, vor allem bei Personalmangel. Zugleich ist dies ein realistischeres frühes Einsatzziel, als einer Maschine klinische Entscheidungen zu überlassen.
Die Erfolgswerte brauchen Kontext
Das Projektteam nennt für fünf Arten chirurgischer Instrumente eine Greiferfolgsquote von 100 Prozent und für die Übergabe 98,7 Prozent. Diese Ergebnisse sind vielversprechend, reichen für eine klinische Schlussfolgerung aber nicht aus. In den öffentlich zugänglichen Berichten fehlen Angaben zur Zahl der Versuche, zu unterschiedlichen Instrumentpositionen, Beleuchtungsbedingungen, Verdeckungen und zum Umgang mit Fehlversuchen.
Ein kontrollierter Instrumententisch unterscheidet sich stark von einem dicht besetzten Operationssaal. Werkzeuge können übereinanderliegen, Licht reflektieren oder von Händen und Abdeckungen verdeckt werden. Menschen bewegen sich ungeplant, Sprachbefehle konkurrieren mit Alarmen und Gesprächen, und für jedes Objekt im sterilen Bereich gelten strenge Abläufe. Auch nach Hunderten erfolgreichen Laborübergaben braucht das System einen sicheren Rückfallplan für den nächsten Fehler.
Die Zahlen stützen deshalb nur eine begrenzte Aussage: Das Konsortium verfügt über einen funktionierenden Prototyp für bestimmte Wahrnehmungs- und Übergabeaufgaben. Sie belegen keine Zuverlässigkeit über verschiedene Krankenhäuser, Ärzte und Eingriffe hinweg. Klinische Daten zu Komplikationen, Patientenergebnissen oder tatsächlich eingesparter Zeit existieren noch nicht.
Warum dies kein autonomer Operationsroboter ist
Der Begriff „Operation“ lässt die Vorführung leicht autonomer erscheinen, als sie war. Die Roboter wählten weder den Eingriff noch stellten sie eine Diagnose oder entschieden über einen Schnitt. Der Chirurg führte das Verfahren. Manche Bewegungen wurden unmittelbar ferngesteuert, andere Assistenzfunktionen reagierten auf Sprachbefehle und visuelle Rückmeldung.
Darin unterscheidet sich ORchestra auch vom bekannten Modell chirurgischer Robotik. Systeme wie da Vinci sind konsolengesteuerte Instrumente: Der Arzt sitzt an einer Bedieneinheit und führt die Manipulatoren direkt. ORchestra untersucht Roboter, die denselben physischen Arbeitsraum am Tisch teilen und ausgewählte Assistenzrollen übernehmen. Die technische Herausforderung verlagert sich damit auf das Verstehen von Anweisungen, die Objekterkennung, die Zusammenarbeit mit Menschen und ein sicheres Verhalten bei Veränderungen.
Für Zulassung und Verantwortung ist diese Unterscheidung zentral. Ein Fehler in der Spracherkennung darf niemals unmittelbar zu einer gefährlichen Bewegung führen. Nötig sind Bestätigungslogik, Bewegungsgrenzen, Kollisionsvermeidung sowie eine sofortige Stopp- und Übernahmemöglichkeit. Eine robuste Architektur könnte KI für Wahrnehmung und Aufgabenwahl verwenden, während unabhängige deterministische Steuerungen die physischen Sicherheitsgrenzen durchsetzen.
Nach der Demonstration beginnt die schwierige Arbeit
Der Weg vom Prototyp zum klinischen Gerät verlangt mehr als eine höhere Greifquote. Die Hardware muss wiederholte Reinigungs- und Sterilisationsabläufe vertragen, ohne dass Kameras, Dichtungen, Kabel oder Kraftsensoren leiden. Die Arme benötigen sichere Bewegungsbahnen zwischen Ärzten, Anästhesiegeräten, Monitoren und Patienten. Das System muss Unsicherheit erkennen, statt selbstbewusst das falsche Instrument auszuwählen.
Auch die Mensch-Maschine-Interaktion ist entscheidend. Eine Übergabe von fünf Sekunden kann in einem Abschnitt akzeptabel und in einem anderen störend sein. Ärzte und Pflegekräfte müssen eindeutig erkennen, was der Roboter verstanden hat und als Nächstes tun wird. Sprachbefehle müssen trotz Masken, Akzenten und Hintergrundgeräuschen funktionieren. Außerdem ordnen nicht alle Kliniken Instrumente gleich an oder verwenden dieselben Kommandos.
Zuverlässigkeit muss als kompletter Arbeitsablauf gemessen werden, nicht als Sammlung einzelner Fähigkeiten. Ein Roboter kann das richtige Werkzeug erkennen und sich dennoch aus einer ungünstigen Richtung nähern, einen Mitarbeiter blockieren oder das Instrument am falschen Ort ablegen. Sinnvolle Tests müssen daher Eingriffe des Personals, Verzögerungen, Beinahekollisionen, missverstandene Befehle und die Dauer der Fehlerbehebung dokumentieren.
Das Konsortium befindet sich ungefähr 15 Monate in einem auf fünf Jahre angelegten Programm. Als Ziel für einen ersten klinischen Versuch wird 2029 genannt. Dieser Zeitplan beschreibt den Reifegrad besser als die eindrucksvollen Bilder: Das Projekt entwickelt sich von einzelnen Laborkomponenten zu einem integrierten OP-Assistenten, doch die klinische Validierung steht noch aus.
Was sich bei einem Erfolg verändern könnte
Das stärkste Argument ist nicht der Ersatz von Chirurgen, sondern die Verteilung wiederholender Assistenzaufgaben unter menschlicher Kontrolle. In Kliniken mit Personalmangel könnte ein verlässlicher Roboter Endoskop, Sichtfeld oder Instrumente betreuen, während qualifizierte Fachkräfte sich auf klinische Entscheidungen konzentrieren. Darüber hinaus ließen sich lange Haltebewegungen gleichmäßiger ausführen und Assistenzschritte genauer dokumentieren.
Der Nutzen hängt jedoch von Kosten und Integration ab. Kliniken müssten Anschaffung, Wartung, sterile Verbrauchsteile, Schulung und technischen Support mit der tatsächlich reduzierten Personalbelastung vergleichen. Eine Maschine, die nur bei wenigen Eingriffen einsetzbar ist, dürfte wirtschaftlich schwer zu rechtfertigen sein. Eine Plattform für mehrere chirurgische Fachrichtungen hätte bessere Chancen, doch diese Vielseitigkeit wurde bisher nicht gezeigt.
Das Fazit von Alpha Bionic fällt deshalb bewusst enger aus als die Bildwirkung der Vorführung: ORchestra ist ein glaubwürdiger Machbarkeitsnachweis für humanoide Assistenz am Operationstisch. Instrumentenerkennung, Übergabe und Kameraführung beziehen sich auf reale Arbeit und nicht nur auf eine choreografierte Bewegung. Entscheidend werden wiederholbare sterile Abläufe, transparente Fehlerdaten und überwachte klinische Versuche sein. Bis dahin ist die Vorführung ein wichtiges Forschungsresultat – aber kein autonomer Roboterchirurg.
Quellen
- Health Chosun: Humanoider Roboter unterstützt eine simulierte Operation, 17. September 2026
- Aju Press: Samsung Hospital zeigt humanoiden Operationsassistenten, 17. September 2026
- ETNews: Chirurg und Humanoide demonstrieren Zusammenarbeit im OP, 17. September 2026
- Rainbow Robotics: Bericht über die ORchestra-Demonstration, 17. September 2026