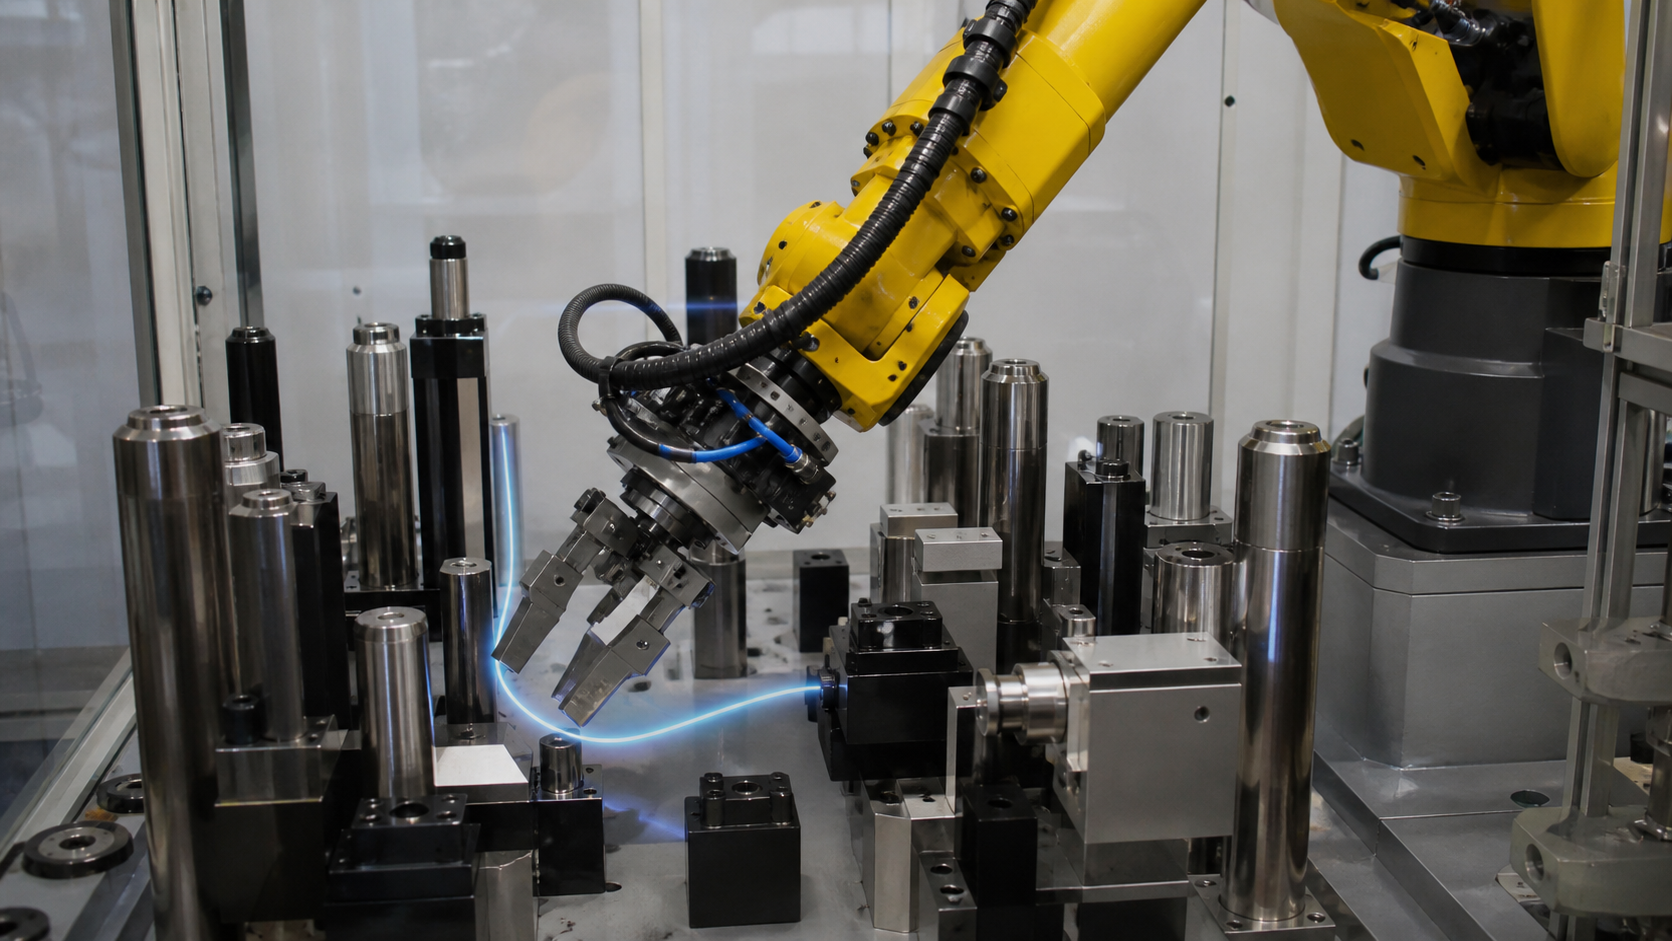
Bewegungsplanung in der Robotik sucht eine ausführbare Bewegung von einem Startzustand zu einem Zielzustand. Dabei müssen Hindernisse, Gelenkgrenzen, Kinematik und je nach Verfahren auch Geschwindigkeit, Beschleunigung und Dynamik berücksichtigt werden.
In diesem Artikel
Das Wichtigste in Kürze
- Ein Planungsproblem besteht aus Zustandsraum, Start, Ziel, gültigen Zuständen und Kostenkriterium.
- Raster- und graphbasierte Verfahren wie A* arbeiten auf diskretisierten Karten.
- Für Manipulatoren verbindet der Planer IK-Lösungen, Kollisionsmodelle und Gelenkgrenzen.
- Planung in vielen Freiheitsgraden ist rechenintensiv und oft nicht vollständig.
Was bedeutet Bewegungsplanung Robotik?
Ein Planungsproblem besteht aus Zustandsraum, Start, Ziel, gültigen Zuständen und Kostenkriterium. Bei einem Roboterarm ist der Zustandsraum häufig der Gelenkraum; bei einem mobilen Roboter kann er Position und Fahrtrichtung umfassen. Der Planer durchsucht diesen Raum nach einer zulässigen Verbindung.
Wie funktioniert das Prinzip?
Raster- und graphbasierte Verfahren wie A* arbeiten auf diskretisierten Karten. Stichprobenbasierte Verfahren wie PRM oder RRT erkunden hochdimensionale Räume mit zufälligen Konfigurationen. Optimierungsbasierte Planer verbessern eine anfängliche Trajektorie hinsichtlich Glätte, Abstand oder Energie. Anschließend parametrisiert die Zeitplanung den geometrischen Pfad.
| Begriff oder Aspekt | Bedeutung |
|---|---|
| Pfad | Geometrische Folge von Zuständen ohne Zeit |
| Bahn | Räumlicher Verlauf, oft auf den TCP bezogen |
| Trajektorie | Zeitparametrisierter Verlauf von Position, Geschwindigkeit und gegebenenfalls Beschleunigung |
| Motion Planning | Überbegriff für die Planung einer ausführbaren Bewegung |
Rolle in der Robotik
Für Manipulatoren verbindet der Planer IK-Lösungen, Kollisionsmodelle und Gelenkgrenzen. Bei mobilen Robotern nutzt er Karten und lokale Hindernisinformationen. Die inverse Kinematik kann Zielkonfigurationen liefern, garantiert aber noch keinen kollisionsfreien Weg.
Wichtige Abgrenzung und typische Missverständnisse
Globale und lokale Planung erfüllen unterschiedliche Aufgaben. Ein globaler Planer sucht einen Gesamtweg in einer Karte; ein lokaler Planer reagiert auf neue Hindernisse und verfolgt den Weg. Planung ist außerdem nicht identisch mit Regelung: Der Planer erzeugt eine Sollbewegung, der Regler setzt sie trotz Störungen um.
Typische Anwendungen
- Kollisionsfreie Roboterarmbewegungen
- Navigation von AMR
- Greif- und Ablageplanung
- Schweiß- und Bearbeitungsbahnen
- Ganzkörperplanung humanoider Roboter
Praxisbezug: Worauf kommt es bei der Umsetzung an?
In einem realen Robotikprojekt sollte Bewegungsplanung Robotik nicht isoliert bewertet werden. Bei Anwendungen wie Kollisionsfreie Roboterarmbewegungen, Navigation von AMR, Greif- und Ablageplanung wirken Mechanik, Sensorik, Steuerung, Software und Umgebung zusammen. Zuerst müssen Eingaben, Ausgaben, Koordinatenbezüge und zulässige Betriebsbereiche eindeutig festgelegt werden. Anschließend wird das Verhalten nicht nur im Idealfall, sondern auch bei Grenzwerten, Störungen und unvollständigen Daten geprüft. Messbare Akzeptanzkriterien verhindern, dass eine technisch plausible Demo mit einem robusten Produktionssystem verwechselt wird. Änderungen an Werkzeug, Last, Firmware oder Umgebung sollten eine erneute Prüfung auslösen, wenn sie die zugrunde liegenden Annahmen verändern.
Das Lehrvideo gibt einen fachlichen Überblick über die Bewegungsplanung von Robotern. Besonders relevant ist die Erklärung, wie ein System zwischen Start und Ziel einen kollisionsfreien Pfad sucht. Nicht belegt werden Echtzeitfähigkeit oder Erfolgsquote eines konkreten Planers in einer realen Roboteranwendung. Datenschutzhinweis: Das Vorschaubild liegt auf Alpha Bionic. Erst mit Ihrem Klick wird der externe Player von YouTube geladen und eine Verbindung zu YouTube hergestellt.
Modern Robotics: Overview of Motion Planning
Checkliste für Planung und Prüfung
- Begriffe, Einheiten und Bezugsrahmen eindeutig dokumentieren
- Gültigkeitsbereich und technische Grenzwerte festlegen
- Messdaten, Modellannahmen und Softwarestände versionieren
- Normalbetrieb, Störungen und sichere Rückfallebene testen
- Ergebnisse am realen Roboter unter Prozessbedingungen validieren
Für Auswahl und Betrieb ist außerdem wichtig, Herstellerangaben nur unter ihren jeweiligen Prüfbedingungen zu vergleichen. Die aussagekräftige Kennzahl ist nicht immer der größte oder kleinste Datenblattwert, sondern die nachweisbare Leistung im vorgesehenen Prozess. Verantwortlichkeiten für Konfiguration, Wartung und Freigabe sollten feststehen. So bleibt nachvollziehbar, welche Annahmen gelten, wer Abweichungen bewertet und wann eine Anpassung erneut getestet werden muss.
Grenzen und Qualitätskriterien
Planung in vielen Freiheitsgraden ist rechenintensiv und oft nicht vollständig. Ein gefundener Plan kann unnötig lang, nah an Hindernissen oder dynamisch schlecht ausführbar sein. Veränderungen der Umgebung erfordern Neuplanung. Sicherheitsfunktionen und Laufzeitüberwachung bleiben daher auch bei einem gültigen Plan notwendig.
Quellen und technische Einordnung
MathWorks: Motion and Path Planning und ROS 2 Actions für länger laufende Roboteraufgaben dokumentieren die zugrunde liegenden Konzepte und technischen Zusammenhänge.
Fazit
Bewegungsplanung verwandelt Start und Ziel in einen zulässigen Weg oder eine Trajektorie. Sie verbindet Kinematik, Kollisionsprüfung und Optimierung.
Häufige Fragen zu Bewegungsplanung Robotik
Was ist Bewegungsplanung?
Sie berechnet eine zulässige Bewegung vom Start zum Ziel unter technischen und räumlichen Randbedingungen.
Was ist der Unterschied zwischen Pfad und Trajektorie?
Ein Pfad ist geometrisch; eine Trajektorie ordnet den Zuständen zusätzlich Zeiten, Geschwindigkeiten und oft Beschleunigungen zu.
Was machen RRT und PRM?
Sie erkunden den Zustandsraum durch Stichproben und eignen sich besonders für viele Freiheitsgrade.
Warum reicht inverse Kinematik nicht aus?
IK liefert Zielstellungen, aber keinen kollisionsfreien und zeitlich ausführbaren Weg.
Ist jeder gefundene Plan optimal?
Nein. Viele Planer finden zunächst nur eine gültige Lösung, die anschließend verbessert werden kann.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.