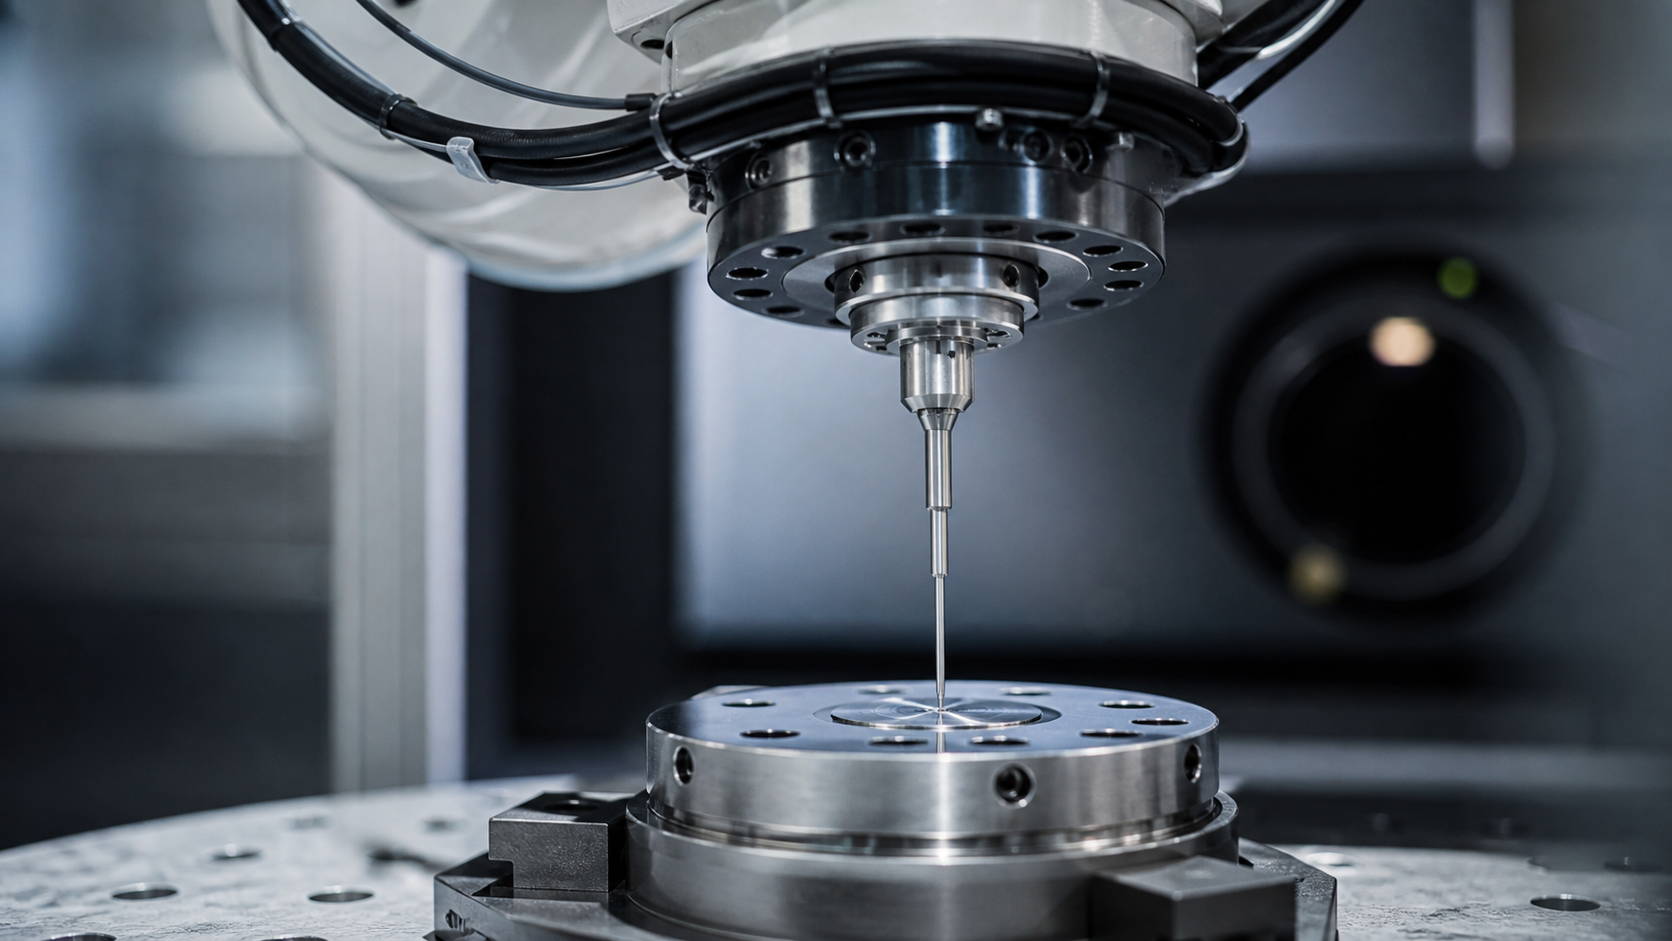
Der Tool Center Point, kurz TCP, ist der definierte Arbeitspunkt eines Roboterwerkzeugs. Die Robotersteuerung führt und programmiert diesen Punkt, beispielsweise die Greifmitte, Schweißdrahtspitze oder Spitze einer Dosiernadel.
In diesem Artikel
Das Wichtigste in Kürze
- Der TCP liegt relativ zum Werkzeugflansch und besitzt neben einer Position auch eine Orientierung.
- Zur TCP-Kalibrierung wird das Werkzeug aus verschiedenen Orientierungen auf denselben Referenzpunkt geführt.
- Bewegungsbefehle beziehen sich häufig auf den TCP und nicht auf den Flansch.
- Werkzeugwechsel, verbogene Halterungen, verschlissene Spitzen oder ausgetauschte Düsen können den TCP verändern.
Was bedeutet Tool Center Point?
Der TCP liegt relativ zum Werkzeugflansch und besitzt neben einer Position auch eine Orientierung. Seine Lage wird als Werkzeugdaten in der Steuerung gespeichert. Bei einem Greifer kann der Punkt zwischen den Backen liegen; bei einem Schweißbrenner am Prozesspunkt. Ein Werkzeug kann auch mehrere TCPs besitzen, wenn es mehrere wirksame Enden hat.
Wie funktioniert das Prinzip?
Zur TCP-Kalibrierung wird das Werkzeug aus verschiedenen Orientierungen auf denselben Referenzpunkt geführt. Aus den Messungen berechnet die Steuerung den Versatz zum Flansch. Die Werkzeugorientierung wird separat bestimmt. Alternativ können genaue CAD-Daten verwendet und anschließend praktisch überprüft werden.
| Begriff oder Aspekt | Bedeutung |
|---|---|
| Flansch | Mechanische Schnittstelle am Roboterarm |
| TCP | Für die Aufgabe relevanter Werkzeugpunkt |
| Werkzeugframe | Koordinatensystem am TCP |
| Werkzeuglast | Masse, Schwerpunkt und gegebenenfalls Trägheit |
Rolle in der Robotik
Bewegungsbefehle beziehen sich häufig auf den TCP und nicht auf den Flansch. So kann die Steuerung die Spitze eines Werkzeugs entlang einer Bahn führen oder um einen festen Prozesspunkt drehen. Der TCP ist damit die Verbindung zwischen Endeffektor, Roboterkinematik und Prozess.
Wichtige Abgrenzung und typische Missverständnisse
TCP, Flansch und Greifpunkt dürfen nicht verwechselt werden. Ein falsch eingemessener TCP verursacht systematische Bahn- und Orientierungsfehler, besonders bei Drehbewegungen. Auch die Lastdaten sind eigenständig: Ein geometrisch korrekter TCP bedeutet nicht automatisch, dass Masse und Schwerpunkt des Werkzeugs korrekt hinterlegt sind.
Typische Anwendungen
- Schweißbrenner und Laserkopf
- Greifer und Sauger
- Dosier- und Klebedüsen
- Schraubwerkzeuge
- Messfühler und Kameras
Praxisbezug: Worauf kommt es bei der Umsetzung an?
In einem realen Robotikprojekt sollte Tool Center Point nicht isoliert bewertet werden. Bei Anwendungen wie Schweißbrenner und Laserkopf, Greifer und Sauger, Dosier- und Klebedüsen wirken Mechanik, Sensorik, Steuerung, Software und Umgebung zusammen. Zuerst müssen Eingaben, Ausgaben, Koordinatenbezüge und zulässige Betriebsbereiche eindeutig festgelegt werden. Anschließend wird das Verhalten nicht nur im Idealfall, sondern auch bei Grenzwerten, Störungen und unvollständigen Daten geprüft. Messbare Akzeptanzkriterien verhindern, dass eine technisch plausible Demo mit einem robusten Produktionssystem verwechselt wird. Änderungen an Werkzeug, Last, Firmware oder Umgebung sollten eine erneute Prüfung auslösen, wenn sie die zugrunde liegenden Annahmen verändern.
Das ABB-Tutorial zeigt, wie der Tool Center Point eines Industrieroboters eingerichtet wird. Besonders relevant ist die praktische Vermessung der Werkzeugspitze und ihre Bedeutung für die Roboterbahn. Nicht belegt wird, dass der gezeigte Ablauf bei allen Roboterherstellern identisch funktioniert. Datenschutzhinweis: Das Vorschaubild liegt auf Alpha Bionic. Erst mit Ihrem Klick wird der externe Player von YouTube geladen und eine Verbindung zu YouTube hergestellt.
Setting up Tool TCP
Checkliste für Planung und Prüfung
- Begriffe, Einheiten und Bezugsrahmen eindeutig dokumentieren
- Gültigkeitsbereich und technische Grenzwerte festlegen
- Messdaten, Modellannahmen und Softwarestände versionieren
- Normalbetrieb, Störungen und sichere Rückfallebene testen
- Ergebnisse am realen Roboter unter Prozessbedingungen validieren
Für Auswahl und Betrieb ist außerdem wichtig, Herstellerangaben nur unter ihren jeweiligen Prüfbedingungen zu vergleichen. Die aussagekräftige Kennzahl ist nicht immer der größte oder kleinste Datenblattwert, sondern die nachweisbare Leistung im vorgesehenen Prozess. Verantwortlichkeiten für Konfiguration, Wartung und Freigabe sollten feststehen. So bleibt nachvollziehbar, welche Annahmen gelten, wer Abweichungen bewertet und wann eine Anpassung erneut getestet werden muss.
Grenzen und Qualitätskriterien
Werkzeugwechsel, verbogene Halterungen, verschlissene Spitzen oder ausgetauschte Düsen können den TCP verändern. Deshalb sind regelmäßige Prüfungen und bei Bedarf automatische Kalibrierstationen sinnvoll. Bei langen oder nachgiebigen Werkzeugen kann sich der reale Arbeitspunkt außerdem unter Last verschieben.
Quellen und technische Einordnung
Universal Robots: TCP-Definition und ABB RAPID: TCP in verschiedenen Koordinatensystemen dokumentieren die zugrunde liegenden Konzepte und technischen Zusammenhänge.
Fazit
Der TCP ist der tatsächlich geführte Arbeitspunkt eines Roboterwerkzeugs. Seine korrekte Definition entscheidet unmittelbar über Bahnqualität und Prozessgenauigkeit.
Häufige Fragen zu Tool Center Point
Was ist der TCP bei einem Roboter?
Der TCP ist der definierte Arbeitspunkt des Werkzeugs, den die Steuerung positioniert und orientiert.
Liegt der TCP immer am Flansch?
Nein. Er liegt meist an der Werkzeugspitze oder am Greifpunkt und wird relativ zum Flansch beschrieben.
Wie wird ein TCP kalibriert?
Das Werkzeug wird aus mehreren Orientierungen auf einen Referenzpunkt geführt; daraus berechnet die Steuerung den Versatz.
Kann ein Werkzeug mehrere TCPs haben?
Ja. Ein Mehrfachwerkzeug kann für unterschiedliche Arbeitsenden mehrere TCP-Definitionen besitzen.
Was bewirkt ein falscher TCP?
Er erzeugt Positions- und Bahnfehler, die bei Orientierungsänderungen besonders deutlich werden.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.