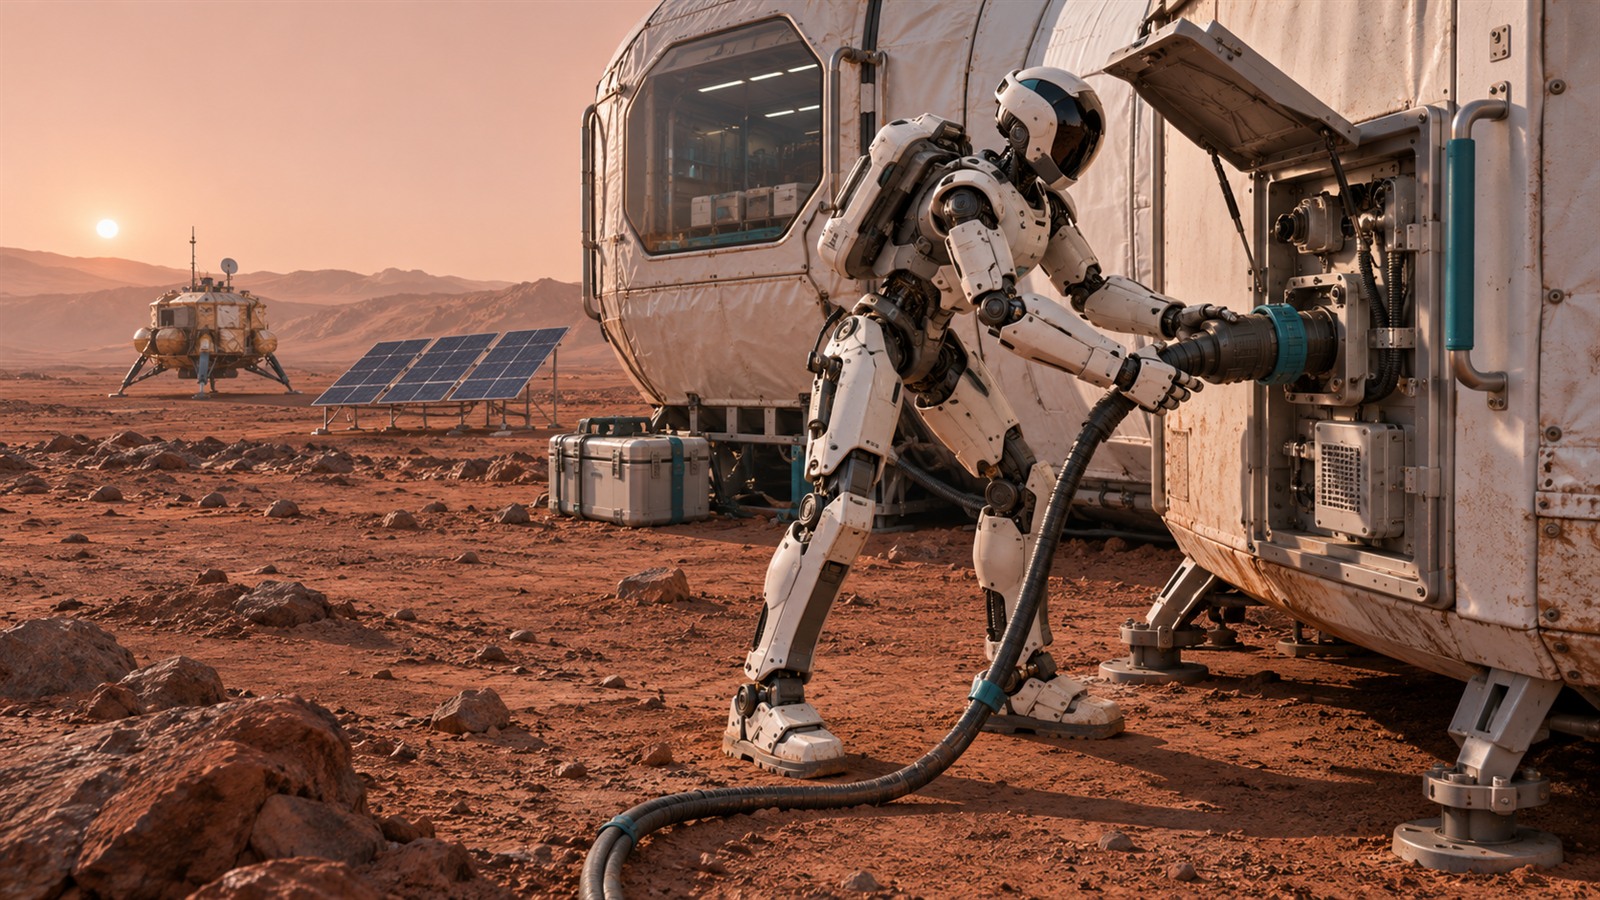
Il primo gesto in una futura stazione marziana potrebbe essere compiuto da una macchina. Un robot collega un cavo elettrico, controlla un raccordo e verifica che un impianto funzioni. Nessuno deve indossare una tuta spaziale. Non si consuma aria respirabile. E, se qualcosa va storto, nessuna vita umana è immediatamente in pericolo.
È questo il fascino tecnico dell’idea di inviare robot umanoidi su Marte. Macchine con braccia, mani e forse gambe simili alle nostre potrebbero preparare le infrastrutture prima dell’arrivo degli astronauti, sorvegliare gli impianti, usare utensili e mantenere una stazione tra due spedizioni con equipaggio.
Ma c’è un enorme divario nello sviluppo tra un robot che sposta le scatole sulla Terra e un lavoratore affidabile su Marte. La sola abilità non è sufficiente. I fattori chiave sono l’approvvigionamento energetico, la resistenza ambientale, l’autonomia, la riparabilità e un sistema di trasporto che porti la macchina in superficie in sicurezza.
Questa analisi esamina quali basi esistono effettivamente, quali attori stanno lavorando su di esse e dove finisce la tecnologia affidabile. Gli scenari di missione descritti sono derivazioni tecniche da sviluppi esistenti e non piani operativi già decisi. Tutte e tre le immagini sono illustrazioni concettuali AI create appositamente da Alpha Bionic e non mostrano vere missioni su Marte.
In questo articolo
I robot umanoidi possono volare su Marte oggi?
In linea di principio un robot umanoide potrebbe essere trasportato come carico utile di un’apposita navicella spaziale. La domanda più difficile è: potrebbe uscire da solo dopo l’atterraggio e svolgere un lavoro utile per mesi?
Le fonti pubbliche qui valutate non forniscono ancora alcuna prova di una catena di operazioni così completa. Sono documentate importanti sottocapacità: robotica umanoide sulla Stazione Spaziale Internazionale, manipolazione mobile nei laboratori terrestri, controllo remoto dall’orbita e funzionamento a lungo termine di macchine specializzate su Marte.
Queste differenze determinano se un annuncio impressionante diventa un progetto spaziale realizzabile.
Un robot umanoide può impressionare in fiera senza essere qualificato per la bassa pressione. Può eseguire una dimostrazione senza saper gestire in modo affidabile guasti imprevisti. E sopravvivere al viaggio spaziale non dimostra che possa poi lavorare nella polvere marziana.
Trasportabilità, lavorabilità e capacità operativa a lungo termine sono tre diversi obiettivi di sviluppo.
Tuttavia, è già stato dimostrato che la robotica di tipo umano può essere utilizzata nello spazio: Robonaut 2 ha raggiunto la ISS nel 2011. Si è trattato di un passo importante, ma all’interno di una stazione spaziale protetta e non su una superficie planetaria aliena. Fonte: NASA – Robonaut 2
Perché lasciare che i robot umanoidi volino su Marte?
Per gli esseri umani, Marte è un luogo con un fabbisogno di approvvigionamento insolitamente elevato. Un equipaggio ha bisogno di un ambiente abitabile, cibo, purificazione dell’acqua, opzioni mediche e protezione dalle minacce esterne. A ciò si aggiungono gli stress causati dall’isolamento, dalle radiazioni e dai cambiamenti di gravità, che la NASA sta studiando come rischi principali dei viaggi spaziali a lungo termine. Fonte: NASA – Rischi di una missione su Marte
Anche un robot richiede protezione e manutenzione. Le sue esigenze, però, sono diverse: niente aria respirabile, pasti o sostegno psicologico. Una prima missione senza equipaggio potrebbe inoltre essere progettata senza prevedere il ritorno della macchina sulla Terra.
Il potenziale vantaggio si pone quindi a livello dell’intera missione. Una macchina non deve essere migliore di un essere umano in ogni singola attività. Potrebbe essere sufficiente per svolgere alcuni compiti necessari senza l’infrastruttura aggiuntiva di una spedizione con equipaggio.
Questa capacità sarebbe particolarmente utile prima dell’arrivo di un equipaggio. Un impianto atterrato non è ancora un impianto pronto all’uso. Occorre controllare i collegamenti, sbloccare i componenti, verificare le misure e, se necessario, correggere gli errori.
Utilizzando lo stesso principio, un robot potrebbe continuare a lavorare anche dopo che le persone se ne sono andate. Una costosa stazione di ricerca non dovrebbe quindi essere lasciata completamente incustodita tra due spedizioni.
La NASA descrive esattamente questa prospettiva: un giorno i sistemi umanoidi commerciali potrebbero mantenere strutture sulla Luna o su Marte mentre sul posto non ci sono esseri umani. Si tratta di un’idea applicativa a sfondo istituzionale, ma non ancora prova della sua realizzazione pratica. Fonte: Spinoff della NASA – I robot umanoidi assistono le catene di montaggio
La differenza cruciale: perché simile a quella umana?
Molti argomenti a favore dei robot su Marte si applicano anche ai rover, ai bracci di presa e alle stazioni di misurazione automatiche. Il fatto che una macchina non debba respirare ossigeno non spiega perché dovrebbe avere due braccia o due gambe.
Il vantaggio specifico dei sistemi umanoidi risiede nella possibile compatibilità con gli ambienti di lavoro umani.
Una stazione progettata per gli astronauti è dotata di controlli, porte di servizio, maniglie e strumenti a misura d’uomo. Un robot con una portata adeguata e due braccia abili potrebbe gestire le stesse strutture.
Particolarmente interessanti dal punto di vista tecnico sono i compiti in cui un oggetto deve essere tenuto in mano e lavorato allo stesso tempo. Un braccio stabilizza una copertura mentre l’altro apre un otturatore. Una mano guida una spina, l’altra tiene il cavo. Ciò consentirebbe a una macchina di svolgere più attività di manutenzione che altrimenti richiederebbero diversi dispositivi specializzati.
Tuttavia, sarebbe un errore allestire semplicemente una base su Marte come un’officina terrestre e poi sperare che un robot possa gestirla. Avrebbe più senso una progettazione comune per persone e macchine: punti di manutenzione facilmente accessibili, indicazioni chiare, connettori standardizzati e moduli sostituibili.
La forma simile a quella umana sarebbe quindi un mezzo per condividere l’infrastruttura. Non sarebbe fine a se stesso.
Due braccia possono essere più importanti di due gambe
Il termine “umanoide” non deve necessariamente descrivere un bipede completamente simile all’uomo. Il Centro aerospaziale tedesco utilizza Rollin’ Justin per esaminare la parte superiore del corpo simile a quella umana su una piattaforma mobile a ruota. Il sistema viene utilizzato per la ricerca sulla manipolazione mobile e abile e per supportare gli astronauti. Fonte: DLR – Rollin’ Justin
Questa combinazione potrebbe essere interessante per una stazione su Marte: bracci per un lavoro versatile, ruote per superfici di guida adatte. Se le gambe forniscano benefici aggiuntivi dovrebbe essere dimostrato dai compiti specifici.
Una macchina su Marte non guadagna nulla rendendo la sua sagoma più umana.
Cosa può già fare la tecnologia: gli attori più importanti
NASA: Robonaut e Valkyrie come base tecnica
Robonaut 2 è stato creato attraverso una collaborazione tra la NASA e la General Motors. L’attenzione si è concentrata sulla manipolazione abile: le macchine dovrebbero svolgere compiti negli ambienti di lavoro umani e, in futuro, lavorare dove le persone sarebbero esposte a rischi particolari. Il suo impiego sulla ISS ha fornito esperienza con la robotica umanoide nello spazio. Fonte: NASA – Robonaut 2
Valkyrie rappresenta una parte diversa dello sviluppo. Il robot di ricerca a due gambe viene utilizzato per indagare sulla manipolazione mobile e abile. La NASA ha descritto una collaborazione con Woodside Energy in Australia per sviluppare ulteriormente le capacità di manutenzione remota di impianti energetici remoti e senza personale.
Il collegamento con i viaggi nello spazio è comprensibile: anche lì le macchine devono raggiungere e far funzionare strutture tecniche in ambienti difficili. Tuttavia, Valkyrie rimane una base di ricerca. Testare in un ambiente industriale non è una qualifica Mars. Fonte: NASA – Valkyrie e Woodside
DLR e ESA: Divisione del lavoro tra uomo e macchina
La ricerca europea sull’autonomia supervisionata è particolarmente rilevante. Durante METERON SUPVIS Justin, astronauti a bordo della ISS hanno impartito ordini di lavoro a un robot sulla Terra. Rollin’ Justin doveva eseguire parte delle operazioni usando la propria intelligenza di bordo.
Il principio è essenziale: è la persona a fissare un obiettivo invece di controllare a distanza ogni singolo movimento articolare. La macchina esegue l’ordine in base alla sua percezione e alle capacità disponibili.
Gli esperimenti hanno avuto luogo in un ambiente di lavoro planetario simulato. Hanno dimostrato la possibile collaborazione tra esseri umani in orbita e robot su una superficie. Non hanno dimostrato il pieno funzionamento dell’effettiva connessione Terra-Marte. Fonte: DLR – METERON SUPVIS Justin
DLR ed ESA hanno utilizzato Surface Avatar anche per indagare sul controllo di un team di robot eterogenei. Questa direzione è particolarmente plausibile per le missioni su Marte: macchine diverse assumono compiti diversi invece di concentrare tutte le capacità in un unico corpo robotico. Fonte: DLR – Avatar di superficie
Tesla e SpaceX: robot e mezzi di trasporto
Tesla descrive Optimus come un programma di sviluppo per un bipede autonomo universalmente applicabile. Le sfide specificamente menzionate includono l’equilibrio, la navigazione, la percezione e l’interazione con l’ambiente fisico. Queste competenze sarebbero necessarie anche per un lavoratore marziano; Tuttavia, la descrizione del prodotto non dimostra l’idoneità all’ambiente marziano. Fonte: Tesla – Robotica
Elon Musk annunciò nel marzo 2025 di voler inviare Optimus su Marte con Starship, e all’epoca indicò come obiettivo la fine del 2026. Tali dichiarazioni documentano un’intenzione, non una tabella di marcia sicura per la missione. Nel febbraio 2026, Musk ha anche dichiarato una maggiore priorità per la Luna. I precedenti dati su Marte non dovrebbero quindi essere presentati come promesse immutate. Annuncio documentato di marzo E Segnalare la modifica della priorità.
La divisione tecnica del lavoro sarebbe chiara: SpaceX dovrebbe consentire il trasporto e l’atterraggio, e Tesla dovrebbe fornire una macchina da lavoro adeguata. Il successo di uno di questi sistemi non dimostrerebbe automaticamente la preparazione dell’altro.
Apptronik e sviluppo industriale
Apptronik mostra quanto strettamente siano connesse la ricerca spaziale e la robotica commerciale. La NASA documenta il lavoro di sviluppo congiunto e le radici tecniche dell’azienda nell’ambiente Valkyrie. Il robot Apollo è inizialmente destinato a lavori utili in ambienti industriali terrestri. Fonte: Spinoff della NASA – Apptronik e NASA
Questo percorso industriale potrebbe essere cruciale per le successive applicazioni su Marte. Il lavoro ripetuto in condizioni operative reali fornisce esperienza su usura, manutenzione e affidabilità. Un prototipo di ricerca mostra che il movimento è possibile. Un sistema collaudato a livello industriale mostra quanto spesso questo riesce e quanto impegno è necessario.
Trasferirlo su Marte richiederebbe quindi il proprio sviluppo e qualificazione.
I maggiori ostacoli tecnici
1. Uno sbarco su Marte non è una consegna di pacchi
Prima che un robot possa funzionare, il suo sistema di trasporto deve posizionarlo in sicurezza. La NASA sottolinea che la tecnologia di atterraggio per i grandi carichi utili delle missioni umane su Marte deve andare oltre le capacità delle precedenti architetture di atterraggio robotico.
Perseverance ha portato in superficie una tonnellata di massa del rover. I grandi pacchetti infrastrutturali rappresentano un diverso ordine di grandezza. Un singolo dimostratore umanoide non dovrebbe necessariamente atterrare con una base completa; La sua missione richiede ancora un’unità di atterraggio adeguata, un’alimentazione elettrica e un percorso sicuro verso terra. Fonte: NASA – Sfide dei grandi carichi utili su Marte
Ciò si traduce in un requisito leggermente sottostimato: anche lo scarico fa parte della missione. Una rampa danneggiata o un carico posizionato in modo scomodo potrebbero impedire lo schieramento prima che venga eseguita la prima azione pianificata.
2. Freddo, polvere e atmosfera rarefatta
L’atmosfera marziana è sottile e le temperature possono variare ampiamente. La NASA cita un intervallo su tutto il pianeta compreso tra circa meno 153 e più 20 gradi Celsius. Questi valori estremi descrivono condizioni e luoghi diversi; non sono un profilo di temperatura giornaliero per ciascun sito di atterraggio. Fonte: NASA – Fatti su Marte
Per un robot da lavoro sono particolarmente importanti le condizioni del luogo di utilizzo concreto. Le batterie, i lubrificanti, le guarnizioni, le telecamere e i giunti devono essere progettati a questo scopo.
La difficoltà tecnica aumenta con il numero di interfacce mobili. Una mano esperta ha molti punti in cui l’usura o la contaminazione possono comprometterne il funzionamento. Nella sua panoramica sulle esigenze della robotica, la NASA elenca, tra le altre cose, la lubrificazione, gli ambienti estremi e la protezione dei componenti sensibili come aree di sviluppo. Fonte: NASA – Esigenze della tecnologia robotica
Quando si tratta di progettazione della missione, ciò significa che ogni capacità aggiuntiva deve giustificarne i costi di protezione e manutenzione.
3. L’energia è tempo di lavoro
Un robot umanoide ha bisogno di elettricità per muoversi, percepire, elaborare e comunicare. Negli ambienti freddi viene aggiunto il controllo della temperatura. Lo stallo può quindi anche costare energia.
La NASA descrive esplicitamente i requisiti di riscaldamento delle batterie e dei componenti elettronici per le missioni su Marte. Anche la polvere e le condizioni ambientali sfavorevoli rendono più difficile l’approvvigionamento solare. Fonte: NASA – Energia e riscaldamento su Marte
Un concetto operativo praticabile dovrebbe rispondere a come la macchina raggiunge la sua stazione di ricarica, come si comporta quando le riserve energetiche diminuiscono e come sopravvive a restrizioni più lunghe sulla produzione di elettricità.
Le possibili soluzioni sarebbero aree di ricarica protette, moduli energetici sostituibili o un’alimentazione via cavo nelle postazioni di lavoro fisse. Quale variante abbia senso dipende dal compito. Un robot che si occupa principalmente della manutenzione di un sistema necessita di un sistema diverso rispetto a una macchina che percorre lunghe distanze.
L’affermazione “I robot possono lavorare 24 ore su 24” sarebbe quindi fuorviante. Non hai bisogno di dormire, ma hai bisogno di tempo di ricarica, manutenzione e un budget energetico resiliente.
4. Il controllo remoto dalla Terra non è sufficiente
Il tempo di transito del segnale tra la Terra e Marte è di circa 3-22 minuti in ciascuna direzione, a seconda della costellazione planetaria. Il feedback può quindi arrivare solo molti minuti dopo un comando. Fonte: NASA – Mars Relay Network
Questo è troppo lento perché una persona al pannello di controllo possa accorgersi di una caduta o correggere immediatamente una spina inceppata.
Le reazioni decisive devono avvenire sul posto. Il robot necessita di controllo rapido, pianificazione sicura del movimento e capacità di interrompere un processo non sicuro. Le persone possono ancora prendere decisioni di livello superiore.
La NASA fa esplicitamente derivare una maggiore esigenza di autonomia per le missioni su Marte da ritardi e interruzioni delle comunicazioni. Fonte: NASA – Interruzione e ritardo delle comunicazioni su Marte
Per i sistemi umanoidi ciò significa: un’interfaccia vocale convincente sarebbe solo l’inizio. Ciò che è cruciale è se un ordine di lavoro diventa un’azione verificabile e sicura.
5. Una minore gravità non facilita automaticamente il movimento
La gravità su Marte è circa il 38% di quella terrestre. Lì un oggetto ha meno peso, ma conserva la sua massa e quindi la sua inerzia. Fonte: NASA – Marte in sintesi
Ciò si traduce in un quadro misto per la robotica. Il sollevamento può richiedere forze di peso inferiori, mentre accelerare e frenare componenti pesanti rimane impegnativo. Allo stesso tempo, cambiano le forze disponibili per il contatto con il suolo e la trazione.
Un’andatura addestrata sulla Terra dovrebbe quindi essere adattata e validata per il nuovo ambiente. Inoltre c’è un terreno sconosciuto: sabbia, pietre, pendii e dislivelli locali.
Chi vuole far volare robot umanoidi su Marte dovrà quindi dimostrare qualcosa di più che semplicemente camminare in posizione eretta sul pavimento di un corridoio.
Quale lavoro sarebbe effettivamente utile?
Un profilo iniziale plausibile del compito può essere ricavato dalle direzioni di ricerca esistenti. Sarebbe significativamente più ristretto dell’immagine di un operaio edile universale.
Uno dei primi robot su Marte poteva aprire sportelli di manutenzione standardizzati, posizionare strumenti, controllare connettori e gestire piccoli moduli sostituibili. Sarebbe particolarmente utile lavorare con Stati iniziali e target chiaramente identificabili.
Un esempio: Uno strumento segnala un errore. Il robot si avvicina al sistema, fotografa i collegamenti, controlla un collegamento definito e, dopo l’approvazione, sostituisce un modulo accessibile. Ogni passaggio può essere monitorato e documentato.
Inizialmente il compito di costruire una stazione completa con qualsiasi materiale sarebbe meno plausibile. Un compito del genere combina troppe competenze non comprovate: logistica del cantiere, grandi forze, assemblaggio complesso, diagnosi dei guasti e indipendenza a lungo termine.
La prima macchina produttiva non dovrebbe quindi essere in grado di fare tutto. Dovrebbe eseguire alcuni compiti selezionati in modo sufficientemente affidabile da giustificare i costi di trasporto e operativi.
Produzione di ossigeno: è qui che la manutenzione robotica potrebbe diventare particolarmente preziosa
Uno dei requisiti più importanti per soggiorni più lunghi su Marte è l’utilizzo delle risorse locali. L’esperimento MOXIE ha effettivamente raccolto ossigeno dall’atmosfera marziana a bordo di Perseverance.
In 16 cicli sperimentali MOXIE ha prodotto complessivamente 122 grammi di ossigeno. La portata massima è stata di dodici grammi all’ora, con una purezza di almeno il 98%. Un importante dimostratore tecnologico, dunque, ma non un impianto industriale di approvvigionamento. Fonte: NASA – Completamento missione MOXIE
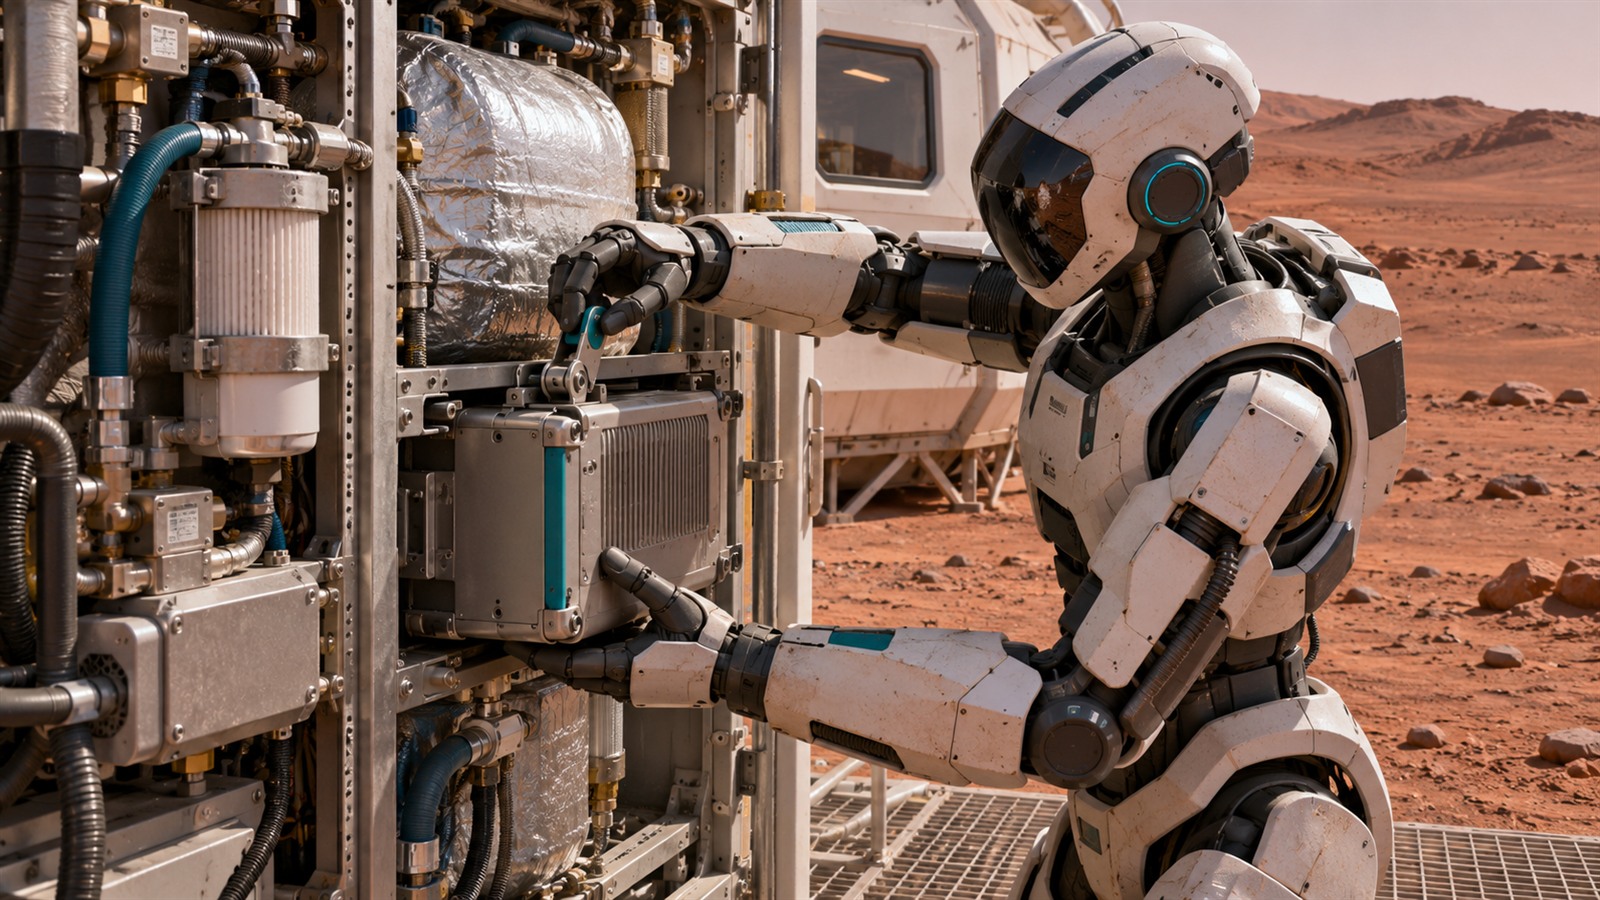
La NASA definisce la prossima fase di sviluppo un sistema completo che genera, liquefa e immagazzina ossigeno. La sostanza sarebbe rilevante sia per le forniture respiratorie che come ossidante per i motori a razzo. Fonte: NASA – MOXIE e sistemi futuri
È qui che si apre un possibile campo di applicazione per la robotica di manutenzione mobile. Una rete di sistema più ampia potrebbe avere filtri accessibili, collegamenti a spina o componenti sostituibili.
Questa è una prospettiva tecnica, non un’abilità già dimostrata. Il loro fascino risiede nel fatto che un versatile robot di manutenzione potrebbe occuparsi di diversi sistemi. Il prerequisito sarebbe che questi siano progettati fin dall’inizio per l’accesso robotico.
Quali vantaggi avrebbero i robot umanoidi rispetto agli umani?
Il vantaggio più grande sarebbe l’uso senza rischio immediato per la vita. Un’ispezione pericolosa potrebbe inizialmente essere assegnata a una macchina. Anche un fallimento avrebbe conseguenze finanziarie e scientifiche significative, ma nessun astronauta ferito.
Un secondo vantaggio sarebbe il disaccoppiamento temporale. I robot potrebbero arrivare prima dell’equipaggio e restare dopo la loro partenza. Ciò consentirebbe di effettuare test sull’infrastruttura prima che le persone diventino dipendenti dalla sua funzionalità.
In terzo luogo, una flotta di sistemi specializzati e umanoidi potrebbe lavorare in parallelo. Mentre una macchina raccoglie le misurazioni, un’altra potrebbe implementare uno strumento. Tuttavia, il beneficio effettivo dipenderebbe dalla quantità di supporto umano richiesto da questi processi.
In quarto luogo, le missioni dei precursori robotici potrebbero essere pianificate senza la restituzione delle macchine da lavoro. Ciò apre diversi profili di rischio e architetture di missione.
Da ciò non si può ancora ricavare una superiorità generale dei costi. Lo sviluppo, la qualificazione dello spazio, i pezzi di ricambio, la fornitura di energia e il supporto possono essere costosi. Il fattore decisivo sarebbe il completamento con successo dei lavori durante l’intera durata della missione.
| criterio | Equipaggio umano | Robot umanoide |
|---|---|---|
| fornitura | Richiede ambiente abitabile e supporto biologico | Richiede elettricità, controllo della temperatura e manutenzione tecnica |
| Uso esterno pericoloso | Rischio immediato per le persone | Rischio per l’hardware e gli obiettivi della missione |
| Problemi sconosciuti | Elevata flessibilità e capacità di improvvisare | A seconda delle comprovate capacità e autonomia |
| Soggiorno senza ritorno | Particolarmente impegnativo per la pianificazione con equipaggio | Possibile per missioni senza pilota adatte |
| Operazione tra spedizioni | Richiede che le persone siano sempre presenti | Fondamentalmente concepibile come supporto senza pilota |
Il confronto mostra anche il limite: una persona rimane un risolutore di problemi eccezionalmente versatile. La comprensione, l’esperienza e l’improvvisazione possono essere cruciali, soprattutto in situazioni inaspettate. Il lavoro di avanzamento robotico potrebbe rendere queste abilità umane più mirate riducendo la routine e l’esposizione.
Perché rover e macchine speciali restano indispensabili
Una buona architettura su Marte non assegnerebbe ogni compito a un umanoide.
Un veicolo a ruote basse potrebbe essere più utile per il trasporto di merci pesanti. Per lavori ripetuti sullo stesso sistema potrebbe essere sufficiente un braccio montato in modo permanente. Per il movimento terra sarebbe ovvia una macchina progettata per questo scopo.
La robotica umanoide dovrebbe essere esaminata in particolare laddove sono necessarie azioni diverse su un’infrastruttura condivisa. Il tuo vantaggio dovrebbe provenire dalla versatilità.
Il risultato tecnico è un team misto: i veicoli da trasporto spostano i carichi, le macchine specializzate lavorano il materiale, i manipolatori mobili eseguono l’ispezione e la manutenzione. I bipedi sono un’opzione in cui la loro capacità di movimento ha un vantaggio aggiuntivo dimostrabile.
Il sistema più attraente potrebbe quindi essere meno umano delle immagini più popolari del futuro.
Cosa sarebbe tecnicamente possibile dopo?
Lo sviluppo resiliente dovrebbe basarsi su competenze comprovate. Un percorso sensato potrebbe essere suddiviso in quattro tappe.
In primo luogo, il lavoro a lungo termine sulla Terra dovrebbe avere successo. Sarebbero cruciali compiti ripetibili, una bassa frequenza di intervento e una gestione comprensibile degli errori. Una breve dimostrazione non risponde a queste domande.
Successivamente dovrebbero seguire valutazioni ambientali. Bassa pressione, variazioni di temperatura, polvere e radiazioni dovrebbero essere esaminate per il rispettivo sistema. Allo stesso tempo si dovrebbero tenere conto dei ritardi di comunicazione di diversi minuti e delle interruzioni di connessione più lunghe.
Una prima dimostrazione planetaria dovrebbe avere un obiettivo ristretto. Ad esempio, un robot potrebbe eseguire un’attività di manutenzione standardizzata e tornare in modo affidabile al punto di rifornimento. Già solo questo rappresenterebbe un progresso significativo.
Solo allora avrebbe senso espandersi su più sistemi. Con la crescente esperienza, team di robot potrebbero scambiarsi moduli, diagnosticare i rispettivi guasti e mantenere l’infrastruttura per periodi di tempo più lunghi.
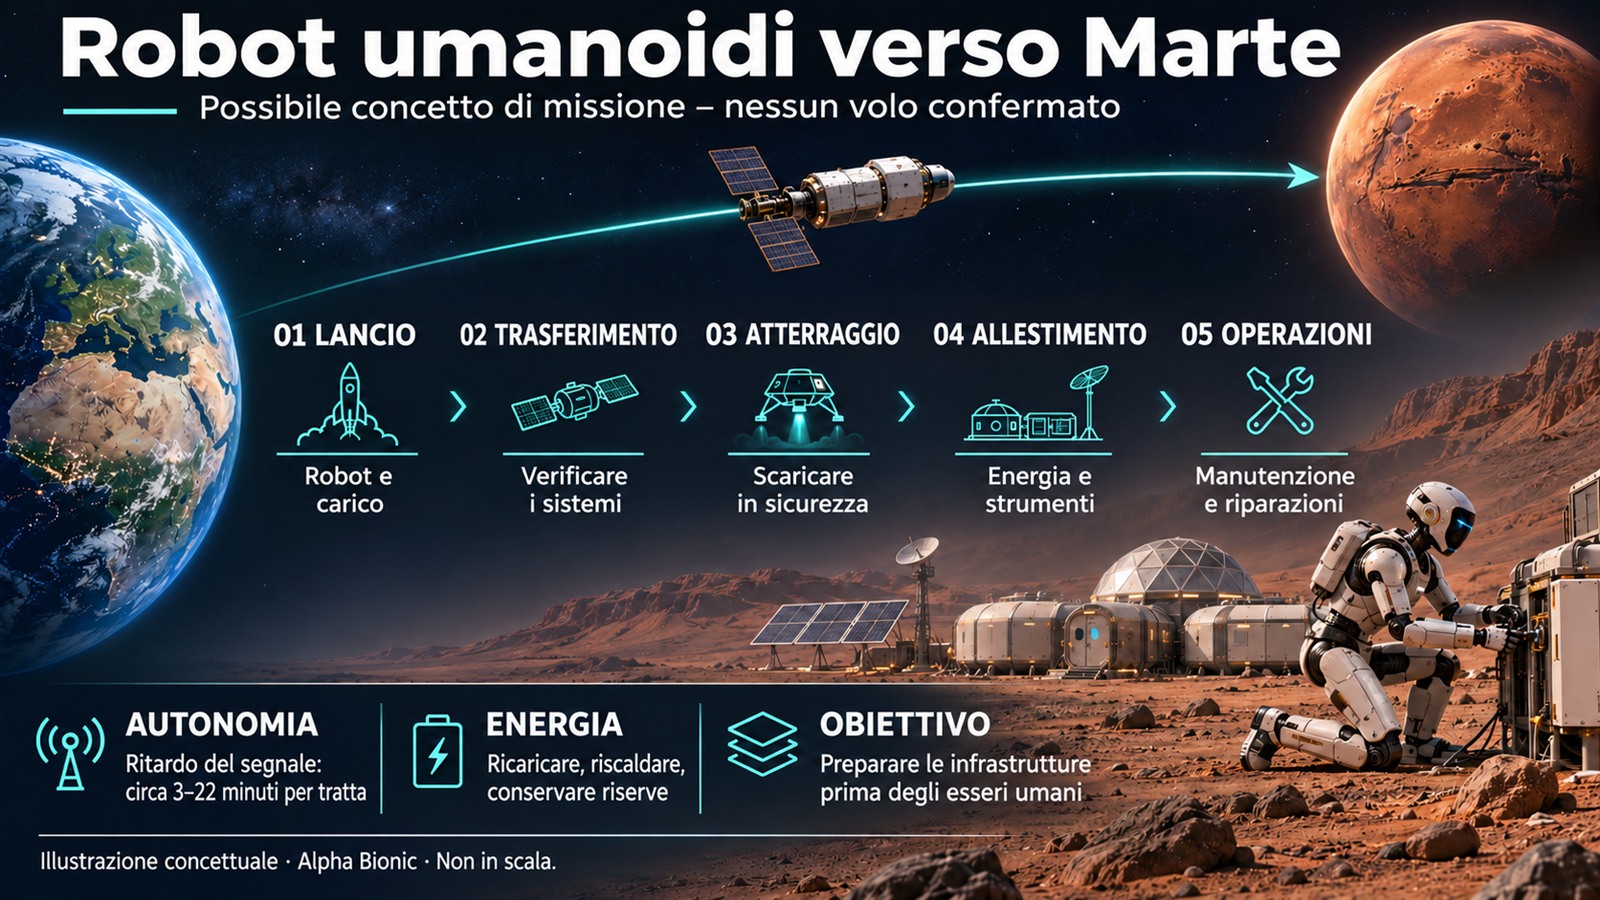
L’infografica classifica la sequenza di missioni immaginabile dalla Terra alle operazioni in corso. Non rappresenta una missione prenotata né un programma vincolante. Trasporti, atterraggio sicuro, fornitura di energia e autonomia locale dovrebbero lavorare insieme prima che una macchina dimostrativa diventi un affidabile lavoratore su Marte.
Particolarmente preziosa sarebbe un’abilità che difficilmente si nota nei video spettacolari: il robot riconosce che non può continuare a lavorare in sicurezza, protegge il sistema e attende una decisione.
Per una missione su Marte, l’inazione controllata può essere più preziosa di un tentativo rischioso.
Con cosa dovrebbe essere misurato un serio robot su Marte
Se i robot umanoidi debbano volare su Marte non può essere deciso solo in base alla loro velocità di corsa. Queste domande sarebbero particolarmente rilevanti:
- Quali attività specifiche vengono gestite ripetutamente dal sistema e in quali condizioni?
- Quanto spesso è necessario che le persone intervengano?
- Quali test ambientali ha superato l’hardware?
- Quanto è alto il fabbisogno energetico per ogni attività completata con successo?
- La macchina può raggiungere uno stato sicuro dopo un errore?
- Come vengono sostituite le parti soggette ad usura e risolti i guasti?
- Che vantaggio offre rispetto ad un rover o ad un meccanismo fisso?
Questi criteri trasformerebbero un’affermazione sul futuro in un programma di sviluppo verificabile. Allo stesso tempo impediscono che i progressi vengano minimizzati: anche un intervento di manutenzione limitato e eseguito in modo affidabile su Marte sarebbe tecnologicamente notevole.
Il primo passo più importante sarebbe una connessione funzionante
I robot umanoidi su Marte rappresentano una seria prospettiva ingegneristica. Veri programmi di ricerca hanno creato basi importanti. Ciò che manca ancora è una prova affidabile che queste capacità crescano insieme per formare un sistema complessivo permanentemente utile nelle condizioni marziane.
L’applicazione più convincente è nella preparazione e nel sostegno delle infrastrutture. Le macchine potrebbero creare le condizioni in cui le persone potranno successivamente lavorare in modo più sicuro e produttivo.
Se siano necessarie due gambe per questo rimane una questione di progettazione aperta. Due bracci qualificati, una tecnologia solida e un approvvigionamento energetico affidabile potrebbero essere più importanti.
Quando i robot umanoidi voleranno verso Marte, il momento più importante potrebbe sembrare ordinario: un connettore scatta in posizione, un impianto si avvia, una prova ne conferma il funzionamento. Sulla Terra, il team saprà che un futuro astronauta avrà un compito critico in meno da svolgere mettendo a rischio la propria vita.
L’autore Nico Nuss si occupa dal 2001 di mobile computing e software per l’automazione. La sua pluriennale esperienza e il forte interesse per le tecnologie del futuro caratterizzano il suo lavoro sulla robotica e sull’intelligenza artificiale.