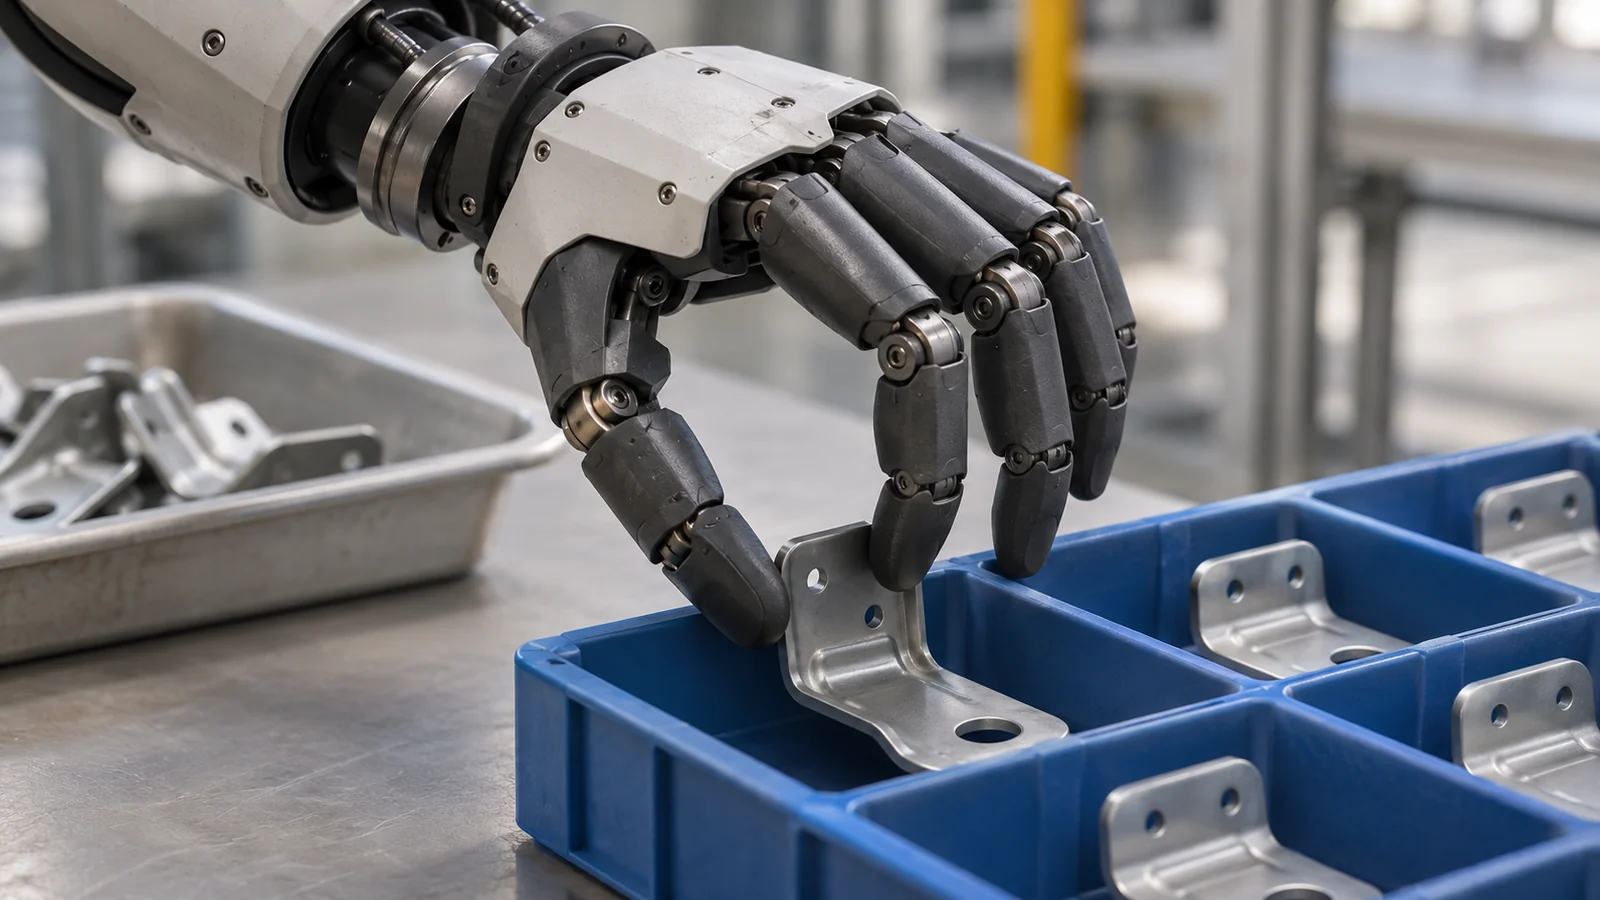
Illustrazione generata con IA dello smistamento robotico. Non è una foto del pilota Mercedes né una rappresentazione esatta di Apollo 2.
Il 10 novembre 2026 Google DeepMind ha presentato Gemini Robotics 2.5 descrivendo una prova industriale concreta: l’umanoide Apollo 2 di Apptronik smista componenti negli stabilimenti Mercedes-Benz. Google dichiara un tasso di successo del 96% per questa prova di fattibilità. È il risultato di un pilota comunicato dal fornitore, non una produzione continuativa verificata in modo indipendente.
In questo articolo
Dal contenitore alla sequenza corretta
Secondo Google, il test si svolge su linee produttive attive a Kecskemét e Sindelfingen. Apollo 2 preleva staffe metalliche da un contenitore e le dispone nei contenitori di sequenziamento in base all’ordine dei veicoli, usando mani Sharpa Wave a cinque dita. Gemini Robotics 2.5 controlla i movimenti; un modello Robotics ER aiuta a seguire il flusso di lavoro.
Un modello visione-linguaggio-azione collega immagini e istruzioni linguistiche alle azioni motorie. La questione pratica non è quanto il robot assomigli a una persona: deve riconoscere il pezzo corretto, scegliere una presa valida e posarlo nella posizione prevista.
Cosa non spiega il 96%
La percentuale è un segnale utile, ma non basta per un conto economico. L’annuncio non offre un numero di prove sufficientemente dettagliato né un quadro completo di tempi ciclo, tentativi ripetuti, interventi umani e disponibilità. Gli articoli sulla stessa comunicazione non equivalgono a una verifica indipendente del pilota.
La nostra analisi parte dalla definizione di successo. Una presa fallita e poi ripetuta viene conteggiata come riuscita? Il sistema riconosce un pezzo depositato male? Qualcuno deve riposizionare il contenitore? Queste differenze cambiano il fabbisogno di personale anche a parità di percentuale.
In termini puramente aritmetici, il 96% significa quattro operazioni non riuscite ogni 100 tentativi definiti allo stesso modo. Non è la dimensione effettiva del campione. Un errore rilevato e corretto autonomamente ha conseguenze diverse da un errore di sequenza non individuato.
Confrontare il lavoro, non la forma
Per i produttori europei conta il contesto di una linea attiva, vicino al flusso reale dei materiali. Da solo, però, non dimostra né un intero turno di lavoro né la convenienza economica. Vanno misurati anche interruzioni, rilavorazioni e integrazione nel processo.
Il confronto appropriato può essere con una pinza specializzata o un cobot. Una mano versatile sarebbe utile se gestisse componenti diversi riducendo la riconfigurazione. Per un compito invariabile potrebbe bastare una soluzione più semplice. Il criterio equo è il costo per componente correttamente preparato, a condizioni equivalenti.
Il pilota supera i precedenti test cloud del pianificatore robotico Google. Robotics 2.5 viene inizialmente distribuito ai partner di robotica, non necessariamente a qualsiasi operatore industriale.
La prossima prova decisiva sarebbe un test prolungato con confini chiari: quanti pezzi corretti all’ora, incluse le correzioni, e con quanta assistenza umana?
Fonti
- Google DeepMind: Gemini Robotics 2.5 — 2026-11-10
- The Decoder: Mercedes-Benz-Pilot — 2026-11-10