Un robot può afferrare un componente con precisione e fallire subito dopo perché ha perso il filo di ciò che è successo. La boccola è già stata inserita? Qualcuno ha spostato il pezzo? Dopo una pausa si può riprendere il movimento? Sono domande molto concrete, da cui dipende il passaggio da una dimostrazione spettacolare a un aiuto utilizzabile in officina.
La collaborazione tra NEURA Robotics e NXAI porta al centro del dibattito la storia di un compito. A me interessa soprattutto il momento successivo al primo gesto riuscito. È lì che emergono difficoltà facili da nascondere sul palco e molto meno facili da gestire quando una squadra aspetta di riavviare una lavorazione.
In questo articolo
Che cosa hanno annunciato NEURA Robotics e NXAI
Il 20 ottobre NEURA e NXAI hanno annunciato ricerca sulla memoria robotica e un modello aggiuntivo per Neuraverse. Annuncio dei partner.
Industriemagazin ha ripreso la collaborazione il 3 novembre. La cronologia aiuta a interpretare la notizia. Per preparare un acquisto servono ancora una versione precisa del prodotto, hardware adatto e prove convincenti sul proprio processo. Un’intenzione di sviluppo non equivale a un impegno sulle prestazioni.
NEURA descrive Neuron AI come un modello che combina visione, tatto, audio, stato del robot e linguaggio. Presentazione di Neuron AI. NXAI indica xLSTM tra le priorità di ricerca e Sepp Hochreiter come cofondatore e Chief Scientist. NXAI.
Una buona immagine non racconta tutta la lavorazione
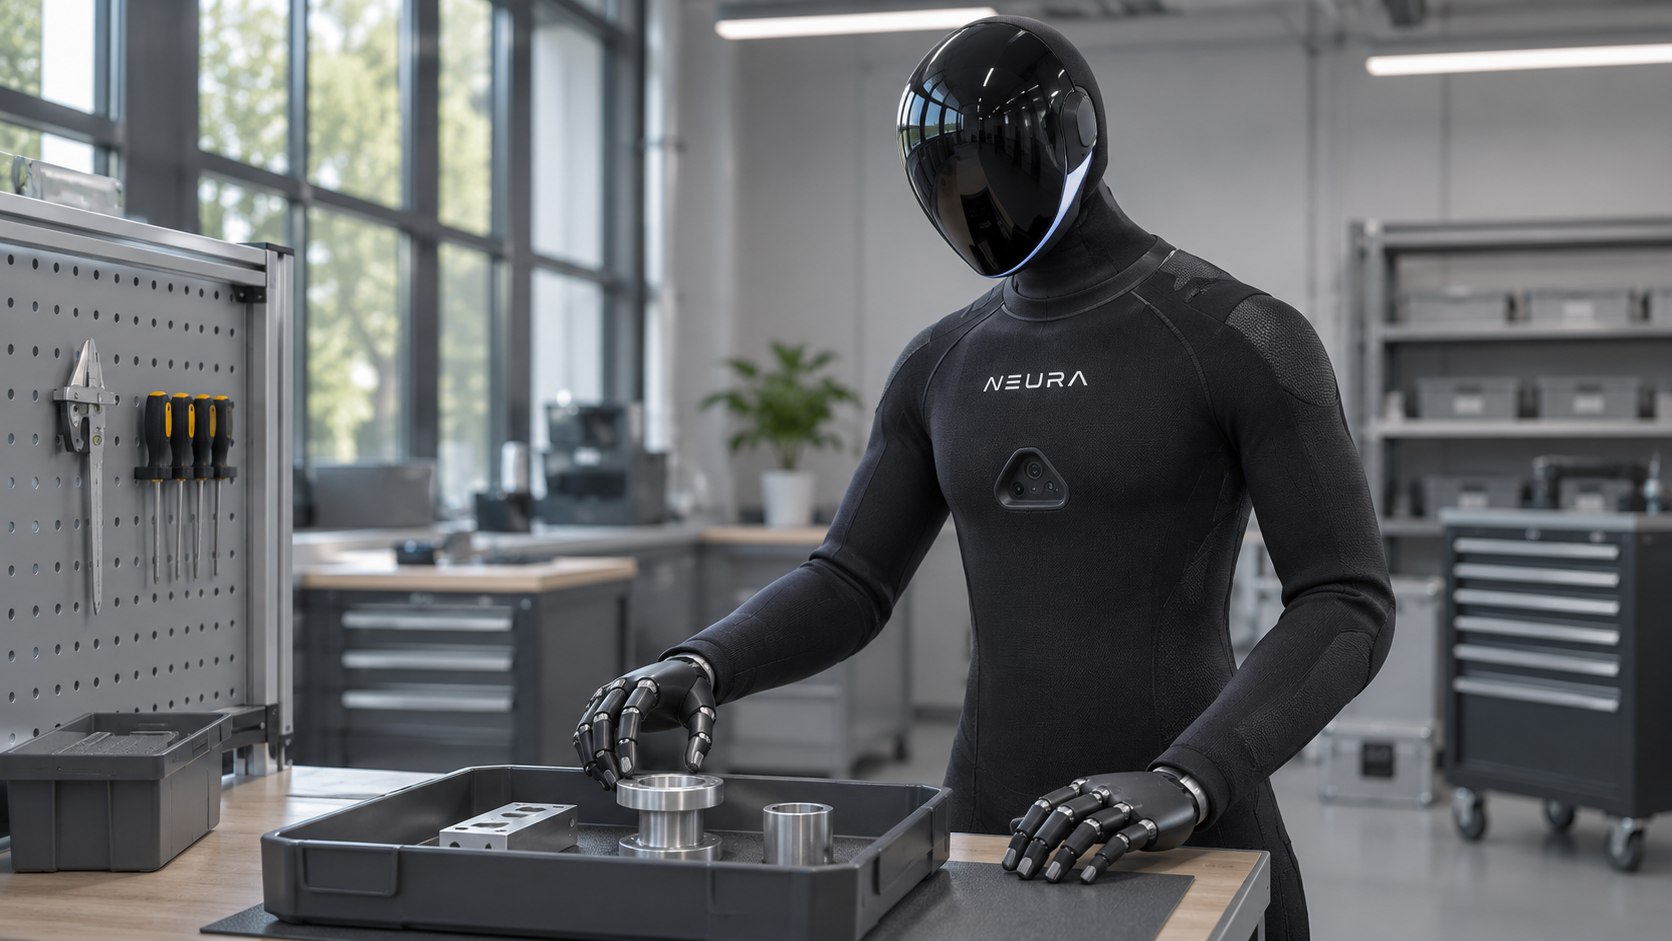
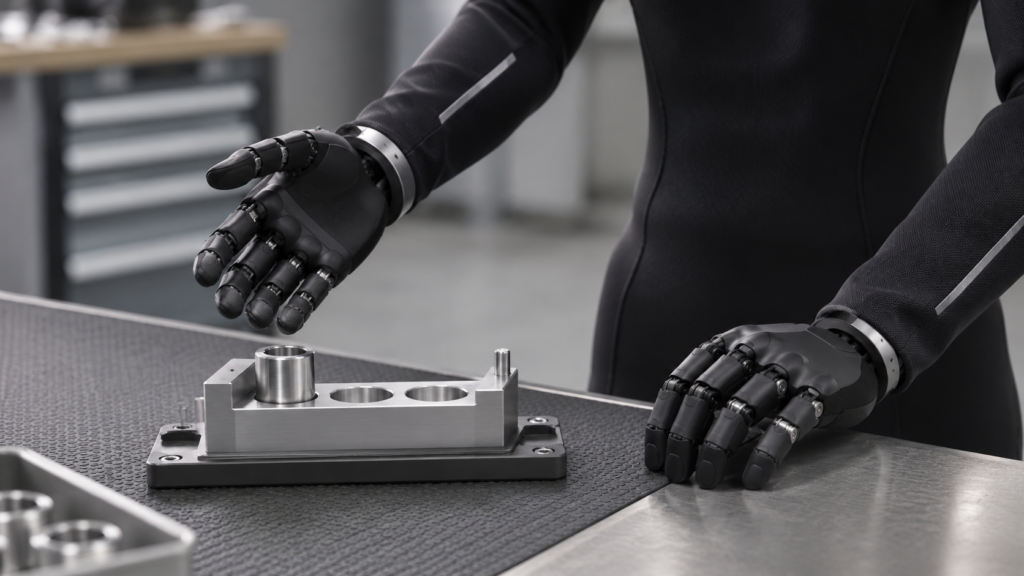
Immaginiamo un piccolo assemblaggio. Un alloggiamento è bloccato su un supporto, con due boccole simili accanto. Il robot deve inserirne una, controllare la posizione e mettere da parte il pezzo finito. Una singola immagine può mostrare dove si trovano gli oggetti. Non chiarisce necessariamente quale tentativo sia fallito o se la boccola visibile appartenga all’ordine attuale. Conta anche la sequenza.
Questo è un esempio redazionale, non una prova NEURA documentata. Serve a formulare un requisito: collegare le osservazioni presenti a informazioni verificabili sui passaggi precedenti. Se i due elementi si contraddicono, bisogna controllare di nuovo. Un’ipotesi vecchia non dovrebbe prevalere soltanto perché è già stata registrata.
In una postazione condivisa una persona può modificare la situazione fuori dal campo della telecamera. Il sistema deve quindi distinguere fra “osservato prima” e “confermato adesso”. In una presentazione la differenza sembra piccola. Quando una macchina riprende a muoversi accanto a un pezzo spostato, le conseguenze sono molto concrete.
Memoria di lavoro ed esperienza richiedono domande diverse
Nella valutazione separerei due esigenze. Quali informazioni servono per completare il lavoro in corso? Quali episodi precedenti possono influenzare un nuovo incarico? Nel primo caso interessa, per esempio, l’avanzamento confermato dell’assemblaggio. Nel secondo si tratta di esperienze maturate in condizioni che forse non corrispondono più a quelle presenti.
Non premierei quindi un robot semplicemente perché conserva più dati. Deve usare quelli appropriati e scartare le ipotesi scadute. Una presa riuscita può diventare inadatta dopo un cambio utensile. Una posizione registrata prima della pausa può essere fuorviante. Una memoria utile ha bisogno di confini comprensibili rispetto alla validità delle informazioni.
Anche il termine memoria può suggerire somiglianze umane poco utili. Una relazione conservata o appresa non dimostra coscienza. Per chi utilizza il sistema è più interessante una domanda precisa: quale informazione cambia la prossima decisione, e il gruppo di lavoro può capire perché?
Che cosa porta xLSTM alla discussione
xLSTM aggiorna uno stato interno quando arrivano nuovi dati; la ricerca estende le strutture di memoria LSTM. Ricerca xLSTM. Un altro studio esamina modelli d’azione xLSTM e riporta risultati favorevoli di velocità e prestazioni nei benchmark. Ricerca LRAM.
Per un progetto industriale ne ricaverei soprattutto una domanda: l’intera operazione resta reattiva e affidabile quando arrivano nuove osservazioni? I benchmark offrono un punto di partenza utile ai ricercatori. Il collaudo di una macchina deve considerare insieme sensori, movimenti, gestione delle eccezioni e interventi umani. Un calcolo rapido serve poco se la postazione poi attende a lungo assistenza manuale.
Lo stesso vale per la qualità. Una prossima azione plausibile può poggiare su un’interpretazione sbagliata del lavoro precedente. Inserirei quindi casi in cui la storia registrata non corrisponde più alla realtà. Sono più rivelatori della ripetizione del percorso più semplice in condizioni sempre identiche.
La prova interessante comincia con un’interruzione
La mia prima prova sarebbe volutamente semplice. Un operatore arresta il processo dopo un passaggio definito. Un componente viene poi rimosso o sostituito con uno simile. Alla ripartenza il sistema deve stabilire quali condizioni siano ancora valide. Bisogna valutare il completamento, ma anche la capacità di fermarsi in modo controllato quando la situazione resta incerta.
Una seconda prova riguarderebbe la perdita di un oggetto. Se la pinza non trattiene più bene il componente, proseguire lungo la traiettoria prevista può essere inappropriato. Una terza introdurrebbe un nuovo ordine con pezzi simili, per controllare che le ipotesi del precedente non si trasferiscano indebitamente. Sono proposte di verifica, non descrizioni di funzioni già disponibili.
Per ogni esecuzione annoterei risultato, assistenza necessaria e tempo di ripresa. Un arresto ben documentato può insegnare più di un successo ottenuto con un aiuto passato inosservato. Occorre precisare anche compito, illuminazione e interventi consentiti. Senza questi elementi, due percentuali di successo possono rappresentare situazioni molto diverse.
Neuraverse deve rendere comprensibili le scelte operative
NEURA presenta Neuraverse come collegamento tra robot, persone e dati; i suoi Gyms offrono addestramento con variazioni controllate. Panoramica della piattaforma.
Per gli utenti nasce un compito organizzativo. Chi autorizza un nuovo comportamento? Quale versione del modello lavora in ciascuna postazione? Come si torna a una versione già verificata? Se un miglioramento locale crea difficoltà altrove, la squadra deve poter ricostruire rapidamente il collegamento. Una piattaforma dovrebbe rendere queste risposte più accessibili.
Anche il sapere operativo richiede un accordo pratico prima del progetto pilota. Quali dati vengono raccolti, per quanto tempo e con quali accessi? L’operatore dovrebbe sapere se una correzione vale soltanto per l’ordine attuale o può influenzare lavorazioni successive. Questa distinzione rende più facile analizzare un comportamento inatteso.
Che cosa potrebbe fare la differenza per la robotica europea
L’aspetto che mi interessa della robotica europea è la vicinanza ai problemi reali della produzione. L’eventuale vantaggio si misura dal cliente, con componenti variabili, budget limitati e persone responsabili dell’avvio ogni mattina. L’origine geografica non sostituisce le prove. Può però facilitare il dialogo tra chi sviluppa la tecnologia e chi deve usarla.
Il nostro articolo sul NEURA 4NE1 Gen 4 offre il contesto hardware. Il collegamento fra percezione e azione è approfondito nell’analisi di Neuron AI, visione e tatto. L’Atlante della robotica Alpha Bionic permette di esplorare altri produttori e settori d’impiego.
Il mio criterio resta concreto: dopo un problema, l’operatore deve risolvere meno misteri? Se il sistema mantiene un avanzamento comprensibile, chiede un aiuto utile e riparte in modo controllato, le persone percepiscono direttamente il beneficio. È su questa affidabilità quotidiana che l’idea di memoria merita di essere valutata.
FAQ: capire la memoria dei robot
La memoria implica coscienza?
No. La valutazione pratica riguarda informazioni che influenzano decisioni. Non dimostra un’esperienza soggettiva umana.
Perché una registrazione video non basta?
Un video conserva osservazioni. Per agire bisogna anche stabilire quali siano pertinenti e ancora valide nella situazione attuale.
Come si riconosce un progresso utile?
Con compiti ripetibili e una documentazione di errori, interventi e tempi di ripresa. Un gesto isolato risponde solo a una parte del problema.
Che cosa dovrebbe verificare prima un progetto pilota?
Un compito limitato, poi interruzioni e condizioni modificate. Successo e arresto controllato accettabile vanno definiti prima delle prove.
Che cosa va chiarito prima di raccogliere dati?
Chi può usare dati e capacità derivate, come vengono gestite le correzioni e come rimuovere o invalidare informazioni obsolete.
Le immagini mostrano una prova congiunta?
No. Sono illustrazioni IA originali basate sul design reale NEURA. Rappresentano situazioni di lavoro senza documentare una prova di prestazioni NXAI.
L’autore Nico Nuss si occupa dal 2001 di mobile computing e software per l’automazione. La sua pluriennale esperienza e il forte interesse per le tecnologie del futuro caratterizzano il suo lavoro sulla robotica e sull’intelligenza artificiale.