Ein Roboter kann ein Bauteil sauber greifen und beim nächsten Schritt trotzdem scheitern: Er weiß nicht mehr zuverlässig, was zuvor passiert ist. Wurde die Hülse eingesetzt? Hat ein Mensch das Werkstück inzwischen verschoben? Darf die Maschine nach einer Unterbrechung einfach weitermachen? An solchen Fragen entscheidet sich, ob aus einer beeindruckenden Vorführung eine brauchbare Hilfe im Betrieb wird.
Die Zusammenarbeit von NEURA Robotics und NXAI ist deshalb mehr als eine weitere Meldung über künstliche Intelligenz: Sie rückt den Verlauf einer Aufgabe in den Mittelpunkt. Mich interessiert daran vor allem der Moment nach dem ersten gelungenen Handgriff. Dort beginnen die Schwierigkeiten, die auf einer Bühne leicht verschwinden und im Arbeitsalltag teuer werden können.
In diesem Artikel
Was NEURA Robotics und NXAI angekündigt haben
Am 20. Oktober kündigten NEURA und NXAI Roboter-Gedächtnisforschung und ein zusätzliches Neuraverse-Modell an. Mitteilung der Partner.
Das Industriemagazin griff die Kooperation am 3. November auf. Für Leser ist die zeitliche Einordnung hilfreich: Ein Bericht über eine Partnerschaft beantwortet noch nicht die Fragen eines Beschaffers. Wer ein Projekt plant, braucht eine konkrete Produktversion, passende Hardware und nachvollziehbare Versuche am eigenen Prozess. Aus einer Entwicklungsabsicht lässt sich keine garantierte Leistung ableiten.
NEURA bezeichnet Neuron AI als Modell, das Bild-, Tast-, Audio-, Zustands- und Sprachdaten verbindet. Vorstellung von Neuron AI. NXAI beschreibt xLSTM als Forschungsschwerpunkt und nennt Sepp Hochreiter als Mitgründer und Chief Scientist. NXAI.
Warum ein gutes Kamerabild noch keinen Arbeitsablauf erklärt
Stell dir eine kleine Montage vor: Ein Gehäuse liegt in einer Aufnahme, daneben befinden sich zwei ähnliche Hülsen. Der Roboter soll eine einsetzen, die Lage prüfen und das fertige Teil ablegen. Ein einzelnes Kamerabild kann zeigen, wo Gegenstände liegen. Es verrät aber nicht unbedingt, welcher Versuch bereits fehlgeschlagen ist oder ob die sichtbare Hülse zur aktuellen Bestellung gehört. Dafür ist der Zusammenhang entscheidend.
Dieses Beispiel ist eine redaktionelle Veranschaulichung, kein dokumentierter NEURA-Test. Es zeigt, welche Anforderung ich an einen lernfähigen Roboter stellen würde: Er sollte aktuelle Beobachtungen mit überprüfbaren Informationen zum bisherigen Ablauf verbinden. Wenn beides widersprüchlich ist, braucht es eine erneute Prüfung. Eine alte Annahme darf nicht allein deshalb gewinnen, weil sie schon im System gespeichert ist.
Gerade an gemeinsam genutzten Arbeitsplätzen verändert ein Mensch die Situation möglicherweise außerhalb des Sichtfelds. Dann muss ein Roboter zwischen „zuletzt gesehen“ und „jetzt bestätigt“ unterscheiden können. Dieser Unterschied klingt klein. Für das sichere Fortsetzen einer Aufgabe ist er wesentlich.
Arbeitsgedächtnis und episodische Erinnerung: zwei praktische Fragen
Für die Bewertung würde ich zwei Fragen auseinanderhalten. Erstens: Welche Informationen benötigt das System für die laufende Aufgabe? Zweitens: Welche früheren Abläufe darf es bei einer neuen Aufgabe berücksichtigen? Im ersten Fall geht es beispielsweise um den bestätigten Bearbeitungsfortschritt. Im zweiten Fall geht es um eine Erfahrung, deren Bedingungen möglicherweise nicht mehr zur aktuellen Situation passen.
Ich würde einem Roboter deshalb keinen Vorteil dafür geben, möglichst viel zu behalten. Entscheidend ist, ob er das Passende berücksichtigt und Veraltetes verwirft. Nach einem Werkzeugwechsel kann ein zuvor erfolgreicher Griff ungeeignet sein. Nach einer Unterbrechung kann eine alte Positionsangabe gefährlich irreführen. Zu einer brauchbaren Erinnerung gehört eine nachvollziehbare Grenze ihrer Gültigkeit.
Das Wort Gedächtnis sollte außerdem keine menschlichen Eigenschaften suggerieren. Ein gespeicherter oder gelernter Zusammenhang ist kein Beleg für Bewusstsein. Für Anwender ist die nüchterne Frage ergiebiger: Welche Information verändert die nächste Entscheidung, und lässt sich erklären, warum?
Was xLSTM zur Diskussion beiträgt
Bei xLSTM wird ein interner Zustand mit neuen Eingaben fortgeschrieben; die Forschung erweitert dafür LSTM-Speicherstrukturen. xLSTM-Paper. Eine weitere Arbeit untersucht xLSTM-basierte Aktionsmodelle und berichtet günstige Geschwindigkeits- und Leistungsergebnisse in Benchmarks. LRAM-Paper.
Für einen Betrieb würde ich aus solchen Ergebnissen zunächst eine Prüffrage ableiten: Bleibt der gesamte Ablauf schnell und zuverlässig, wenn zusätzliche Beobachtungen hinzukommen? Ein Benchmark ist ein wertvoller Ausgangspunkt für Forschung. Die Abnahme eines Roboters muss jedoch Sensorverarbeitung, Bewegung, Fehlerbehandlung und menschliche Eingriffe gemeinsam betrachten. Ein schneller Modellschritt hilft wenig, wenn die Anlage anschließend lange auf eine manuelle Freigabe wartet.
Dasselbe gilt für die Qualität. Ein richtig vorhergesagter nächster Schritt kann auf falschen Voraussetzungen beruhen. Deshalb würde ich im Versuch gezielt Situationen einbauen, in denen die Historie nicht mehr stimmt. Das ist für mich aussagekräftiger als eine reine Wiederholung des einfachen Erfolgsfalls.
Der entscheidende Test beginnt mit einer Unterbrechung
Mein erster Versuch wäre bewusst unspektakulär. Ein Bediener stoppt den Ablauf nach einem klar definierten Arbeitsschritt. Dann wird ein Teil entnommen oder gegen ein ähnliches ausgetauscht. Nach dem Neustart muss das System erkennen, welche Voraussetzungen noch gelten. Bewertet wird nicht allein, ob es fertig wird, sondern auch, ob es bei unklarer Lage kontrolliert anhält.
Ein zweiter Versuch würde einen verlorenen Gegenstand betreffen. Hat der Greifer ein Teil nicht mehr sicher, sollte der Roboter nicht bloß den vorgesehenen Weg weiterfahren. Ein dritter Versuch könnte einen neuen Auftrag mit ähnlichen Teilen einführen. Damit lässt sich prüfen, ob die Information vom vorherigen Auftrag unzulässig weiterwirkt. Diese Vorschläge sind keine Behauptung über bereits verfügbare Funktionen.
Zu jedem Durchlauf gehören für mich drei Angaben: Ergebnis, benötigte Hilfe und Zeit bis zur Wiederaufnahme. Ein sauber dokumentierter Abbruch ist häufig nützlicher als ein scheinbarer Erfolg, bei dem jemand unbemerkt nachgeholfen hat. Für den Vergleich sollten Aufgabe, Beleuchtung und erlaubte Eingriffe nachvollziehbar festgehalten werden.
Neuraverse: Die Plattform muss im Betrieb verständlich bleiben
NEURA beschreibt Neuraverse als Verbindung von Robotern, Menschen und Daten; die NEURA Gyms dienen dem Training unter kontrollierter Variation. Plattformübersicht.
Für Nutzer beginnt damit eine organisatorische Aufgabe. Wer darf einen neuen Ablauf freigeben? Welche Modellversion arbeitet gerade an welchem Arbeitsplatz? Wie lässt sich auf eine zuvor geprüfte Version zurückgehen? Wenn eine Verbesserung an einer Station an anderer Stelle Probleme verursacht, braucht das Team eine schnelle Zuordnung. Eine Plattform sollte diese Fragen leichter beantworten, nicht hinter einer beeindruckenden Oberfläche verstecken.
Auch Prozesswissen verdient eine konkrete Vereinbarung: Welche Daten werden erfasst, wie lange bleiben sie erhalten und wer erhält Zugriff? Ich würde das bereits vor dem Pilotprojekt schriftlich klären. Ein Mitarbeiter muss außerdem erkennen können, ob eine Korrektur nur für den aktuellen Auftrag gilt oder später erneut verwendet wird.
Was die Allianz für Europas Robotik bedeutet
Mich überzeugt an europäischer Robotik vor allem die Nähe zu realen Produktionsproblemen. Ob daraus ein Vorteil entsteht, entscheidet sich beim Kunden: mit wechselnden Teilen, begrenzten Budgets und Menschen, die eine Anlage morgens zum Laufen bringen müssen. Die Herkunft ersetzt keinen Nachweis. Sie kann aber helfen, Entwicklung und Anwendung enger miteinander ins Gespräch zu bringen.
Wer den Hardware-Hintergrund einordnen möchte, findet ihn in unserem Beitrag zum NEURA 4NE1 Gen 4. Wie Wahrnehmung und Handlung zusammenhängen, vertieft die Einordnung zu Neuron AI und der Verbindung von Sehen und Tasten. Weitere Hersteller und Einsatzfelder lassen sich über den Robotik-Atlas von Alpha Bionic vergleichen.
Mein Maßstab bleibt einfach: Ein Roboter wird dann wertvoller, wenn nach einer Störung weniger Rätsel übrig bleiben. Wenn er den Bearbeitungsstand nachvollziehbar hält, Hilfe sinnvoll anfordert und anschließend kontrolliert weiterarbeitet, merken Menschen den Fortschritt unmittelbar. Genau an dieser Alltagstauglichkeit sollte sich die Gedächtnisidee messen lassen.
FAQ: Robotergedächtnis verständlich erklärt
Ist Gedächtnis bei Robotern gleich Bewusstsein?
Nein. Für die praktische Bewertung geht es um Informationen, die Entscheidungen beeinflussen. Daraus lässt sich kein menschliches Erleben ableiten.
Warum reicht eine gespeicherte Videoaufnahme nicht?
Eine Aufnahme dokumentiert Beobachtungen. Für eine Handlung muss zusätzlich geklärt werden, welche davon relevant und noch gültig sind.
Woran lässt sich ein sinnvoller Fortschritt erkennen?
An wiederholbaren Aufgaben mit dokumentierten Fehlern, Eingriffen und Wiederanlaufzeiten. Einzelne gelungene Bewegungen beantworten diese Fragen nur teilweise.
Was sollte ein Pilotprojekt zuerst prüfen?
Eine klar begrenzte Aufgabe, anschließend Unterbrechungen und veränderte Bedingungen. Erfolg und kontrollierter Abbruch sollten vorab definiert sein.
Welche Frage gehört vor der Datenerfassung geklärt?
Wer Daten und abgeleitete Fähigkeiten verwenden darf, wie Korrekturen behandelt werden und wie sich veraltete Informationen entfernen lassen.
Sind die Bilder Aufnahmen eines gemeinsamen Tests?
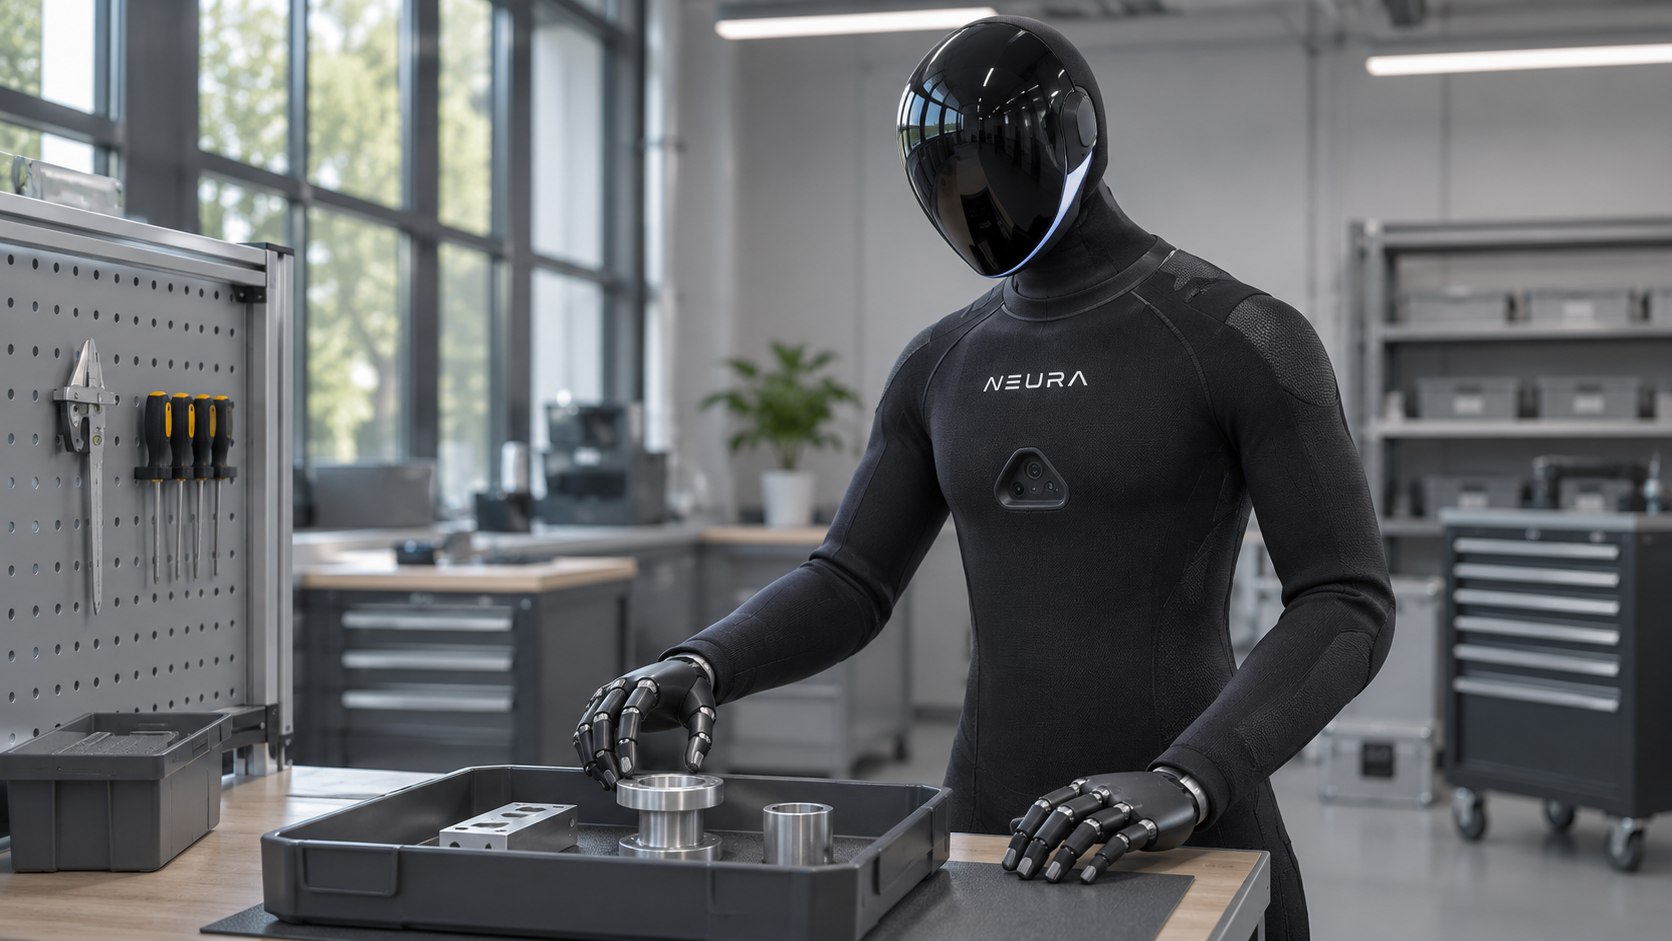
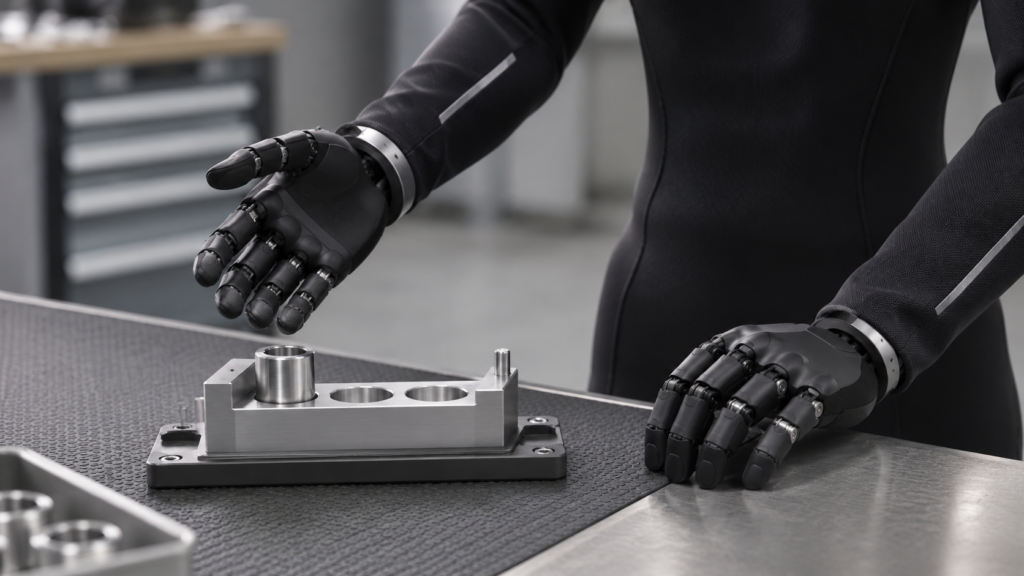
Nein. Es sind eigene KI-Illustrationen nach dem realen NEURA-Design. Sie veranschaulichen Arbeitssituationen und dokumentieren keinen NXAI-Leistungsnachweis.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.