Un robot peut saisir une pièce avec précision et échouer dès l’étape suivante, faute de savoir ce qui s’est réellement passé auparavant. La bague est-elle déjà en place ? Quelqu’un a-t-il déplacé le boîtier ? Peut-on reprendre le mouvement après une interruption ? C’est sur ces questions très concrètes qu’une démonstration convaincante devient, ou non, une aide utilisable dans un atelier.
La coopération entre NEURA Robotics et NXAI place le déroulement d’une tâche au cœur du débat sur les robots. Ce qui m’intéresse commence après le premier geste réussi. C’est là qu’apparaissent les difficultés faciles à oublier sur une scène, mais beaucoup moins faciles à gérer lorsqu’une équipe attend la reprise de la production.
Dans cet article
Ce que NEURA Robotics et NXAI ont annoncé
Le 20 octobre, NEURA et NXAI ont annoncé une recherche sur la mémoire robotique et un modèle supplémentaire pour Neuraverse. Annonce des partenaires.
Industriemagazin a présenté cette coopération le 3 novembre. Cette chronologie aide à comprendre la portée de l’information. Pour préparer un achat, il faut encore identifier une version de produit, le matériel compatible et les essais pertinents pour son propre procédé. Une intention de développement ne constitue pas un engagement de performance.
NEURA présente Neuron AI comme un modèle associant vision, toucher, audio, état robotique et langage. Présentation de Neuron AI. NXAI cite xLSTM parmi ses axes de recherche et Sepp Hochreiter comme cofondateur et Chief Scientist. NXAI.
Une bonne image ne raconte pas toute l’opération
Imaginons un assemblage simple. Un boîtier repose dans un support et deux bagues similaires se trouvent à côté. Le robot doit en insérer une, vérifier sa position, puis déposer la pièce terminée. Une image peut montrer où sont les objets. Elle ne suffit pas toujours à savoir quelle tentative a échoué, ni si la bague visible appartient à la commande actuelle. L’enchaînement des événements compte autant que leur apparence.
Cet exemple est une illustration rédactionnelle, pas un essai NEURA documenté. Il permet de formuler une exigence : relier les observations présentes à des informations vérifiables sur les étapes précédentes. En cas de contradiction, le système devrait vérifier à nouveau. Une hypothèse ancienne ne doit pas l’emporter uniquement parce qu’elle a déjà été enregistrée.
Sur un poste partagé, une personne peut modifier la situation en dehors du champ de vision. Il faut alors distinguer « observé auparavant » et « confirmé maintenant ». Cette nuance paraît modeste dans un exposé. Elle devient essentielle lorsqu’une machine reprend son mouvement près d’un objet déplacé.
Mémoire de travail et expérience : deux questions à séparer
Pour évaluer un système, je distinguerais deux besoins. Quelles informations lui sont nécessaires pour terminer le travail en cours ? Quels épisodes précédents peuvent influencer une nouvelle tâche ? Dans le premier cas, on s’intéresse notamment à l’avancement confirmé de l’assemblage. Dans le second, il s’agit d’expériences dont les conditions ne correspondent peut-être plus à la situation présente.
Je n’accorderais donc aucun avantage à un robot simplement parce qu’il conserve davantage de données. Il doit utiliser les bonnes informations et écarter celles devenues caduques. Une prise réussie peut devenir inadaptée après un changement d’outil. Une ancienne position peut induire en erreur après une pause. Une mémoire utile a besoin de limites compréhensibles concernant sa validité.
Le vocabulaire ne doit pas non plus nous conduire à imaginer une conscience humaine. Un lien conservé ou appris ne prouve pas une expérience subjective. Pour un utilisateur, la question utile est plus précise : quelle information change la prochaine décision, et peut-on expliquer cette influence ?
Ce que xLSTM apporte à la discussion
xLSTM actualise un état interne à chaque entrée ; la recherche étend les structures de mémoire LSTM. Recherche xLSTM. Une autre étude examine des modèles d’action xLSTM et rapporte des résultats favorables de vitesse et de performance en benchmark. Recherche LRAM.
Pour une entreprise, j’en tirerais d’abord une question : l’opération complète reste-t-elle réactive et fiable quand les observations s’accumulent ? Un benchmark constitue un point de départ pour la recherche. La réception d’une installation doit aussi considérer les capteurs, les mouvements, les exceptions et l’assistance humaine. Un calcul rapide apporte peu si le poste attend ensuite longtemps une intervention.
Il en va de même pour la qualité. Une prochaine action plausible peut reposer sur une interprétation erronée des étapes antérieures. Je prévoirais donc des situations où l’historique ne correspond plus à la réalité. Elles sont plus révélatrices qu’une répétition du scénario le plus facile dans des conditions toujours identiques.
L’essai révélateur commence par une interruption
Mon premier essai serait volontairement simple. Un opérateur arrête le processus après une étape définie. Une pièce est ensuite retirée ou remplacée par une autre, très similaire. À la reprise, le système doit établir quelles conditions restent valables. Il faut évaluer l’achèvement de la tâche, mais aussi la capacité à s’arrêter proprement lorsque la situation demeure incertaine.
Un deuxième essai porterait sur la perte d’un objet. Si le préhenseur ne tient plus correctement une pièce, suivre malgré tout la trajectoire prévue peut être inapproprié. Un troisième introduirait une nouvelle commande avec des composants ressemblants, pour vérifier que les hypothèses précédentes ne se prolongent pas indûment. Ce sont des propositions de contrôle, pas une description de fonctions déjà livrées.
Pour chaque passage, je noterais le résultat, l’aide nécessaire et le délai de reprise. Un arrêt clairement documenté peut être plus instructif qu’une réussite obtenue grâce à une intervention passée inaperçue. Il faut également préciser la tâche, l’éclairage et les interventions autorisées. Sans cela, deux taux de réussite peuvent cacher des situations très différentes.
Neuraverse doit rendre les choix compréhensibles
NEURA présente Neuraverse comme un lien entre robots, personnes et données ; ses Gyms proposent un entraînement avec des variations contrôlées. Présentation de la plateforme.
Pour les utilisateurs, cela implique une organisation claire. Qui autorise un nouveau comportement ? Quelle version du modèle fonctionne sur chaque poste ? Comment revenir à une version déjà vérifiée ? Si une amélioration locale provoque une difficulté ailleurs, l’équipe doit retrouver rapidement le lien. Une plateforme devrait simplifier ces réponses.
Le savoir-faire de production mérite aussi un accord pratique avant le pilote. Qu’enregistre-t-on, pour combien de temps et avec quels accès ? Un opérateur doit savoir si sa correction concerne seulement la commande actuelle ou peut influencer des travaux futurs. Cette distinction facilite l’analyse d’un comportement inattendu.
Ce qui pourrait faire la différence pour l’Europe
Ce qui me paraît intéressant dans la robotique européenne, c’est sa proximité avec les problèmes de production. L’avantage éventuel se mesure chez le client : pièces variables, budget limité et personnes responsables du démarrage chaque matin. L’origine géographique ne remplace pas les preuves. Elle peut offrir l’occasion de rapprocher développeurs et utilisateurs autour des détails difficiles.
Notre article sur le NEURA 4NE1 Gen 4 apporte le contexte matériel. Le lien entre perception et action est approfondi dans notre analyse de Neuron AI, de la vision et du toucher. L’Atlas robotique Alpha Bionic permet d’explorer d’autres fabricants et domaines d’application.
Mon critère reste concret : après un incident, reste-t-il moins de questions sans réponse pour l’opérateur ? Si le robot conserve un avancement compréhensible, demande une aide utile et reprend de manière maîtrisée, le bénéfice devient immédiatement visible. C’est sur cette fiabilité quotidienne que l’idée de mémoire mérite d’être jugée.
FAQ : comprendre la mémoire des robots
La mémoire implique-t-elle une conscience ?
Non. L’évaluation pratique concerne les informations qui influencent les décisions. Elle ne démontre pas une expérience humaine.
Pourquoi une vidéo enregistrée ne suffit-elle pas ?
Une vidéo conserve des observations. Pour agir, il faut encore établir lesquelles sont pertinentes et toujours valables.
Comment reconnaître un progrès utile ?
Avec des tâches répétables et un relevé des erreurs, interventions et délais de reprise. Un geste isolé ne répond qu’à une partie du problème.
Que doit tester un pilote en premier ?
Une tâche limitée, puis des interruptions et des conditions modifiées. Il faut définir à l’avance la réussite et l’arrêt acceptable.
Que faut-il clarifier avant de collecter les données ?
Les droits d’utilisation des données et des compétences, le traitement des corrections et la suppression des informations devenues obsolètes.
Les images montrent-elles un essai commun ?
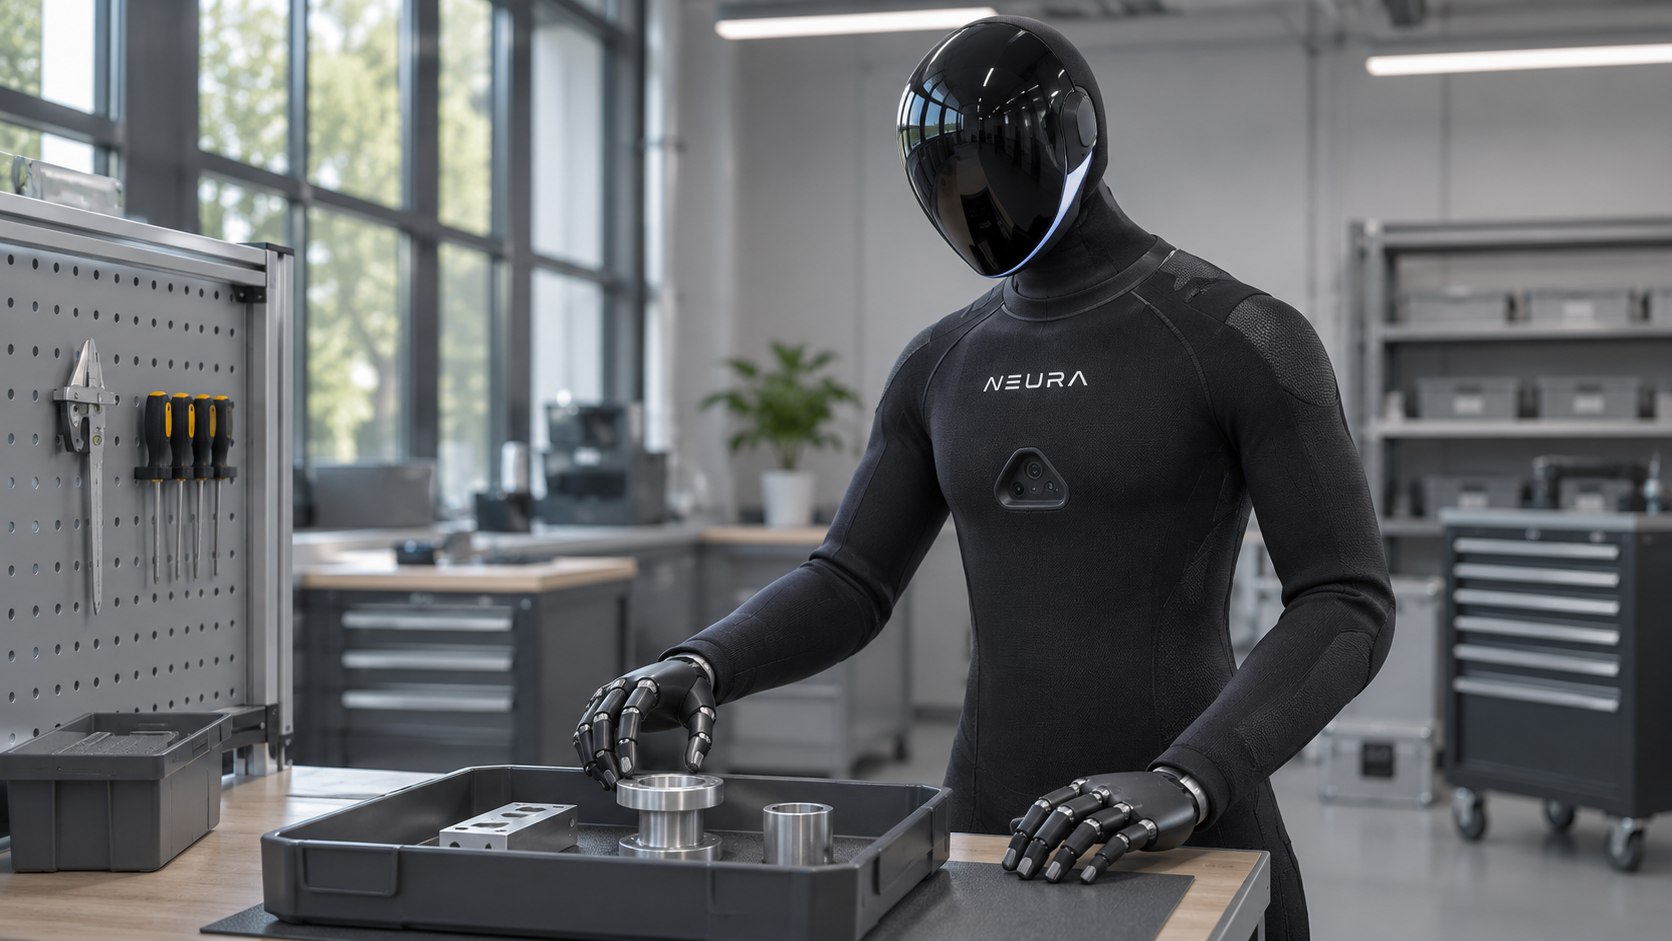
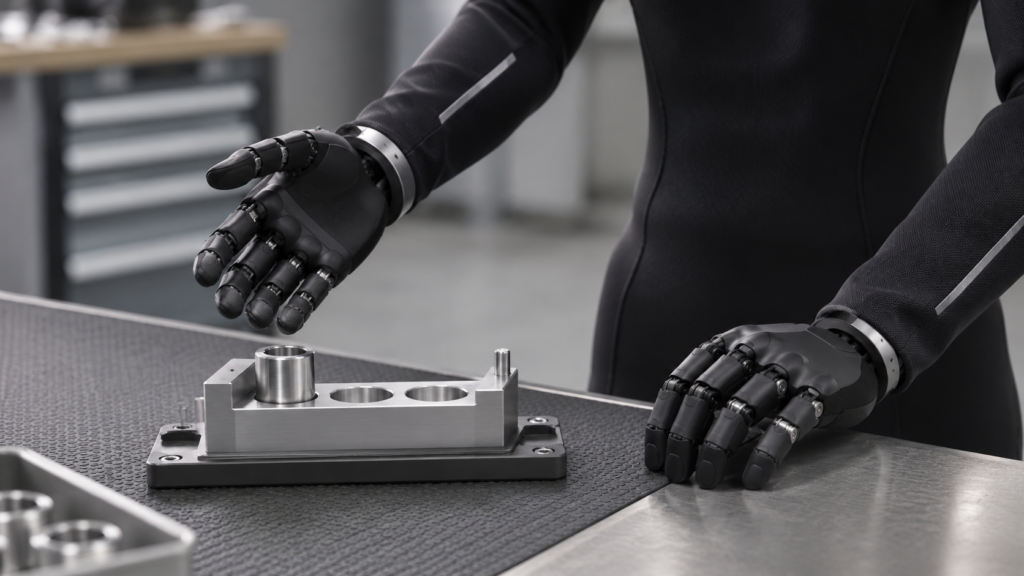
Non. Ce sont des illustrations IA originales inspirées du véritable design NEURA. Elles ne documentent pas une démonstration de performance NXAI.
L’auteur Nico Nuss travaille depuis 2001 dans les domaines de l’informatique mobile et des logiciels d’automatisation. Sa longue expérience et son vif intérêt pour les technologies d’avenir nourrissent son travail sur la robotique et l’intelligence artificielle.