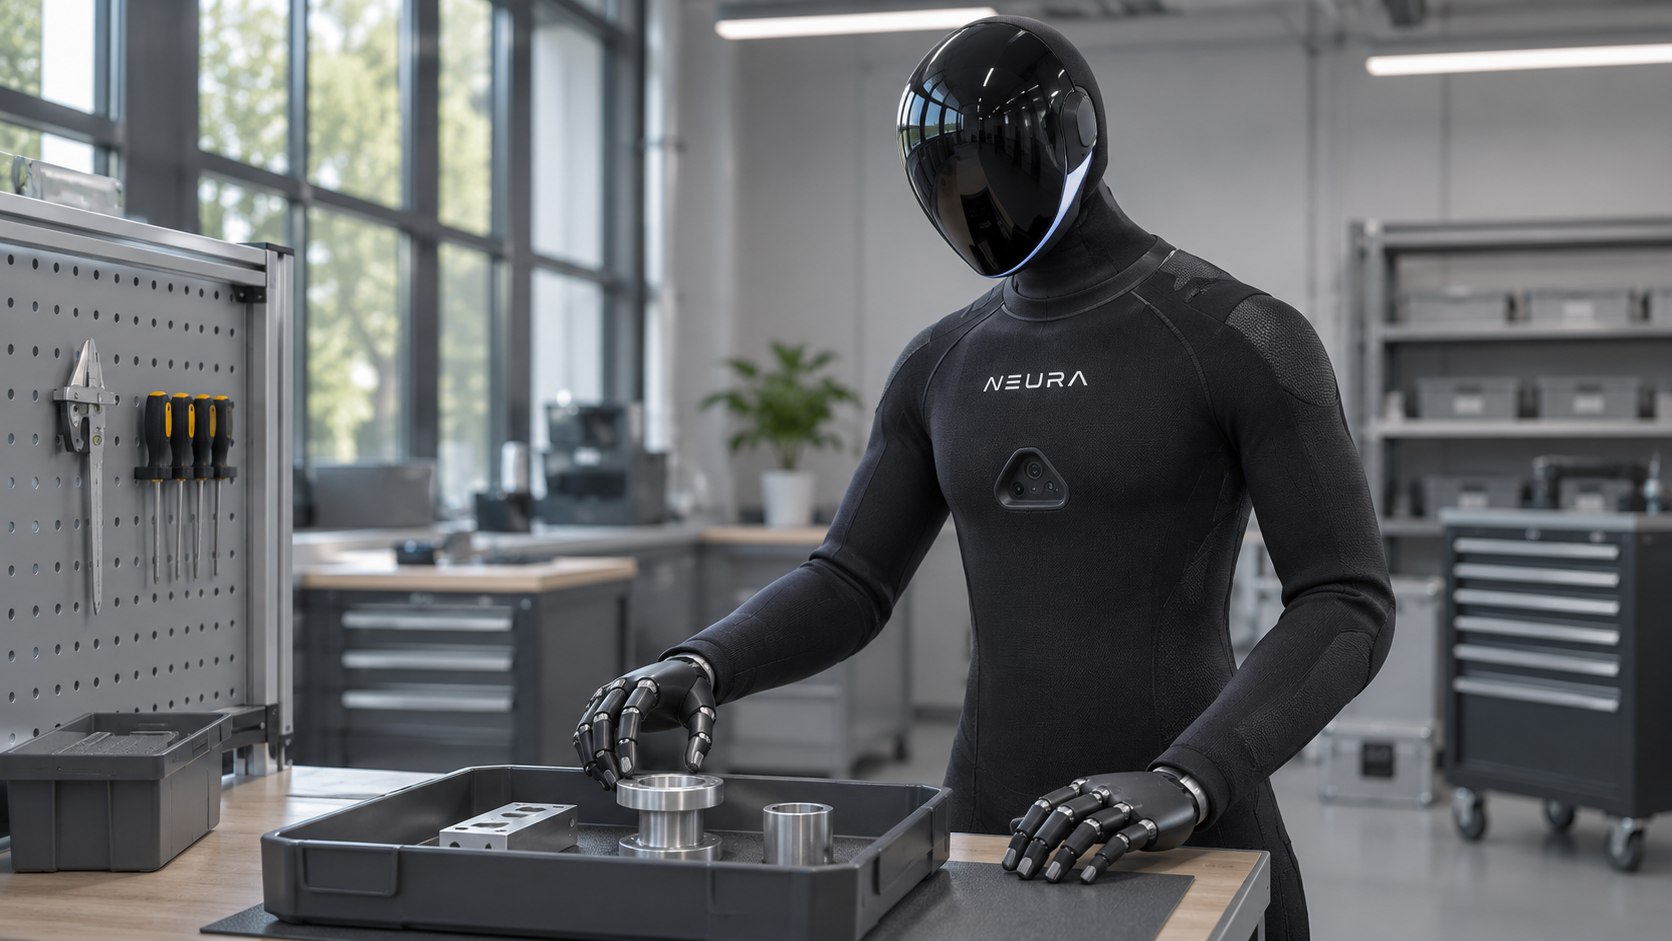
Un robot puede agarrar una pieza con precisión y fallar en el siguiente paso porque ha perdido el hilo de lo ocurrido. ¿Ya está colocado el casquillo? ¿Alguien ha movido el componente? ¿Se puede reanudar el movimiento después de una pausa? Estas preguntas deciden si una demostración vistosa acaba convirtiéndose en una ayuda útil para las personas que trabajan en un taller.
La colaboración entre NEURA Robotics y NXAI pone la historia de una tarea en el centro del debate robótico. Lo que más me interesa llega después del primer movimiento correcto. Ahí empiezan las dificultades que se pueden pasar por alto en un escenario y que resultan costosas cuando un equipo espera para volver a producir.
In this article
Qué han anunciado NEURA Robotics y NXAI
El 20 de octubre, NEURA y NXAI anunciaron investigación sobre memoria robótica y un modelo adicional para Neuraverse. Anuncio de los socios.
Industriemagazin publicó su información el 3 de noviembre. La cronología ayuda a valorar la noticia. Para preparar una compra hacen falta una versión concreta del producto, hardware adecuado y pruebas convincentes en el proceso previsto. Una intención de desarrollo no equivale a una garantía de rendimiento.
NEURA describe Neuron AI como un modelo que combina visión, tacto, audio, estado robótico y lenguaje. Presentación de Neuron AI. NXAI señala xLSTM como prioridad investigadora y a Sepp Hochreiter como cofundador y Chief Scientist. NXAI.
Una buena imagen no explica todo el trabajo
Imaginemos un montaje pequeño. Una carcasa está fijada sobre un soporte y junto a ella hay dos casquillos parecidos. El robot debe insertar uno, comprobar su posición y apartar la pieza terminada. Una imagen puede mostrar dónde están los objetos. No siempre permite saber qué intento ya ha fallado ni si el casquillo visible pertenece al pedido actual. La secuencia también importa.
Es un ejemplo editorial, no una prueba documentada de NEURA. Sirve para formular una exigencia: conectar las observaciones actuales con información verificable sobre los pasos anteriores. Si ambos elementos se contradicen, debe hacerse una nueva comprobación. Una suposición antigua no debería imponerse simplemente porque ya se haya almacenado.
En un puesto compartido, una persona puede cambiar la situación fuera del campo de la cámara. Por eso conviene distinguir entre «observado antes» y «confirmado ahora». La diferencia parece pequeña en una presentación. Tiene consecuencias muy concretas cuando una máquina reanuda su movimiento cerca de un objeto que alguien ha desplazado.
Contexto de trabajo y experiencia requieren preguntas distintas
Al evaluar un sistema separaría dos necesidades. ¿Qué información requiere para terminar el trabajo en curso? ¿Qué episodios anteriores pueden influir en un encargo nuevo? La primera pregunta puede referirse al avance confirmado del montaje. La segunda trata sobre experiencias obtenidas en condiciones que quizá ya no coincidan con las actuales.
No daría ventaja a un robot solo por conservar más datos. Lo importante es que utilice los adecuados y descarte las suposiciones caducadas. Un agarre que funcionó puede dejar de ser apropiado tras cambiar una herramienta. Una posición registrada antes de una pausa puede inducir a error. Una memoria útil necesita límites comprensibles sobre la validez de la información.
La palabra memoria también puede despertar comparaciones humanas poco productivas. Una relación guardada o aprendida no demuestra consciencia. Para quien utiliza la máquina, la pregunta útil es más precisa: ¿qué información cambia la siguiente decisión y puede el equipo entender por qué?
Qué aporta xLSTM a esta conversación
xLSTM actualiza un estado interno al recibir datos; la investigación amplía las estructuras de memoria LSTM. Investigación xLSTM. Otro estudio examina modelos de acción xLSTM y comunica resultados favorables de velocidad y rendimiento en pruebas comparativas. Investigación LRAM.
Para una empresa, esos resultados me llevarían a formular una pregunta antes que una decisión de compra: ¿la operación completa sigue siendo ágil y fiable al recibir más observaciones? Las pruebas comparativas son un punto de partida valioso para investigar. La aceptación de una instalación debe incluir sensores, movimientos, excepciones e intervenciones humanas dentro de la misma evaluación.
Un cálculo rápido aporta poco si el puesto luego espera mucho tiempo a que llegue ayuda manual. Lo mismo ocurre con la calidad. Una acción siguiente que parece razonable puede apoyarse en una interpretación equivocada del pasado. Introduciría casos donde el historial ya no coincide con la realidad, en lugar de repetir únicamente la secuencia más fácil.
La prueba reveladora empieza con una interrupción
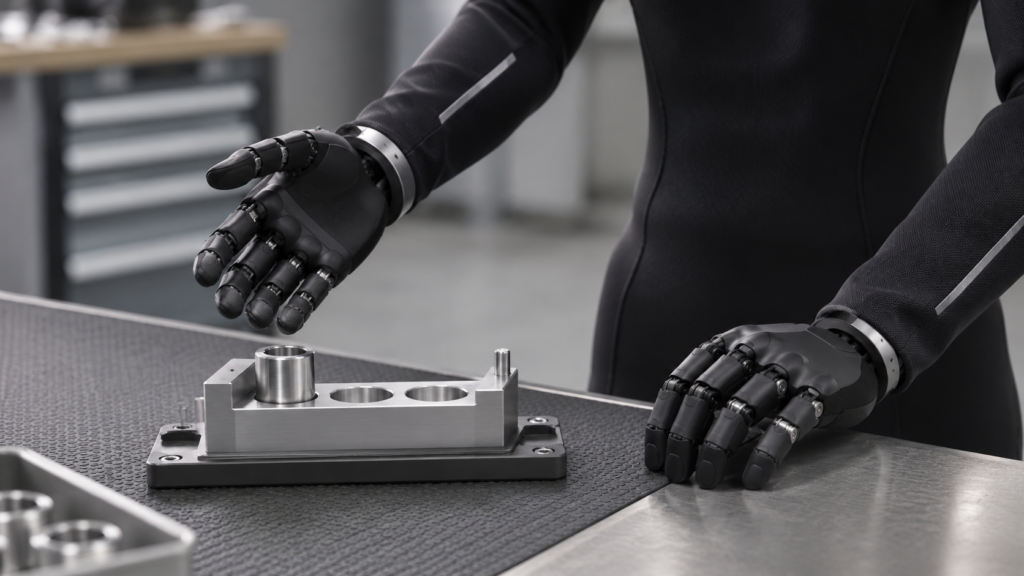
Mi primera prueba sería deliberadamente sencilla. Una persona detiene el proceso después de un paso definido. Se retira un componente o se sustituye por otro parecido. Al reiniciar, el sistema debe establecer qué condiciones siguen siendo válidas. Hay que evaluar tanto la finalización como la capacidad de detenerse de forma controlada cuando no puede aclararse la situación.
Una segunda prueba abordaría la pérdida de un objeto. Si la pinza ya no sujeta bien la pieza, continuar por la trayectoria prevista puede ser inapropiado. Una tercera introduciría un pedido nuevo con componentes similares para comprobar si persisten indebidamente las suposiciones del anterior. Son propuestas de evaluación, no afirmaciones sobre funciones ya disponibles en esta cooperación.
En cada ejecución anotaría resultado, ayuda necesaria y tiempo para reanudar. Una parada bien documentada puede enseñar más que un aparente éxito conseguido con asistencia inadvertida. También deben especificarse la tarea, la iluminación y las intervenciones permitidas. Sin esos datos, dos porcentajes de éxito pueden representar condiciones de trabajo muy distintas.
Neuraverse debe aclarar las decisiones operativas
NEURA presenta Neuraverse como una conexión entre robots, personas y datos; sus Gyms ofrecen entrenamiento con variaciones controladas. Descripción de la plataforma.
Para los usuarios aparece una tarea organizativa. ¿Quién autoriza un comportamiento nuevo? ¿Qué versión del modelo trabaja en cada puesto? ¿Cómo se vuelve a una versión ya comprobada? Si una mejora local provoca dificultades en otro punto, el equipo debe encontrar rápidamente la relación. Una plataforma debería facilitar esas respuestas.
El conocimiento del proceso merece además un acuerdo práctico antes del piloto. ¿Qué se registra, durante cuánto tiempo y con qué accesos? Un operario debería saber si su corrección solo afecta al pedido presente o si puede influir en trabajos futuros. Esa distinción ayuda a investigar comportamientos inesperados sin tener que adivinar qué pudo conservar la máquina.
Qué podría marcar una diferencia para la robótica europea
Lo atractivo de la robótica europea, para mí, es su cercanía a los problemas reales de producción. La ventaja se demuestra en las instalaciones del cliente, con piezas cambiantes, presupuestos limitados y personas responsables de arrancar cada mañana. La procedencia geográfica no sustituye a las pruebas, aunque puede facilitar una colaboración estrecha entre desarrolladores y usuarios.
Nuestro artículo sobre NEURA 4NE1 Gen 4 aporta el contexto de hardware. La relación entre percepción y acción se amplía en el análisis de Neuron AI, visión y tacto. El Atlas de Robótica de Alpha Bionic permite explorar otros fabricantes y ámbitos de aplicación.
Mi criterio es sencillo: después de una incidencia, ¿quedan menos misterios para el operario? Si el sistema conserva un avance comprensible, pide ayuda útil y vuelve a trabajar de forma controlada, las personas perciben el beneficio directamente. Esa fiabilidad cotidiana es donde debe medirse la idea de memoria.
FAQ: cómo entender la memoria de los robots
¿La memoria implica consciencia?
No. La evaluación práctica trata de información que influye en decisiones. No demuestra una experiencia subjetiva humana.
¿Por qué no basta con guardar un vídeo?
Una grabación conserva observaciones. Para actuar hay que establecer además cuáles son pertinentes y siguen siendo válidas en ese momento.
¿Cómo se reconoce un avance útil?
Con tareas repetibles y registros de errores, intervenciones y tiempos de recuperación. Un movimiento aislado solo responde a parte del problema.
¿Qué debería probar primero un piloto?
Una tarea limitada, seguida de interrupciones y cambios de condiciones. Hay que definir previamente el éxito y una parada controlada aceptable.
¿Qué debe acordarse antes de recoger datos?
Quién puede utilizar los datos y las capacidades derivadas, cómo se tratan las correcciones y cómo invalidar información obsoleta.
¿Las imágenes muestran una prueba conjunta?
No. Son ilustraciones originales con IA basadas en el diseño real de NEURA. Representan situaciones de trabajo sin documentar una demostración de rendimiento de NXAI.
El autor Nico Nuss trabaja desde 2001 en los ámbitos de la informática móvil y el software de automatización. Su amplia experiencia y su interés por las tecnologías del futuro orientan su trabajo sobre robótica e inteligencia artificial.