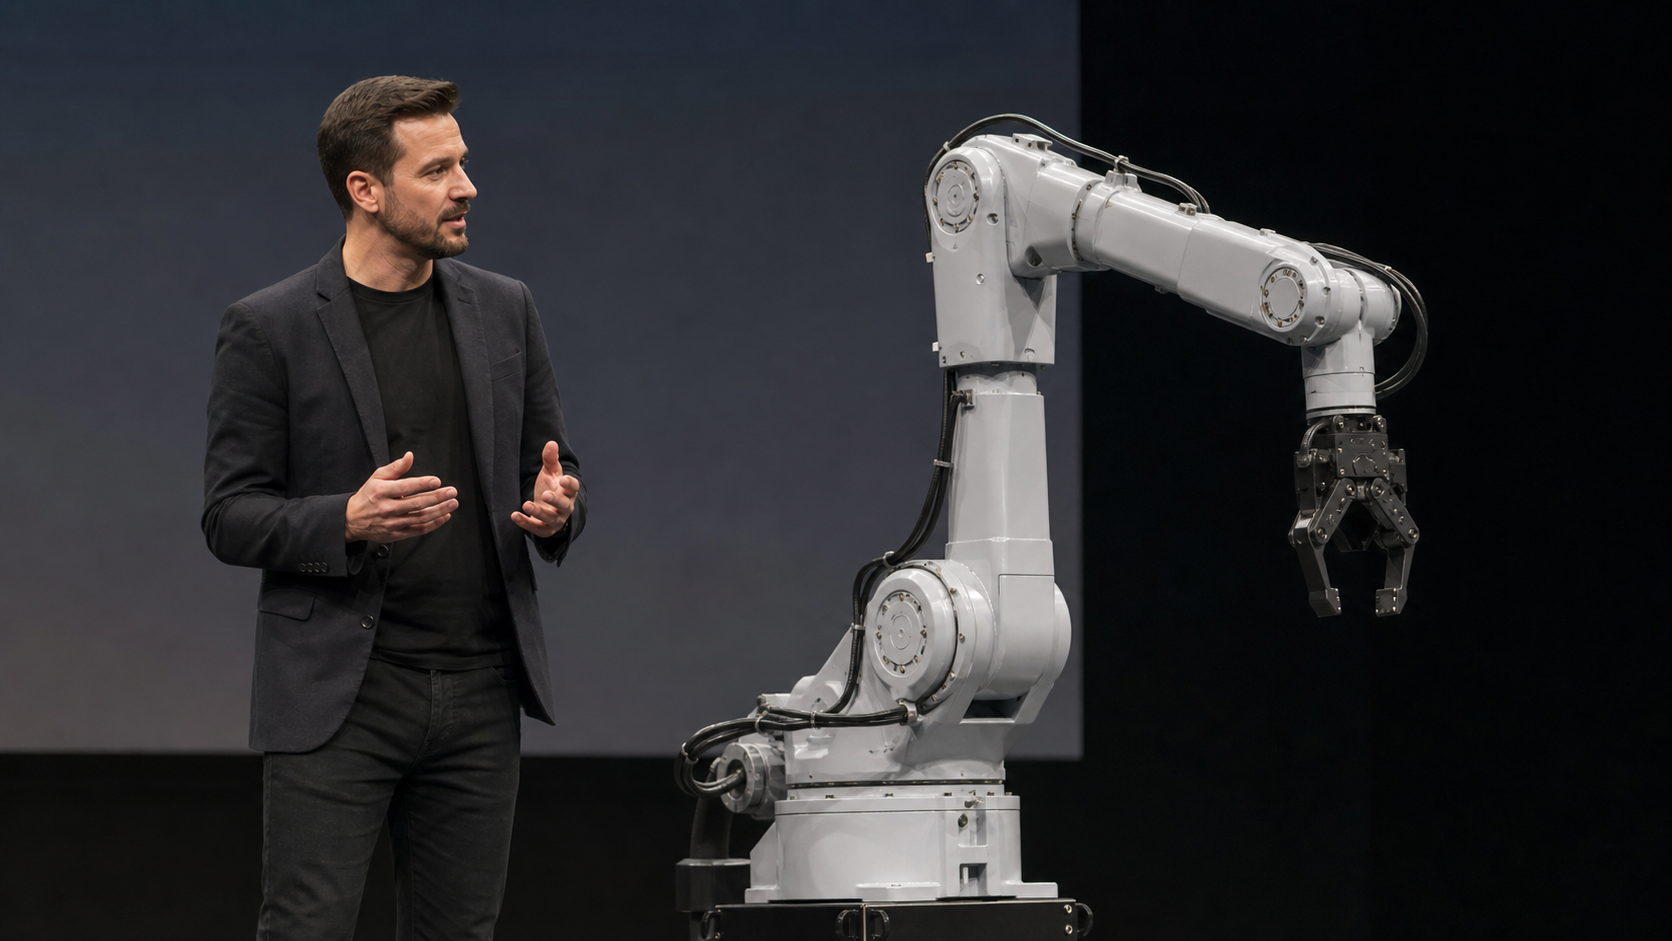
Serielle Kinematik beschreibt einen Roboteraufbau, bei dem Gelenke und starre Glieder hintereinander eine offene kinematische Kette bilden. Jede Bewegung an der Basis wirkt sich auf alle nachfolgenden Glieder bis zum Endeffektor aus. Klassische Industrieroboterarme sind typische serielle Manipulatoren: Sie verbinden Reichweite und Beweglichkeit, stellen aber hohe Anforderungen an Modellierung, Kalibrierung und Bewegungsplanung.
In diesem Artikel
Was ist serielle Kinematik?
Bei serieller Kinematik ist jedes Glied – abgesehen von Basis und Endeffektor – mit genau zwei Nachbarn verbunden. Vom feststehenden Sockel führt eine Kette aus Gelenken und Segmenten zum Werkzeug. Dreh- und Lineargelenke bestimmen, wie sich die einzelnen Glieder relativ zueinander bewegen.
Die Gesamtbewegung ergibt sich aus der Kombination aller Gelenkstellungen. Eine kleine Winkelabweichung an einem frühen Gelenk kann sich am Werkzeugende deutlich auswirken. Deshalb gehören präzise Mechanik, Sensorik und Kalibrierung zur praktischen Genauigkeit.
Beispiel: der serielle Roboterarm
Ein Sechsachsroboter besitzt häufig mehrere Drehgelenke von der Basis über Schulter und Ellenbogen bis zum Handgelenk. Der Arm positioniert und orientiert einen Endeffektor, etwa einen Greifer oder ein Werkzeug. Die Zahl der Gelenkfreiheitsgrade und ihre Grenzen bestimmen, welche Posen erreichbar sind. Eine Einordnung dazu bietet der Beitrag zu Freiheitsgraden (DoF).
Vorwärts- und inverse Kinematik
| Aufgabe | Frage | Ergebnis |
|---|---|---|
| Vorwärtskinematik | Wo liegt das Werkzeug bei bekannten Gelenkwinkeln? | Position und Orientierung des Endeffektors |
| Inverse Kinematik | Welche Gelenkstellungen führen zu einer gewünschten Werkzeugpose? | Eine, mehrere oder keine passende Gelenklösung |
Vorwärtskinematik folgt die Kette von der Basis zum Werkzeug. Inverse Kinematik arbeitet in Gegenrichtung und ist oft anspruchsvoller: Eine gewünschte Pose kann mehrere Gelenklösungen haben, außerhalb des Arbeitsraums liegen oder in der Nähe einer Singularität problematisch sein. Die IEEE Robotics and Automation Society erläutert diese Beziehung zwischen Gelenkkonfiguration und Endeffektorpose.
Serielle und parallele Kinematik
| Seriell | Parallel |
|---|---|
| Eine offene Kette von Basis zum Werkzeug | Mehrere kinematische Ketten verbinden Basis und Plattform |
| Typisch: vielseitige Roboterarme | Typisch: Delta-Roboter für schnelle, definierte Bewegungen |
| Große Reichweite und flexible Posen möglich | Eigenschaften hängen stark von Mechanik und Arbeitsraum ab |
Keine Bauart ist grundsätzlich überlegen. Serielle Arme sind vielseitig, parallele Mechanismen können für bestimmte schnelle oder steife Bewegungsaufgaben attraktiv sein. Arbeitsraum, Nutzlast, Dynamik, Genauigkeit und Kollisionsfreiheit müssen für die konkrete Aufgabe bewertet werden.
Stärken und Grenzen
- Flexibilität: Viele Arbeitspositionen und Orientierungen sind erreichbar.
- Reichweite: Die Kette kann Werkzeuge relativ weit von der Basis positionieren.
- Fehlerfortpflanzung: Spiel, Elastizität oder Kalibrierfehler früher Gelenke wirken am Endeffektor mit.
- Singularitäten: Bestimmte Konfigurationen können Bewegungsrichtungen einschränken oder hohe Gelenkgeschwindigkeiten erfordern.
- Planung: Die Steuerung muss Gelenkgrenzen, Kollisionen und die gewünschte Werkzeugpose berücksichtigen.
Die Kinematik beschreibt Position und Geschwindigkeit, nicht die Kräfte oder Drehmomente. Sobald Masse, Beschleunigung, Reibung und Belastungen betrachtet werden, geht es um Dynamik und Antriebsregelung. Dafür sind auch Aktuatoren entscheidend.
Fazit
Serielle Kinematik ist der Grundaufbau vieler Roboterarme: Eine offene Kette aus Gelenken überträgt Bewegung von der Basis bis zum Werkzeug. Vorwärtskinematik berechnet die Werkzeugpose aus Gelenkwerten, inverse Kinematik sucht passende Gelenkstellungen für eine Zielpose. Die Bauart bietet hohe Flexibilität, verlangt aber sorgfältige Kalibrierung, Planung und den Umgang mit Fehlerfortpflanzung und Singularitäten.
Häufige Fragen zur seriellen Kinematik
Was ist serielle Kinematik einfach erklärt?
Serielle Kinematik beschreibt eine offene Kette aus hintereinander verbundenen Gelenken und Gliedern, wie bei einem Roboterarm.
Was ist der Unterschied zwischen serieller und paralleler Kinematik?
Ein serieller Roboter besitzt eine Kette von der Basis zum Werkzeug. Bei paralleler Kinematik verbinden mehrere Ketten Basis und bewegte Plattform.
Was berechnet die Vorwärtskinematik?
Sie bestimmt Position und Orientierung des Endeffektors aus bekannten Gelenkstellungen und der Geometrie des Roboters.
Was ist inverse Kinematik?
Inverse Kinematik sucht die Gelenkstellungen, die nötig sind, um eine gewünschte Position und Orientierung des Endeffektors zu erreichen.
Warum können sich Fehler bei seriellen Robotern addieren?
Abweichungen eines Gelenks oder Glieds beeinflussen alle nachfolgenden Teile der Kette und können am Werkzeugende sichtbar werden.
Sind serielle Roboter immer besser als Parallelroboter?
Nein. Die geeignete Bauart hängt von Arbeitsraum, Aufgabe, Dynamik, Genauigkeit, Nutzlast und Mechanik ab.