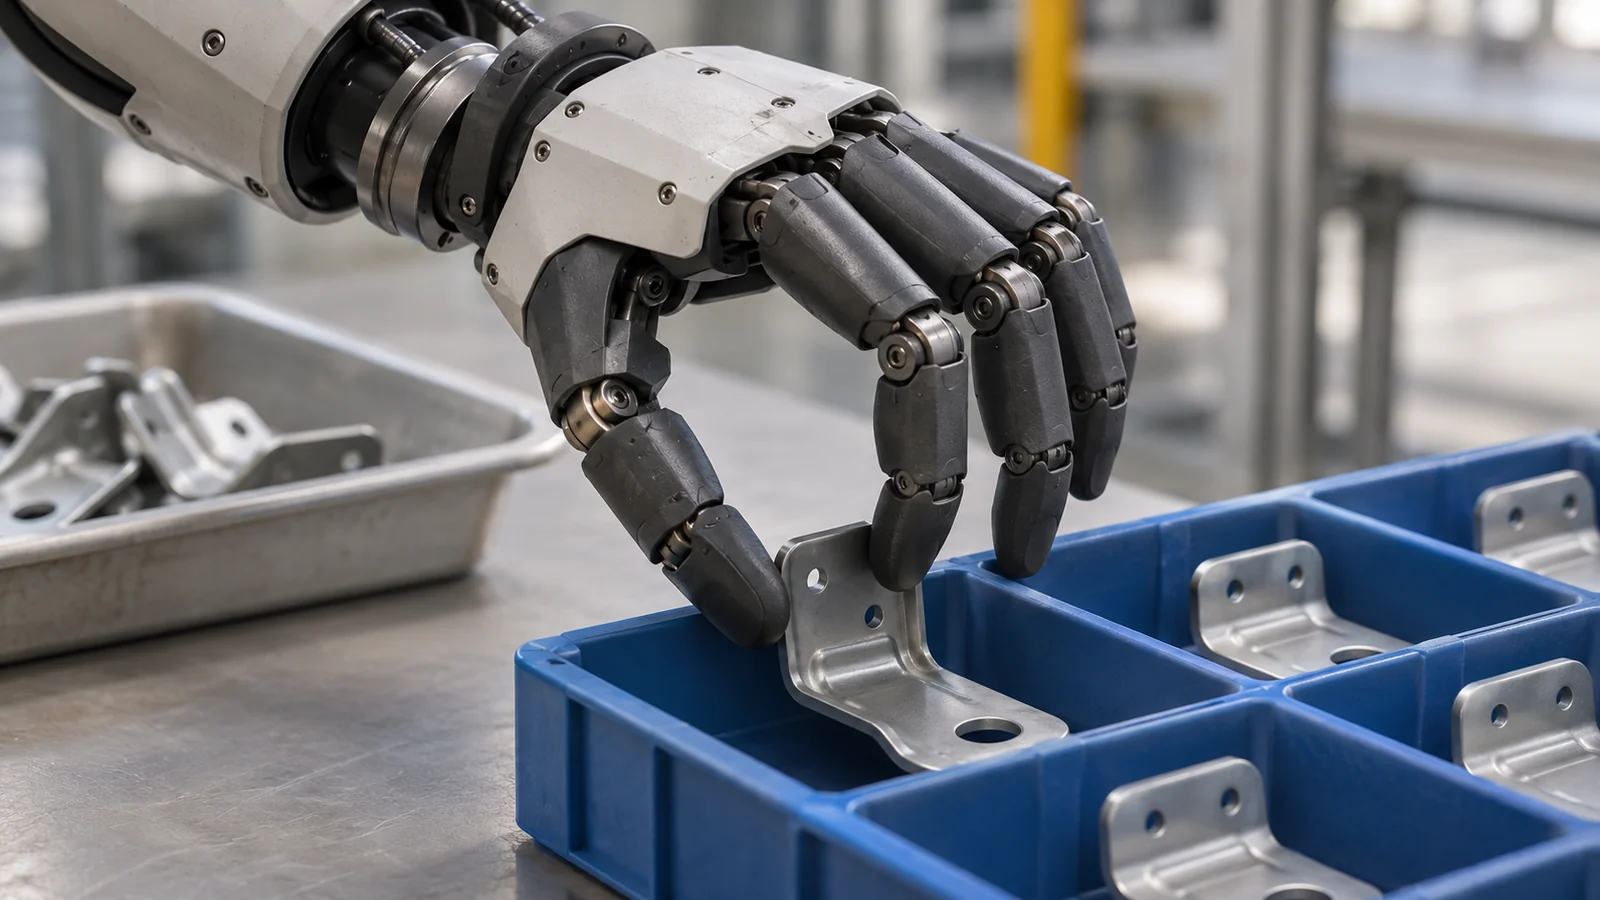
Illustration générée par IA du tri robotisé de pièces. Il ne s’agit ni d’une photo du pilote Mercedes ni d’une représentation exacte d’Apollo 2.
Google DeepMind a présenté Gemini Robotics 2.5 le 10 novembre 2026, avec un essai industriel concret : l’humanoïde Apollo 2 d’Apptronik trie des pièces automobiles dans des usines Mercedes-Benz. Google annonce 96 % de réussite pour cette preuve de concept. Il s’agit du résultat d’un pilote communiqué par le fournisseur, pas d’une production continue validée indépendamment.
Dans cet article
Du bac de pièces à la bonne séquence
Selon Google, l’essai se déroule sur des lignes de production actives à Kecskemét et à Sindelfingen. Apollo 2 prélève des supports métalliques dans un bac et les place dans des contenants de séquençage selon l’ordre des véhicules. Il utilise des mains Sharpa Wave à cinq doigts. Gemini Robotics 2.5 commande les mouvements ; un modèle Robotics ER contribue au suivi du déroulement.
Un modèle vision-langage-action relie les informations visuelles et les consignes verbales aux mouvements. La question pratique n’est pas de savoir si le robot ressemble à un humain : il doit reconnaître la bonne pièce, choisir une prise viable et la déposer au bon endroit.
Ce que le taux de 96 % ne dit pas
Ce chiffre constitue un signal, mais pas encore une base de calcul économique. L’annonce ne fournit ni un nombre d’essais suffisamment détaillé ni un bilan complet des temps de cycle, nouvelles tentatives, interventions humaines et disponibilité. Les articles reprenant l’annonce ne constituent pas une validation indépendante du pilote.
Notre analyse commence par la définition de la réussite. Une prise ratée puis corrigée compte-t-elle comme un succès ? Le robot détecte-t-il une pièce mal placée ? Faut-il repositionner le bac à la main ? Ces différences modifient les besoins en personnel, même à pourcentage identique.
Arithmétiquement, 96 % correspondent à quatre opérations infructueuses sur 100 tentatives définies de la même manière. Ce n’est pas la taille réelle de l’échantillon. Une erreur détectée et corrigée par le robot n’a pas les mêmes conséquences qu’une mauvaise affectation passée inaperçue.
Comparer la tâche plutôt que la silhouette
Pour les industriels européens, l’environnement de production rend l’essai pertinent. Il ne prouve toutefois ni le fonctionnement pendant un poste complet ni la rentabilité. Les interruptions, reprises et contraintes d’intégration doivent aussi être mesurées.
L’alternative pertinente peut être un préhenseur spécialisé ou un cobot. Une main polyvalente serait avantageuse si elle traitait des pièces différentes avec moins de reconfiguration. Pour une tâche fixe, une solution plus simple peut suffire. Le bon critère serait le coût par pièce correctement préparée dans des conditions comparables.
Ce pilote va au-delà des précédents tests cloud du planificateur robotique de Google. Robotics 2.5 est d’abord déployé auprès de partenaires : cela ne signifie pas une disponibilité générale pour les usines.
La prochaine preuve utile serait un essai prolongé et précisément délimité : combien de pièces correctes par heure, corrections comprises, et avec quelle assistance humaine ?
Sources
- Google DeepMind: Gemini Robotics 2.5 — 2026-11-10
- The Decoder: Mercedes-Benz-Pilot — 2026-11-10