
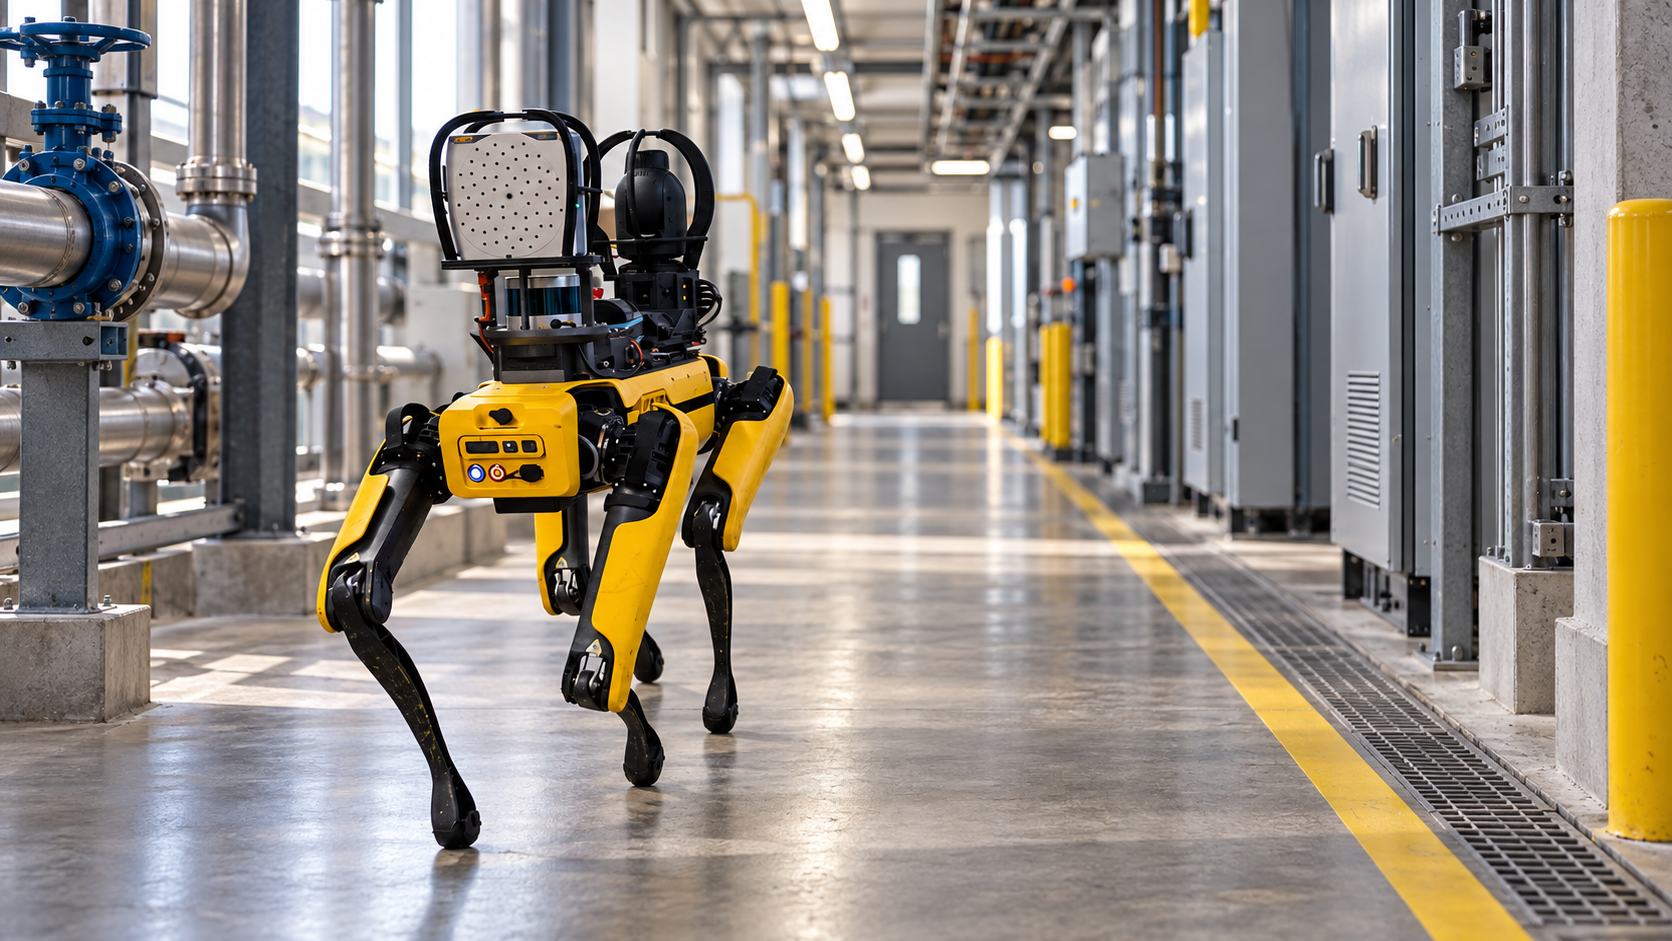
Der gelbe Roboterhund Spot ist vor allem als bewegliche Maschine bekannt. Sein industrieller Nutzen beginnt aber erst dort, wo er einen Messpunkt zuverlässig erreicht und ein verwertbares Ergebnis zurückliefert. Ob eine Anlage zu warm wird, eine Inspektionsaufnahme fehlt oder sich der Zustand eines Bauwerks verändert: Entscheidend ist die Verbindung aus Laufroboter, Sensorik und Arbeitsprozess.
Boston Dynamics Spot ist eine mobile Sensorplattform auf vier Beinen. Er kann für wiederkehrende Inspektionsaufgaben ausgerüstet werden. Welche Fähigkeiten ein konkretes System besitzt, hängt vom Grundgerät, Zusatzmodulen, Software und dem eingerichteten Einsatz ab. Wer nur den Namen Spot vergleicht, übersieht deshalb wesentliche Unterschiede.
In diesem Artikel
Technische Daten: Welche Angaben gelten für welchen Spot?
Die folgende Tabelle übernimmt ausgewählte Werte der am Prüfdatum abrufbaren Produktseite. Sie beschreibt den dort angegebenen Basisroboter beziehungsweise Akku, nicht jede historische Ausführung und nicht ein vollständig ausgestattetes Inspektionspaket.
| Merkmal | Angabe der Produktseite | Einordnung |
|---|---|---|
| Gewicht mit Akku | 33,8 kg | Zusatzmodule erhöhen das Systemgewicht. |
| Maximale Nutzlast | 14 kg | Gesamtes zusätzliches Paket betrachten. |
| Maximale Geschwindigkeit | 1,6 m/s | Kein Durchschnittstempo einer Inspektionsmission. |
| Angegebene Laufzeit | durchschnittlich 90 Minuten | Nutzlast und Umgebung beeinflussen den Wert. |
| Akkukapazität / Ladezeit | 564 Wh / 60 Minuten | Angaben dieser Produktquelle und Konfiguration. |
| Steigung / maximale Stufenhöhe | ±30° / 300 mm | Die Geometrie des gesamten Weges bleibt relevant. |
| Schutzart / Temperatur | IP54 / −20 bis +55 °C | Für angebotene Konfiguration gegenprüfen. |
| Umfelderfassung | 360° horizontal, bis 4 m | Navigationssicht ersetzt keine Fachmessung. |
Quelle: Boston Dynamics, Spot-Produktseite. Die Maximalwerte sind keine Zusage, dass Spot gleichzeitig mit höchster Geschwindigkeit, maximaler Last und längster Laufzeit arbeitet.
Warum andere offizielle Tabellen abweichen
Die SDK-Seite „About Spot“ benennt ausdrücklich Spot Gamma und führt unter anderem 32,5 kg, 605 Wh sowie 120 Minuten Ladezeit auf. Wir mischen diese Angaben nicht mit der obigen Produkttabelle. Die aktuelle Versionsnummer der Dokumentation macht ein darin beschriebenes Hardwaremodell nicht automatisch zur neuesten Verkaufsvariante. Offizielle SDK-Dokumentation zu Spot Gamma.
Für einen Vergleich oder ein Angebot sollten daher Modellbezeichnung, Akku, Ladegerät und Ausstattung festgehalten werden. Ein vermeintlicher Widerspruch zwischen zwei Zahlen lässt sich erst auflösen, wenn klar ist, ob dieselbe Geräteausführung gemeint ist. Das ist auch für gebrauchte Systeme und nachgerüstete Roboter wichtig.
Warum vier Beine?
Vier Beine ermöglichen eine andere Wegwahl als ein Radfahrwerk. Stufen und unebene Übergänge können in bestehenden Anlagen entscheidend sein. Daraus folgt jedoch nicht, dass Beine an jedem Standort wirtschaftlich überlegen sind. Eine ebene Halle mit gut zugänglichen Messpunkten stellt andere Anforderungen als ein Bauwerk mit Treppen und schmalen Durchgängen.
Die passende Ausgangsfrage lautet: Welcher Teil der Inspektionsroute scheitert mit einer einfacheren Lösung? Gibt es keinen solchen Abschnitt, gehören auch fest installierte Sensoren, manuelle Rundgänge oder ein Radroboter in den Vergleich. Spot sollte ein tatsächliches Zugangs- oder Wiederholungsproblem lösen.
Navigationssensoren und Inspektionssensoren sind verschiedene Dinge
Die SDK-Dokumentation beschreibt fünf Stereokamerapaare und zwölf Freiheitsgrade des Grundroboters. Diese Ausstattung dient unter anderem der Wahrnehmung und Bewegung. Sie bedeutet nicht, dass jeder Spot bereits Wärmebilder, Druckluftleckagen oder hochauflösende 3D-Scans auswerten kann. Dafür ist die konkrete Nutzlast entscheidend. Kameras und Gelenke in der Entwicklerdokumentation.
| Aufgabe | Was im Projekt festgelegt werden sollte | Woran die Abnahme ansetzt |
|---|---|---|
| Optische Inspektion | Blickwinkel, Beleuchtung, erforderliche Bilddetails | Ist das relevante Merkmal auf den Bildern zuverlässig erkennbar? |
| Thermische Inspektion | Messbereich, Abstand, Vergleichszustand der Anlage | Sind Werte zwischen zwei Runden sinnvoll vergleichbar? |
| Akustische Untersuchung | Passende Sensorik und Störgeräusche | Lässt sich ein Befund räumlich und fachlich zuordnen? |
| 3D-Dokumentation | Scanner, Registrierung und gewünschte Genauigkeit | Ist das Modell vollständig genug für die beabsichtigte Entscheidung? |
Der Unterschied zeigt sich an einem einfachen Beispiel: Ein Foto eines Manometers ist zunächst nur ein Bild. Für einen Wartungsprozess muss feststehen, welcher Messpunkt abgebildet wurde, ob der Wert lesbar ist, wann die Aufnahme entstand und welche Abweichung eine Reaktion auslöst. Erst diese Zuordnung macht aus einer Aufnahme eine nutzbare Information.
Spot Arm: Manipulation als zusätzliche Fähigkeit
Mit dem Spot Arm kann das System auch auf seine Umgebung einwirken. Der Hersteller beschreibt manuelle, teilautomatisierte und automatisierte Aktionen, etwa Greifen und das Bedienen geeigneter Türen oder Hebel. Das ist eine zusätzliche Ausstattung, keine Eigenschaft jedes Basisroboters. Offizielle Informationen zum Spot Arm.
Die Nutzlast auf dem Rücken und die zulässige Last am Arm sind unterschiedliche Größen. Außerdem muss eine konkrete Tür oder Armatur zur Aufgabe passen. Ein erfolgreich geöffnetes Demonstrationsobjekt beweist nicht, dass sich jede schwere Brandschutztür, jeder Schließmechanismus oder jede Armatur unverändert bedienen lässt.
Das offizielle Video zeigt Spot bei verschiedenen Bewegungs- und Inspektionsaufgaben. Besonders relevant sind die Szenen auf Treppen und unebenem Untergrund, weil dort die mobile Stabilität sichtbar wird. Nicht belegt werden ein autonomer Dauerbetrieb, die Zuverlässigkeit in jeder Industrieumgebung oder ein Leistungsvorteil gegenüber Konkurrenzsystemen. Datenschutzhinweis: Das Vorschaubild liegt auf Alpha Bionic. Erst mit Ihrem Klick wird der externe Player von YouTube geladen und eine Verbindung zu YouTube hergestellt.
Spot Launch
Was bedeutet autonomer Betrieb bei Spot?
„Autonom“ beschreibt einen Ablauf unter bestimmten Voraussetzungen. Für die Planung lohnt es sich, drei Ebenen auseinanderzuhalten: Der Roboter kann Bewegungen stabil ausführen, eine eingerichtete Route abarbeiten und an definierten Punkten eine Aufgabe erledigen. Ob auch ein unerwarteter Befund automatisch richtig bewertet wird, ist eine weitere Frage.
Für eine Inspektionsmission sollte der Betreiber Start, Messpunkte, Ausnahmen und Rückkehr festlegen. Wird ein Weg blockiert, ein Messpunkt unlesbar oder eine Verbindung unterbrochen, braucht es ein definiertes Ergebnis: erneut versuchen, auslassen und melden, sicher stoppen oder Hilfe anfordern. Welche Reaktion tatsächlich unterstützt wird, muss mit der konkreten Konfiguration getestet werden.
Orbit verwaltet Aufgaben und Ergebnisse
Boston Dynamics beschreibt Orbit als Plattform für Flotten, Missionen und Inspektionsinformationen. Die Produktseite nennt unter anderem Zeitplanung, Dashboards, Alarme sowie Schnittstellen. Das SDK richtet sich dagegen an Entwickler eigener Anwendungen und Integrationen. Beides kann Teil derselben Lösung sein, erfüllt aber unterschiedliche Zwecke. Orbit-Produktübersicht.
Ein sinnvoller Datenweg führt vom eindeutig bezeichneten Messpunkt über den erfassten Befund zu einer zuständigen Person. Bei einer Abweichung sollte nachvollziehbar sein, ob daraus ein Arbeitsauftrag entstand und wie der Befund abgeschlossen wurde. Die Menge gespeicherter Bilder allein ist dafür kein Erfolgsmaß.
Was konkrete Projekte zeigen
In der Köhlbrandbrücke in Hamburg beschreibt eine Herstellerfallstudie Spot als Inspektionshilfe. Dafür waren projektspezifische Anpassungen und wiederholte Tests nötig; eine zusätzliche Sensorausstattung unterstützte die Navigation in dunklen Bereichen. Das Beispiel zeigt, warum ein anspruchsvoller Einsatz mehr als das Einschalten des Roboters verlangt. Fallstudie zur Hamburger Brückeninspektion.
Andere Aufgaben stellen andere Anforderungen. Ein Scan eines Gebäudes wird an seiner Vollständigkeit und geometrischen Qualität gemessen. Eine Anlagenrunde muss wichtige Messpunkte reproduzierbar erreichen. In unserem Register belegter Einsätze in Deutschland sind diese Anwendungsfälle mit ihrem jeweiligen Nachweisstatus getrennt erfasst.
Wo die Grenzen liegen
Eine einzelne Stufe sagt wenig über eine ganze Treppe aus. Breite, Wendebereich, Oberfläche und Nutzlast beeinflussen, ob ein Weg praktikabel ist. Ebenso unterscheiden sich ein trockener Hallenboden, loses Material und ein enger Durchgang mit beweglichem Verkehr. Eine Route muss deshalb unter ihren tatsächlichen Betriebsbedingungen geprüft werden.
Auch Umweltangaben sollten nicht überdehnt werden. Aus IP54 folgt kein Freibrief für beliebige Reinigung, Untertauchen oder jede chemisch belastete Umgebung. Für die Anwendung sind die Betriebsunterlagen der angebotenen Ausstattung maßgeblich. Eine besondere Umgebung kann zusätzliche Anforderungen an Roboter und Nutzlast stellen.
Schließlich bleibt die Diagnose eine eigene Aufgabe. Wenn eine Kamera eine Auffälligkeit erfasst, ist damit noch nicht ihre Ursache bekannt. Zustandskontrolle, Fehlersuche und Instandsetzungsentscheidung sollten im Projekt klar auseinandergehalten werden.
So lässt sich die Eignung vor einer Beschaffung prüfen
- Eine konkrete Route auswählen: Messpunkte, Zugangshürden und gewünschtes Ergebnis beschreiben.
- Ein Ausgangsniveau erheben: Zeitaufwand und Datenqualität des bisherigen Prozesses erfassen.
- Die Ausstattung festlegen: Sensoren, Energieversorgung, Software und Schnittstellen benennen.
- Ausnahmen testen: Blockaden, fehlende Messungen und Wiederaufnahme dokumentieren.
- Mehrere Wiederholungen auswerten: erfolgreiche Missionen, verwertbare Messpunkte und menschliche Eingriffe zählen.
Unsere Empfehlung ist, die Abnahmekriterien vor der Demonstration festzulegen. So entscheidet nicht der eindrucksvollste Moment, sondern die Übereinstimmung mit dem eigenen Bedarf. Beim Spot-Kostenratgeber für Deutschland steht anschließend die Frage im Mittelpunkt, welche Bestandteile ein belastbares Angebot und eine Gesamtrechnung benötigen.
Häufige Fragen zu Spot
Kann Spot ohne Menschen arbeiten?
Bestimmte eingerichtete Abläufe können automatisiert werden. Umfang, Überwachung und erforderliche Eingriffe hängen von Aufgabe und Ausstattung ab. „Autonom“ ist keine Zusage für jede unbekannte Situation.
Sind Wärmebildkamera und Arm immer enthalten?
Die Ausstattung muss aus dem konkreten Paket hervorgehen. Fähigkeiten optionaler Sensoren oder des Arms dürfen nicht pauschal dem Grundroboter zugeschrieben werden.
Wie lange läuft Spot mit voller Nutzlast?
Die allgemeine Laufzeitangabe ersetzt keinen aufgabenspezifischen Nachweis. Für eine belastbare Antwort müssen Nutzlast, Bewegung und Umgebungsbedingungen feststehen.
Ist Spot ein Haushaltsroboter?
Der Hersteller richtet sein Angebot an kommerzielle, industrielle und wissenschaftliche Anwendungen. Die offizielle FAQ beschreibt kein allgemeines privates Haushaltsangebot.
Den Zusammenhang mit Atlas und Stretch erklärt unsere Boston-Dynamics-Themenzentrale. Softwaremeldungen behandeln wir gesondert, etwa im Artikel zum Spot-Upgrade.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.