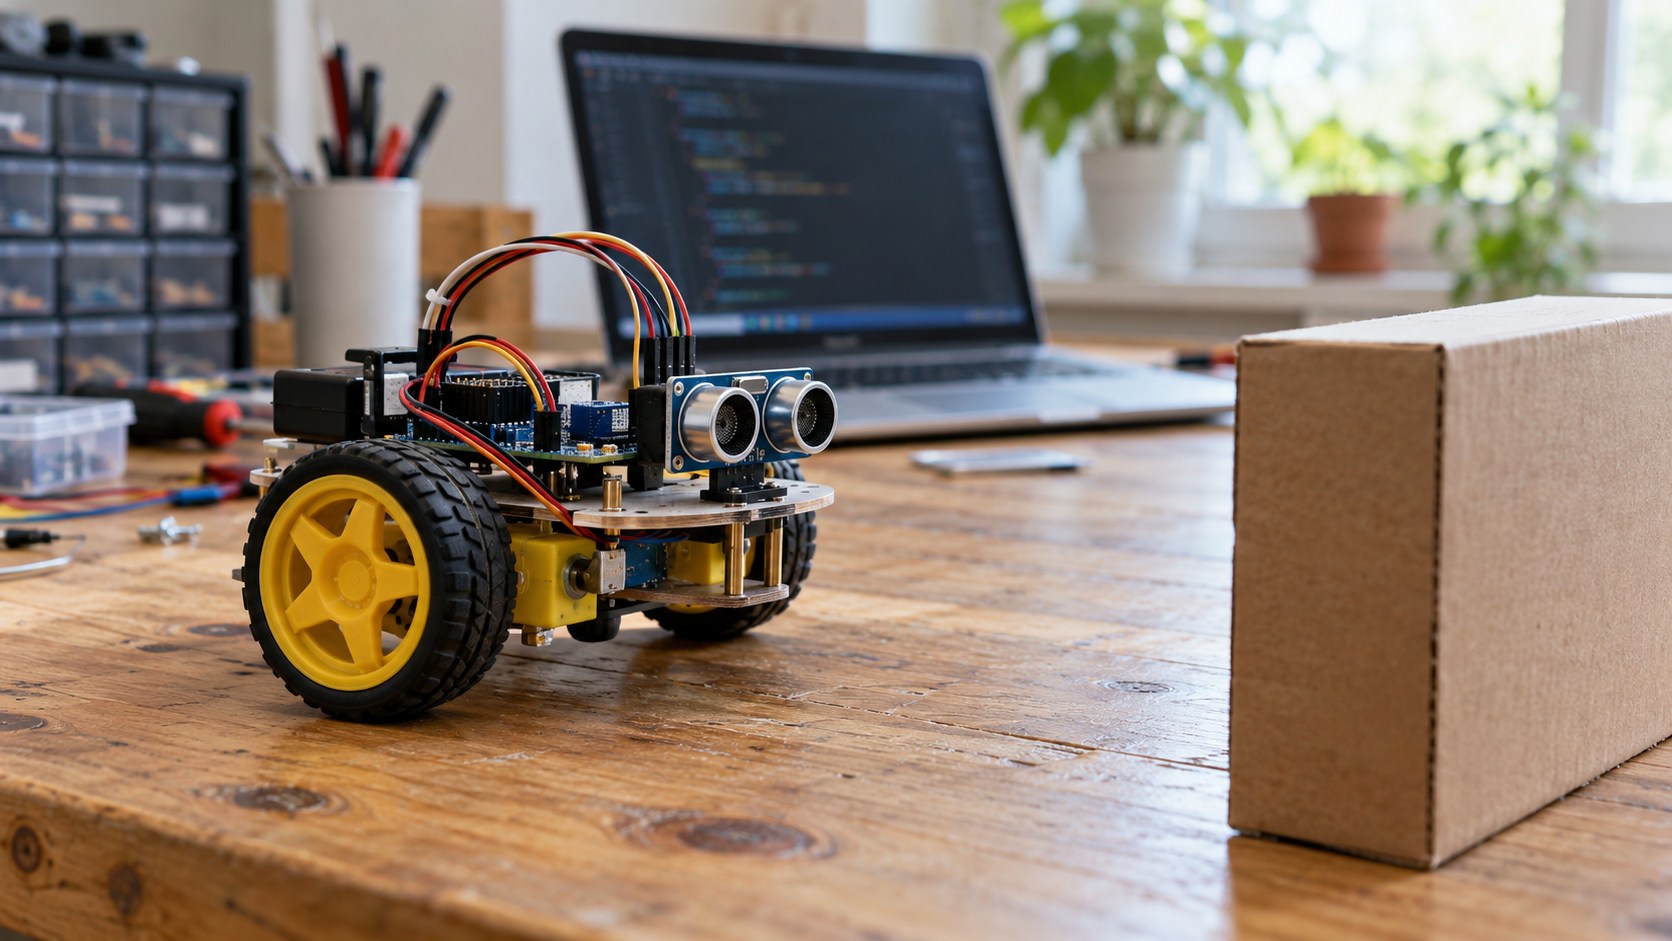
Robotik lernst du am besten an einer kleinen Aufgabe, deren Ergebnis du selbst überprüfen kannst. Ein Fahrzeug, das vor einem Karton anhält, ist dafür sinnvoller als der Versuch, sofort einen humanoiden Helfer zu bauen. Du brauchst am Anfang weder ein Studium noch eine Werkstatt voller Maschinen. Entscheidend sind ein überschaubares System, eine verständliche Anleitung und die Bereitschaft, Fehler einzeln zu untersuchen. Dieser Leitfaden zeigt dir, welche Grundlagen zusammengehören, wie du deinen Einstieg auswählst und woran du erkennst, dass du tatsächlich Fortschritte machst.
Die häufigste Einstiegshürde ist nicht fehlende Begabung, sondern ein zu großes erstes Projekt. Wer gleichzeitig eine Kamera, Sprachsteuerung, einen Greifarm und eine selbst gebaute Stromversorgung integrieren möchte, kann bei einem Fehler kaum erkennen, welcher Teil verantwortlich ist. Beginne deshalb mit einem einzigen Sensor und einer einzigen Reaktion. Sobald beides zuverlässig funktioniert, kommt die nächste Fähigkeit hinzu.
In diesem Artikel
Was du für Robotik wirklich lernen musst
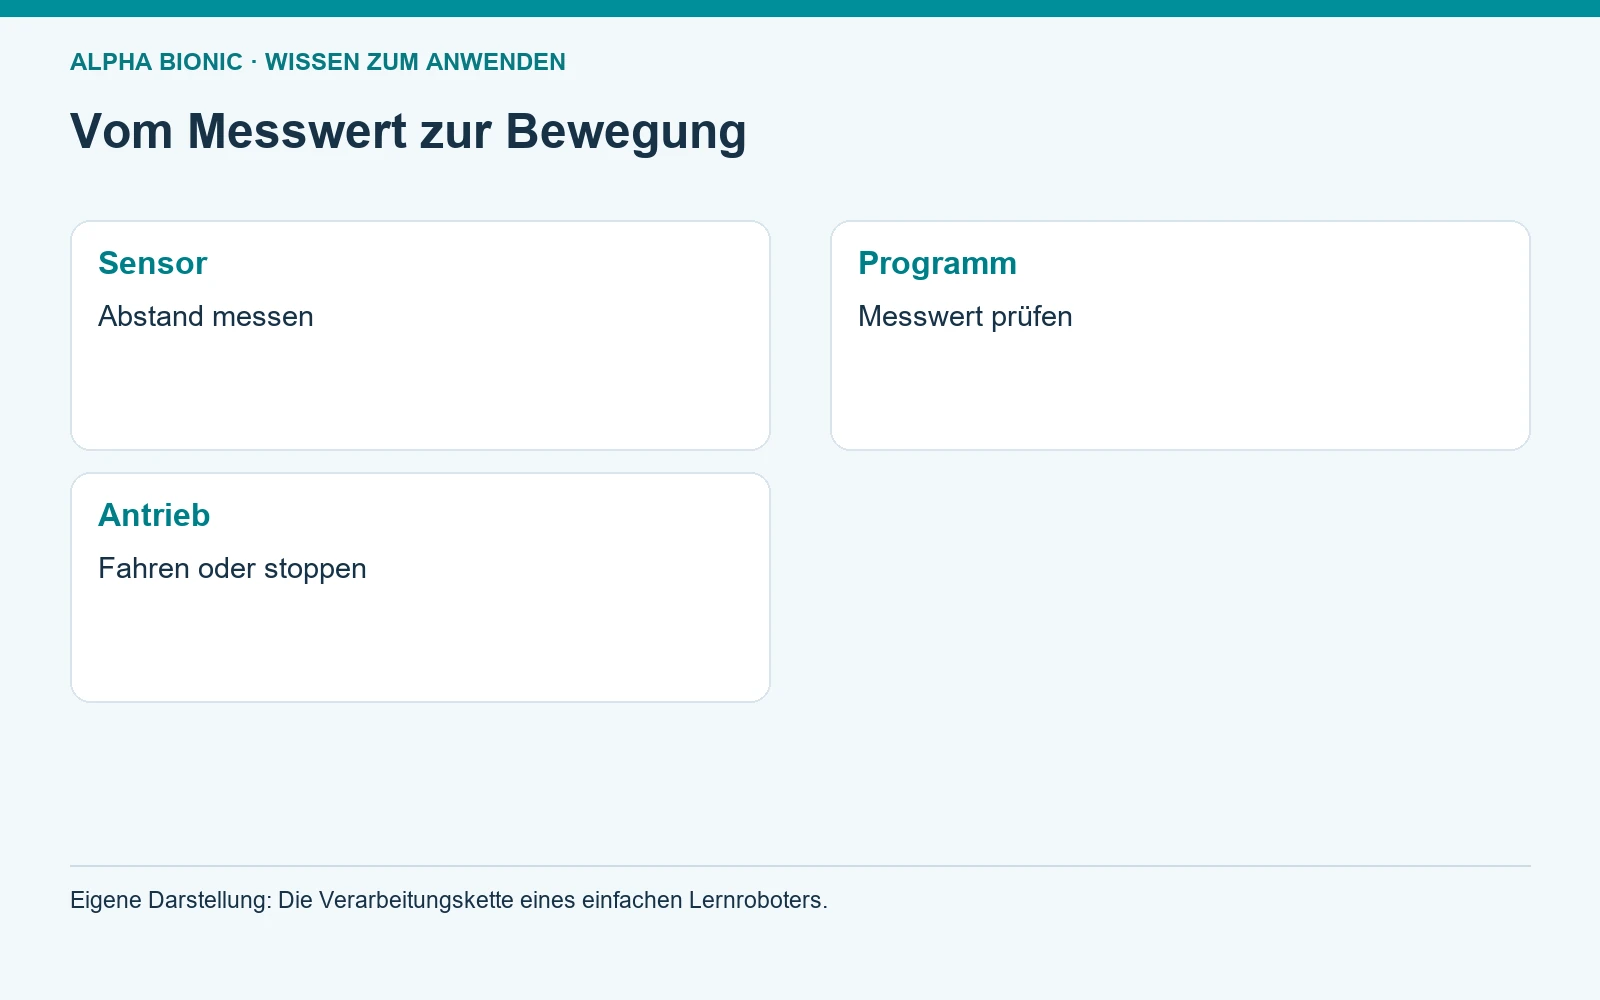
Ein Roboter verbindet Wahrnehmung, Verarbeitung und Bewegung. Sensoren liefern Messwerte, ein Programm entscheidet über eine Reaktion und Antriebe setzen sie um. Hinzu kommen eine mechanische Konstruktion und eine passende Energieversorgung. Diese Teile beeinflussen sich: Ein korrektes Programm hilft wenig, wenn ein Rad klemmt oder die Versorgung unter Last einbricht. Umgekehrt kann gute Mechanik keinen falsch interpretierten Abstandswert ausgleichen.
Für den Anfang reichen grundlegende Programmierkonzepte: Variablen speichern Werte, Bedingungen treffen Entscheidungen und Schleifen wiederholen Abläufe. Eine Funktion fasst eine Teilaufgabe zusammen. Du musst diese Begriffe nicht erst wochenlang theoretisch lernen. Verbinde jeden mit einer sichtbaren Wirkung: Eine Variable enthält den Abstand, eine Bedingung prüft die Stoppschwelle und eine Schleife wiederholt die Messung.
Elektronik lernst du zunächst über die mitgelieferte Dokumentation deines Bausatzes. Prüfe Betriebsspannung, Anschlussbelegung und zulässige Komponenten. Motoren werden über geeignete Treiberelektronik angesteuert; ein Signalausgang ist keine beliebig belastbare Stromquelle. Nutze für dein erstes Projekt ein abgestimmtes Niederspannungssystem. Arbeiten an Netzspannung oder selbst zusammengestellte Akkupacks gehören nicht in diesen Einstieg.
Welcher Einstieg passt zu deinem Ziel?
Ein fertiger Lernroboter ist hilfreich, wenn du zunächst Abläufe verstehen möchtest. Ein dokumentierter Fahrzeugbausatz eignet sich, wenn dich zusätzlich die Verbindung zwischen Kabeln, Sensoren und Programm interessiert. Eine Simulation ist sinnvoll, wenn du zunächst ohne Hardware arbeiten willst. Die Entscheidung hängt weniger vom vermeintlich professionellsten Werkzeug ab als davon, welchen Teil du lernen möchtest.
| Einstieg | Gut geeignet für | Vorher prüfen |
|---|---|---|
| Lernroboter | Abläufe und Sensorreaktionen | Verständliche Beispiele und Erweiterbarkeit |
| Fahrzeugbausatz | Elektronik und Programmierung verbinden | Dokumentation der exakten Modellversion |
| Simulation | Abläufe ohne eigene Hardware erproben | Welche realen Effekte vereinfacht werden |
Bei einem Bausatz prüfst du vor dem Kauf vier Dinge: Gibt es eine vollständige Teileliste? Ist die Anleitung für genau diese Modellversion verfügbar? Werden Programme erklärt oder nur als Download angeboten? Sind Ersatzteile und Anschlussinformationen auffindbar? Ein günstiges Set ohne nachvollziehbare Dokumentation kann mehr Zeit kosten als ein kleineres, gut erklärtes System. Produktbewertungen allein beantworten diese Fragen selten.
Wenn du bereits einen kleinen Computer oder Mikrocontroller besitzt, musst du nicht automatisch neue Hardware kaufen. Schreibe zuerst auf, was vorhanden ist und welche Schnittstellen dokumentiert sind. Verwende ein bestehendes Gerät aber nicht um jeden Preis: Ein System ohne passende Motorsteuerung wird durch zusätzliche Adapter schnell komplizierter. Die erste Anschaffung sollte ein geschlossenes Lernproblem lösen.
Welche Programmiersprache brauchst du?
Es gibt keine einzelne Sprache für alle Roboter. Für deinen Einstieg ist die Sprache wichtig, die deine Lernplattform gut unterstützt. Grafische Bausteine helfen, Programmabläufe ohne Syntaxfehler auszuprobieren. Textbasierte Sprachen machen größere Programme besser strukturierbar. Python ist bei vielen Lern- und Auswertungsaufgaben verbreitet; C und C++ begegnen dir häufig auf Mikrocontrollern und in hardwarenaher Software. Industrielle Systeme können eigene Programmiersprachen und Entwicklungsumgebungen verwenden.
Lerne zunächst eine Umgebung ausreichend gut, statt zwischen mehreren zu wechseln. Du solltest ein Beispiel starten, einen Wert ändern, eine Fehlermeldung lesen und den ursprünglichen Zustand wiederherstellen können. Wer ein bestehendes Programm nur kopiert, hat noch nicht verstanden, warum es funktioniert. Eine gute Übung lautet: Ändere genau eine Einstellung und sage vorher voraus, was passieren wird. Vergleiche anschließend Erwartung und Beobachtung.
Fortgeschrittene Werkzeuge wie ROS können später Komponenten eines Roboters verbinden. Für das erste Fahrzeug sind sie keine Voraussetzung. Wenn du noch nicht sicher erklären kannst, welcher Messwert welche Bewegung auslöst, erhöht eine zusätzliche Softwareebene meist nur den Aufwand bei der Fehlersuche. Hebe dir solche Werkzeuge für ein Projekt auf, das ihre Möglichkeiten tatsächlich benötigt.
Ein Lernplan mit sechs überprüfbaren Etappen
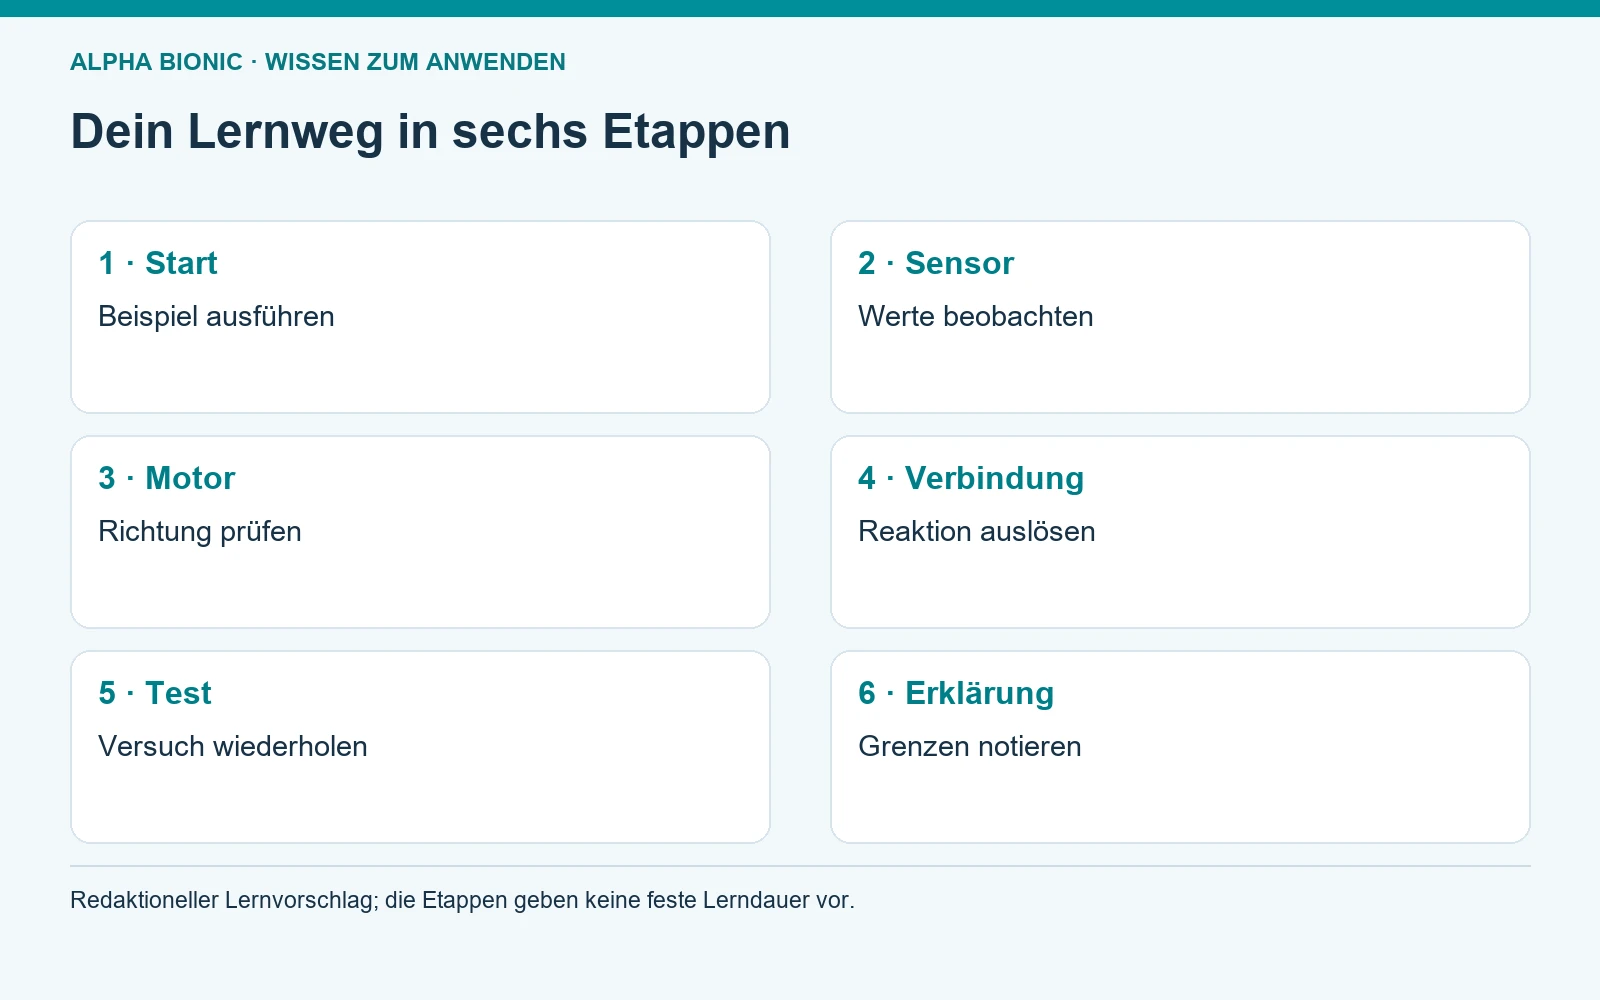
Die folgenden Etappen sind ein redaktioneller Lernvorschlag, keine wissenschaftlich gemessene Lerndauer. Arbeite in deinem Tempo. Eine Etappe ist abgeschlossen, wenn du das Ergebnis wiederholen und erklären kannst. Ob das einen Abend oder mehrere Wochen dauert, ist für den Lernerfolg weniger wichtig als eine stabile Grundlage.
Erstens startest du die Entwicklungsumgebung und ein unverändertes Beispielprogramm. Notiere Versionen, Anschluss und die genaue Vorgehensweise. Zweitens liest du einen Sensor aus, während die Motoren ausgeschaltet bleiben. Halte ein geeignetes Objekt an mehrere Positionen und beobachte, ob sich der Messwert plausibel ändert. Drittens steuerst du einen einzelnen Motor kontrolliert an und prüfst Richtung sowie Stoppfunktion nach Anleitung.
Viertens verbindest du Messung und Reaktion: Das Fahrzeug fährt langsam und hält vor einem Hindernis. Fünftens wiederholst du den Versuch unter leicht veränderten Bedingungen. Sechstens dokumentierst du, was zuverlässig funktioniert und wo Grenzen bleiben. Erst danach ergänzt du eine Kurve, eine zweite Messrichtung oder eine andere Aufgabe. So entsteht ein kleiner Entwicklungsprozess, den du auf spätere Projekte übertragen kannst.
Dein erstes Projekt: anhalten statt anstoßen
Formuliere eine klare Aufgabe: Das Fahrzeug soll auf einer freien, ebenen Testfläche langsam auf einen aufrecht stehenden Karton zufahren und rechtzeitig stoppen. Verwende keine Treppenkante als Versuchsgrenze. Lege fest, wie du die Stromversorgung sicher unterbrichst. Die konkrete Stoppschwelle hängt von Sensor, Geschwindigkeit, Fahrzeug und Messverhalten ab; eine allgemeingültige Zentimeterangabe wäre hier unzuverlässig.
Teste zunächst im Stand, ob der Karton erkannt wird. Kontrolliere dabei auch die Einheit der Messwerte. Zentimeter und Millimeter zu verwechseln ist ein typischer Fehler mit großer Wirkung. Prüfe außerdem, was der Sensor bei fehlendem oder ungültigem Messwert liefert. Ein ungültiges Signal sollte in diesem Lernprojekt zum sicheren Stillstand führen, statt als freie Fahrt interpretiert zu werden.
Erst wenn diese Prüfungen stimmen, kommt Bewegung hinzu. Beginne mit niedriger Geschwindigkeit und ausreichend freier Fläche. Stoppt das Fahrzeug zu spät, kann nicht nur die Schwelle falsch sein. Auch ein langsamer Messzyklus, lange Wartebefehle oder eine verzögerte Motorreaktion kommen infrage. Ändere jeweils nur einen Faktor. Sonst weißt du nach einer Verbesserung nicht, welche Änderung geholfen hat.
Fehler finden, ohne alles neu aufzubauen
Wenn nichts funktioniert, zerlege das Problem entlang der Verarbeitungskette. Wird der Sensor erkannt? Werden plausible Werte angezeigt? Wird die Bedingung im Programm erreicht? Erhält der Antrieb den vorgesehenen Befehl? Lässt sich das Rad mechanisch bewegen? Diese Reihenfolge verhindert, dass du ein Softwareproblem durch wahlloses Umstecken verschlimmerst.
Ein besonders nützliches Werkzeug ist ein einfaches Versuchsprotokoll. Schreibe Datum, Aufbau, Programmversion, veränderten Parameter und beobachtetes Ergebnis auf. Dokumentiere auch erfolglose Versuche. Wenn du Hilfe in einem Forum suchst, ergänze Modellbezeichnung, Schaltplan oder klare Anschlussfotos, Fehlermeldung und einen möglichst kleinen Programmausschnitt. Die Aussage „Mein Roboter geht nicht“ enthält zu wenig Information für eine brauchbare Diagnose.
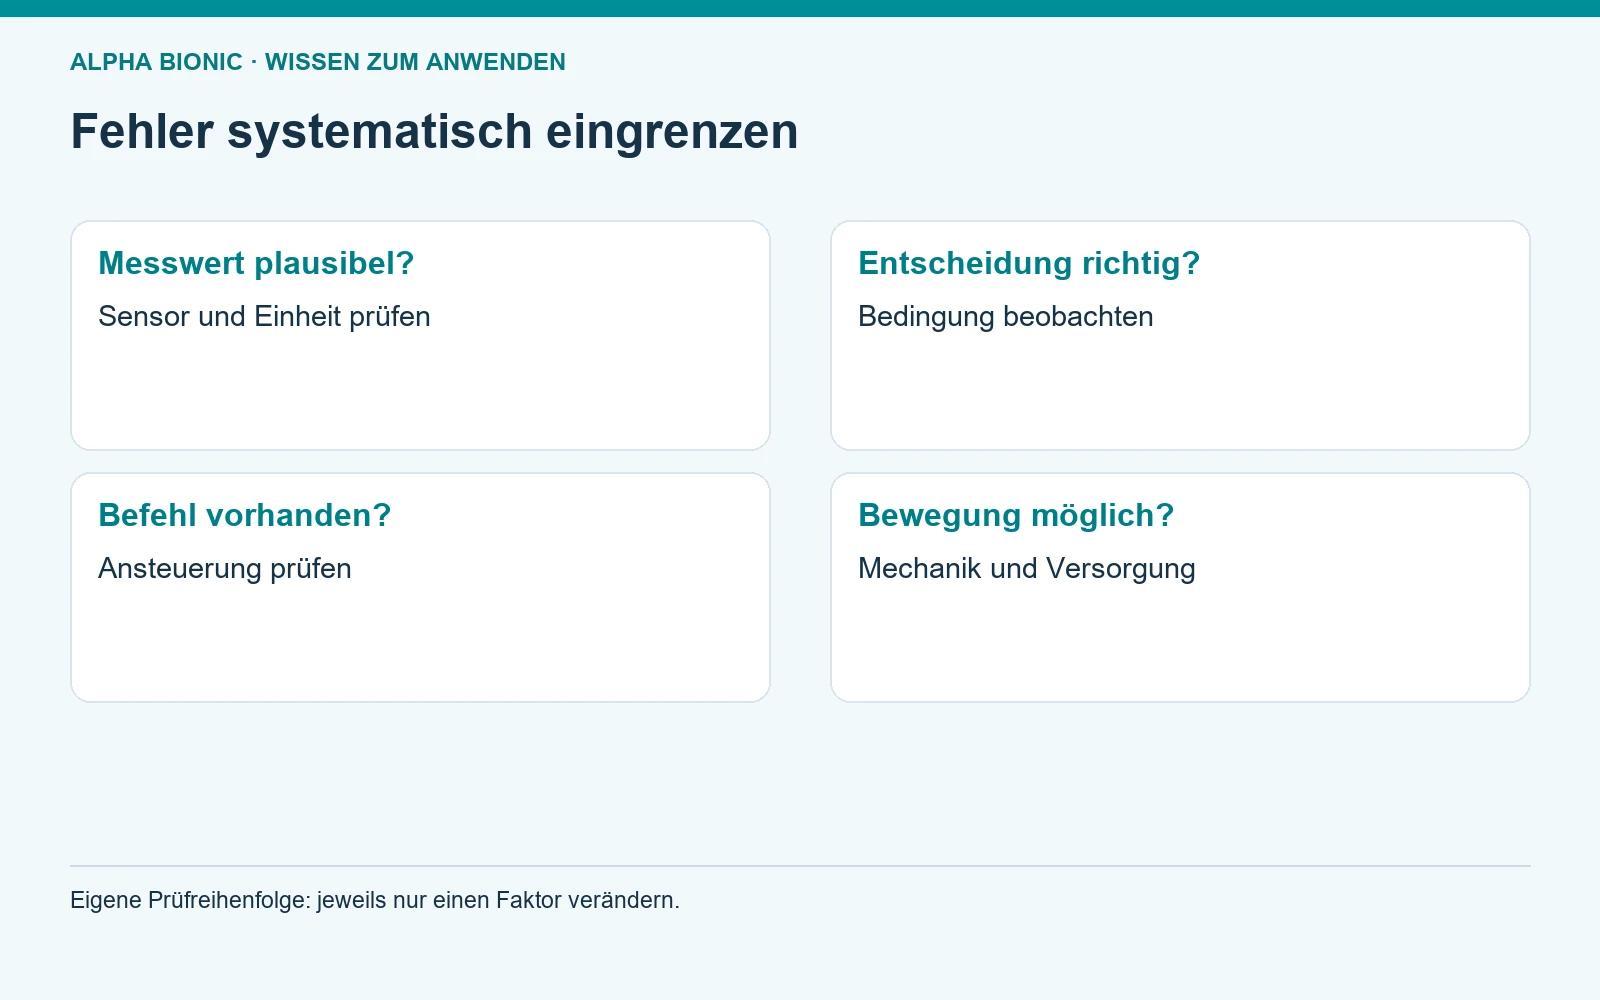
Vermeide vorschnelle Defektannahmen. Ein nur unter Motorlast auftretender Neustart deutet auf ein anderes Problem hin als ein Compilerfehler vor dem Programmstart. Trenne solche Beobachtungen konsequent. Bei heiß werdenden Komponenten, beschädigten Leitungen oder ungewöhnlichem Geruch beendest du den Versuch und prüfst die Herstellerunterlagen beziehungsweise holst fachkundige Hilfe. Ein Lernprojekt muss nicht unter allen Umständen weiterlaufen.
Wie du deinen Fortschritt misst
Wähle eine einfache Messgröße: beispielsweise erfolgreiche Stopps bei zehn gleich aufgebauten Versuchen. Notiere zusätzlich, wann eine Person eingreifen musste. Die Zahl zehn ist hier eine praktische Übungsgröße, keine statistisch belastbare Sicherheitsprüfung. Dein Ziel ist zunächst Vergleichbarkeit. Zehn verschiedene Aufbauten verraten weniger über eine Programmänderung als zehn Wiederholungen mit derselben Ausgangslage.
Unterscheide außerdem zwischen einem gelungenen Versuch und einer belastbaren Fähigkeit. Ein Roboter, der einmal vor einem hellen Karton stoppt, erkennt deshalb noch nicht alle Hindernisse. Prüfe später andere Positionen und geeignete Oberflächen, ohne die Sicherheit des Aufbaus aufzugeben. Beschreibe dein Ergebnis konkret: „Stoppt unter diesen Bedingungen zuverlässig“ ist wertvoller als „Kann autonom fahren“.
Dass Robotik über Spielzeug hinausreicht, zeigt eine historische Branchenzahl: Laut der deutschsprachigen IFR-Mitteilung zu World Robotics 2025 waren 2024 in Deutschland 278.900 Industrieroboter in Betrieb. Diese Bestandszahl beschreibt Fabrikrobotik, weder Lernroboter noch offene Stellen. Sie verdeutlicht den praktischen Anwendungsbereich, sagt aber nichts darüber aus, wie schnell du selbst eine berufliche Qualifikation erreichst. [Quelle 1]
Wo du sinnvoll weiterlernst
Die deutschsprachigen Angebote des DLR_School_Lab verbinden das Bauen und Programmieren von Robotern mit praktischen Experimenten. Im Dortmunder Angebot zur Servicerobotik werden beispielsweise mobile Navigation und das Erkunden einer unbekannten Umgebung behandelt. Solche Aufgaben passen gut zum nächsten Schritt nach deinem ersten Fahrzeug: Du entwickelst aus einzelnen Reaktionen ein nachvollziehbares Verhalten. [Quelle 2]
Für dein eigenes Portfolio reichen zunächst drei Bausteine: eine klare Beschreibung der Aufgabe, nachvollziehbarer Programmcode und ein ehrlicher Testbericht. Ergänze ein kurzes Video, das den gesamten Versuch zeigt. Erkläre mindestens einen Fehler und seine Lösung. Damit belegst du Verständnis deutlich besser als mit einem spektakulären Zusammenschnitt ohne Angaben zum Aufbau.
Häufige Fragen zum Einstieg
Muss ich gut in Mathematik sein?
Für einfache Lernprojekte brauchst du vor allem sauberes Denken, Einheiten und grundlegendes Rechnen. Später werden Geometrie, lineare Algebra und Regelungstechnik wichtiger. Du musst diese Gebiete nicht vollständig beherrschen, bevor dein erster Motor läuft. Nutze praktische Fragen als Anlass, die passende Mathematik schrittweise nachzulernen.
Kann ich ohne Löten anfangen?
Ja. Wähle dafür ausdrücklich ein System mit vorgesehenen Steckverbindungen und vollständig dokumentiertem Aufbau. „Ohne Löten“ bedeutet allerdings nicht, dass beliebige Anschlüsse miteinander kompatibel sind. Spannung, Polarität und Anschlussbelegung müssen weiterhin stimmen. Prüfe diese Punkte, bevor du das System einschaltest.
Wann bin ich bereit für ein größeres Projekt?
Wenn du deinen Aufbau reproduzieren, das Programm erklären und einen Fehler systematisch eingrenzen kannst. Erweitere dann genau eine Fähigkeit. Ein zweiter Sensor oder eine einfache Wegentscheidung ist ein sinnvoller nächster Schritt. Der erste belastbare Erfolg besteht darin, eine kleine Aufgabe zuverlässig zu lösen und ihre Grenzen zu kennen.
Quellen und weiterführende Informationen
Passende Ratgeber
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.