Hitachi und FANUC wollen lernfähige Industrieroboter in Hitachis eigenen Werken erproben. Die Unternehmen haben am 30. September 2026 eine strategische Partnerschaft zur gemeinsamen Entwicklung und späteren Vermarktung von Physical AI bekanntgegeben. Als erstes Testfeld dienen Produktionsstätten in der japanischen Präfektur Ibaraki. Dort soll sich zeigen, ob Roboter wechselnde Bauteile zuverlässig greifen und auf neue Produktionsaufträge reagieren können. Für Hersteller mit vielen Produktvarianten ist diese Anpassung bislang ein teurer Teil der Automatisierung.
In diesem Artikel
Was Hitachi und FANUC konkret angekündigt haben
Hitachi liefert unter anderem KI-Modelle und Erfahrung mit Produktionsdaten aus seinem Angebot HMAX Industry. FANUC steuert Industrieroboter, Steuerungstechnik und eigene KI-Funktionen bei. Die Partner bezeichnen Hitachis Fabriken als „Customer Zero“: Ein Hersteller erprobt die Lösung zunächst im eigenen Betrieb, bevor sie bei externen Kunden angeboten wird. Das ist ein konkreterer Schritt als eine Messedemonstration, aber noch kein Beleg für einen wirtschaftlich erfolgreichen Dauerbetrieb.
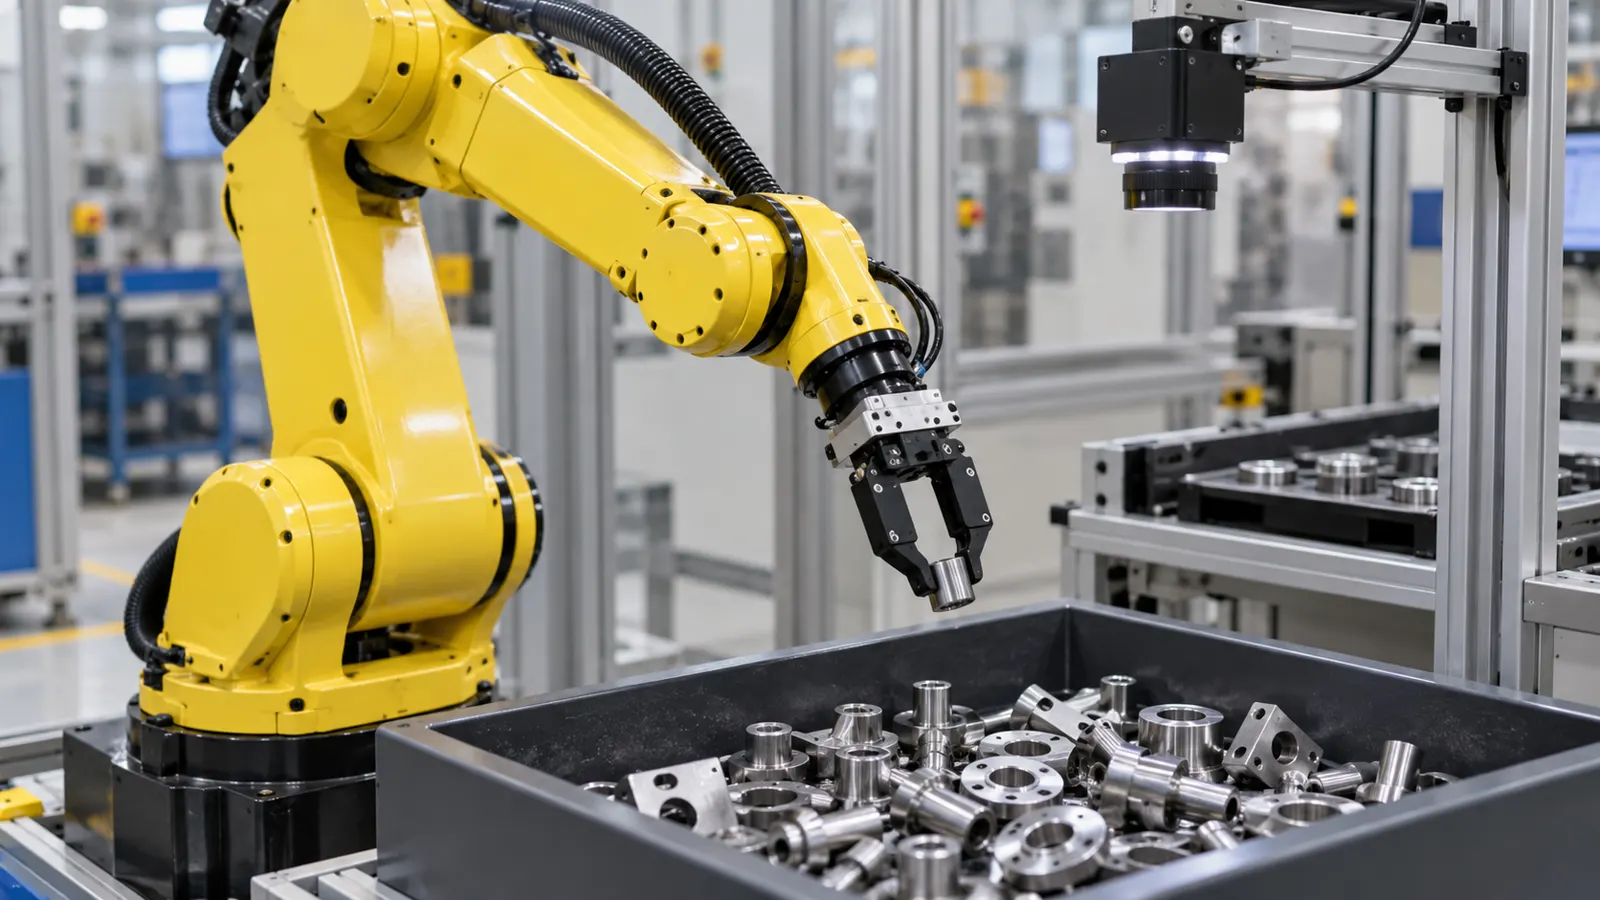
Die ersten Anwendungen sind klar umrissen. Roboter sollen Teile unterschiedlicher Form aufnehmen und bei einem Wechsel des gefertigten Produkts mit geänderten Abläufen zurechtkommen. Dabei wollen die Unternehmen vier Größen bewerten: die Genauigkeit der Objekterkennung, die Bewegungen des Roboters, die Taktzeit und die Auswirkung auf die Qualität. Außerdem soll ein von Hitachi entwickelter Edge-AI-Chip zusammen mit FANUC-Robotern getestet werden. Ergebnisse, etwa Fehlerquoten oder erzielte Sekunden pro Bauteil, veröffentlichten die Partner bislang nicht.
Warum gerade wechselnde Teile schwierig sind
Ein klassisch programmierter Roboter arbeitet besonders gut, wenn das Werkstück immer in derselben Position und Orientierung ankommt. Vorrichtungen, Zuführsysteme und genaue Abläufe sorgen dafür, dass die Umgebung berechenbar bleibt. Bei verschiedenen Teilen in einer Kiste ändern sich dagegen Greifpunkte, verdeckte Flächen und mögliche Kollisionen. Eine Kamera muss das passende Objekt erkennen; die Steuerung muss einen sicheren Griff und eine kollisionsfreie Bewegung wählen. Nach einem Produktwechsel können sich zudem Greifer, Prüfregeln oder Ablagepositionen ändern.
„Physical AI“ ist für diese Aufgabe ein Sammelbegriff, kein einzelnes Produkt. Gemeint ist hier, dass Software Informationen aus der physischen Umgebung verarbeitet und daraus Roboterhandlungen ableitet. Der relevante Fortschritt wäre nicht allein, dass ein Roboter ein unbekanntes Teil einmal aufhebt. Er müsste dies über viele Schichten hinweg zuverlässig tun, sich bei Abweichungen kontrolliert verhalten und nach einer Umstellung mit vertretbarem Aufwand wieder produktiv sein.
Die entscheidende Kennzahl ist nicht nur die Trefferquote
Hitachi und FANUC nennen ausdrücklich die Taktzeit. Das ist die für einen Arbeitsschritt oder ein Produkt verfügbare Zeit. Ein System kann Bauteile sehr genau erkennen und trotzdem wirtschaftlich unbrauchbar sein, wenn Bildverarbeitung, Entscheidungsfindung und Roboterbewegung zu lange dauern. Umgekehrt kann ein schneller Roboter Ausschuss oder Stillstände verursachen, wenn er Teile falsch greift oder fehlerhaft ablegt. Deshalb müssen Erkennungsrate, Durchsatz und Qualitätswirkung zusammen betrachtet werden.
Für eine belastbare Bewertung wären weitere Angaben wichtig: Wie groß und unterschiedlich sind die Teile? Wie oft misslingt ein Griff? Wie lange dauert es, eine neue Variante einzurichten? Wie häufig ist menschliches Eingreifen nötig? Und bleibt die Leistung unter wechselndem Licht, bei verschmutzten Behältern oder im Schichtbetrieb stabil? Ohne solche Testbedingungen sagt eine einzelne Erfolgsquote wenig über den späteren Fabrikeinsatz aus.
Was der Edge-AI-Chip beitragen könnte
Hitachi hat bereits im April einen eigenen Edge-AI-Halbleiter vorgestellt. „Edge“ bedeutet, dass Berechnungen nahe an der Maschine stattfinden, statt Bild- und Sensordaten für jede Entscheidung an einen entfernten Server zu senden. Bei der Robotersteuerung kann das kurze Reaktionszeiten ermöglichen und die Abhängigkeit von einer Netzwerkverbindung verringern. Die neue Kooperation soll prüfen, wie sich der Chip mit FANUC-Robotern kombinieren lässt. Ob er die geplanten Greifaufgaben tatsächlich schneller oder sparsamer macht, ist noch offen.
Technisch interessant ist vor allem die Verbindung von KI-Modell und vorhandener Industriesteuerung. Ein Lernsystem darf nicht beliebig Bewegungen ausprobieren, wenn Menschen, Maschinen und teure Werkstücke in der Nähe sind. Grenzen für Geschwindigkeit, Kraft, Arbeitsraum und Störfälle müssen weiterhin definiert werden. In einer brauchbaren Lösung muss deshalb nachvollziehbar sein, welche Entscheidungen die KI trifft und welche Sicherheitsfunktionen unabhängig davon eingreifen.
Was das für deutsche Betriebe bedeuten würde
Für deutsche Maschinenbauer und Zulieferer ist die Frage besonders praktisch. Viele fertigen in kleinen Serien, wechseln Varianten häufig und können nicht für jedes Teil eine eigene starre Zelle wirtschaftlich einrichten. Sollte der Ansatz von Hitachi und FANUC die Einrichtungszeit tatsächlich verkürzen, könnte er bislang manuelle Aufgaben wie das Vereinzeln von Teilen oder die Materialbereitstellung automatisierbar machen. Das ist eine mögliche Folge, kein bestätigter Nutzen der noch ausstehenden Validierung.
Vor einer Investition müssten Anwender neben dem Roboter auch Kameras, Greifer, Schnittstellen zur Produktionsanlage, Sicherheitskonzept, Schulung und Wartung kalkulieren. Eine flexible KI kann sich wirtschaftlich lohnen, wenn sie viele Varianten mit wenig Nacharbeit abdeckt. Sie kann aber auch teurer werden als eine einfache Zuführung, wenn die Teile ohnehin standardisiert sind oder häufige Fehler den Takt unterbrechen. Der Vergleich muss am konkreten Prozess erfolgen.
FANUC arbeitet bereits an mehreren Physical-AI-Ansätzen. Alpha Bionic hat etwa über Roboteranweisungen aus handschriftlichen Vorgaben berichtet. Die neue Hitachi-Kooperation setzt an einer anderen Hürde an: der wiederholbaren Leistung unter Produktionsbedingungen und an einem klar benannten Testort.
Wann aus dem Test ein Angebot werden soll
Die Partner peilen eine Einführung bei externen Kunden ab dem Geschäftsjahr 2027 an. Die Formulierung beschreibt einen Plan, keine bereits abgeschlossene Auslieferung. Zunächst müssen die Tests in Ibaraki zeigen, wie zuverlässig die Technik bei wechselnden Teilen und Umrüstungen arbeitet. Besonders aufschlussreich wären veröffentlichte Vergleichswerte zu konventionell programmierten Zellen: Einrichtungszeit, Taktzeit, Fehlgriffe, Qualitätsmängel und Kosten je Teil.
Der nächste überprüfbare Fortschritt ist ein dokumentierter Produktionsversuch mit definierten Bedingungen. Erst daran lässt sich erkennen, ob das gemeinsame System die Flexibilität menschlicher Arbeit in einem industriell tragfähigen Prozess ergänzt.
Quellen
- FANUC und Hitachi: Mitteilung zur strategischen Partnerschaft, 30. September 2026.
- Hitachi: japanische Originalmitteilung zur Kooperation, 30. September 2026.
- Hitachi Research: Edge-AI-Halbleiter für HMAX Industry, 24. April 2026.