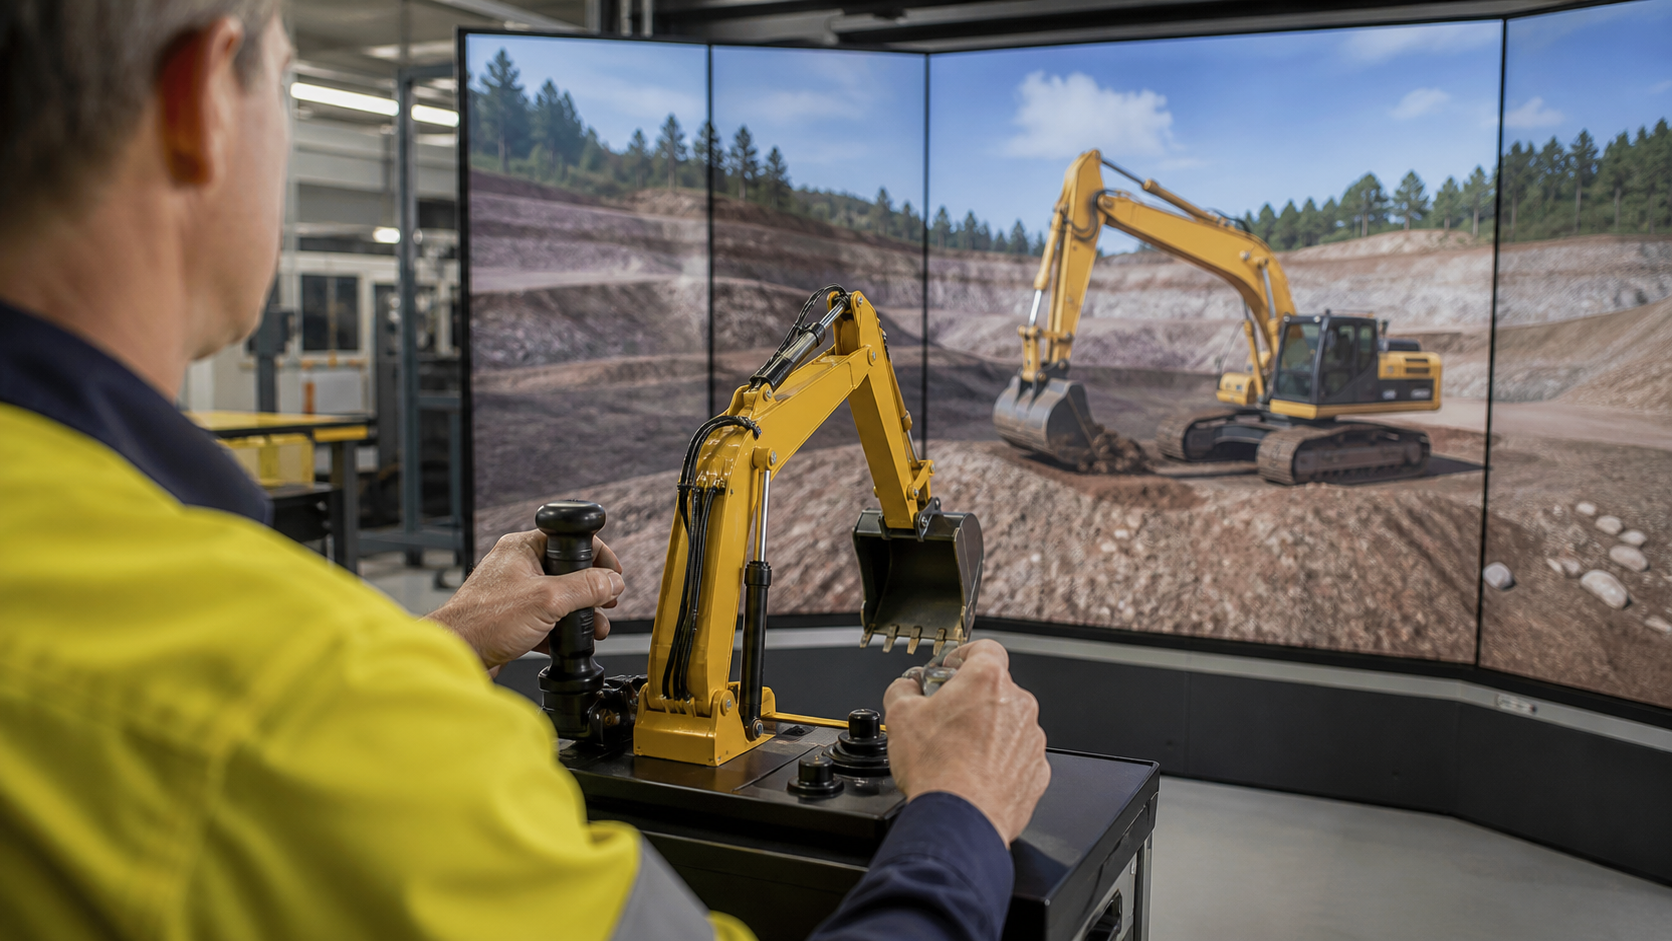
Baggerfahrer benötigen gewöhnlich viel Übung, um mehrere Joysticks gedanklich mit Ausleger, Stiel, Schaufel und Oberwagen zu verknüpfen. MIT und Sumitomo Heavy Industries erproben eine direktere Schnittstelle: Der Bediener bewegt einen Miniatur-Baggerarm, und die simulierte Großmaschine folgt dieser Bewegung.
In diesem Artikel
Eine physische Analogie ersetzt abstrakte Steuerbefehle
Die Forschenden nennen das System World-Space Interface, kurz WSI. Sein kleiner mechanischer Arm bildet die Kinematik eines Baggers nach. Statt sich einzuprägen, welche Joystick-Kombination eine gewünschte Schaufelbahn erzeugt, demonstriert der Bediener die Bewegung direkt am Modell.
Ein digitaler Bagger auf sechs großflächigen Bildschirmen reagiert auf die Eingabe. Damit wird aus einer schwierigen Übersetzungsaufgabe eine verkörperte Steuerung: Der Mensch manipuliert eine Repräsentation der Maschine, statt abstrakte Kommandos zu geben.
Anfänger arbeiteten von Beginn an auf Expertenniveau
Das Team entwickelte 15 virtuelle Umgebungen, darunter Baustellen, Fernstraßen, Waldwege, Flussufer, Minen sowie städtische Szenarien. Zu den Aufgaben gehörten Grabenaushub, Planieren, Materialtransport, das Räumen von Hindernissen und das Zerkleinern von Gestein.
Die Teilnehmenden trainierten sieben Tage lang jeweils eine Stunde mit dem WSI oder einem klassischen Joystick-Simulator. Beim Joystick blieben Anfänger trotz Fortschritten hinter erfahrenen Bedienern zurück. Mit dem World-Space Interface erreichten sie laut MIT bereits zu Beginn ein vergleichbares Leistungsniveau.
Teleoperation ist näher als Vollautonomie
Die Schnittstelle ist auch ohne vollständig autonome Baumaschine relevant. Ein Fahrer könnte sie in der Kabine verwenden oder aus einem geschützten Kontrollraum fernsteuern. Das ist bei instabilen Baustellen, kontaminierten Flächen, Katastropheneinsätzen und in Minen interessant.
Darin steckt ein wichtiges Physical-AI-Prinzip: Fortschritt bedeutet nicht zwangsläufig, den Menschen zu entfernen. Eine gute Schnittstelle verbindet menschliches Urteilsvermögen mit Kraft, Reichweite und Ausdauer schwerer Maschinen.
Das Video illustriert den am MIT entwickelten Ansatz, einen Bagger über körpernahe Armbewegungen zu steuern. Besonders relevant ist die Übertragung der menschlichen Bewegung auf Ausleger und Werkzeug der Maschine. Nicht belegt werden eine höhere Produktivität im Dauereinsatz, die Sicherheit auf realen Baustellen oder ein Vorteil für erfahrene Maschinenführer. Datenschutzhinweis: Das Vorschaubild liegt auf Alpha Bionic. Erst mit Ihrem Klick wird der externe Player von YouTube geladen und eine Verbindung zu YouTube hergestellt.
MIT’s New Excavator Controller Is Built for the Future!
Haptik soll den fehlenden Tastsinn ergänzen
Der aktuelle Aufbau überträgt Bewegungen; als nächstes arbeitet das Team an Kraftrückmeldung. Spürt der Bediener am Miniaturarm einen Widerstand, wenn der Bagger Gestein oder verdichteten Boden hebt, entsteht ein natürlicheres Gefühl für Last und Kontakt.
Gerade bei Fernsteuerung ist diese Rückmeldung wichtig. Kamerabilder allein zeigen nicht immer, ob eine Schaufel blockiert, rutscht oder überlastet ist. Haptik könnte helfen, früher und sicherer zu reagieren.
Die Grenzen der bisherigen Ergebnisse
Die gemeldeten Resultate stammen aus einem Simulator, nicht aus dem Dauerbetrieb eines Großbaggers. Reale Maschinen bringen Vibrationen, Latenz, wechselnden Untergrund, Verschleiß und unmittelbare Sicherheitsfolgen mit sich. Aussagen zu Produktivität und Lernzeit brauchen deshalb Feldversuche.
Der Alpha-Bionic-Blick
Das WSI funktioniert wie ein physischer Prompt für eine große Maschine: Die gewünschte Bewegung wird gezeigt, statt über ein beliebiges Steuerschema codiert zu werden. Dasselbe Prinzip könnte Kräne, Bergbaumaschinen, Rettungsroboter und weitere Systeme verändern, bei denen menschliche Erfahrung unverzichtbar bleibt.
Quellen und Transparenz
- MIT News: neue Steuerung für Baumaschinen (20. August 2026)
- Journal of Computing in Civil Engineering: Studie zum World-Space Interface (online 17. August 2026)
- Bioengineer: verbesserte Baggersteuerung (20. August 2026)
- NewsBytes: Bericht zum World-Space Interface (21. August 2026)
Transparenzhinweis: Das Expertenniveau bezieht sich auf die Leistung im Simulator. Produktivität, Ermüdung und Sicherheit an realen Maschinen müssen noch im Feld geprüft werden.