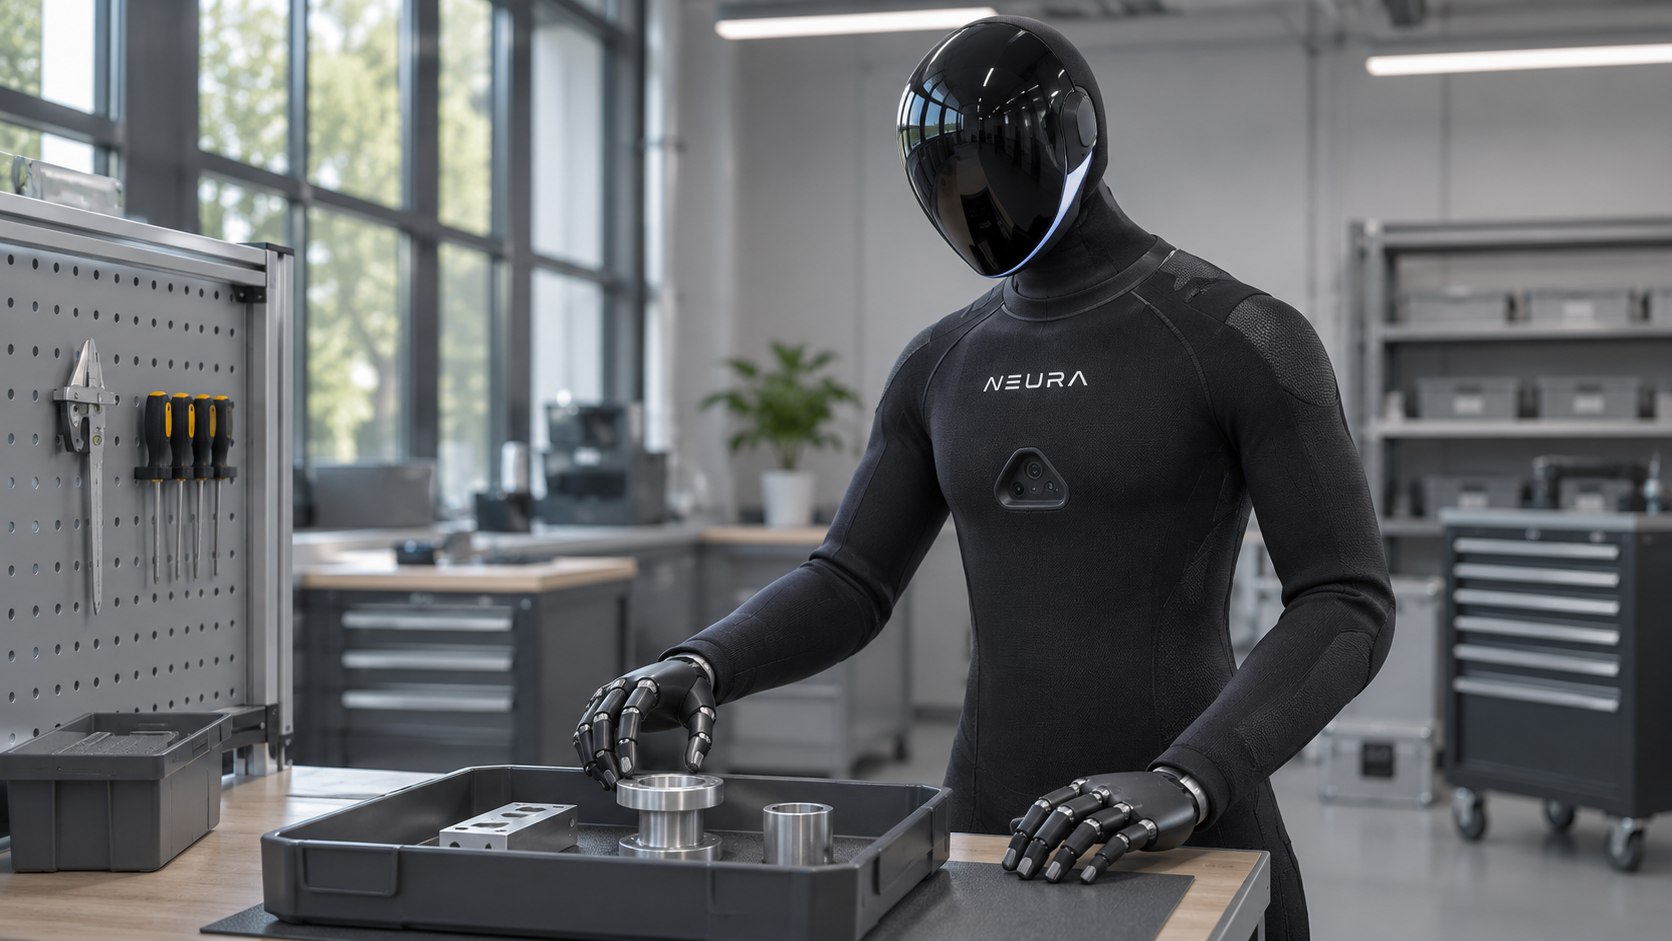
机器人把零件抓得很稳,下一步却仍然可能失败:它没有准确掌握刚才发生了什么。衬套已经装进去了吗?操作员是否移动过工件?暂停之后还能直接继续原来的动作吗?这些看似平常的问题,决定了一场令人印象深刻的演示能否成为车间里真正可用的帮助。
NEURA Robotics与NXAI的合作,把一项任务的过程带到了机器人讨论的中心。我更关心第一次成功抓取之后的事情。舞台上容易忽略的细节,到了生产现场,可能意味着等待、返工和额外的人力。能完成一个动作,与能让整段工作有条理地继续,是两种不同的要求。
本文目录
NEURA Robotics与NXAI公布了什么
NEURA与NXAI于10月20日宣布机器人记忆研究,以及面向Neuraverse的新增模型计划。双方公告。
Industriemagazin在11月3日报道了这项合作。了解时间顺序有助于判断新闻的含义。准备采购的企业,还需要明确的产品版本、合适的硬件,以及针对自身工序的试验。开发目标不能直接替代性能承诺,合作新闻也不会自动回答实际部署的全部问题。
NEURA将Neuron AI描述为融合视觉、触觉、音频、机器人状态及语言的模型。Neuron AI介绍。NXAI将xLSTM列为研究方向,并介绍Sepp Hochreiter为联合创始人兼首席科学家。NXAI。
一张清晰的图像,为什么解释不了完整工序
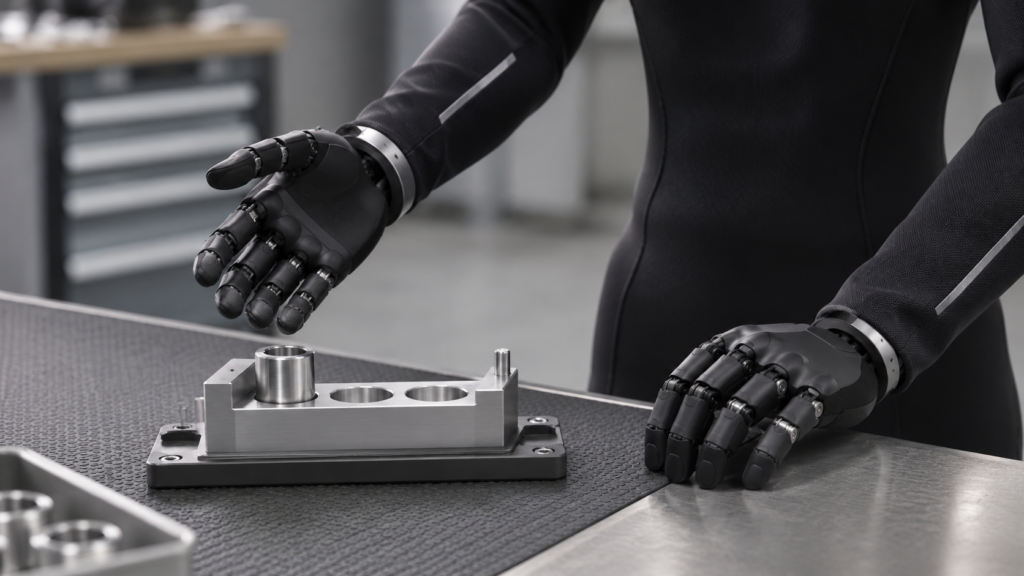
不妨设想一个小型装配任务:壳体放在夹具上,旁边有两个相似的衬套。机器人需要装入其中一个,检查位置,再把完成的工件移走。单张图像能够显示物体的位置,但未必能说明哪次尝试已经失败,也未必能确定眼前的衬套是否属于当前订单。理解过程,需要的不只是看见物体。
这是用于解释问题的编辑示例,并非已经记录的NEURA试验。它说明了我会提出的一项要求:把当前观察与能够核实的前序信息联系起来。两者出现矛盾时,应当重新检查。一个较早形成的假设,不应该仅仅因为已经被保存,就压过新的现场证据。
在共享工作台上,人可能在摄像头看不到的时候改变物品位置。因此,“上次看到的状态”和“现在确认的状态”必须区分。在介绍材料里,两种说法似乎只差一点;当机器重新靠近工件时,它们的实际意义却可能完全不同。
当前任务与过去经验,需要分开提问
评价系统时,我会区分两个问题:完成眼下这项工作需要保留什么信息?开始新工作时,可以参考哪些旧经历?前者可能涉及已经确认的装配进度;后者则涉及过去成功时的条件是否仍然成立。把所有信息都混在一起,并不利于找出错误来自哪里。
所以,我不会只因为机器人记得更多,就认为它更好。关键在于能否使用相关信息,并舍弃过期的假设。换了工具之后,之前成功的抓取方式可能不再合适。暂停前记录的位置,也可能需要重新确认。实用的记忆,应当有可以理解的有效范围。
“记忆”这个词也容易让人联想到人的意识,但一个被保存或学习到的关系,并不能证明主观体验。对使用者更有价值的问题是:哪条信息改变了下一步决定,现场团队能否理解这个原因?把问题问得具体,往往比讨论机器人是否像人更有帮助。
xLSTM研究带来了哪些值得验证的问题
xLSTM随新输入更新内部状态,其研究扩展了LSTM记忆结构。xLSTM论文。另一项研究考察xLSTM动作模型,并报告了有利的基准速度与性能结果。LRAM论文。
对工业用户而言,我会先把研究结果变成测试问题:观察信息持续增加时,完整流程是否依然及时、可靠?基准测试是研究的重要起点;设备验收则必须同时考虑传感处理、实际运动、异常处置和人工介入。模型某一步算得快,不代表整条作业链就一定快。
如果计算很快,工作站却要长时间等待操作员,收益就可能有限。质量也是如此:看似合理的下一动作,仍然可能建立在错误的历史判断上。我会故意安排“记录与现实已经不一致”的场景,而不是只重复条件始终相同的简单成功案例。
真正有信息量的试验,从一次中断开始
我首先会设计一个非常朴素的试验。操作员在明确的步骤之后暂停流程,然后移走一个零件,或者换上相似零件。重新启动时,系统需要判断哪些前提仍然有效。评价不能只看最后有没有完成,还应包括:在情况不明确时,是否能够以受控方式停止。
第二个试验可以涉及丢失工件。如果夹爪已经没有稳稳拿住零件,继续沿原定路径运动就可能不合适。第三个试验可以引入使用相似零件的新订单,观察旧订单的信息是否错误地影响新任务。这些都是评价建议,不是对合作产品已具备能力的宣称。
每次执行,我会记录结果、所需帮助和恢复时间。一次有清楚说明的停止,可能比依赖隐蔽人工协助的“成功”更有价值。任务内容、照明条件和允许的介入方式也应该明确。否则,两个看似相近的完成率,可能对应完全不同的现场条件。
Neuraverse需要让现场决策更容易理解
NEURA将Neuraverse描述为连接机器人、人员与数据的平台;其Gyms提供受控变化下的训练。平台介绍。
对使用者来说,组织管理随之成为关键。谁能批准新的工作方式?每个工位正在运行哪个模型版本?如何退回已经验证过的版本?如果某处的改进在另一处引发问题,团队应当能够快速找出关联。平台的价值之一,是让这些答案更容易获得。
对于工艺知识,我也会在试点前明确约定:记录哪些内容、保存多久、谁有权限使用?操作员应该知道,自己的纠正只适用于当前订单,还是可能影响之后的任务。这个区分有助于调查意外行为,减少对机器究竟保留了什么的猜测。
让试点结果能被同事复查
准备试点时,一个小而清楚的验收表往往很有用。先写明交付结果,再写需要人工确认的位置,以及失败后的允许处置。比如“完成”究竟是指放下零件,还是包括位置检查通过?如果团队对这个词没有共同理解,再漂亮的统计也容易造成误会。
人工帮助也值得具体区分。看一眼屏幕并确认,与亲手重新摆放工件,对现场的负担显然不同。把两种情况都算成无差别的成功,会掩盖真正需要改进的地方。我会把这些差异写进记录,而不是只留下一个总百分比。
失败之后的情况同样重要:它有没有影响下一订单?操作员是否能解释原因?恢复到原来工作方式要多久?这些问题不预设某款产品有缺陷,而是帮助企业理解实际运营。先选一个范围小但有价值的工序,再逐步增加变化,才更容易说清楚究竟改善了什么。
欧洲机器人合作的价值,最终仍在工作现场
我看重欧洲机器人产业的一点,是它有机会贴近真实生产问题。但优势是否成立,终究要由客户现场决定:零件会改变,预算有限,每天早上也必须有人把设备启动起来。产地本身不能替代证据;它可以为开发者与使用者紧密合作提供条件。
硬件背景可以参考我们的NEURA 4NE1 Gen 4解读。感知与动作之间的联系,见Neuron AI如何结合视觉与触觉。如果希望比较其他制造商与应用方向,还可以浏览Alpha Bionic机器人图谱。
我的衡量标准很直接:发生故障之后,操作员需要解开的谜题有没有减少?如果系统能够清楚保留进度、提出有用的求助,并以受控方式继续工作,人们就能直接感受到进步。机器人记忆是否有价值,应该接受这种日常可靠性的检验。
常见问题:理解机器人记忆
机器人有记忆就代表有意识吗?
不代表。实用评价讨论的是影响决定的信息,而不是人类式的主观体验。
为什么保存视频还不够?
录像保留观察。采取行动之前,还要判断哪些观察与当前任务有关,以及是否仍然有效。
怎样识别有用的进步?
使用可重复任务,并记录失败、介入和恢复时间。一次成功动作只能回答部分运营问题。
试点应首先测试什么?
先选择范围明确的任务,再加入中断与条件变化。提前定义成功和可接受的受控停止。
采集数据前需要明确什么?
谁可使用数据与衍生技能、如何处理纠正,以及怎样删除或作废过期信息。
文章图片是双方联合测试的照片吗?
不是。它们是参考真实NEURA设计的新建AI插图,用于解释工作情境,不是NXAI性能演示的记录。
作者 Nico Nuss 自 2001 年起从事移动计算与自动化软件相关工作。他凭借多年的实践经验以及对前沿技术的浓厚兴趣,专注于机器人技术和人工智能领域。