Google于2026年10月27日在其云平台上开放Gemini Robotics ER 2的公开预览。此次变化是机器人规划模型的访问范围扩大,并非首次推出整个模型家族,也不代表通用自主机器人已经获准投入使用。企业可以开展自己的试验,但模型与实体硬件的连接仍然需要集成工作。
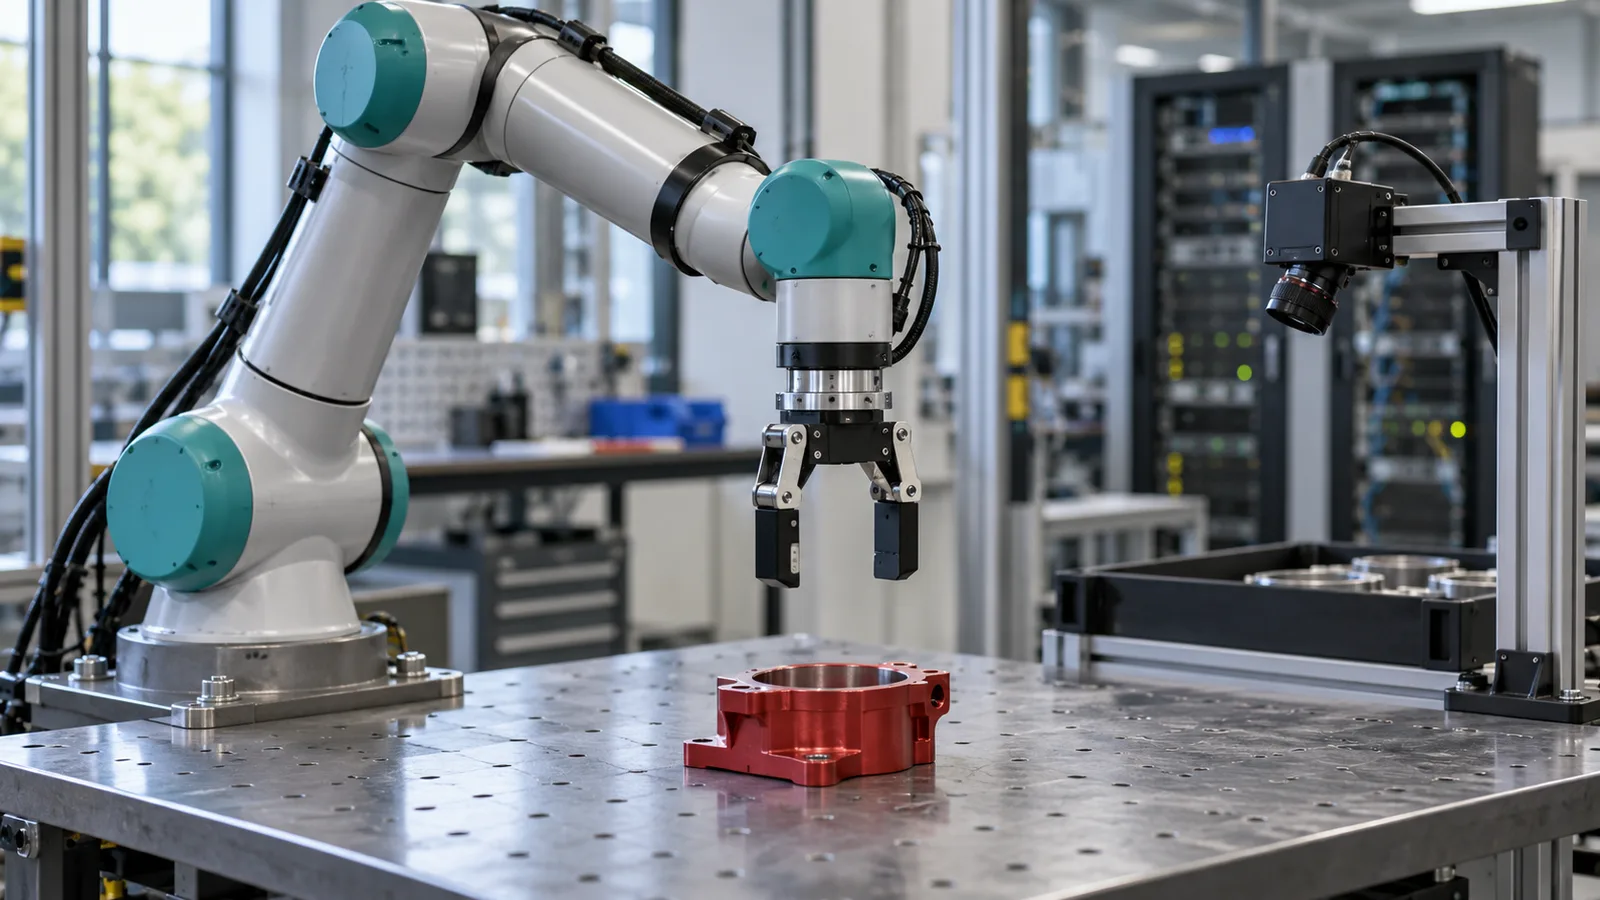
配图为Alpha Bionic原创AI生成示意图,并非Google演示的真实照片。
本文目录
规划模型不等于完整的机器人控制系统
官方文档将ER 2描述为视觉语言模型。它可接收文本、图像、音频和视频,但输出为文本。函数调用把模型的推理与开发者提供的功能连接起来。应用程序仍须把建议或工具请求转化为经过授权的动作。
文档列出的能力包括空间推理、仪表读数、视频事件定位及任务进度判断。这有望帮助系统区分“已经发出抓取命令”和“确实抓起了物体”。Google还介绍了与导航API及视觉语言动作模型的集成:动作模型负责将感知和指令联系到运动,ER 2则承担更高层的规划。
公开预览支持什么,不支持什么
模型标识为gemini-robotics-er-2-preview。Google列出了全球端点、结构化输出、函数调用及GenerateContent API。目前的模型说明不支持微调、Gemini Live API、Interactions API、批量推理或Provisioned Throughput。
因此,支持视频输入不等于提供所有流式接口。训练独立的动作模型也不等于微调ER 2本身。文档允许在相应合同条件下进行商业使用,但它仍是预发布服务,支持范围可能有限。
Alpha Bionic分析:分别验证三个层面
我们的建议是先选择边界清晰的小任务,例如根据摄像头图像判断零件是否到达指定位置,而不是立即自动化整个流程。试点应分别回答三个问题:
- 理解:在阴影、遮挡和陌生视角下,模型能否区分成功与失败?
- 执行:应用允许调用哪些功能,又如何阻止无效或重复命令?
- 防护:断网、超时或反馈矛盾时由谁接管?AI判断不应成为唯一的保护屏障。
硬件试验之前也应核查数据处理。端点标注为“global”,并不保证工厂图像只在欧盟境内处理。企业需要确认约定的处理地点、访问权限和允许拍摄的内容。我们没有亲自测试该模型;厂商公告不能证明它在某个具体现场具有可靠的任务成功率。
实际进展在于试验变得更容易开展。要判断它能否成为有用的工业工具,试点应统计完整任务的完成情况、人工介入次数和每次成功运行的成本,而不只评价演示是否令人信服。
来源
- Google Cloud:Gemini Robotics ER 2公开预览公告,2026年10月27日;厂商声明。
- Google Cloud模型文档,10月27日发布、10月28日更新;CC BY 4.0,本文进行了概述、翻译与分析。