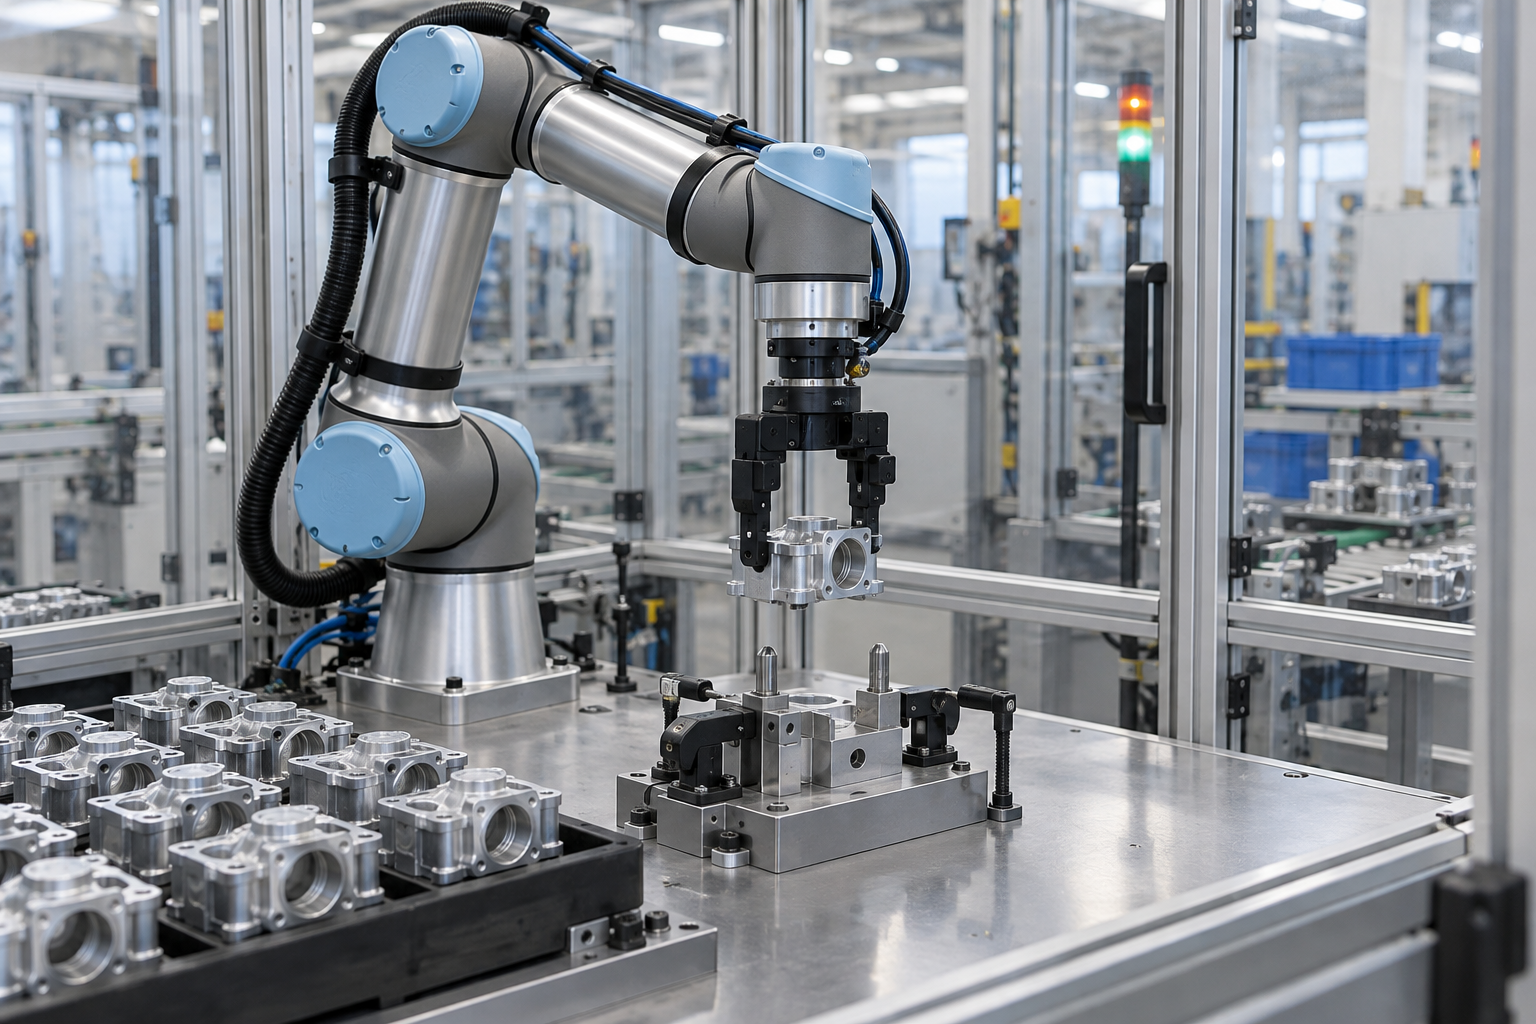
Roboter für Montage und Handling übernehmen wiederkehrende Aufgaben wie Greifen, Positionieren, Einsetzen und Verschrauben. Ob daraus eine zuverlässige Produktionslösung wird, entscheidet jedoch die gesamte Zelle. Bauteile müssen verfügbar sein, Greifer sicher halten, Vorrichtungen eindeutig positionieren und Prüfungen Fehler erkennen. Dieser Leitfaden zeigt, wie du einen geeigneten Prozess auswählst, technische Grenzen bewertest und einen Pilotversuch mit aussagekräftigen Kennzahlen vorbereitest. Der Schwerpunkt liegt auf stationären Montageplätzen und ihrer direkten Teilehandhabung.
In diesem Artikel
Montage und Handling sauber voneinander abgrenzen
Handling verändert zunächst die Lage oder Position eines Werkstücks: Ein Roboter entnimmt ein Gehäuse aus einem Träger, dreht es und legt es in eine Aufnahme. Montage verbindet dagegen Teile zu einer Baugruppe, beispielsweise durch Einsetzen, Fügen oder Schrauben. Beide Aufgaben können innerhalb einer Zelle zusammenkommen, benötigen aber unterschiedliche Nachweise.
Eine korrekt erreichte Position beweist noch keine fehlerfreie Verbindung. Beim Einsetzen können Bauteile verkanten, beim Schrauben können Gewinde beschädigt werden. Deshalb solltest du Bewegungsablauf und Prozessergebnis getrennt beschreiben. Für Materialtransporte zwischen Arbeitsplätzen bietet unser Überblick zu Robotern in Industrie und Logistik die passende Ergänzung. Hier betrachten wir die Arbeit unmittelbar am Bauteil.
Welche Aufgaben eignen sich für den Einstieg?
Gute Kandidaten besitzen überschaubare Varianten, bekannte Bauteileigenschaften und wiederkehrende Abläufe. Dazu zählen das Einlegen formstabiler Teile, das Bestücken einer Prüfvorrichtung oder eine definierte Schraubverbindung. Anspruchsvoller sind verformbare Komponenten, schwer erkennbare Lagen und Prozesse, bei denen erfahrene Beschäftigte ständig nach Gefühl korrigieren müssen. Solche Aufgaben verlangen zunächst eine genauere Prozessanalyse.
| Aufgabe | Voraussetzung | Nachweis im Pilot |
|---|---|---|
| Gehäuse einlegen | Definierte Greifflächen und Aufnahme | Korrekte Lage ohne Beschädigung |
| Bauteil fügen | Bekannte Toleranzen und Fügestrategie | Vollständiger Sitz innerhalb Prozessgrenzen |
| Schraube anziehen | Passende Zuführung und Schraubtechnik | Bewertetes Schraubergebnis |
| Prüfplatz beschicken | Eindeutige Freigaben und Teilezuordnung | Richtig zugeordnetes Prüfergebnis |
Die Tabelle ist eine Planungshilfe, keine pauschale Eignungsfreigabe. Lass den ausgewählten Ablauf mit tatsächlichen Serienteilen erproben. Schön gefertigte Muster können Grat, Oberflächenunterschiede oder Maßstreuungen verdecken. Gerade diese Abweichungen entscheiden später darüber, wie oft Menschen eingreifen müssen und ob die Automatisierung im normalen Schichtbetrieb stabil bleibt.
Roboter, Greifer und Vorrichtung gemeinsam auswählen
Beginne mit der vollständigen Last am Werkzeugflansch. Werkstück, Greifer, Adapter und mitbewegte Zubehörteile gehören zusammen. Zusätzlich sind Schwerpunkt, Bewegungsdynamik und zulässige Momente zu prüfen. Eine passende Kilogrammangabe allein reicht nicht. Auch die benötigte Orientierung muss an jeder Arbeitsposition erreichbar sein, ohne ungünstige Armstellungen oder Kollisionen zu erzeugen.
Welche Bauform infrage kommt, hängt vom Bewegungsablauf ab. KUKA nennt in seinem Überblick zu Handlingrobotern unter anderem SCARA-Systeme für Kleinteilmontage und unterschiedliche Gelenkarmroboter für Handhabungsaufgaben. Daraus folgt keine allgemeine Rangfolge. Vergleiche konkrete Arbeitsräume, Zugänglichkeit und Prozessanforderungen statt allein die Anzahl der Achsen.
Beim Greifer zählen Kontaktflächen, Reibung, Bauteilsteifigkeit und das Verhalten bei Versorgungsunterbrechungen. Ein empfindliches Kunststoffteil stellt andere Anforderungen als ein bearbeitetes Metallgehäuse. Unser Leitfaden zur Auswahl von Robotergreifern vertieft diese Kriterien. Prüfe außerdem, wie das System erkennt, ob ein Teil tatsächlich aufgenommen wurde.
Eine gute Vorrichtung vereinfacht den Prozess oft stärker als zusätzliche Software. Sie stellt Bezüge her, hält das Werkstück und verhindert falsches Einlegen. Zugängliche Aufnahmen erleichtern Reinigung und Wartung. Bei Varianten sollten Wechselteile eindeutig gekennzeichnet und ihre korrekte Verwendung geprüft werden. Unklare Referenzen führen sonst trotz wiederholbarer Roboterbewegung zu unterschiedlichen Montageergebnissen.
Zuführung und Varianten bestimmen den Aufwand
Geordnet bereitgestellte Teile in Trays lassen sich anders bearbeiten als lose gemischte Komponenten. Prüfe, ob eine einfache mechanische Vereinzelung genügt oder Bildverarbeitung erforderlich wird. Kameras benötigen geeignete Beleuchtung, stabile Sichtbedingungen und eine definierte Reaktion auf unsichere Erkennung. Ein nicht erkanntes Teil darf nicht durch einen geratenen Griff ersetzt werden.
Erfasse für jede Variante Greifpunkt, Orientierung, Werkzeug, Rezept und Prüfkriterium. Ein Programmwechsel allein genügt selten, wenn sich gleichzeitig Aufnahme oder Zuführung ändern. Plane den vollständigen Wechsel einschließlich Restteilekontrolle und erstem freigegebenem Gutteil. So wird sichtbar, ob kleine Lose noch sinnvoll automatisiert werden können oder häufige Umrüstungen den Vorteil aufbrauchen.
Fügen und Schrauben brauchen Prozessüberwachung
Beim Fügen können Kraftverlauf und Position Hinweise auf einen unvollständigen Sitz liefern. Welche Messgrößen und Grenzen geeignet sind, muss am konkreten Bauteil ermittelt werden. Eine Kraftregelung kann beim Ausgleich kleiner Abweichungen helfen, beseitigt aber keine ungeeignete Bauteilgeometrie. Beschädigte oder falsch orientierte Teile benötigen einen geregelten Ausschleusweg.
Auch Schraubaufgaben hängen von mehr als der Nenntraglast ab. Die Anwendungsdokumentation von Universal Robots nennt Werkzeugmontage, Roboterhaltung, Programmierung, Last und Sicherheitseinstellungen als Einflussgrößen für aufnehmbare Schraubmomente. Übertrage deshalb keine pauschalen Drehmomentwerte zwischen verschiedenen Anwendungen. Das Schraubsystem und die gesamte mechanische Anordnung müssen zusammen bewertet werden.
Lege vorab fest, welche Ergebnisse gespeichert und welchem Werkstück sie zugeordnet werden. Eine grüne Maschinenmeldung ist nur dann aussagekräftig, wenn ihre Bedeutung klar definiert ist. Prüfe gezielt Fehlteile, fehlende Komponenten und abgebrochene Zyklen. Die Anlage muss nachvollziehbar unterscheiden, ob eine Baugruppe fertig, nachzuarbeiten oder auszusondern ist.
Taktzeit als vollständigen Ablauf messen
Die reine Armbewegung ist nur ein Teil des Zyklus. Greifen, Prüfen, Spannen, Bearbeiten und Freigeben benötigen ebenfalls Zeit. Ein fiktives Beispiel: Acht Sekunden Handhabung, sechs Sekunden Spannen und Prüfen sowie zehn Sekunden Montage ergeben bei vollständig aufeinanderfolgenden Schritten 24 Sekunden. Rechnerisch wären das 150 Zyklen pro Stunde ohne Unterbrechung.
Bei angenommenen 80 Prozent produktiv nutzbarer Zeit bleiben 120 Zyklen. Sind davon 98 Prozent sofort fehlerfrei, entstehen rechnerisch rund 118 Gutteile pro Stunde. Diese Werte illustrieren nur die Rechnung; sie sind keine Leistungszusage. Messe im Pilotbetrieb, ob Schritte parallel laufen können und welche Stillstände tatsächlich auftreten.
Eine Pilotzelle mit klaren Abnahmekriterien aufbauen
Wähle zunächst eine repräsentative Baugruppe und einen begrenzten Ablauf. Dokumentiere den manuellen Ausgangsprozess einschließlich Nacharbeit und Materialbereitstellung. Definiere anschließend Zielwerte für Gutteile, Eingriffe und Umrüstzeit. Beteilige Produktion, Qualität, Instandhaltung und Arbeitssicherheit frühzeitig, damit die Vorführung nicht an den Anforderungen des späteren Alltags vorbeigeht.
- Serienteile aus mehreren Lieferlosen und relevante Varianten bereitstellen.
- Greifsicherheit, Bauteilschutz und zuverlässige Lageerkennung überprüfen.
- Fehlerfälle und Wiederanlauf mit dem Integrator kontrolliert erproben.
- Taktzeit, Gutteilquote und menschliche Eingriffe getrennt protokollieren.
- Werkzeugwechsel, Materialnachschub und Wartungszugang praktisch testen.
Das Schutzkonzept umfasst die komplette Anwendung einschließlich Werkzeug, Werkstück und möglicher Quetschstellen. Auch ein als Cobot angebotener Arm macht eine Zelle nicht automatisch für unmittelbare Zusammenarbeit geeignet. Ob eine Einhausung, überwachte Trennung oder andere Maßnahmen erforderlich sind, ergibt sich aus der anwendungsbezogenen Bewertung durch die zuständigen Fachleute.
Vergleiche Angebote mit klar identischem Leistungsumfang: Roboter, Werkzeug, Zuführung, Vorrichtung, Schutztechnik, Integration und Schulung. Ergänze laufende Kosten für Verschleißteile, Service und interne Betreuung. Halte fest, wer bei Problemen zwischen Schrauber, Steuerung und Roboter verantwortlich ist. Diese Schnittstellen sollten bereits vor der Bestellung eindeutig geregelt und nachvollziehbar dokumentiert sein.
Häufige Fragen zu Robotern für Montage und Handling
Lohnt sich eine Montagezelle bei kleinen Stückzahlen?
Das kann funktionieren, wenn ähnliche Varianten gemeinsame Greifer und Vorrichtungen nutzen und Wechsel schnell beherrschbar sind. Entscheidend ist die gesamte Auslastung über passende Aufträge. Rechne Programmierung, Umrüstung, Betreuung und Qualitätsprüfung mit ein. Eine wiederverwendbare Teilautomatisierung kann sinnvoller sein als eine vollständig automatisierte Sonderlösung für ein selten gefertigtes Produkt.
Kann der Roboter die Qualitätsprüfung vollständig übernehmen?
Er kann definierte Prüfaufgaben integrieren, etwa Anwesenheitskontrollen oder die Zuordnung eines Schraubergebnisses. Damit sind jedoch nicht automatisch sämtliche Fehler abgedeckt. Welche Merkmale geprüft werden und welche Restprüfungen bleiben, bestimmt der Qualitätsplan. Entscheidend sind nachgewiesene Erkennungsleistung, dokumentierte Grenzen und klare Abläufe für unklare beziehungsweise fehlerhafte Ergebnisse.
Fazit: Die Baugruppe entscheidet über die Lösung
Roboter für Montage und Handling entfalten ihren Nutzen in einem abgestimmten Gesamtsystem. Wähle den Prozess anhand realer Bauteile, stabilisiere Zuführung und Vorrichtung und miss die komplette Leistung bis zum freigegebenen Gutteil. Ein aussagekräftiger Pilot zeigt, welche Aufgaben zuverlässig automatisiert werden können und wo menschliche Arbeit weiterhin erforderlich bleibt.
Autor Nico Nuss beschäftigt sich seit 2001 mit Mobile Computing und Automatisierungssoftware. Seine langjährige Erfahrung und sein ausgeprägtes Interesse an Zukunftstechnologien bilden die Grundlage seiner Arbeit zu Robotik und künstlicher Intelligenz.